EYOU RP40C プラネタリーロボット関節アクチュエータ、25:1、定格トルク2 N·m、ヒューマノイドロボット用
EYOU RP40C プラネタリーロボット関節アクチュエータ、25:1、定格トルク2 N·m、ヒューマノイドロボット用
EYOU
通常価格
$177.00 USD
通常価格
販売価格
$177.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
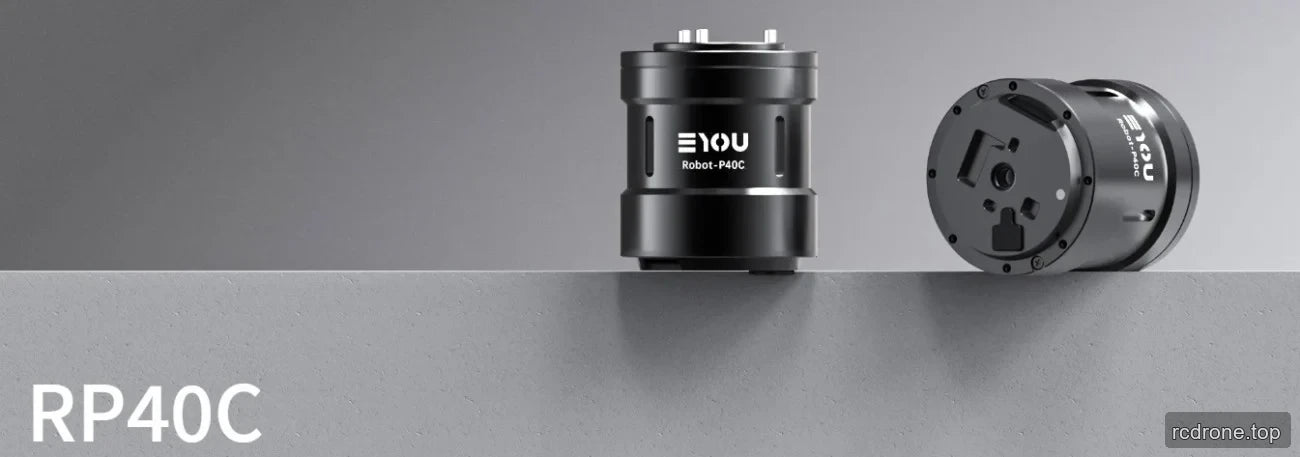
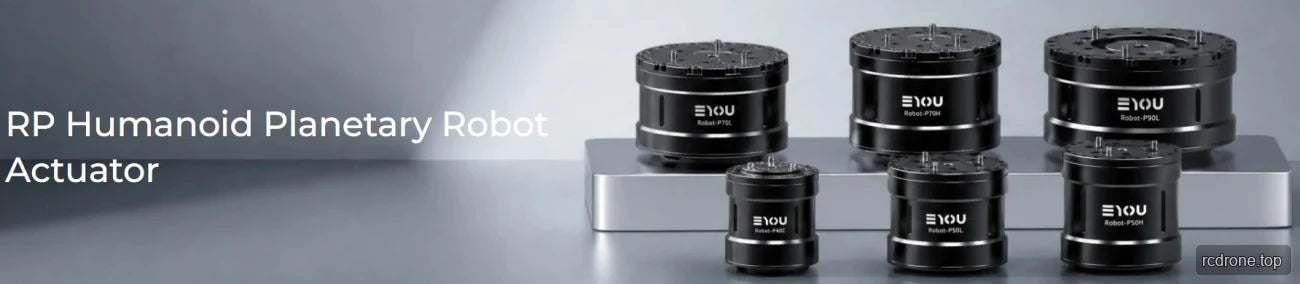
このEYOU RP40Cは、惑星減速機、内蔵FOCドライブ、デュアル絶対エンコーダ、CAN FDインターフェースを備えたロボットジョイントアクチュエータ モジュールです。人型ロボット、ロボットアーム、外骨格、四足ロボット、AGV車両、ARUロボット向けに仕様されています。このモジュールは、25の減速比、2 N·mの定格トルク、6 N·mのピークトルク、48 VDCの動作電圧を持っています。
特徴
- 25の減速比を持つ惑星減速機。
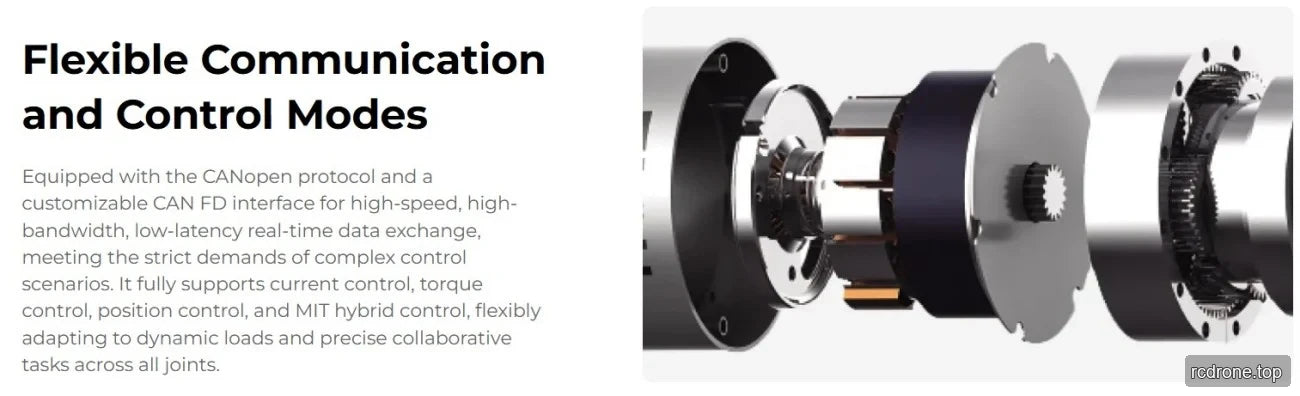
- 内蔵FOCドライブ。
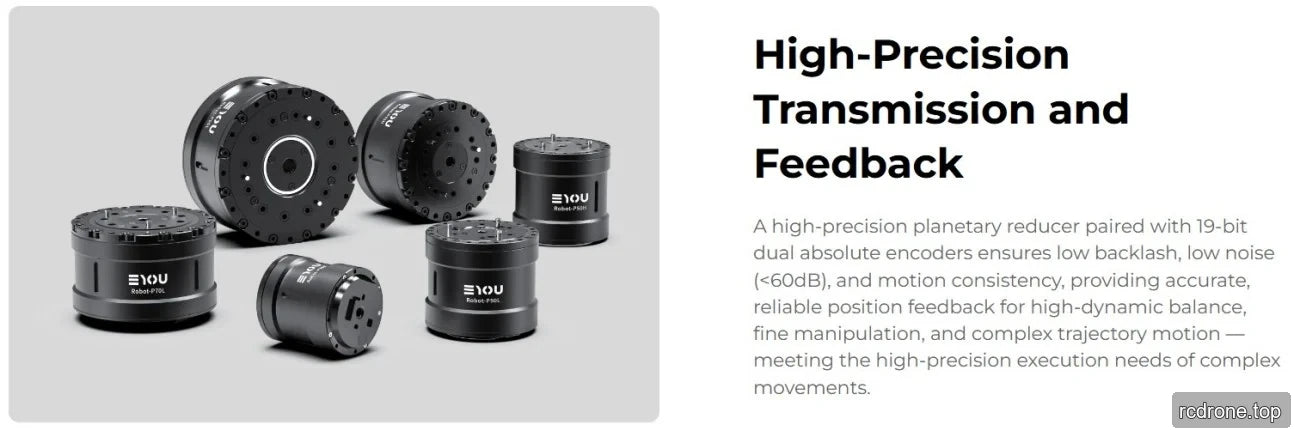
- デュアル絶対エンコーダ:17ビット入力および19ビット出力。
- 電源DC入力/DC出力およびCAN FD入力/出力ドライブインターフェース。
- 電流、速度、位置、およびMIT制御モード。
- CANOpen / CAN FD通信プロトコル;カスタム開発が必要です。
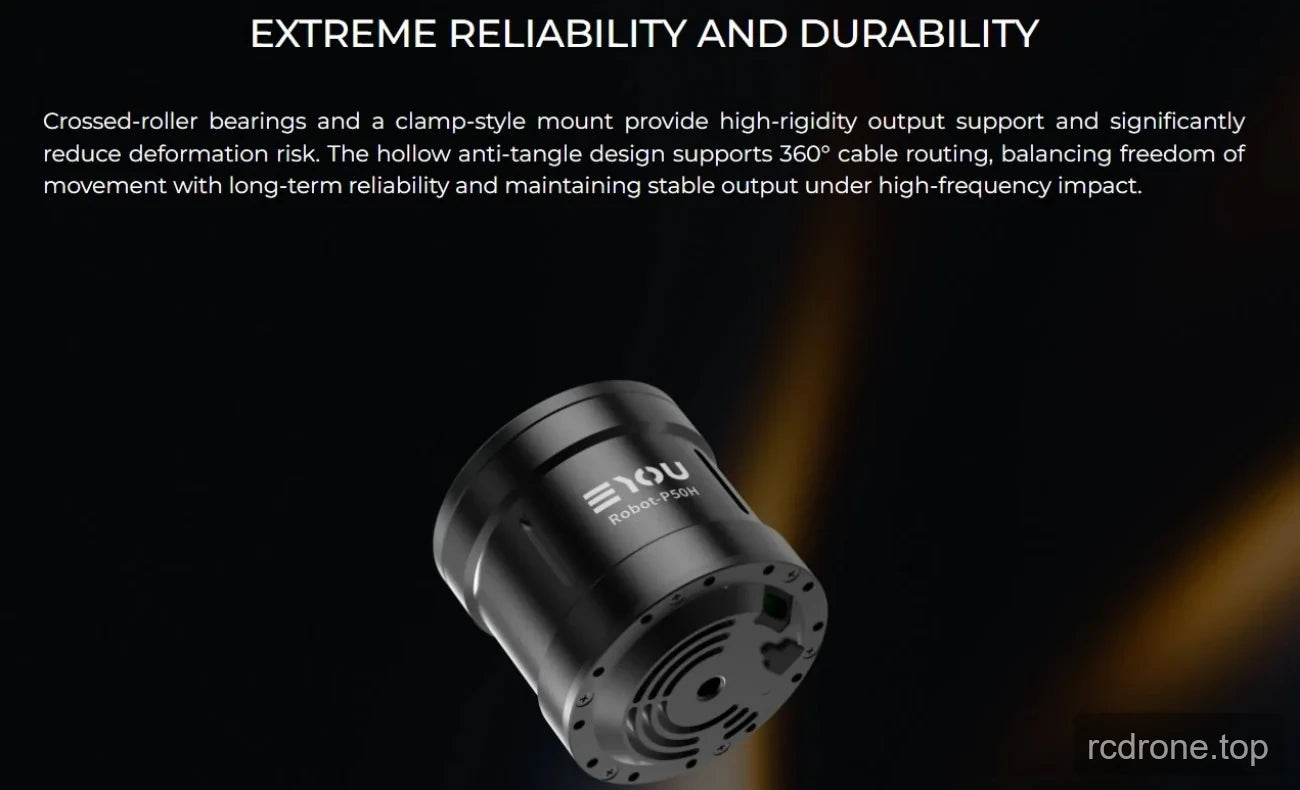
- 通常のマットブラックシェル仕上げとディープグルーブボールベアリング。
仕様
| パラメータ | 値 |
|---|---|
| モジュールモデル | RP40C |
| 減速機方式 | プラネタリー |
| モーター 定格出力 | 31 W |
| 減速比 | 25 |
| 定格トルク | 2 N·m |
| ピークトルク | 6 N·m |
| ジョイント定格出力 | 25 W |
| バックラッシュ | ≤12 arcmin |
| 出力端の定格速度 | 120 rpm |
| 出力ピーク速度 | 145 rpm |
| 寸法(外径 × 軸方向) | Φ45 × 52 mm |
| 重量(ワイヤーを除く) | 225 g |
| ジョイント定格効率 | 70% |
| ホローダイアメーター | 4 mm |
| シェル外観(プロセスカラー) | レギュラーマットブラック |
| 慣性モーメント | 8.18 kg·m² |
| ベアリングタイプ | ディープグルーブボールベアリング |
| 出力端のラジアル(動的/静的)許容荷重 | 1170/980 N |
| 出力端の軸方向(動的/静的)許容荷重 | / |
| 出力シャフトの曲げモーメント | / |
| 動作電圧 | 48 VDC ±10% |
| 最大耐圧 | 90 VDC |
| バス電流 | 1.2 アーム |
| ドライブ | 内蔵FOC |
| エンコーダ/ビット | デュアル絶対 / 17 (入力), 19 (出力) |
| 電源コードの長さ | ≥35 cm |
| ドライブインターフェース | 電源 (DC入力, DC出力), CAN FD (入力, 出力) |
| 通信プロトコル | CANOpen / CAN FD (カスタム開発が必要) |
| 制御モード | 電流, 速度, 位置, MITモード |
| 動作環境温度 | -10から45 °C |
| エンクロージャの動作温度上昇 | ≤60 °C |
| 1mでの騒音 | ≤60 dB |
| IP等級 | IP54 |
| 寿命 | >3000 h |
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足ロボット
- AGV車両
- ARUロボット
ダウンロード
EYOU CANable — ユーザーマニュアル (PDF)
EYOU RPシリーズ EN V1.0 20260608 — ユーザーマニュアル (PDF)
EYOU CANable — ユーザーマニュアル (PDF)
EYOU ロボットジョイントカタログ — ロボットジョイント製品カタログ (PDF)
EYOU RPシリーズ EN V1.0 20260608 — ユーザーマニュアル (PDF)
EYOU UARTデバッグモジュール — ユーザーマニュアル (PDF)
ビジュアル詳細
製品ビュー
オプションとモデル比較
特徴とデザイン
インターフェースと接続
追加製品詳細