


EYOU RP70L プラネタリーロボットジョイントアクチュエータ、20:1、48VDC、ロボティクス用
EYOU RP70L プラネタリーロボットジョイントアクチュエータ、20:1、48VDC、ロボティクス用
EYOU
通常価格
$315.00 USD
通常価格
販売価格
$315.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
このEYOU RP70Lは、20:1の減速比、48 VDCの動作電圧、内蔵FOCドライブ、CANopen/CAN FD通信機能を備えた惑星型ロボットジョイントアクチュエーター です。ヒューマノイドロボット、ロボットアーム、エクソスケルトン、四足歩行ロボット、AGV車両、ARUロボットなどのロボットアプリケーション向けに仕様されています。このモジュールは、12 N·mの定格トルク、36 N·mのピークトルク、最大160 rpmの出力速度を提供します。
特徴
- 20:1の減速比を持つ惑星型減速機。
- 電流、速度、位置、MIT制御モードを備えた内蔵FOCドライブ。
- デュアル絶対エンコーダ:17ビット入力および19ビット出力。
- パワーDC入力/DC出力およびCAN FD入力/出力インターフェース。
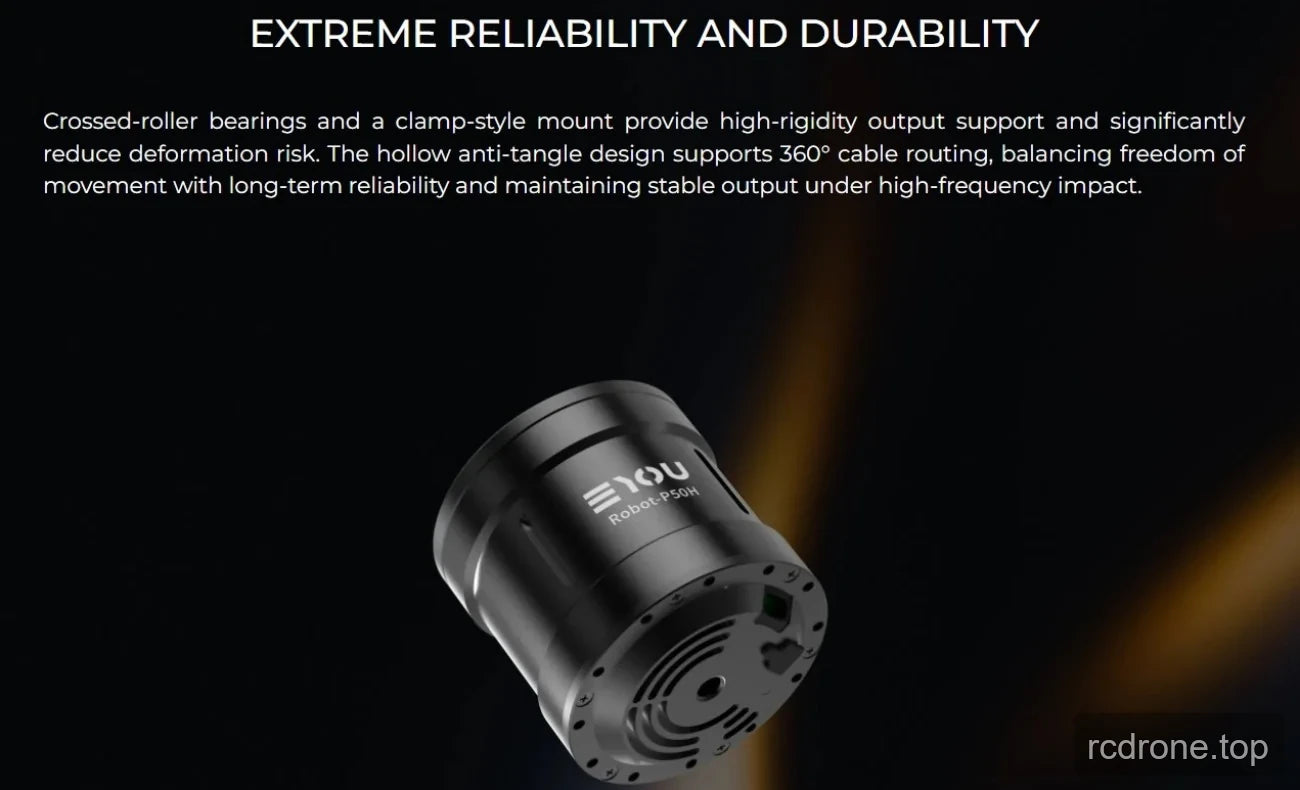
- 交差ローラーベアリングおよび6 mmの中空直径。
- 通常のマットブラックシェル仕上げ。
仕様
| パラメータ | 値 |
|---|---|
| モジュールモデル | RP70L |
| 減速機モード | プラネタリー |
| モーター 定格出力 | 191 W |
| 減速比 | 20 |
| 定格トルク | 12 N·m |
| ピークトルク | 36 N·m |
| ジョイント定格出力 | 163 W |
| バックラッシュ | ≤12 arcmin |
| 出力端の定格速度 | 130 rpm |
| 出力ピーク速度 | 160 rpm |
| 寸法(外径 × 軸方向) | Φ77 × 52.5 mm |
| 重量(ワイヤーを除く) | 670 g |
| ジョイント定格効率 | 78% |
| 中空直径 | 6 mm |
| シェル外観(プロセスカラー) | レギュラーマットブラック |
| 慣性モーメント | 72.97 kg·m² |
| ベアリングタイプ | 交差ローラーベアリング |
| 出力端のラジアル許容荷重(動的/静的) | 2430/3490 N |
| 出力端の軸方向許容荷重(動的/静的) | 5500/22700 N |
| 出力シャフト曲げモーメント | 38.3 N·m |
| 動作電圧 | 48 VDC ±10% |
| 最大耐圧 | 90 VDC |
| バス電流 | 5.5 アーム |
| ドライブ | 内蔵FOC |
| エンコーダ/ビット | デュアル絶対 / 17 (入力), 19 (出力) |
| 電源コードの長さ | ≥35 cm |
| ドライブインターフェース | 電源 (DC入力, DC出力), CAN FD (入力, 出力) |
| 通信プロトコル | CANopen / CAN FD (カスタム開発が必要) |
| 制御モード | 電流, 速度, 位置, MITモード |
| 動作環境温度 | -10から45 °C |
| エンクロージャの動作温度上昇 | ≤60 °C |
| 1mでの騒音 | ≤60 dB |
| IP等級 | IP54 |
| 寿命 | >3000 h |
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足ロボット
- AGV車両
- ARUロボット
ダウンロード
EYOU CANable — ユーザーマニュアル (PDF)
EYOU RPシリーズ EN V1.0 20260608 — ユーザーマニュアル (PDF)
EYOU CANable — ユーザーマニュアル (PDF)
EYOU ロボットジョイントカタログ — ロボットジョイント製品カタログ (PDF)
EYOU RPシリーズ EN V1.0 20260608 — ユーザーマニュアル (PDF)
EYOU UARTデバッグモジュール — ユーザーマニュアル (PDF)
ビジュアル詳細
製品ビュー


特徴とデザイン


インターフェースと接続

追加製品詳細




