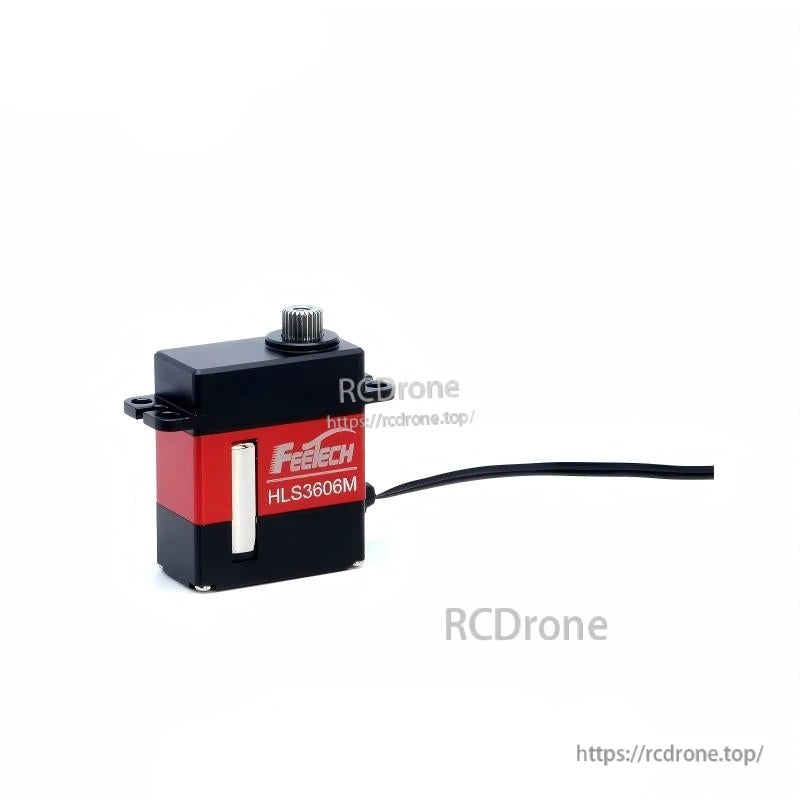
FEETECH HL-3606 サーボモーター、TTLダブルシャフト、6V 6kg.cm、コアレス、0–360° PID、ハーフデュプレックス(ST-3006-C001/C002)
FEETECH HL-3606 サーボモーター、TTLダブルシャフト、6V 6kg.cm、コアレス、0–360° PID、ハーフデュプレックス(ST-3006-C001/C002)
Feetech
通常価格
$65.00 USD
通常価格
販売価格
$65.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
主な特徴
- TTLダブルシャフトデジタルサーボ、半二重非同期シリアル通信
- コアレスモーター駆動および銅+鋼ギアトレイン、ボールベアリング付き
- 0–360°制御可能な角度(モード0)、モーター定速(モード1)、および定電流(モード2)
- 定常出力トルク:目標トルクを設定し、サーボがこのトルクを維持(アドレス44)
- 広い電圧範囲4.5–7.4V;ピークスタルトルク6kg.cm@6V;無負荷速度0.09秒/60°(111RPM)@6V
- 高解像度位置センサー:0.088°(360°/4096);中立位置180°(2048)
- フィードバックテレメトリー:負荷、位置、速度、入力電圧、電流、温度
- 25T/OD4。95mm ホーンギアスプライン; アルミケース; コネクターワイヤー 15CM
仕様
| パラメータ | 値 (C001) | 値 (C002) |
|---|---|---|
| モデル | ST-3006-C001 | ST-3006-C002 |
| 製品名 | 6V 6kg 定常力 ダブルシャフト TTL サーボ | 6V 6kg 定常力 ダブルシャフト TTL サーボ |
| 保管温度範囲 | -30℃~80℃ | -30℃~80℃ |
| 動作温度範囲 | -20℃~60℃ | -20℃~60℃ |
| 温度範囲 | 25℃ ±5℃ | 25℃ ±5℃ |
| サイズ | A:23mm B:12mm C:27.5mm | A:23mm B:12mm C:27.5mm |
| 重量 | 20.6± 1g | 22.7± 1g |
| ギアタイプ | 銅+鋼 | 銅+鋼 |
| 制限角 | 制限なし | 制限なし |
| ベアリング | ボールベアリング | ボールベアリング |
| ホーンギアスプライン | 25T/OD4.95mm | 25T/OD4.95mm |
| ギア比 | 1/205 | 1/205 |
| ロッカーファントム | 0° | 0° |
| ケース | アルミニウム | アルミニウム |
| コネクターワイヤー | 15CM | 15CM |
| モーター | コアレスモーター | コアレスモーター |
| 定格入力電圧 | 4.5-7.4V | 4.5-7.4V |
| 無負荷速度 | 0.09秒/60°(111RPM)@6V | 0.09秒/60°(111RPM)@6V |
| 無負荷時の動作電流 | 150mA@6V | 150mA@6V |
| ピークスタールトルク | 6kg.cm@6V | 6kg.cm@6V |
| スタール電流 | 1.3A@6V | 1.3A@6V |
| 定格負荷 | 1.5kg.cm@6V | 1.5kg.cm@6V |
| 定格電流 | 350mA@6V | 350mA@6V |
| KT | 4.5kg.cm/A | 4.5kg.cm/A |
| 端子抵抗 | 2.8 Ω | 2.8 Ω |
| 動作モード | モード0: 角度サーボモード(デフォルトモード、0-360度の位置制御可能);モード1: モーター定速モード(負荷が増加しても速度は変わらず減速しない);モード2: モーター定電流モード(負荷が増加しても電流は変わらず減少しない) | モード0: 角度サーボモード(デフォルトモード、0-360度の位置制御可能);モード1: モーター定速モード(負荷が増加しても速度は変わらず減速しない);モード2: モーター定電流モード(負荷が増加しても電流は変わらず減少しない) |
| 定常力出力 | 位置制御は低精度で±7回転以内ですが、電源喪失後は回転数は保存されません(解像度を上げることで回転数を倍増できます) | 位置制御は低精度で±7回転以内ですが、電源喪失後は回転数が保存されません(解像度を上げると回転数が倍増します) |
| 定常力出力 | 出力トルク値を設定すると、サーボはこのトルクを維持できます(アドレス44に対応する目標トルク値を入力すると、サーボはこのトルクを維持できます) | 出力トルク値を設定すると、サーボはこのトルクを維持できます(アドレス44に対応する目標トルク値を入力すると、サーボはこのトルクを維持できます) |
| コマンド信号 | デジタルパケット | デジタルパケット |
| プロトコルタイプ | ハーフデュプレックス非同期シリアル通信 | ハーフデュプレックス非同期シリアル通信 |
| ID範囲 | 0-253 | 0-253 |
| 通信速度 | 38400bps ~ 1 Mbps | 38400bps ~ 1 Mbps |
| 制御アルゴリズム | PID | PID |
| 中立位置 | 180°(2048) | 180°(2048) |
| 動作角度 | 360°(0~4096のとき) | 360°(0~4096のとき) |
| 解像度 [度/パルス] | 0.088°(360°/4096) | 0.088°(360°/4096) |
| 回転方向 | 時計回り(0→4096) | 時計回り(0→4096) |
| フィードバック | 負荷、位置、速度、入力電圧、電流、温度 | 負荷、位置、速度、入力電圧、電流、温度 |
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
マニュアル
- HL-3606-C001-PRODUCT_SPECIFICATION.pdf
- HL-3606-C001_Product_structure_diagram.pdf
- HL-3606-C002-PRODUCT_SPECIFICATION.pdf
- HL-3606-C002_Product_structure_diagram.pdf
- SC-0090-C001 シリアル通信仕様
詳細