HAITAI OpenArm デュアルエンコーダージョイントモーター – HT4510 & HT8116、24V
HAITAI OpenArm デュアルエンコーダージョイントモーター – HT4510 & HT8116、24V
HAITAI
受け取り可能状況を読み込めませんでした


概要
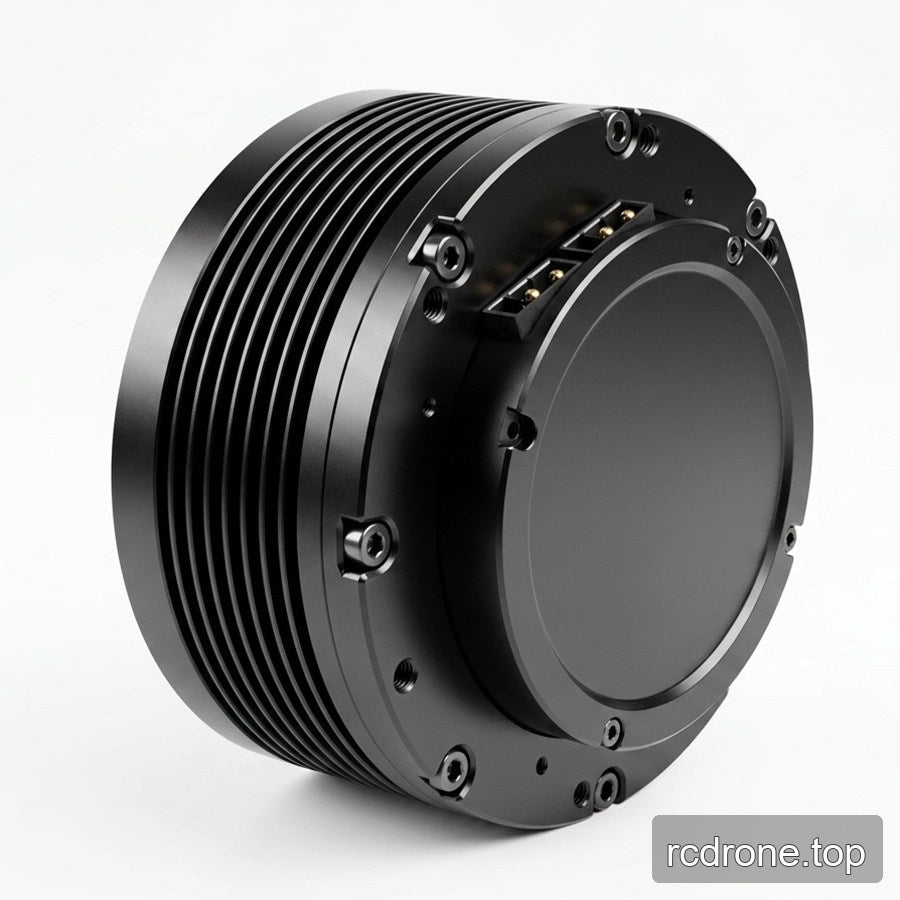
HAITAI OpenArm ジョイントモーター は、ブラシレスモーター、惑星減速機、デュアルマグネティックエンコーダーをコンパクトな回転ジョイントに組み合わせています。ロボットアームのトルクと取り付け要件に応じて、HT4510-J10-2E、HT4510-J36-2E、またはHT8116-J9-2Eを選択してください。
すべての選択可能な構成は24Vデルタ巻線を使用しています。各モデルはドライバーなしまたはGDZドライバー付きで利用可能です。このリストは選択されたジョイントモーター構成のものであり、完全なデュアルアームロボットキットではありません。
特徴
- モデル固有のトルクレベルが3つ: 2.9 Nm、9.9 Nm、20 Nm。
- シングルターン絶対出力シャフト位置フィードバックを持つデュアル14ビットマグネティックエンコーダー。
- ブラシレスモーターと統合された惑星減速機。
- GDZ装備の構成はMIT制御モードをサポートし、専用のテストホストユーティリティがモーターソリューションの一部です。
- OpenArm統合のために設計されたマウントレイアウトで、フィットチェック用のモデル固有の図面があります。
- 電源と通信の入出力レイアウトは、装備された構成のジョイント配線を簡素化します。
仕様
| パラメータ | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| 定格電圧 | 24 VDC | 24 VDC | 24 VDC |
| 巻き数 | デルタ | デルタ | デルタ |
| 定格トルク | 2.9 Nm | 9.9 Nm | 20 Nm |
| 定格電流 | 4.7 A | 4.8 A | 20 A |
| 定格速度 | 280 rpm | 74 rpm | 100 rpm |
| 最大速度 | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| モーター質量 | 0.3 kg | 0.4 kg | 0.95 kg |
| 極対 | 14 | 14 | 21 |
| トルク定数 | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| スタールトルク | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| スタール電流 | 30.05 A | 23.62 A | 57.75 A |
| 相間インダクタンス | 185 μH | 185 μH | 70 μH |
| 相間抵抗 | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| エンコーダ | デュアル、14ビット磁気 | デュアル、14ビット磁気 | デュアル、14ビット磁気 |
| 出力位置フィードバック | 単回転絶対 | 単回転絶対 | 単回転絶対 |
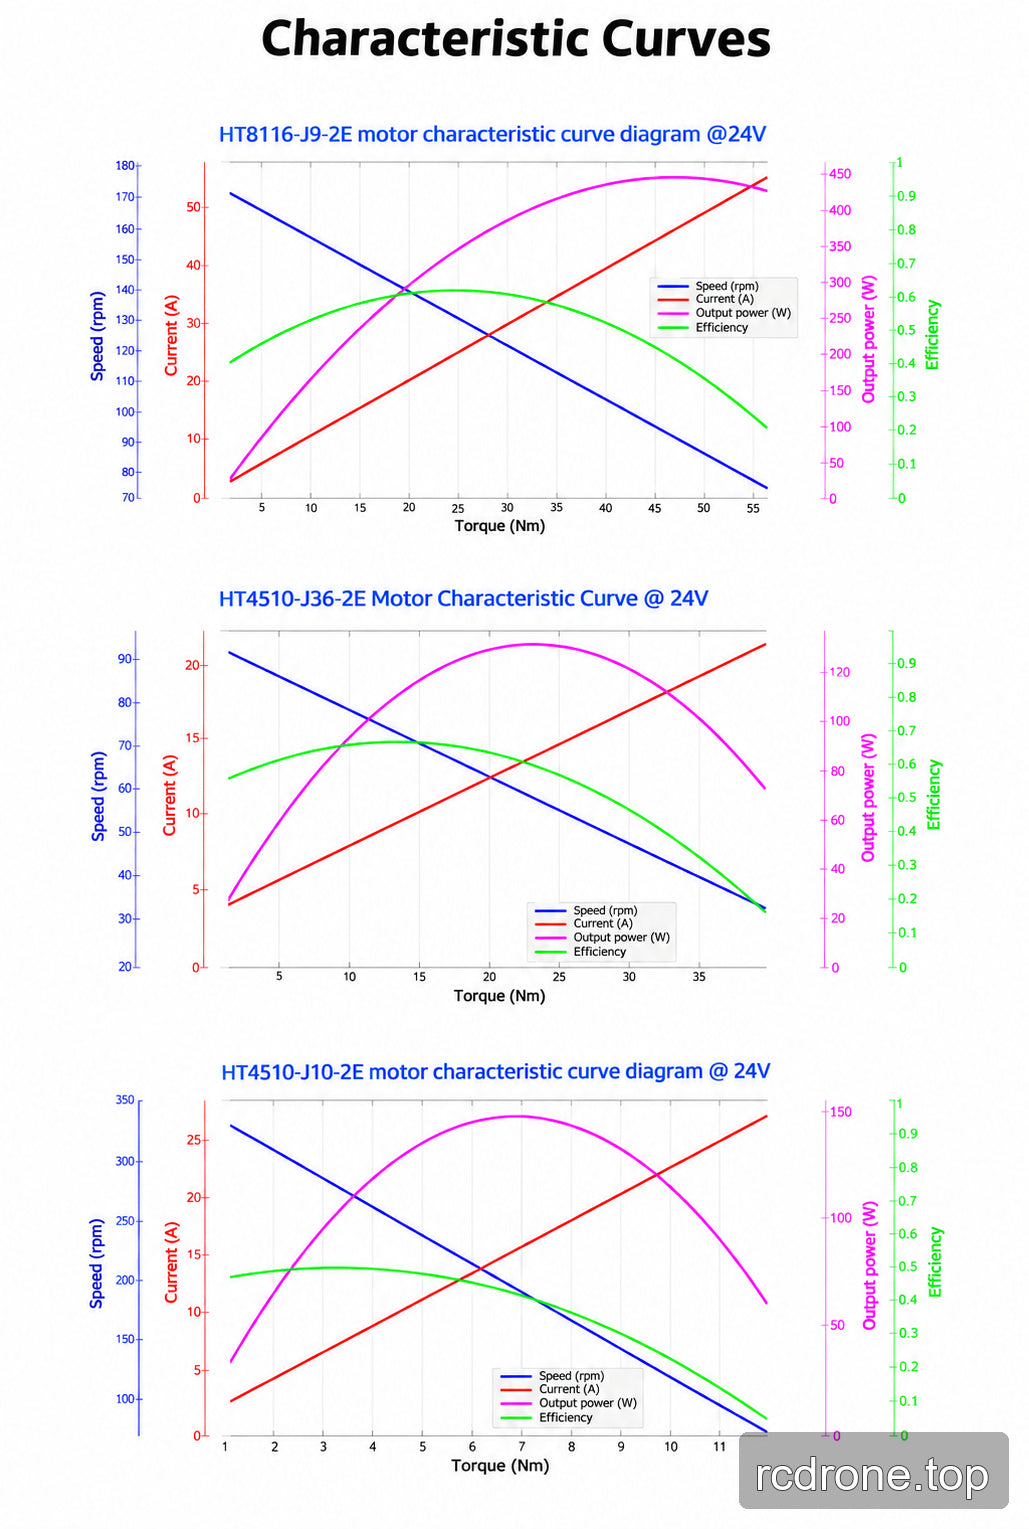
HT8116-J9-2Eは9:1の減速比、40 Nmのピークトルク、50 Aのピーク電流、1 MbpsでのCAN通信を備えています。ピークおよびスタール値は連続運転定格ではありません。上記のモーター質量は部品の重量であり、梱包された出荷重量ではありません。
HT4510の動作ポイント
| モデル | 持続時間 | トルク | 速度 | 電流 |
|---|---|---|---|---|
| HT4510-J10-2E | 5分 | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20分 | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | 熱平衡 | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5分 | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20分 | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | 熱平衡 | 6.7 Nm | 82 rpm | 3.1 A |
モーターコネクタと取り付け
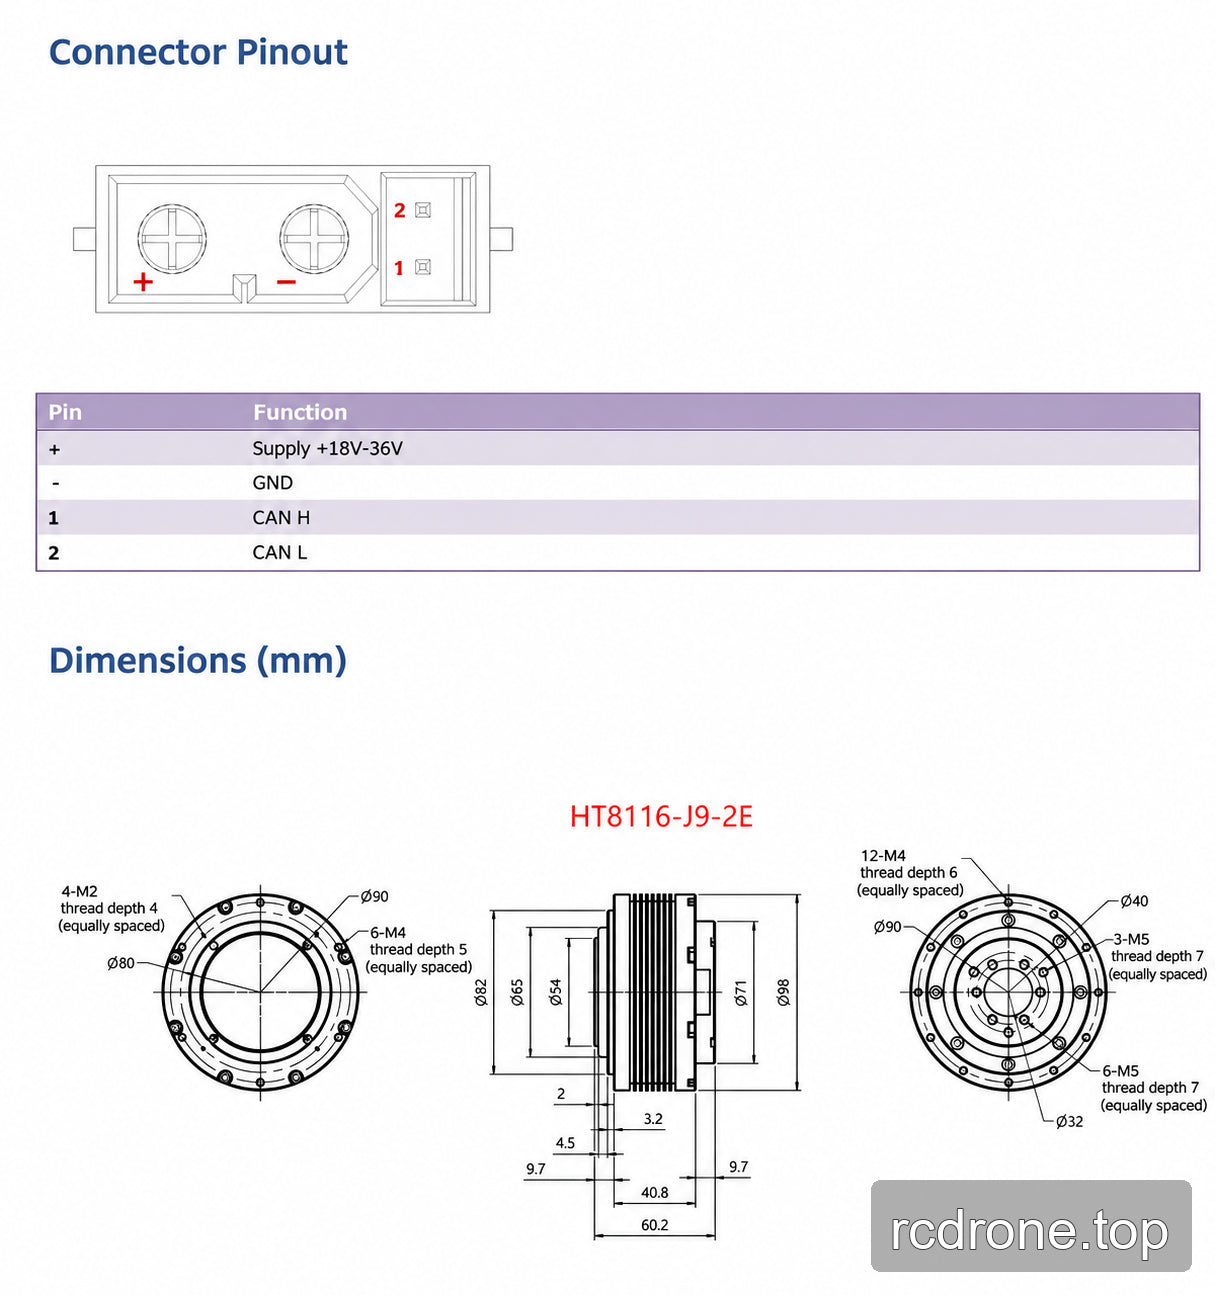
示されたモーターコネクタは、供給の正極に + (18–36 V)、GND に −、ピン 1 に CAN H、ピン 2 に CAN L を使用します。これらは 24 V の巻線構成です。取り付け前にモデル固有の取り付け図を確認してください。HT4510-J10-2E および HT4510-J36-2E の場合、ネジの挿入は 7 mm を超えてはなりません。
GDZ ドライバーインターフェースバージョン
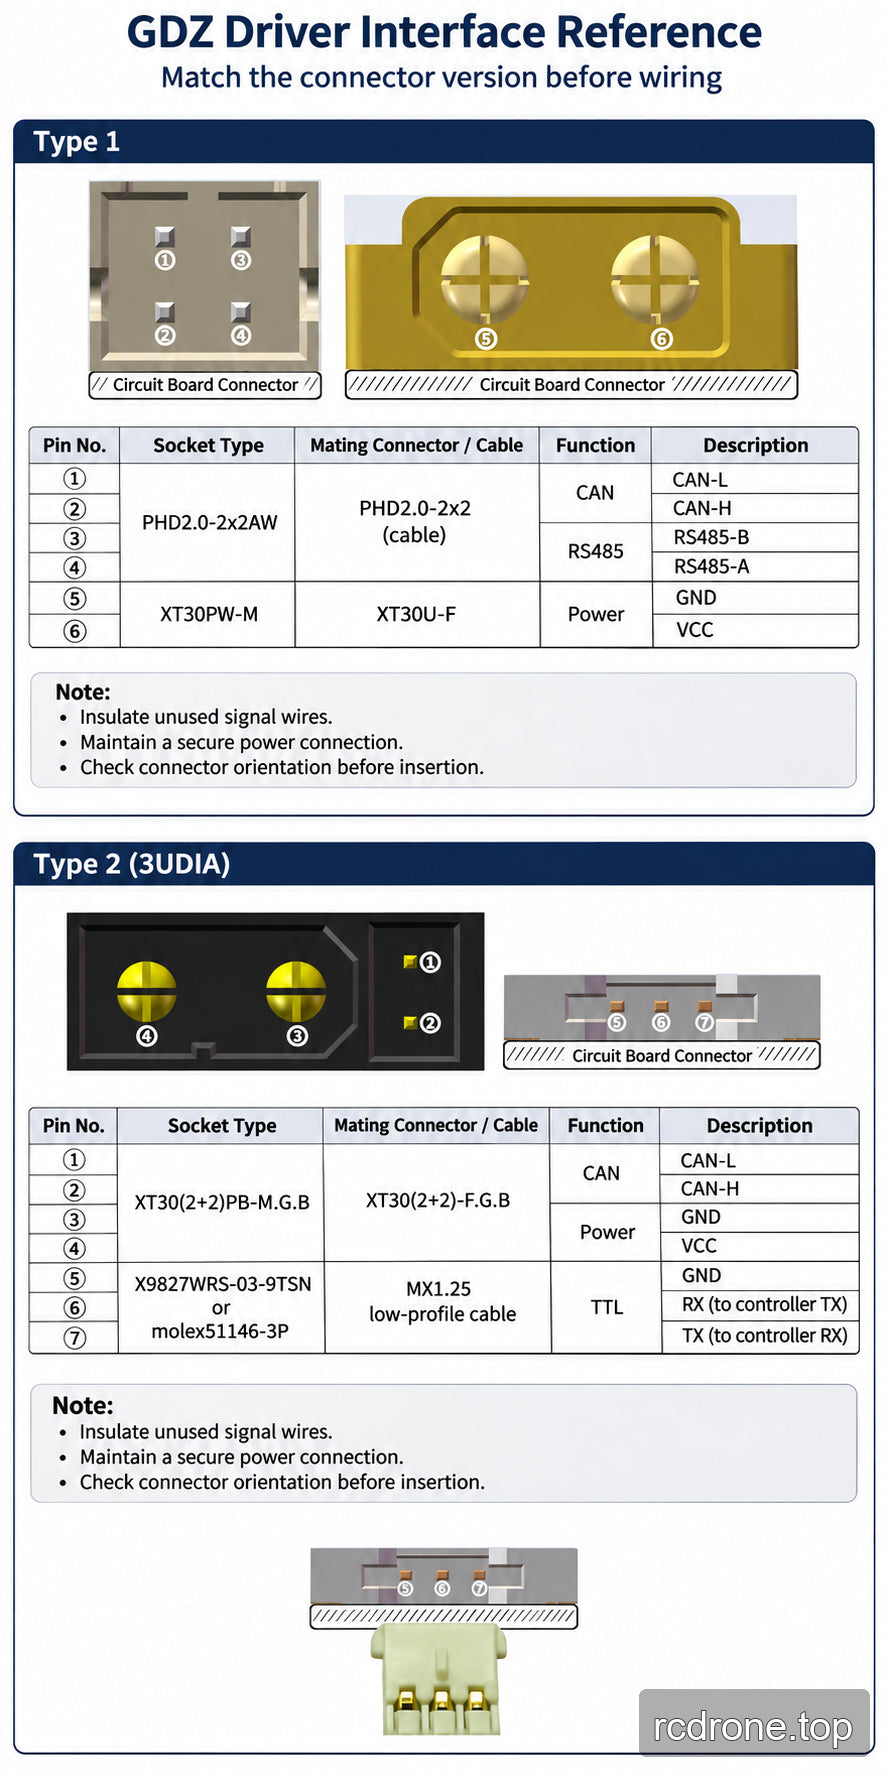
GDZ インターフェースタイプ 1 は、CAN/RS485 と電源コネクタを別々に使用します。タイプ 2 (3UDIA) は、CAN/電源コネクタと TTL シリアルコネクタを組み合わせて使用します。物理コネクタのバージョンを図に合わせてください。GDZ オプションは、両方のインターフェースバージョンが含まれていることを意味しません。
タイプ1の場合、ドライバーリファレンスは、黄色のXT30ソケット(12–40 Vドライバー入力)と黒のXT30ソケット(15–60 V)を区別します。タイプ2の場合、白のTTLソケットは12–40 Vバージョンを、黒のTTLソケットは15–60 Vバージョンを識別します。これらのドライバーボードの範囲は、選択されたモーターの24 V定格やその示された18–36 V供給範囲を変更することはありません。
信号導体は絶縁された状態を保ち、未使用のCANまたはRS485ワイヤも含めます。通信インターフェースを通じて意図しない電流経路を防ぐために、電源接点を確実に維持してください。MX1.25ロープロファイルプラグを回路基板からラッチが離れた状態で挿入します。狭くなったり変形したクロススロットを持つXT30接点は、断続的な接続を引き起こす可能性があります。操作する前に、損傷したり緩んだ接点を修理してください。
含まれるもの
選択したモデルと巻き線構成の一つのジョイントモーター。「GDZドライバー付き」オプションにはGDZドライバーが含まれ、「ドライバーなし」オプションには含まれません。完全なロボットアーム、グリッパー、外部コントローラーおよび電源は、アプリケーション例に示されているものは含まれていません。
アプリケーション
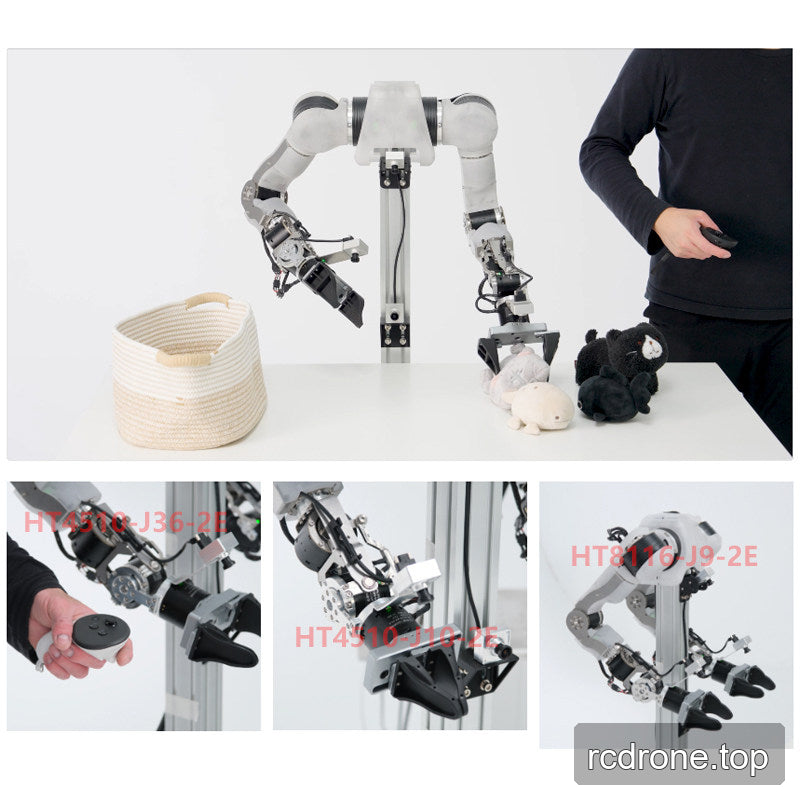
OpenArmロボットアームジョイントおよびカスタムロボティクスおよびモーションプロジェクト. 適切な統合エリアには、選択したモデルの負荷、速度、取り付けおよび制御要件が設計に一致する場合、関節式マニピュレーター、脚付きロボットおよびSCARAメカニズムが含まれます。
FAQ
すべてのオプションにGDZドライバーは含まれていますか?
いいえ。必要な場合は「GDZドライバー付き」を選択してください。「ドライバーなし」は互換性のあるドライブソリューションが必要です。
これは完全なOpenArmモーターセットですか?
いいえ。ビルドに必要な個々のジョイントモデルとドライバー構成を選択してください。アプリケーション画像は文脈のために完全なシステムを示しています。
48V巻線を選択できますか?
ここで提供される構成は24Vデルタ巻線のみです。
定格トルクとスタートルクの値は互換性がありますか?
いいえ。スタート値とピーク値は連続的な定格ではありません。HT4510の動作ポイントテーブルは、トルク、速度、電流が動作時間に応じてどのように変化するかを示しています。
視覚的詳細