


Hangkai HKVL-55 中空6軸力/トルクセンサー、RS485
Hangkai HKVL-55 中空6軸力/トルクセンサー、RS485
Hangkai Microelectronic
受け取り可能状況を読み込めませんでした


ハンカイマイクロエレクトロニクス HKVL-55 は、コンパクトな 中空六軸力/トルクセンサーで、ロボットの手首、製造ラインの統合、機械テストに使用されます。アルミニウム合金製のボディは直径55mm、高さ15mm、中央の穴は15mmです。低範囲の55A、55B、または55Cセンサーを選択してください。リストされた3つのセンサーオプションは、 RS485構成.
測定範囲を選択してください
| モデル | Fx / Fy / Fz、それぞれ | Mx / My / Mz、それぞれ | リストされたインターフェース |
|---|---|---|---|
| 55A | 30N | 1。5N·m | RS485 |
| 55B | 50N | 2N·m | RS485 |
| 55C | 100N | 4N·m | RS485 |
各軸に対して別々に適用される定格です。工具の質量と取り付けのレバレッジを含む、期待される力とモーメント成分の範囲を選択してください。これらの定格はロボットのペイロード仕様ではありません。
サプライヤー仕様
| 本体直径 / 高さ | 55 / 15mm |
|---|---|
| 中央穴 | 15mm |
| センサー質量 | ≤0.3kg |
| 材料 | アルミニウム合金 |
| 過負荷レベル | 300% FS |
| 解像度 | <0.03% FS |
| 精度 | 0.5% FS |
| 再現性 | 0.1% FS |
| サンプリング周波数 | 150–1000Hz、カスタマイズ可能 |
| 供給 | 12–36VDC |
| シリーズ通信機能 | RS485 / CAN-FD / EtherCAT、カスタマイズ可能 |
FSはフルスケールを意味します。仕様は供給者のデータです。解像度と精度は異なる特性を示します。過負荷レベルは推奨される連続作業負荷ではありません。
中空構造と取り付け
中央の開口部は、ルーティングとコンパクトなエンドツールの統合を支援します。供給者の材料は、多軸キャリブレーション、低クロストーク、高信号対雑音取得、統合された電子機器および過負荷保護を説明します。数値クロストーク制限は提供されていません。
提供された図面には、55mmのボディ、15mmの中央穴、20mmのピッチサークルの呼び出しが示されています。前面取り付けには、5mmのねじ深さと6mmのドリル深さを持つ3つのM3ねじ、さらに3mmの深さを持つ3つの3mmの位置決め穴が含まれています。背面取り付けには、同じねじ/ドリル深さを持つ6つのM3ねじと、3mmの深さを持つ2つの3mmの位置決め穴が含まれています。取り付けプレートを機械加工する前に、スペーシング、方向、および14.50mmの側面呼び出しについてVisual Detailsで完全な図面を確認してください。
インターフェースとPC接続
ギャラリーとシリーズの文献は、RS485、CAN、およびEtherCATの機能を示しています。ここで提供される実際の55A/55B/55Cの販売ラベルは、RS485; すべてのプロトコルを同時に含まないことを指定しています。統合する前に、提供されたRS485プロトコル、コネクタのピン配置、ケーブル、サンプルレート設定、および利用可能なPCソフトウェアを確認してください。
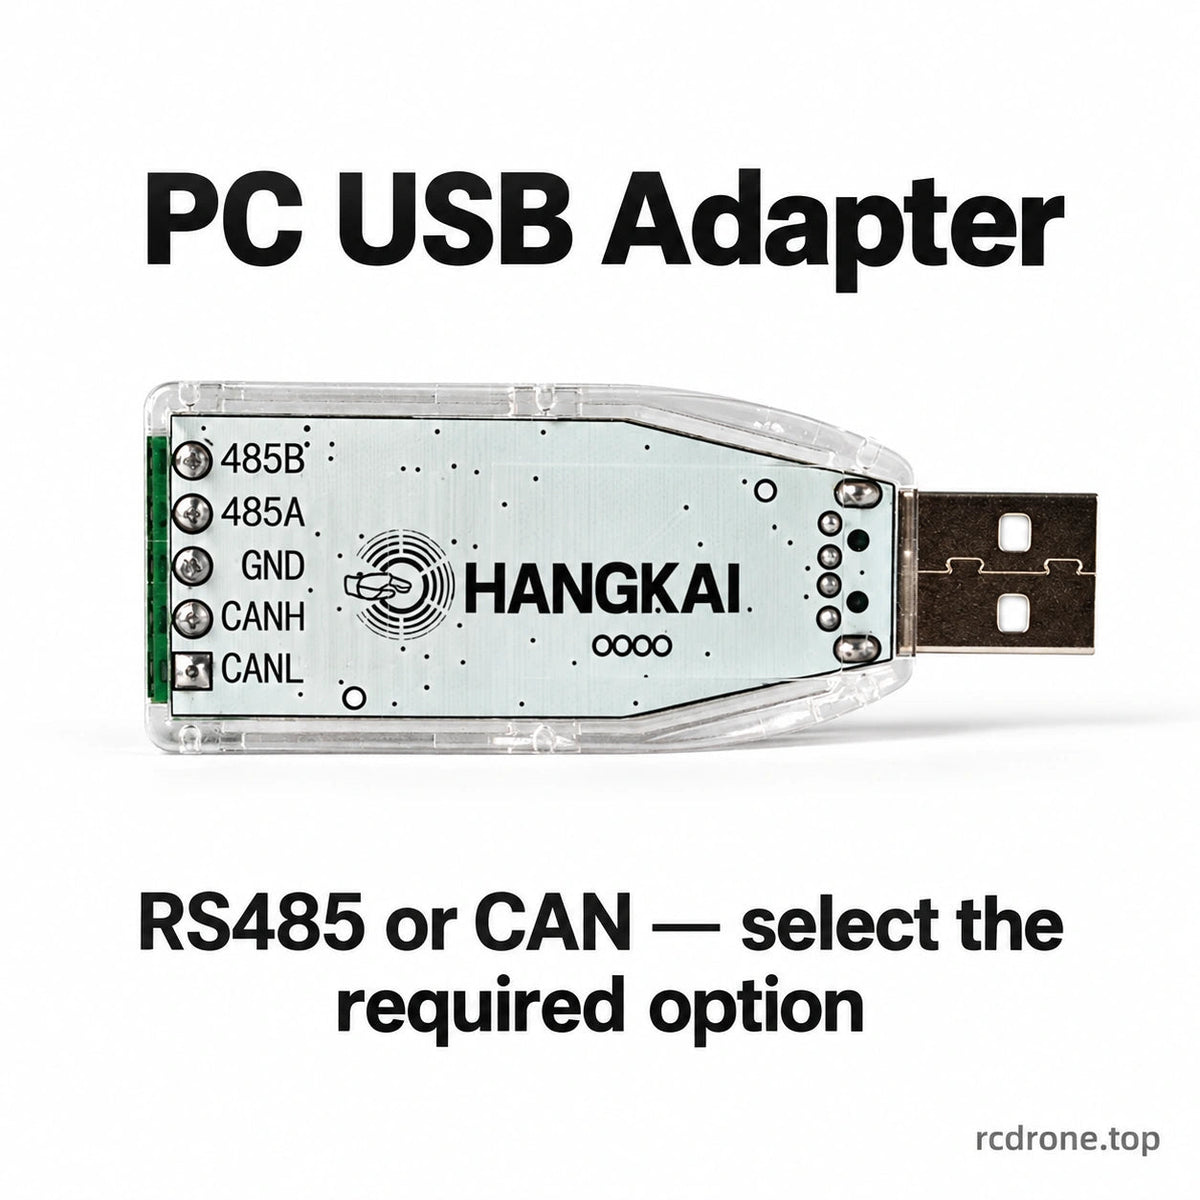
RS485-to-USBおよびCAN-to-USBアダプターは、各々がフォースセンサーなしで供給される別々のアクセサリーオプションです。適切なRS485 PC接続にはRS485アダプターを選択してください。CANアダプターは互換性のあるCAN構成用であり、RS485センサーをCANに変換したり、CAN-FDサポートを確立したりするものではありません。
パッケージの範囲
- 55A / 55B / 55C RS485: 選択した測定範囲内のセンサー1つ。
- RS485-to-USBアダプターのみ: PCインターフェースアクセサリー1つ; センサーは含まれていません。
- CAN-to-USBアダプターのみ: PCインターフェースアクセサリー1つ; センサーは含まれていません。
ペアセンサーのビューは、シリーズの異なる面を示しており、1つのパッケージ内に2つのセンサーがあるわけではありません。すべての3つのセンサーオプションは、共通のソース製品画像を保持しています。カスタム見積もりおよびサービスオプションは省略されています。マウンティングフィクスチャ、ロボットアームおよびその他のデモ機器は含まれているとは記載されていません。ソースには数値的なIP評価、動作温度範囲、またはケーブル長が指定されていません。
視覚的詳細



