Hangkai HKVL-56 六軸力/トルクセンサー、56mm、100–400N
Hangkai HKVL-56 六軸力/トルクセンサー、56mm、100–400N
Hangkai Microelectronic
受け取り可能状況を読み込めませんでした


ハンカイマイクロエレクトロニクス HKVL-56は、ロボット接触フィードバック、人型ロボット統合、組み立ておよび研磨用のコンパクトな 六軸力/トルクセンサーです。これは、56mmの直径、22.5mmの高さのアルミ合金ハウジング内に統合された信号電子回路を備え、Fx、Fy、FzとともにモーメントMx、My、Mzを測定します。
センサーまたはPCアダプターを選択
すべての軸の力とモーメント範囲に応じて、56A、56B、56C、または56Dを選択してください。RS485-to-USBおよびCAN-to-USBの選択肢はアダプターのみで、センサーは含まれていません。ソースは4つのモデルオプションラベルに通信インターフェースを指定していないため、注文する前にコントローラーに供給されるインターフェースとプロトコルを確認してください。
測定範囲
| パラメータ | 56A | 56B | 56C | 56D |
|---|---|---|---|---|
| Fx範囲(N) | 100 | 200 | 300 | 400 |
| Fy範囲(N) | 100 | 200 | 300 | 400 |
| Fz範囲(N) | 100 | 200 | 300 | 400 |
| Mx範囲(N·m) | 5 | 7 | 10 | 12 |
| My範囲(N·m) | 5 | 7 | 10 | 12 |
| Mz範囲(N·m) | 5 | 7 | 10 | 12 |
ソーステーブルは、各力軸あたり50N、各モーメント軸あたり2N·mのcustom56ASリファレンスも示しています。このカスタムオプションとカスタマーサービスのプレースホルダーは、このリストから除外されています。範囲は測定評価であり、ロボットのペイロードやリフティング能力ではありません; ソースは署名された±規則を提供していません。
共有サプライヤー仕様
| 直径 | 56mm |
|---|---|
| 高さ | 22.5mm |
| 質量 | ≤0.3kg |
| 材料 | アルミニウム合金 |
| 過負荷 | 300%FS |
| 解像度 | <0.03%FS |
| 精度 | 0.5%FS |
| 再現性 | 0.1%FS |
| サンプリングレート | 150–1000Hz、サプライヤーのカスタマイズ範囲 |
| 供給 | 12–36VDC |
| インターフェース機能 | RS485 / CAN-FD / EtherCAT、構成依存 |
FSはフルスケールを意味します。数値はサプライヤーの仕様です。ソースは、組み立てストレスを軽減するために設計された統合された鍛造弾性要素、レーザースポット溶接されたひずみゲージ、および対称的な機械構造を説明しています。
通信と統合
通信グラフィックは、さらにCAN2.0を名前付けし、150、250、500および100Hzの出力レートを示し、115200、460800および1000000bpsの例を示しています。その100Hzの例は、仕様表の150–1000Hz範囲とは異なります。これらの例は、固定されたレート/インターフェースのペアリングを確立したり、すべてのユニットでのすべてのモードを保証したりするものではありません。配信されたファームウェア、プロトコル、および設定を確認してください。USBアダプターは、センサー自身のプロトコルを変更しません。
取り付けとパッケージ内容
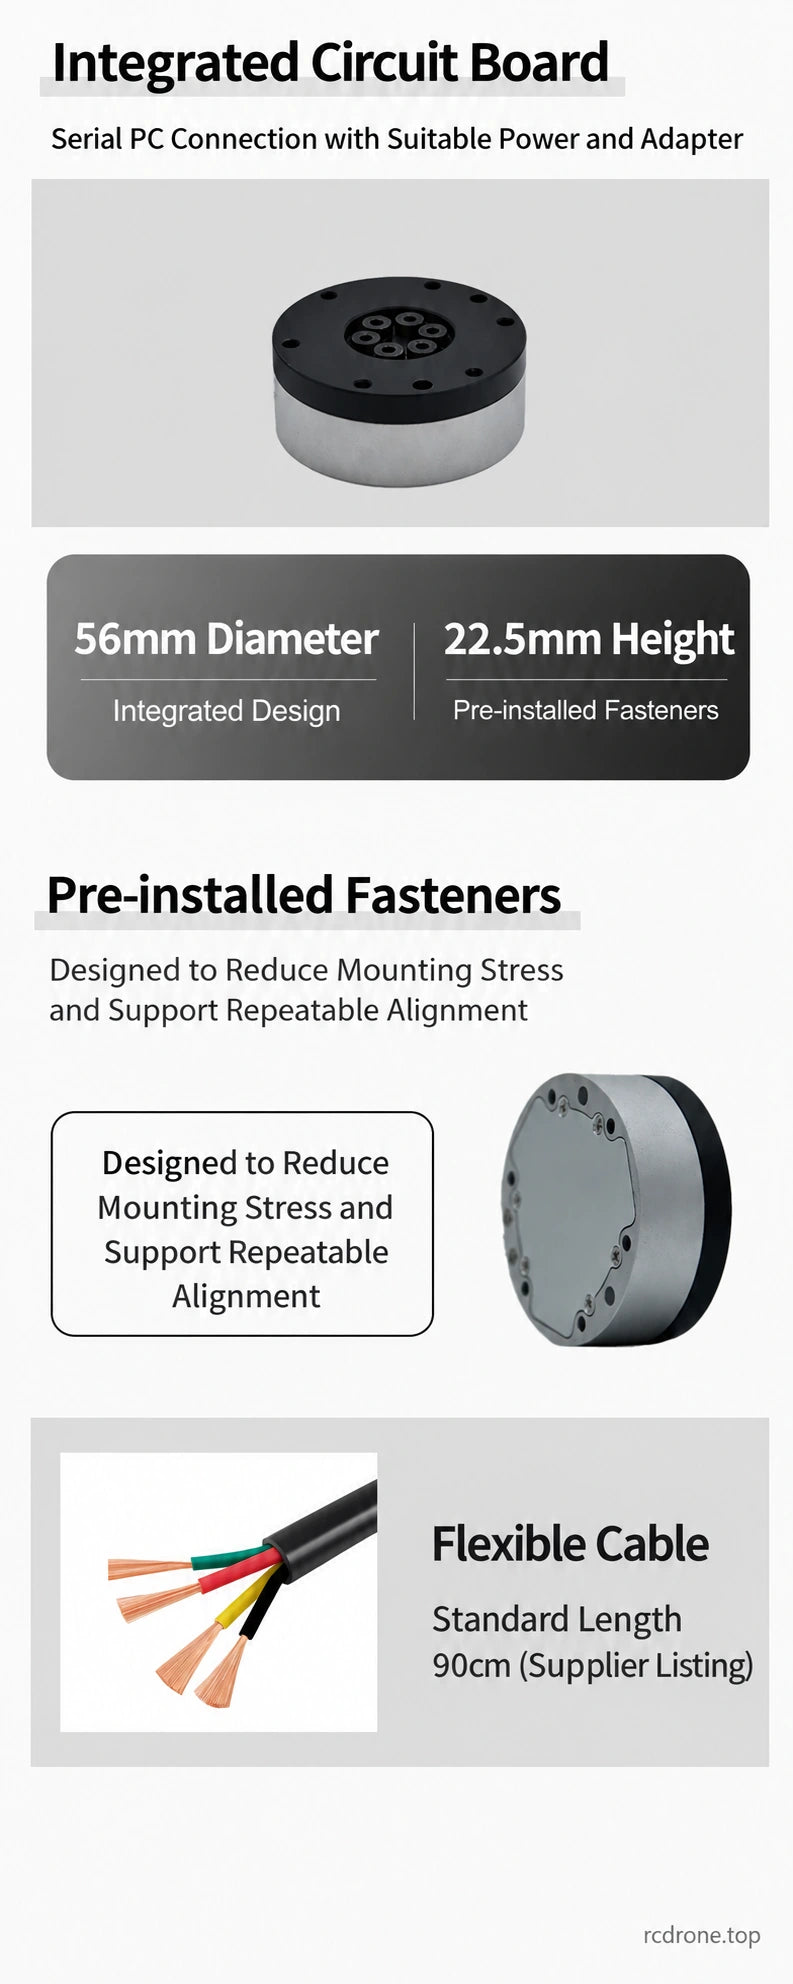
サプライヤーは、事前に取り付けられたファスナーと標準90cmの柔軟なケーブルを示しています。ロボットのフランジ寸法、ボルトパターン、電源および配線の文書を確認してください。取り付け機能は、アライメントをサポートし、ストレスを軽減することを目的としています。取り付け後にゼロとキャリブレーションを確認してください。
- センサーの選択: 選択されたHKVL-56センサー1つ; ソースは接続されたケーブルを示しています。外部電源およびUSBアダプターは、含まれているものとしてリストされていません。
- アダプターの選択: 選択されたRS485またはCANタイプのPC通信アダプター1つ; センサーまたはロボットは含まれていません。
視覚的詳細