Hangkai HKVL-63E 六軸力/トルクセンサー、3200N / 56Nm
Hangkai HKVL-63E 六軸力/トルクセンサー、3200N / 56Nm
Hangkai Microelectronic
受け取り可能状況を読み込めませんでした


ハンカイマイクロエレクトロニクス HKVL-63E は、高範囲の 六軸力/トルクセンサーで、統合された信号エレクトロニクスと4つの外部取り付けラグを備えています。ロボットの接触力測定と産業試験統合のために、Fx、Fy、FzとともにMx、My、Mzを測定します。
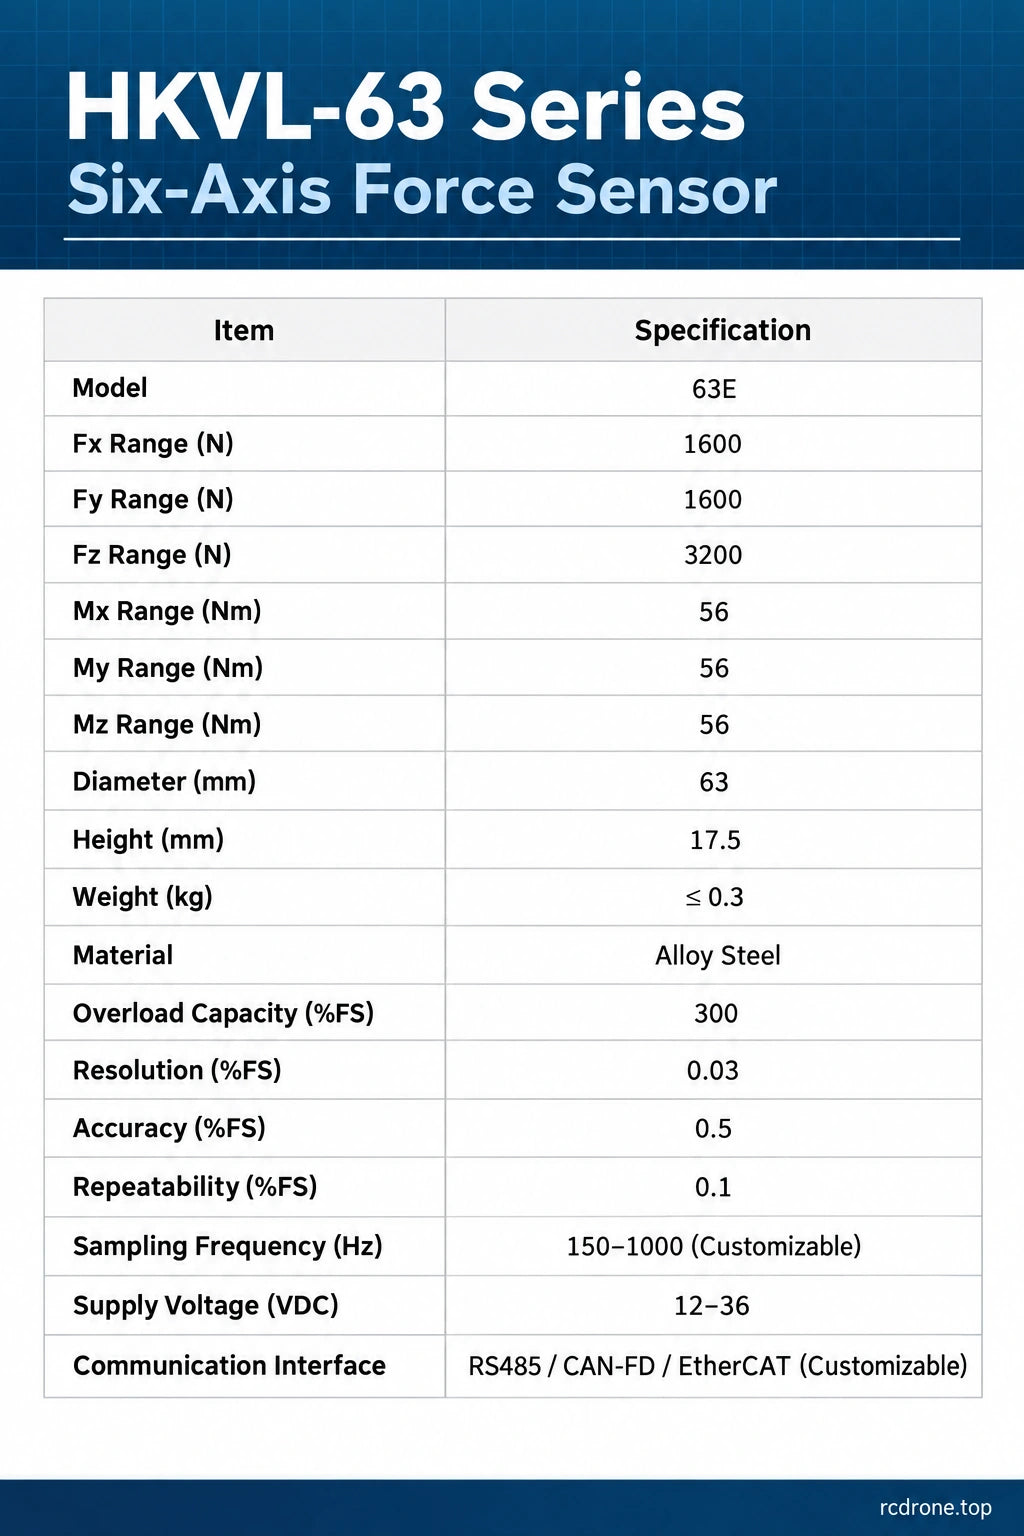
六軸測定範囲
| Fx / Fy | 各1600N |
|---|---|
| Fz | 3200N |
| Mx / My / Mz | 各56N·m |
これらの定格はそれぞれの個別軸に適用されます。これはロボットのペイロード定格ではありません。過負荷レベルは供給者の制限であり、推奨される連続作業負荷ではありません。
コンパクトな合金鋼構造
- 主体直径63mm、体高17.5mm。
- 信号基板を内蔵した合金鋼構造。
- 機械統合のための外部取り付け穴配置。
- 同時三力/三モーメント測定。
- サプライヤーが説明する高レートサンプリング、リアルタイム伝送および精密な力制御。
サプライヤー仕様
| モデル | 63E |
|---|---|
| センサー質量 | ≤0.3kg |
| 過負荷レベル | 300% FS |
| 分解能 | 0.03% FS |
| 精度 | 0.5% FS |
| 再現性 | 0。1% FS |
| サンプリング周波数 | 150–1000Hz、カスタマイズ可能 |
| 供給 | 12–36VDC |
| 通信機能 | RS485 / CAN-FD / EtherCAT、カスタマイズ可能 |
FSはフルスケールを意味します。ソースセンサーオプションは、提供されるインターフェースやサンプルレートの接尾辞なしで単に63Eとラベル付けされています。統合前に選択した電気構成を確認してください。これらのインターフェース機能は、すべてのインターフェースが一度に含まれていることを意味するものではありません。ソースマーケティングは温度耐性について言及していますが、数値的な動作温度制限やIP等級は提供していません。
取り付け参照
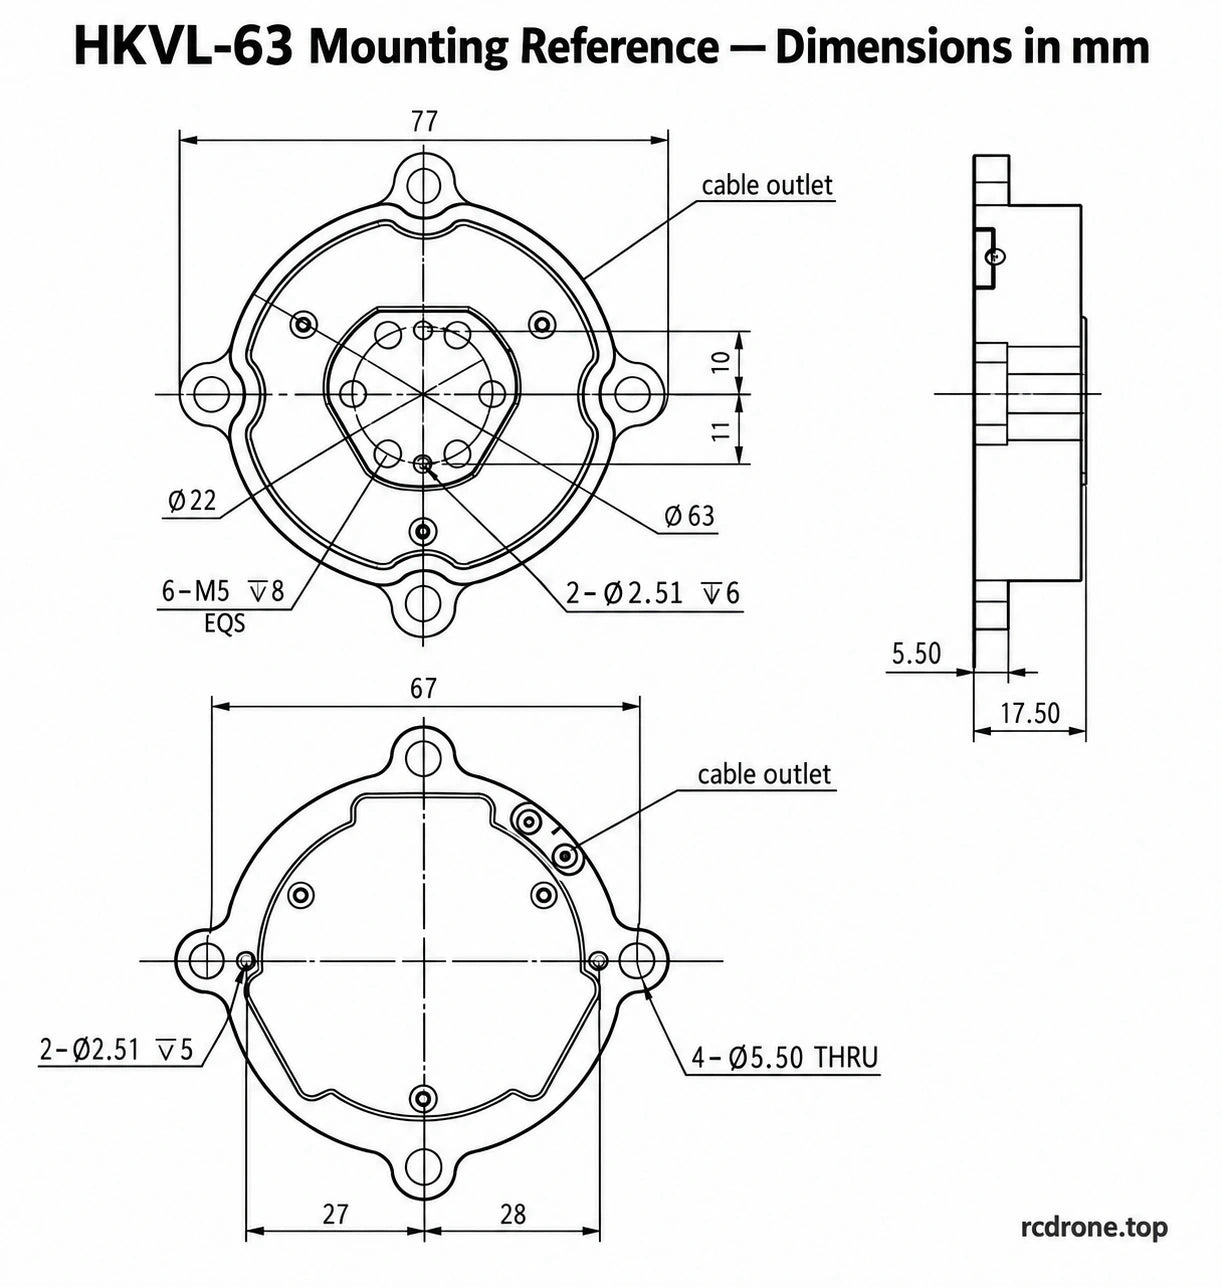
サプライヤーの図面は、63mmの本体を突き出た取り付けラグから区別します:正面図は77mmの全体呼び出しと67mmの取り付け中心間隔を示しています。側面図は17.50mmの厚さと5を示しています。50mm ラグエリアの厚さ。センサー面には、深さ8mmの6つのM5穴、直径22mmのピッチサークルの呼び出し、深さ6mmの2つの直径2.51mmの穴が示されています。背面ビューには、深さ5mmの2つの直径2.51mmの穴と4つの直径5.50mmの貫通穴が含まれています。機械加工の前に実際の面特有の図面を参照してください:丸いボディの直径を完全な取り付けエンベロープの代わりに使用しないでください。
オプションとパッケージ内容
- 63Eセンサー: 統合信号エレクトロニクスを備えた1つの力/トルクセンサー。
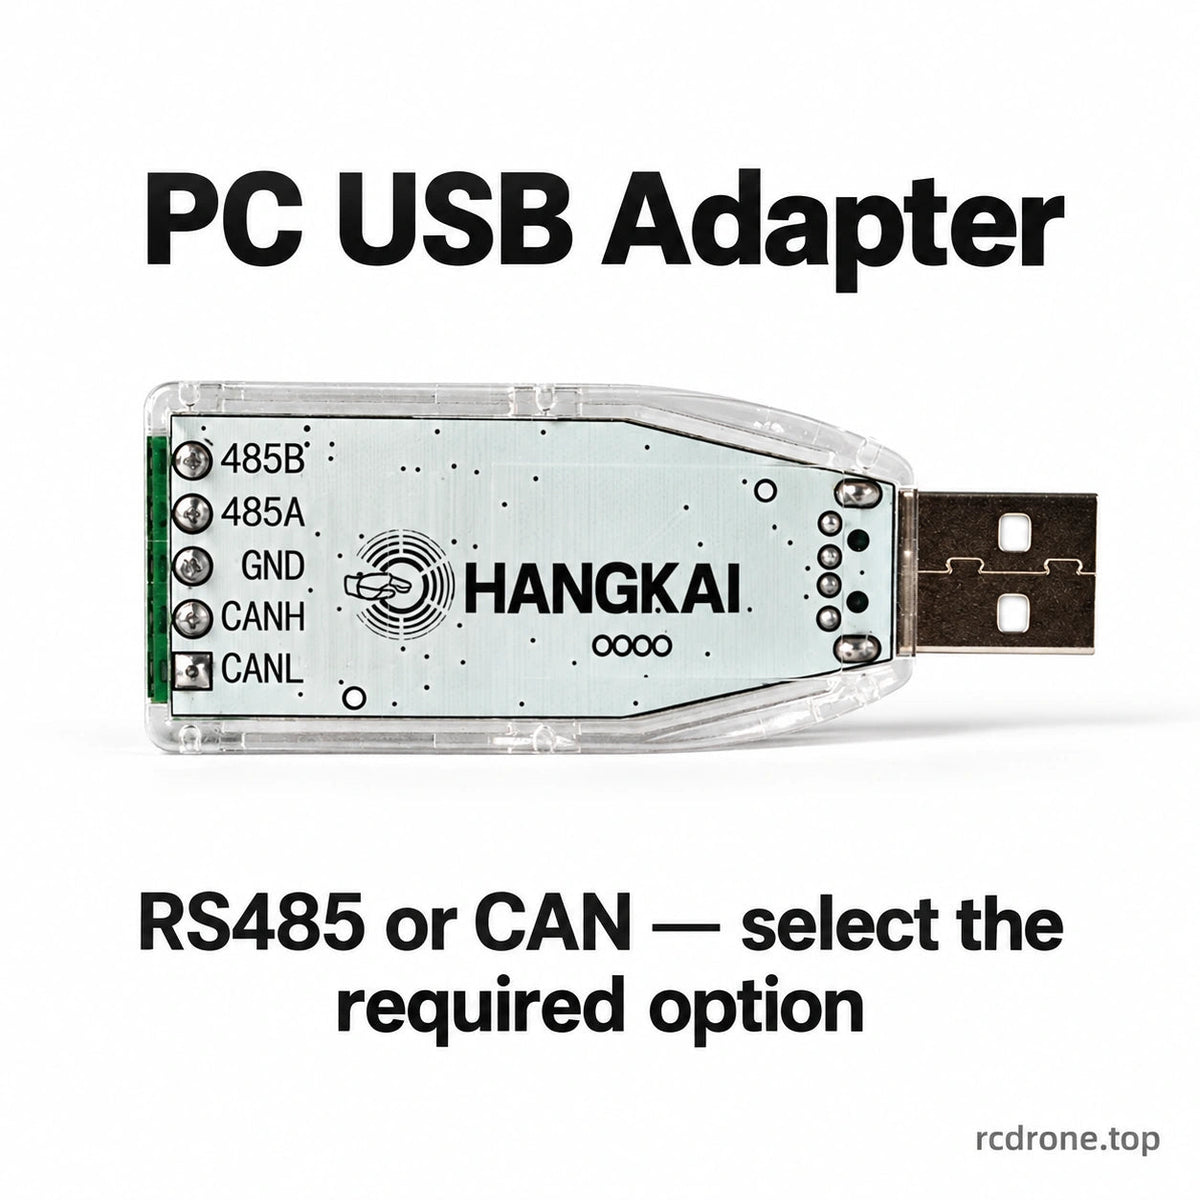
- RS485-USBアダプターのみ: セパレートPC接続アクセサリー、センサーなし。
- CAN-USBアダプターのみ: セパレートPC接続アクセサリー、センサーなし。
2つのアダプターオプションは、元のアダプタの写真を共有しています。アダプターを配信されたセンサーインターフェースに合わせてください。CAN-USBオプションは、それ自体でCAN-FDサポートを確立するものではありません。複数のセンサー写真は異なるビューを示しており、マルチセンサー パックではありません。
統合リソース
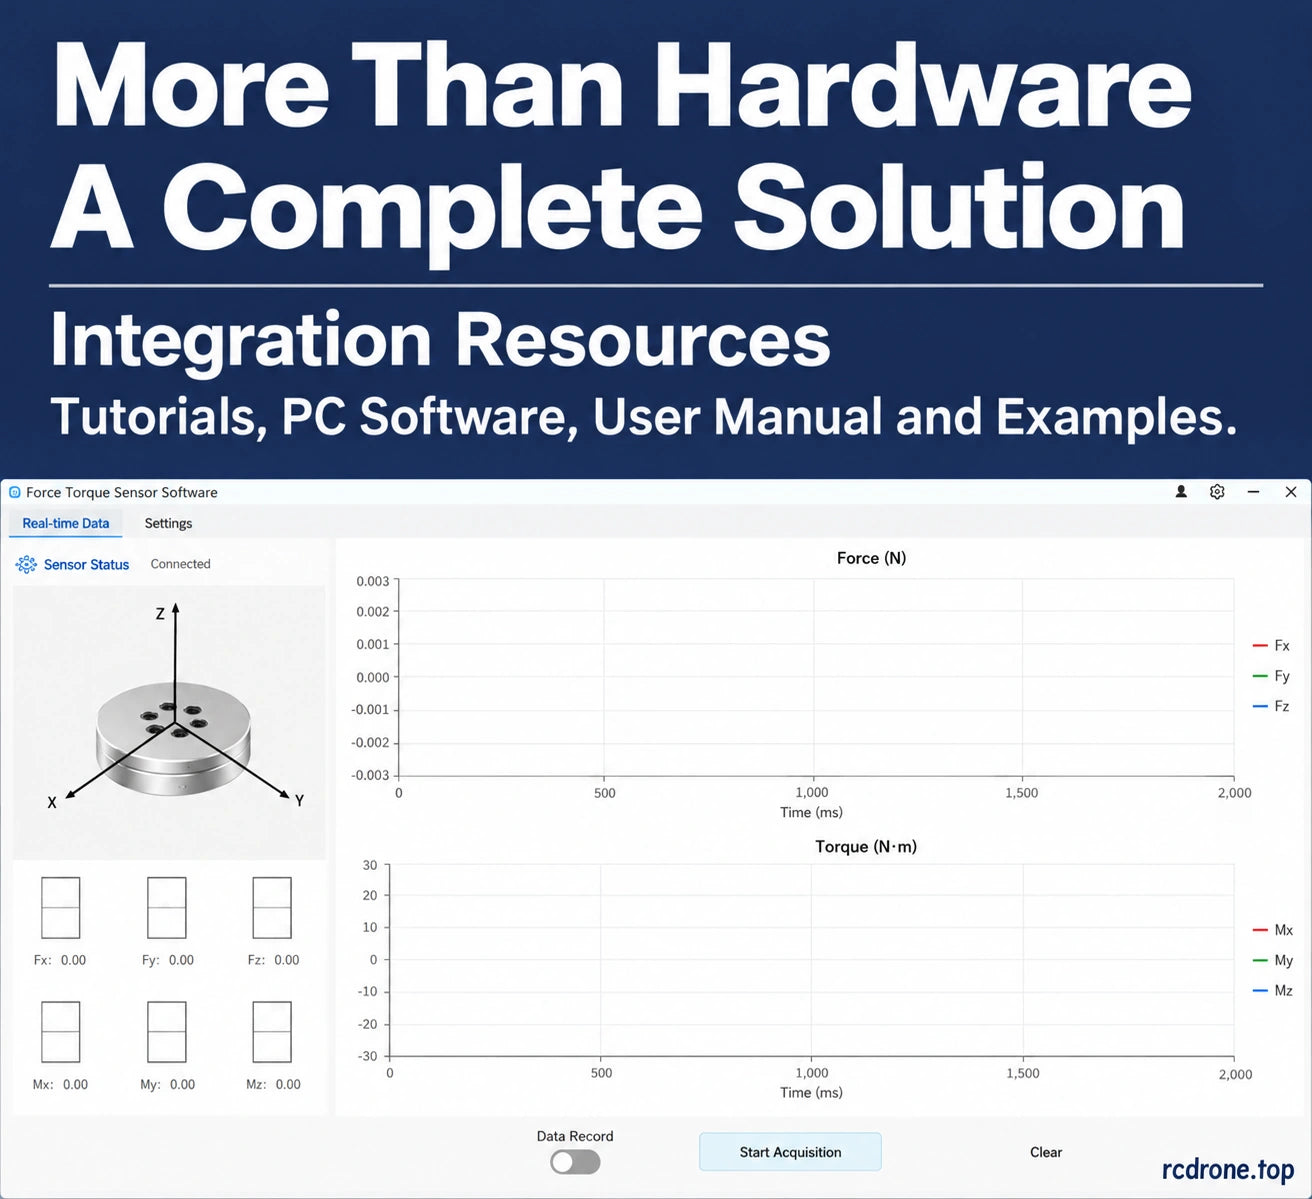
サプライヤーの資料には、チュートリアル、PCソフトウェア、ユーザーマニュアル、例が記載されています。グラフィカルソフトウェアの画像は参照用のイラストです。選択した構成のオペレーティングシステムのサポート、利用可能なドキュメント、配線、電源および通信設定を確認してください。
視覚的詳細