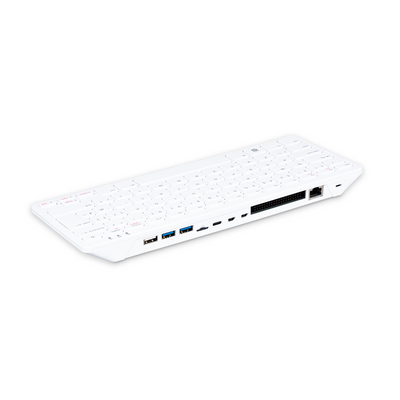
HexFellow HEXCOMPUTER-P1 ロボティクスメインコンピュータ(RK3568搭載・10Gイーサネット対応)
HexFellow HEXCOMPUTER-P1 ロボティクスメインコンピュータ(RK3568搭載・10Gイーサネット対応)
HexFellow
通常価格
$602.99 USD
通常価格
販売価格
$602.99 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
「HexFellow HEXCOMPUTER-P1」は、Rockchip RK3568プロセッサを基盤としたロボティクス 用のメインコンピュータで、ロボティクス統合のためのイーサネット、CAN-FD、シリアル、デジタルI/O、カメラ, USBおよびディスプレイインターフェースを備えています。
特徴
- 4つのCortex-A55コアとMali-G52 GPUを搭載したRockchip RK3568プロセッサ。
- 1 × 10Gイーサネットおよび4 × 1GイーサネットRJ45接続。
- MAX96712デシリアライザを使用した8 × GMSL2接続;同軸ケーブルの長さは最大15 m。
- 5 Mbpsに評価された4 × 独立CAN-FDインターフェース。
- 2 × ソフトウェア構成可能なRS-232 / RS-422 / RS-485シリアルインターフェース、さらに4つのデジタル入力と4つのデジタル出力。
- USB Type-AおよびType-C接続、HDMI 2.1、SPI、I2C、I2S、RTC接続、リセットおよびリカバリーボタン、12 V PWMファンコネクタ。
- インターフェースラベルには、ADC、RST、T/R/G、STOP、4つのI/O接続、Ethernet、PWR、OUT、CHG、BAT、CAN0、CAN1、CAN2、USB Type-A、およびUSB Type-Cが含まれます。
- DC 19–48 V入力は2ピン端子ブロックを通じて行われ、ハードウェアの電源カット安全機能とデュアルチャネルソフトスタート回路があります。
仕様
| パラメータ | 値 |
|---|---|
| コアシステム | |
| プロセッサ | Rockchip RK3568 (4 × Cortex-A55, Mali-G52 GPU) |
| メモリ | LPDDR4X (2 GB / 4 GB / 8 GB オプション) |
| ストレージ | 2 × M.2キーM (PCIe)、1 × 128 GB SSDプリインストール、MicroSDスロット |
| ネットワーク& 通信 | |
| イーサネット | 1 × 10Gイーサネット + 4 × 1Gイーサネット (RJ45) |
| ワイヤレス拡張 | 1 × M.2キーE (WiFi/BT)、1 × M.2 キー B (4G/5G) |
| 産業用インターフェース | |
| GMSL2 | 8 × (MAX96712 デシリアライザ、同軸ケーブル、最大 15 m) |
| CAN | 4 × CAN-FD (5 Mbps、独立) |
| シリアル | 2 × RS-232 / RS-422 / RS-485 (ソフトウェア設定可能) |
| デジタル I/O | 4 × デジタル入力、4 × デジタル出力 |
| その他の I/O | SPI, I2C, I2S |
| その他のインターフェース | |
| USB | 3 × USB 3.0 タイプA (5 Gbps)、1 × USB 3.0 タイプC (リカバリー)、1 × USB 2.0 タイプC (デバッグ) |
| ディスプレイ | 1 × HDMI 2.1 |
| ボタン | リセットボタン、回復ボタン |
| RTC | 1 × RTC 2ピンヘッダー、1 × RTC バッテリー ソケット |
| ファン | 1 × 4ピンファンコネクタ(12 V PWM) |
| 電源 & 機械的 | |
| 電源入力 | DC 19 V–48 V(2ピン端子ブロック) |
| 電源保護 | ハードウェア電源カット安全、デュアルチャネルソフトスタート回路 |
| 寸法(W × D × H) | 210 mm × 180 mm × 87 mm(スタンド付き) |
| 重量 | 2.95 kg |
| 取り付け | デスク、壁取り付け |
| 環境 & 保証 | |
| 動作温度 | -10 °Cから60 °C |
| 保証 | 2年 |
用途
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足ロボット
- AGV車両
- ARUロボット
- 車輪付きロボティックプラットフォーム
同梱物
- 1 × HEXCOMPUTER P1 メインユニット
- 1 × Wi-Fi/BLE アンテナ
- 3 × XT30U 2+2 ターミナル
- 2 × XT30U 2+2 ワイヤー
- 4 × MX3.0 2×2 単一エンドワイヤー
- 1 × MX3.0 2×1 単一エンドワイヤー
- 1 × MX3.0 2×5 シングルエンドワイヤー
- 1 × XT60 メスシングルエンドワイヤー
- 1 × XT60 オスシングルエンドワイヤー
- 1 × XT90 メスシングルエンドワイヤー
ダウンロード
HEXFELLOW HEXCOMPUTER P1 — ユーザーマニュアル (PDF)
OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
ビジュアル詳細
アプリケーション例


インターフェースと接続

パッケージ内容