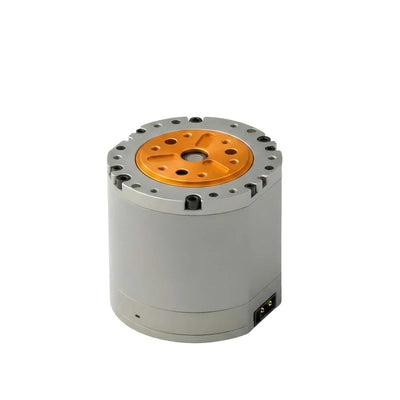
HexFellow HEXMOTOR 4310 モーター、48V 3Nm CAN-FD ロボット用モーター
HexFellow HEXMOTOR 4310 モーター、48V 3Nm CAN-FD ロボット用モーター
HexFellow
通常価格
$207.99 USD
通常価格
販売価格
$207.99 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
HexFellow HEXMOTOR 4310 は、10:1の減速比を持つ48 Vのモーター で、磁気単回転エンコーダーと5 MbpsのCAN-FD制御通信を備えています。
特徴
- 16ビット解像度の磁気単回転エンコーダーシステムと2つのエンコーダー。
- 5 MbpsのCAN-FD制御インターフェース。
- ドライバーとモーターの過熱、過電圧、相過電流、低電圧、モータースタール検出のための指定された保護閾値。
仕様
| パラメータ | 値 |
|---|---|
| モーター性能 | |
| 定格電圧 | 48 V |
| 定格電流 | 3.7 A |
| 定格速度 | 410 rpm |
| 定格トルク | 3 Nm |
| ピークトルク | 7 Nm |
| ピーク電流 | 7.5 A |
| 無負荷速度 | 500 rpm |
| 主要パラメータ | |
| 極対 | 28 |
| 相インダクタンス | 0.55 mH |
| 相抵抗 | 1.05 Ω |
| 減速比 | 10:1 |
| センサー | |
| エンコーダタイプ | 磁気(シングルターン) |
| エンコーダビット | 16ビット |
| エンコーダカウント | 2 |
| 通信インターフェース | |
| 制御インターフェース | CAN-FD @ 5 Mbps |
| 寸法 & 重量 | |
| 外径 | 57 mm |
| 高さ | 45 mm |
| 重量 | 310 g |
| 動作温度 | -20 °C から 40 °C |
| 保護機能 | |
| ドライバー過熱 | > 120 °C |
| モーター過熱 | > 110 °C |
| 過電圧 | > 65 V |
| 相過電流 | > 14 A(ピーク) |
| 低電圧 | < 14 V |
| スタール保護 | ドライバーがモーターのスタールを検出 |
機械図面の詳細
| 図面呼び出し | 値 |
|---|---|
| 前面基部幅 | 53 |
| 側面長さ | 45 |
| 全体側面長さ | 46 |
| 側面直径 | Ø35 |
| 前面直径 | Ø50, Ø27, Ø24 |
| 背面直径 | Ø53, Ø51, Ø38 |
| 穴 | 3 × Ø4, +0.02から+0.04の公差 |
| 穴 | 4 × Ø3, +0.02から+0.04の公差, 深さ5 |
| ねじ穴 | 6 × M3, 深さ5(2つの別々の呼び出し) |
| ねじ穴 | 6 × M3, 深さ7.5 |
| 穴 | 4 × Ø2, +0.02から+0.04の公差 |
| ねじ穴 | 4 × M3, 深さ3 |
| 角度寸法 | 60°および15° |
特性チャートの詳細
HEX 4310特性チャートは、トルクTに対する値をプロットし、N.m 以下の軸スケールを含みます。
| チャートパラメータ | スケール |
|---|---|
| 速度 n | 320 から 480 r/min |
| 出力電力 Po | 0 から 210 W |
| 電流 I | 0 から 7 A |
| 効率 EFF | 60 から 80% |
| 電圧 U | 48.060 から 48.080 V |
| 入力電力 Pi | 40から330 W |
アプリケーション
- ヒューマノイドロボット
- 産業用ロボットアームを含むロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
- モバイルロボットシャーシ
- 教育および研究プラットフォーム
ダウンロード
HEXFELLOW HEXMOTOR 4310 — ユーザーマニュアル (PDF)
HEXFELLOW HEXMOTOR 4310 — 3Dモデル (STEP)
OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
視覚的詳細
アプリケーション例


追加製品詳細


寸法と構造

仕様と性能