HexFellow HEXMOTOR 4342P 48V CAN-FDモーター(42:1減速比)
HexFellow HEXMOTOR 4342P 48V CAN-FDモーター(42:1減速比)
HexFellow
通常価格
$235.99 USD
通常価格
販売価格
$235.99 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
HexFellow HEXMOTOR 4342Pは、42:1の減速比を持つ48 Vモーターで、デュアル16ビットシングルターン磁気エンコーダーと5 Mbpsで動作するCAN-FD制御インターフェースを備えています。
特徴
- 定格トルク: 9 Nm; ピークトルク: 30 Nm。
- 2つの16ビットシングルターン磁気エンコーダー。
- 5 MbpsのCAN-FD制御インターフェース。
- ドライバーとモーターの過熱、過電圧、相過電流、低電圧、及びスタール保護機能。
仕様
| パラメータ | 値 |
|---|---|
| モーター性能 | |
| 定格電圧 | 48 V |
| 定格電流 | 3 A |
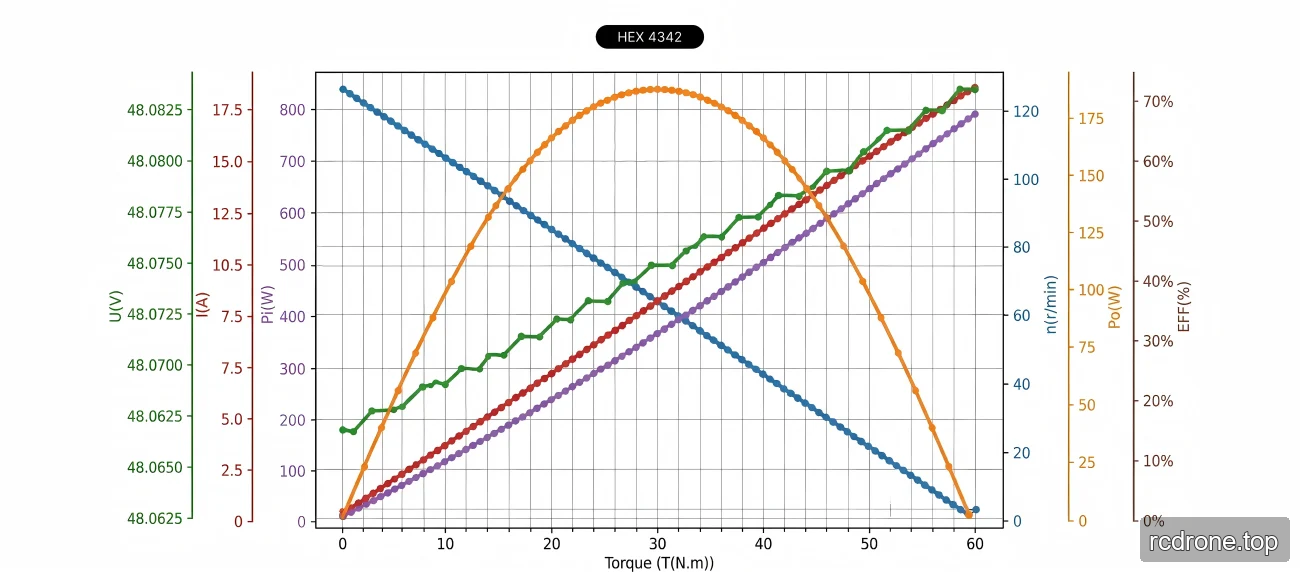
| 定格回転速度 | 105 rpm |
| 定格トルク | 9 Nm |
| ピークトルク | 30 Nm |
| ピーク電流 | 9.6 A |
| 無負荷回転速度 | 117 rpm |
| 主要パラメータ | |
| 極対 | 28 |
| 相インダクタンス | 0.55 mH |
| 相抵抗 | 1.05 Ω |
| 減速比 | 42:1 |
| センサー | |
| エンコーダタイプ | 磁気(単回転) |
| エンコーダビット | 16ビット |
| エンコーダカウント | 2 |
| 通信インターフェース | |
| 制御インターフェース | CAN-FD 5 Mbps |
| 寸法 & 重量 | |
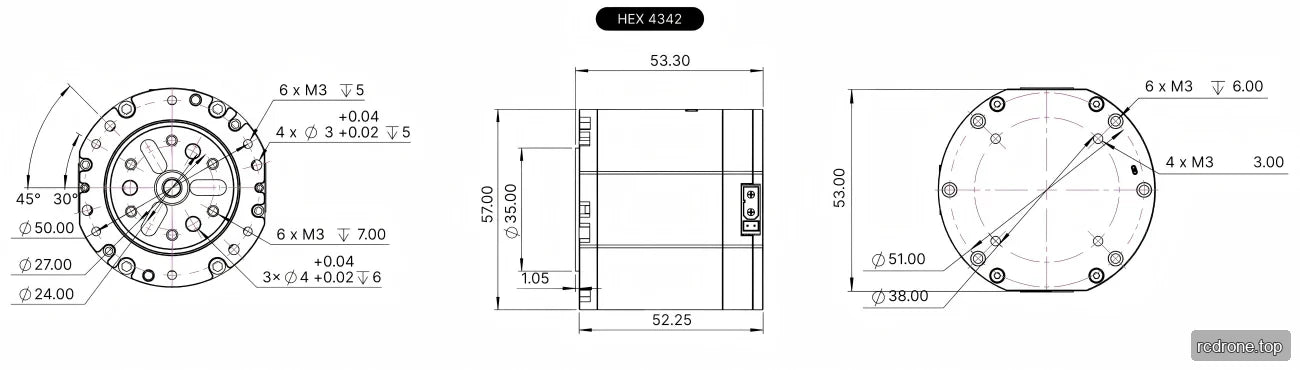
| 外径 | 57 mm |
| 高さ | 53。3 mm |
| 重量 | 398 g |
| 動作温度 | -20 °C から 40 °C |
| 保護機能 | |
| ドライバー過熱 | >120 °C |
| モーター過熱 | >110 °C |
| 過電圧 | >65 V |
| 相過電流 | >14 A (ピーク) |
| 低電圧 | <14 V |
| スタール保護 | ドライバーがモーターのスタールを検出 |
ドキュメント
HEXFELLOW HEXMOTOR 4342P — ユーザーマニュアル (PDF)
HEXFELLOW HEXMOTOR 4342P — 3Dモデル (STEP)
OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
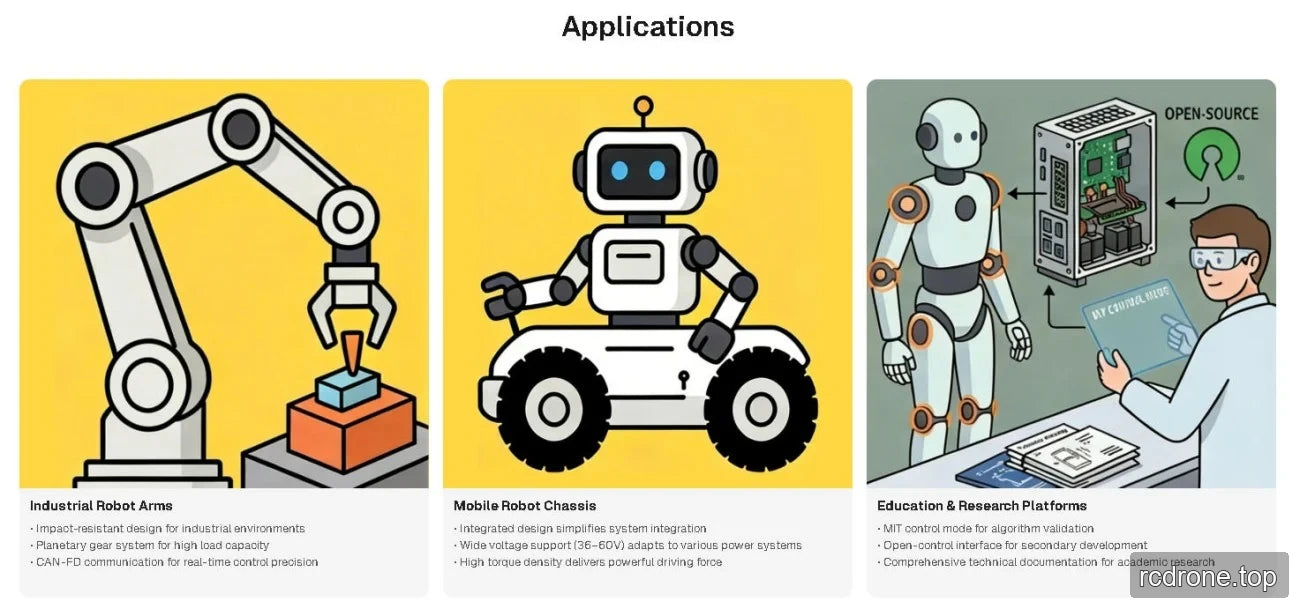
アプリケーション
- ヒューマノイドロボット
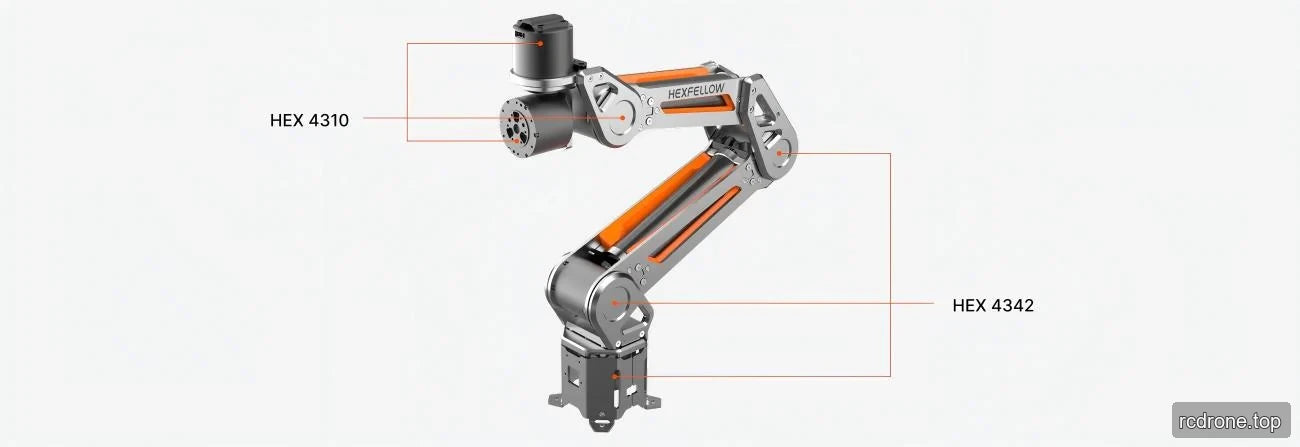
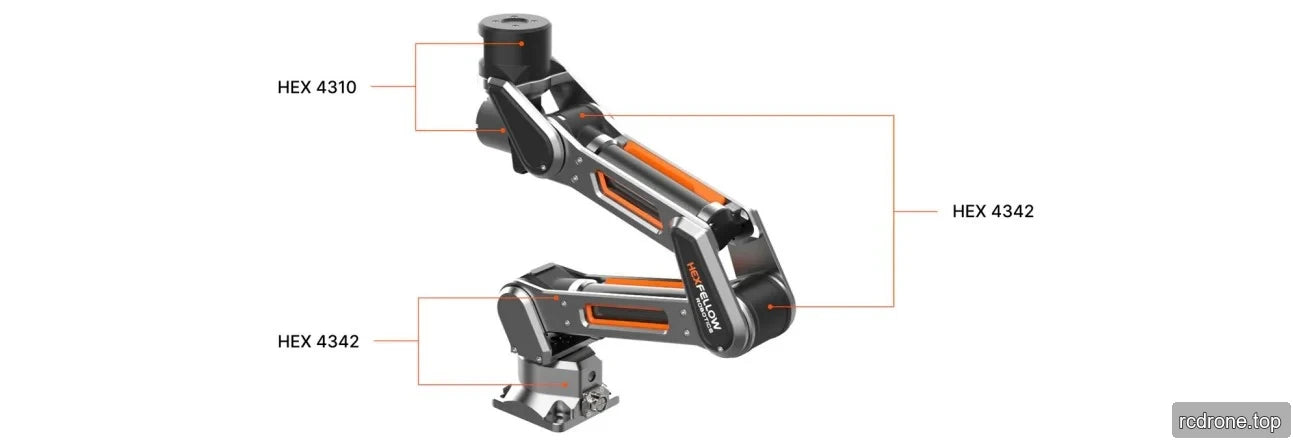
- ロボットアーム
- エクソスケルトン
- 四足ロボット
- AGV車両
- ARUロボット
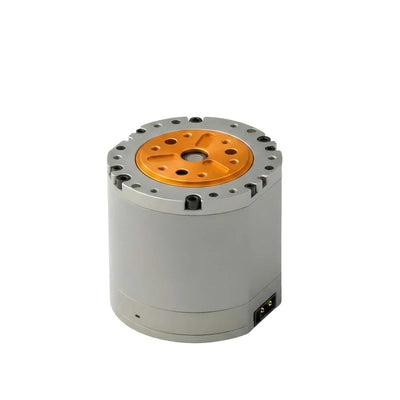
視覚的詳細
アプリケーション例
追加製品詳細


寸法と構造
仕様と性能