


JGB37-520 DCギアモーター(ホールエンコーダー付)、12V/24V、7–960RPM、37mm金属ギアボックス、6mm Dシャフト
JGB37-520 DCギアモーター(ホールエンコーダー付)、12V/24V、7–960RPM、37mm金属ギアボックス、6mm Dシャフト
Jiali Motor
受け取り可能状況を読み込めませんでした


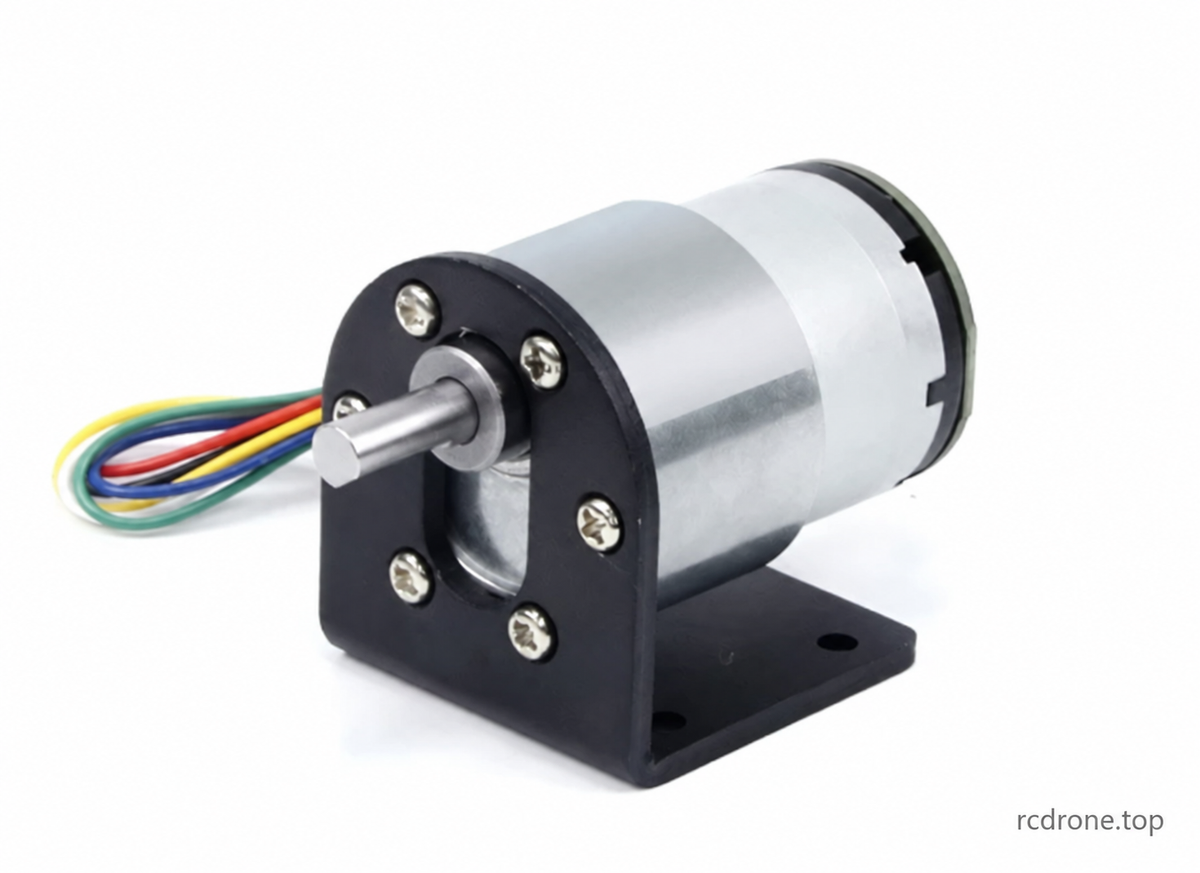
JGB37-520 ブラシ付き DC ギアモーター(ホールエンコーダー付き)
JGB37-520 は、A/B 増分ホールエンコーダー、金属製減速ギアボックス、6mm D型出力シャフト、可逆回転を備えたコンパクトなブラシ付き DC ギアモーター です。12V または 24V モーター、必要な無負荷出力速度、ロボティクス、小型メカニズム、電子プロジェクト用のモーターのみまたはアクセサリーパッケージを選択してください。
選択可能な速度は、7、12、22、35、45、66、107、200、319、600 および 960 RPM です。これらのオプションは、サプライヤーの 6000RPM モーター-減速前シリーズに一致します。出力 RPM は無負荷で測定され、負荷がかかると速度は低下します。写真に示されているブラケットは、選択したパッケージがブラケットを指定した場合のみ含まれます。
構造と速度制御
- 多段配置の金属製減速ギア、銅巻線、永久磁石モーター、カーボンブラシ。
- PWMスピードコントロールは、互換性のある外部ブラシ付きDCコントローラーで可能です。コントローラーは指定されたパッケージにのみ含まれています。
- 赤と白のモーターパワーリードを入れ替えることで回転を反転させます。エンコーダーとコントローラーの供給極性を正しく保ち、方向を変更する前にモーターを停止してください。
- ギア比はスピードとトルクのトレードオフを決定します。電気的にスピードを減少させることは、より高い減速比を選択するのと同じトルクの増加を提供しません。
機械仕様
| パラメータ | 仕様 |
|---|---|
| ブランド / モデル | Jiali Motor / JGB37-520 |
| モータータイプ | ブラシ付きDCギアモーター、A/Bインクリメンタルマグネットホールエンコーダー付き |
| 定格供給 | 12V DCまたは24V DC、選択したバリアントに応じて |
| ギアボックス直径 | 37mm |
| モーター本体直径 / セクション長 | 32mm / 22mm |
| ギアボックス長 L | 19–29mm、減速比に応じて |
| 出力シャフト | 直径6mm、突出部15.5mm; 平面長12mm; 5.5mmの平面の幅 |
| シャフト直径公差 | −0.03 / −0.05mm、図面に記載されている通り |
| 位置決めボス | 直径12mm × 高さ6mm |
| 取り付け | 31mmピッチ円上に6つのM3ねじ穴; 図面では3.5mmの深さを指定、写真では4mmを指定。実際のモーターでねじのかみ合わせを確認してください。 |
| エンコーダーとケーブル | エンコーダー直径32mm; 後部アセンブリ突出部11.75mm; PH2.0六ピンケーブル約144mmの長さ |
| シャフトオフセット | モーター中心線から7mm |
| 供給業者参照の減速比 | 6.25:1–810:1; すべての参照比が選択可能であるわけではありません |
| モーターのみの重量 | 比率に応じて約144–170g; 概要では約170gと記載されています |
| サプライヤーの概要評価 | 示されたシリーズ全体で2.4–10.8Wおよび0.15–0.65A; 以下のシリーズ固有の表を使用してください |
| サプライヤーの運転主張 | −10°Cから70°C; 概要では24時間使用がリストされています。実際の適合性は負荷と冷却に依存します。 |
| 騒音 | サプライヤーは約55dBと述べており、速度と負荷によって変動します; 測定条件は指定されていません |
寸法はサプライヤーの参考測定値であり、異なる場合があります。モーターの外観や部品はバージョンによって異なることがあります。エンコーダはフィードバック信号を供給します。クローズドループ制御には適切な外部コントローラーが必要です。エンコーダの温度に関する主張は、完全なモーター動作範囲には及びません。
6000RPM モーターシリーズ — パフォーマンスリファレンス
このシリーズは選択可能な速度ファミリーに一致します。表には、完全性のために供給者の非選択可能な基準速度(85、28、15および9.5 RPM)も保持されています。これらは追加の購入オプションを作成するものではありません。値は供給者のデータであり、独立したテスト結果ではありません。トルクはkgf·cmであり、持ち上げ能力のキログラムではありません。
12V — 6000RPM 減速前
| 比 | ギアボックス L (mm) | 無負荷 RPM | 無負荷電流 (A) | 負荷時 RPM | 最大トルク効率 (kgf·cm) | 負荷電流 (A) | 出力 (W) | スタールトルク (kgf·cm) | スタール電流 (A) | 始動電圧 (V) | モーター重量 (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM 減速前
| 比率 | ギアボックス L (mm) | 無負荷 RPM | 無負荷電流 (A) | 負荷 RPM | 最大トルク効率 (kgf·cm) | 負荷電流 (A) | 電力 (W) | スタールトルク (kgf·cm) | スタール電流 (A) | 始動電圧 (V) | モーター重量 (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
10000RPMモーターシリーズ — 追加のサプライヤー参照のみ
提供された画像には、以下の高速度モーターシリーズも含まれています。これは参照情報のみであり、このリスト内で別途選択可能なシリーズではありません。購入した6000RPMシリーズのバリアントには、これらの数値を適用しないでください。出力RPMが重なる場合でも同様です。
12V — 10000RPM 減速前(参考用のみ)
| 比率 | ギアボックス L (mm) | 無負荷RPM | 無負荷電流 (A) | 負荷RPM | 最大効率時のトルク (kgf·cm) | 負荷電流 (A) | 電力 (W) | スタートルトルク (kgf·cm) | スタート電流 (A) | 始動電圧 (V) | モーター重量 (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPMシリーズ — 追加のサプライヤー参照のみ
このソーステーブルは参照のために保持されており、このリスト内で選択可能な電圧またはシリーズではありません。
| 比率 | ギアボックス L (mm) | 無負荷 RPM | 無負荷電流 (A) | 負荷 RPM | 最大効率時のトルク (kgf·cm) | 負荷電流 (A) | 電力 (W) | スタートトルク (kgf·cm) | スタート電流 (A) | 始動電圧 (V) | モーター重量 (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
ホールエンコーダーの仕様と配線
モーター供給とエンコーダ供給は別の回路です。オプションに応じてモーターには12Vまたは24Vを使用し、エンコーダには3.3–5V DCのみを使用してください。エンコーダや信号線にモーター電圧を決して適用しないでください。
| エンコーダーパラメータ | 仕様 |
|---|---|
| タイプ | A/B二チャネル増分磁気ホールエンコーダ |
| ベース解像度 | モーター1回転あたり11パルス (11PPR) |
| 出力シャフトパルス参照 | 11 × ギア比の四分円エッジ乗算前; 実際のカウントはデコーディング方法に依存します |
| エンコーダー供給 | 3.3–5V DC |
| 出力 | A/B正弦波、標準; ソース正弦波カスタムバージョンはここでは選択可能な構成ではありません |
| インターフェース | PH2。0-6PINと付属ケーブル |
| 信号回路 | 内蔵プルアップおよびコンディショニング抵抗; コントローラーとの論理レベルの互換性を確認してください |
| 応答周波数 | 100kHz、サプライヤー仕様 |
| 磁気リング | 22極 / 11極対 |
| サプライヤーエンコーダー温度 | −40°Cから120°C; エンコーダー仕様に適用され、モーター全体には適用されません |
| ワイヤーの色 | 接続 |
|---|---|
| 赤 | モーター電源 +; モーターを逆転させるには白と交換してください |
| 白 | モーター電源 −; モーターを逆転させるには赤と交換してください |
| 黒 | エンコーダー供給 − / GND |
| 青 | エンコーダー供給 +, 3.3–5V DC |
| 黄色 | エンコーダ信号チャネル |
| 緑 | エンコーダ信号チャネル |
ソースは、黄色と緑をA/Bの順序を指定せずに2つの信号ラインとして識別します。アプリケーションでチャネルの位相を確認してください。青/黒のエンコーダ供給を逆にしないでください。また、いずれの信号ラインにも直接電源を接続しないでください。
オプションのマウントブラケット
図示されたL字型ブラケットは厚さ1.5mm、幅約40mm、ベースが40mm、高さが47mmです。モーター取り付けパターンは、直径31mmのピッチで6つの3.2mmの穴と6.3mmの凹みがマークされています。中央の開口部は2 × R6.5で、中心間隔は14mmです。ベースの図面には、24 × 30mmの間隔で4つの3.5mmの穴と8mmの側面オフセットが示されています。立ち上がり部分には20mmの基準寸法が含まれています。ブラケットは、適用可能なパッケージと共にのみ供給されます。
配線と使用
選択した電圧に合ったDCモーター電源と、別の調整された3.3–5Vエンコーダー電源を使用してください。PWMモーターコントローラーを使用する場合は、そのモーター出力を赤と白のモーターリードにのみ接続してください。エンコーダーの電源と信号は、モーターの電力出力から分離してください。方向を反転する前に停止し、電源を入れる前にすべての接続を確認してください。
モーターは、スタートトルクではなく定格負荷トルクによって選択してください。過負荷、スタート、またはスタートに近い状態での運転は避けてください:モーターやギアが損傷する可能性があります。定格条件を超える負荷は速度を低下させます。電気的速度を下げることも、利用可能なトルクを減少させる可能性があります。コントローラーの定格、アダプターのメイン入力定格、プラグタイプ、および含まれるケーブル/コネクタの詳細は、供給されたリストに完全には指定されていません。選択したアクセサリーの詳細を確認してください。
トルクと単位の参照
静的荷重の場合、必要なトルク(kgf·cm)は、荷重(kgf)にレバー半径(cm)を掛けたものに等しい。サプライヤーは10kgの荷重を示しており:1cmの半径で10kgf·cm、または10cmの半径で100kgf·cm。この例は説明のためのものであり、このモーターのリフティングレーティングではない。摩擦、加速、および機構の実際の動作荷重を考慮してください。
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
パッケージ内容
選択した電圧と速度のホールエンコーダー付きJGB37-520モーター1台と6ピン接続ケーブル、さらにパッケージオプションに記載されたアクセサリーのみ:
- モーターのみ
- モーター + ブラケット
- モーター + スピードコントローラー
- モーター + 電源
- モーター + ブラケット + スピードコントローラー
- モーター + ブラケット + 電源
- モーター + スピードコントローラー + 電源
- モーター + ブラケット + スピードコントローラー + 電源
モーターのみにはブラケット、スピードコントローラー、または電源は含まれていません。製品およびアクセサリーのイラストは参考ビューです。
詳細
サプライヤーのイラストの英語版、説明およびシリーズ特有の参考ノート付き。
エンコーダモーターの概要
JGB37-520は、ブラシ付きDCモーター、金属減速ギアボックス、ホールエンコーダを組み合わせています。上記から電圧、無負荷速度、アクセサリーパッケージを選択してください。

トルクと速度制御
ギア減速は速度とトルクのトレードオフを決定します。PWM制御には適切な外部コントローラーが必要です。エンコーダの電源極性を変更せずに、モーターの電源リードのみを逆にしてください。

内部構造
ソースは金属ギア、銅巻線、永久磁石、カーボンブラシ、後部ホールエンコーダを示しています。内部部品は生産バージョンによって異なる場合があります。

機械的寸法
寸法はミリメートル単位です。ギアボックスの長さは減速比に依存します。図面では3.5mmの取り付け穴の深さが指定されていますが、下の注釈付き写真では4mmが指定されています。実際のモーターでのネジのかみ合わせを確認してください。

オプションの取り付けブラケット
このブラケットは、選択したパッケージにブラケットが指定されている場合のみ含まれます。取り付け寸法は以下に示されています。

モーターとエンコーダの寸法
エンコーダアセンブリは11.75mmの後部セクションを追加します。付属の6ピンケーブルは約144mmの長さです。概要評価は複数のソースシリーズにまたがります。パフォーマンステーブルで選択されたシリーズを参照してください。

エンコーダ配線と信号
モーター電源は赤と白のワイヤを使用します。エンコーダ電源は青(+3.3–5V)と黒(GND)を使用し、黄色と緑は2つのエンコーダ信号を運びます。ソースはこれら2つの色にA/Bの順序を割り当てていません。エンコーダまたは信号接続に12V/24Vのモーター電圧を決して適用しないでください。

トルク選択参考
これらのプーリーの例はトルクとレバー半径を説明します。これはこのモーターのリフティングキャパシティ評価ではありません。摩擦、加速、実際の負荷を考慮してください。

6V / 5000RPMシリーズ — 参考用
この追加のソーステーブルは参考のために提供されています。この電圧またはこのモーターシリーズは、このリストでは選択できません。

12V / 6000RPMシリーズ
これは選択可能なバリアントで使用される12Vスピードファミリーです。ソースには、購入オプションとしては利用できない85、28、15および9.5RPMの参考速度も記載されています。スタートルクは連続運転定格ではありません。

24V / 6000RPMシリーズ
これは選択可能なバリアントで使用される24Vスピードファミリーです。すべての値はサプライヤーの参考データです。メカニズムを設計する際は、選択した電圧と定格負荷の数値を使用してください。

12V / 10000RPMシリーズ — 参考用のみ
この高速度ソースシリーズは、ここで選択可能なモーターシリーズではありません。出力速度が重なる場合でも、リストされた6000RPMシリーズモーターにその定格を適用しないでください。

