


JGB37-545 DCギアモーター、12V/24V、7–952 RPM、37mm金属ギアボックス、6mm Dシャフト
JGB37-545 DCギアモーター、12V/24V、7–952 RPM、37mm金属ギアボックス、6mm Dシャフト
Jiali Motor
受け取り可能状況を読み込めませんでした


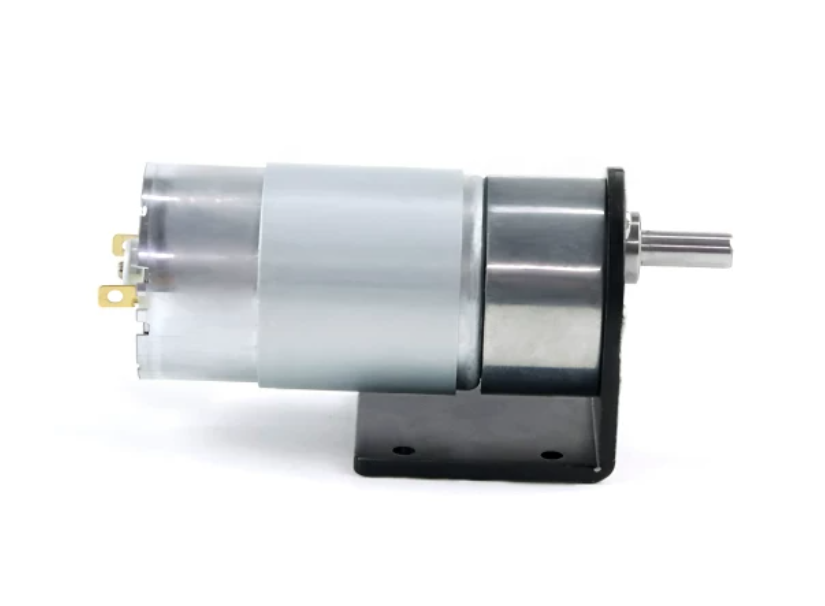
JGB37-545 ブラシ付き DC ギアモーター
JGB37-545 は、金属製の減速ギアボックス、6mm D型出力シャフト、可逆回転を備えたコンパクトな DC ギアモーター です。12V または 24V モーター、必要な無負荷出力速度、ロボティクス、小型メカニズム、電子プロジェクト用のモーターのみまたはアクセサリーパッケージを選択してください。
選択可能な速度は、7、12、22、36、46、67、107、200、316、600 および 952 RPM です。これらのオプションは、サプライヤーの 6000RPM モーター-減速前シリーズに対応しています。出力 RPM は無負荷で測定され、負荷がかかると速度は低下します。写真に示されているブラケットは、選択したパッケージがブラケットを指定した場合のみ含まれます。
構造と速度制御
- 多段配置の金属製減速ギア、銅巻線、永久磁石モーター、カーボンブラシ。
- PWM 速度制御は、互換性のある外部ブラシ付き DC コントローラーで可能です。指定されたパッケージにのみコントローラーが含まれています。
- 裸の二端子モーターの場合、モーターリードの極性を反転させると回転が逆転します。コントローラーが装着されている場合は、その方向制御を使用し、コントローラーの供給極性を正しく保ってください。
- ギア比は速度とトルクのトレードオフを決定します。速度を電気的に減少させることは、より高い減速比を選択するのと同じトルクの増加を提供しません。
機械仕様
| パラメータ | 仕様 |
|---|---|
| ブランド / モデル | Jiali Motor / JGB37-545 |
| モータータイプ | ブラシ付きDCギアモーター; エンコーダーは指定されていません |
| 定格供給 | 12V DCまたは24V DC、選択したバリアントに応じて |
| 減速前の無負荷回転数 | 6000RPM |
| ギアボックス直径 | 37mm |
| モーター本体 | セクション長50mm; ハウジング36mm / 外スリーブで約37mm; スリーブ長28mmと表示 |
| ギアボックス長L | 19–29mm、減速比に応じて |
| 出力シャフト | 直径6mm、15.5mmの突出部; 12mmの平面長; 5.5mmの平面幅 |
| シャフト直径公差 | −0.03 / −0.05mm、図面に記載の通り |
| 位置決めボス | 直径12mm × 高さ6mm |
| 前面取り付け | 六つのM3ねじ穴、深さ4mm、31mmピッチ円上に配置 |
| 追加の前面図面参照 | 三つの4mmの特徴; 参照オフセットは7mmと15.8mmにマークされています |
| 後面図面参照 | 直径13mmのボス × 突出部4mm; 端子突出部7mm; 後面図は直径35.8mmと10.2mm、オフセット3.8mm / 6.2mmもマークされています |
| 端子間隔 | 注釈付き写真では27.4mm; 図面では27.5mm |
| 減速比 | 6.3:1–810:1 |
| モーターのみの重量 | 比率に応じて約260–290g; 概要では約290gと記載されています |
| 定格電流 / 電力 | 12V: 1.2A / 14.4W; 24V: 0.9A / 21.6W、供給者の性能表に基づく |
| 供給者の運用主張 | −10°Cから70°C; 概要では24時間使用と記載されています。実際の使用適性は負荷と冷却に依存します。 |
| 騒音 | 供給者は約55dBと述べており、速度と負荷によって変動します; 測定条件は指定されていません |
寸法は供給者の参考測定値であり、異なる場合があります。27.4mm / 27.5mmの端子間隔の違いは、2つのソースの図から保持されています。モーターの外観や部品はバージョンによって異なる場合があります。エンコーダー、コントローラー入力周波数仕様、またはクローズドループ位置決め機能は指定されていません。
電圧とギア比による性能
以下の出力速度は無負荷速度です。負荷時の速度とトルクは、サプライヤーの最大効率動作点での値です。値はサプライヤーのデータであり、独立した試験結果ではありません。トルクはkgf·cmであり、持ち上げ能力のキログラムではありません。スタール値は限界であり、連続運転定格ではありません。
12V — 6000RPM 減速前
| 比 | ギアボックス L (mm) | 無負荷 RPM | 無負荷電流 (A) | 負荷 RPM | 最大トルク効率 (kgf·cm) | 負荷電流 (A) | 電力 (W) | スタールトルク (kgf·cm) | スタール電流 (A) | スタール電力 (W) | モーター重量 (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 952 | 0.26 | 768 | 0.6 | 1.2 | 14.4 | 2 | 3.8 | 45.6 | 260 |
| 10 | 19 | 600 | 0.26 | 480 | 1 | 1.2 | 14.4 | 4.2 | 3.8 | 45.6 | 260 |
| 19 | 22 | 316 | 0.26 | 252 | 1.6 | 1.2 | 14.4 | 8 | 3.8 | 45.6 | 265 |
| 30 | 22 | 200 | 0.26 | 160 | 3 | 1.2 | 14.4 | 12 | 3.8 | 45.6 | 265 |
| 56 | 24 | 107 | 0.26 | 86 | 5 | 1.2 | 14.4 | 18 | 3.8 | 45.6 | 270 |
| 90 | 24 | 67 | 0.26 | 54 | 8 | 1.2 | 14.4 | 25 | 3.8 | 45.6 | 270 |
| 131 | 26.5 | 46 | 0.26 | 37 | 13 | 1.2 | 14.4 | 30 | 3.8 | 45.6 | 280 |
| 168 | 26.5 | 36 | 0.26 | 29 | 17 | 1.2 | 14.4 | 35 | 3.8 | 45.6 | 280 |
| 270 | 26.5 | 22 | 0.26 | 17 | 22 | 1.2 | 14.4 | 40 | 3.8 | 45.6 | 280 |
| 506 | 29 | 12 | 0.26 | 9.6 | 28 | 1.2 | 14.4 | 50 | 3.8 | 45.6 | 290 |
| 810 | 29 | 7 | 0.26 | 5.5 | 35 | 1.2 | 14.4 | 60 | 3.8 | 45.6 | 290 |
24V — 6000RPM 減速前
| 比率 | ギアボックス L (mm) | 無負荷 RPM | 無負荷電流 (A) | 負荷 RPM | 最大トルク効率 (kgf·cm) | 負荷電流 (A) | 出力 (W) | スタールトルク (kgf·cm) | スタール電流 (A) | スタール出力 (W) | モーター重量 (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 952 | 0.12 | 768 | 0.8 | 0.9 | 21.6 | 3 | 3 | 72 | 260 |
| 10 | 19 | 600 | 0.12 | 480 | 1.2 | 0.9 | 21.6 | 5 | 3 | 72 | 260 |
| 19 | 22 | 316 | 0.12 | 252 | 1.8 | 0.9 | 21.6 | 10 | 3 | 72 | 265 |
| 30 | 22 | 200 | 0.12 | 160 | 3.5 | 0.9 | 21.6 | 15 | 3 | 72 | 265 |
| 56 | 24 | 107 | 0.12 | 86 | 5.5 | 0.9 | 21.6 | 20 | 3 | 72 | 270 |
| 90 | 24 | 67 | 0.12 | 54 | 8.5 | 0.9 | 21.6 | 25 | 3 | 72 | 270 |
| 131 | 26.5 | 46 | 0.12 | 37 | 14 | 0.9 | 21.6 | 30 | 3 | 72 | 280 |
| 168 | 26.5 | 36 | 0.12 | 29 | 18 | 0.9 | 21.6 | 35 | 3 | 72 | 280 |
| 270 | 26.5 | 22 | 0.12 | 17 | 25 | 0.9 | 21.6 | 40 | 3 | 72 | 280 |
| 506 | 29 | 12 | 0.12 | 9.6 | 30 | 0.9 | 21.6 | 50 | 3 | 72 | 290 |
| 810 | 29 | 7 | 0.12 | 5.5 | 35 | 0.9 | 21.6 | 60 | 3 | 72 | 290 |
オプションのマウントブラケット
示されているL字型ブラケットは、厚さ1.5mm、幅約40mm、ベースが40mm、高さが47mmです。モーターの取り付けパターンは、直径31mmのピッチで、6つの3.2mmの穴と6.3mmの凹みがマークされています。中央の開口部は2 × R6.5で、中心間隔は14mmです。ベース図には、24 × 30mmの間隔で4つの3.5mmの穴と8mmの側面オフセットが示されています。立て柱には20mmの基準寸法が含まれています。ブラケットは、該当するパッケージと共にのみ提供されます。
配線と使用
選択したモーター電圧に合ったDC電源を使用してください。示されたコントローラーの配置では、正しい極性で電源をコントローラーの電源入力に接続し、コントローラーのモーター出力を2つのモーター端子に接続します。イラストには、赤の正極と黒の負極のモーターリード、スピードノブ、リバーススイッチ、電源アダプター接続が示されています。電源を入れる前に実際の端子ラベルを確認してください。モーターの方向を逆にするためにコントローラーの電源入力を逆にしないでください。また、方向を変更する前にモーターを停止してください。
モーターは、スタートトルクではなく定格負荷トルクで選択してください。過負荷をかけたり、停止したり、停止に近い状態で操作しないでください:モーターやギアが損傷する可能性があります。定格条件を超える負荷は速度を低下させます。電気的速度を下げることも利用可能なトルクを減少させる可能性があります。コントローラーの定格、アダプターの主電源入力定格、プラグタイプおよび付属のケーブル/コネクタの詳細は、提供されたリストに完全には指定されていません。選択したアクセサリーの詳細を確認してください。
トルクと単位の参照
静的負荷の場合、必要なトルク(kgf·cm)は、kgfの負荷にcm単位のレバー半径を掛けたものに等しいです。供給者は10kgの負荷を示しています:1cmの半径で10kgf·cm、または10cmの半径で100kgf·cm。この例は説明のためのものであり、このモーターのリフティング定格ではありません。摩擦、加速、および機構の実際の動作負荷を考慮してください。
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
パッケージ内容
選択した電圧と速度のJGB37-545モーター1台、及びパッケージオプションに記載されたアクセサリーのみ:
- モーターのみ
- モーター + ブラケット
- モーター + スピードコントローラー
- モーター + 電源
- モーター + ブラケット + スピードコントローラー
- モーター + ブラケット + 電源
- モーター + スピードコントローラー + 電源
- モーター + ブラケット + スピードコントローラー + 電源
モーターのみにはブラケット、スピードコントローラー、または電源は含まれていません。製品およびアクセサリーのイラストは参考ビューです。
詳細


