


Kpower DHV090 コアレスデジタルサーボモーター、7.4Vで10.8kg·cmストール、RCモデル・ロボットアーム用
Kpower DHV090 コアレスデジタルサーボモーター、7.4Vで10.8kg·cmストール、RCモデル・ロボットアーム用
Kpower
通常価格
$79.00 USD
通常価格
販売価格
$79.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
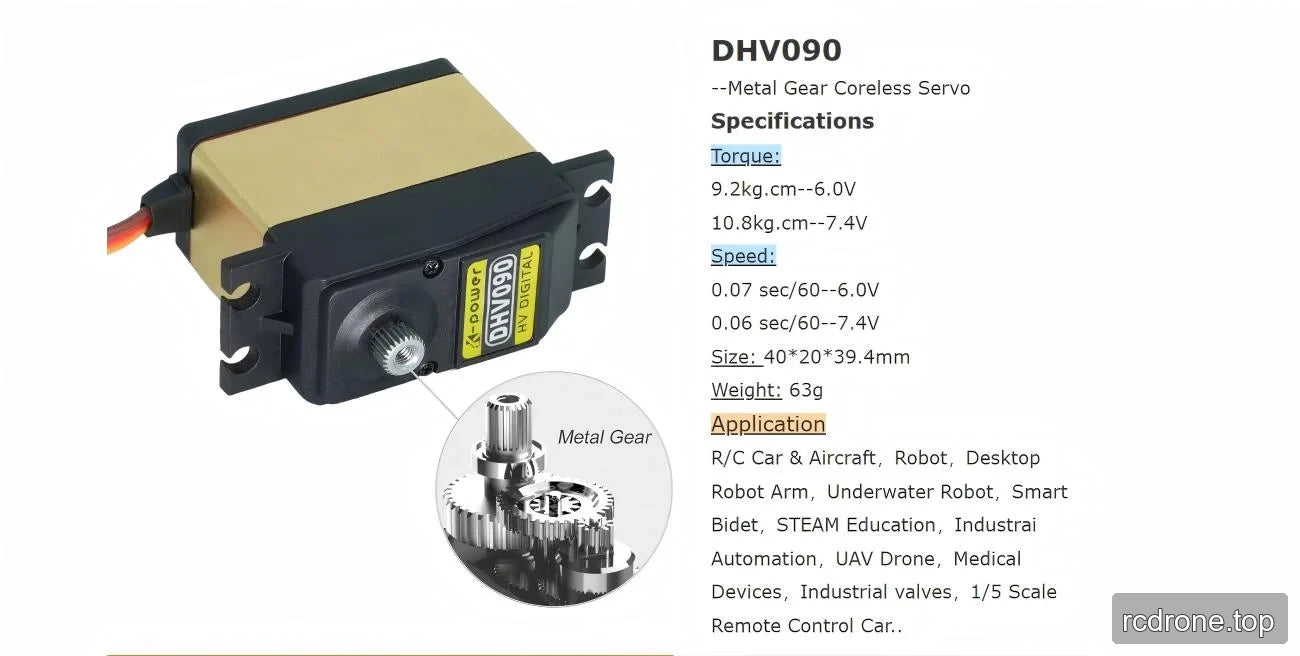
このKpower DHV090は、RCモデル、ロボット、デスクトップロボットアーム用の金属ギア、コアレスデジタルサーボ モーターです。6.0 Vで9.2 kg·cmのトルクを提供し、7.4 Vで10.8 kg·cmを提供します。対応する無負荷速度はそれぞれ0.07および0.06 s/60°です。40 × 20 × 39.4 mmのボディと63 gの重量は、コンパクトなモーションコントロールプロジェクトのための明確な取り付けおよび質量要件を提供します。
特徴
- コアレスモーターでデジタルサーボ 制御; HV DIGITALとラベル付けされています。
- 金属ギアとアルミニウム合金およびプラスチックケース。
- ポテンショメータ位置センサーと2つのボールベアリング(2BB)。
- 高速モデル分類、7.4 Vでの無負荷速度が0.06 s/60°と指定されています。
- 直径5.82 mmの25Tホーンスプライン。
- 120°の移動角度、移動範囲のカスタマイズが示されています。
仕様
| パラメータ | 値 / 条件 |
|---|---|
| ブランド / モデル | Kpower DHV090 |
| サーボタイプ | HVデジタル、コアレス、金属ギアサーボ |
| スタートルク(6.0 V時) | 9.2 kg·cm |
| スタートルク(7.4 V時) | 10.8 kg·cm |
| 定格トルク | 3 kg |
| 無負荷速度(6.0 V時) | 0.07 s/60° |
| 無負荷速度(7.4 V時) | 0.06 s/60° |
| 重量 | 63 g |
| 寸法 | 40 × 20 × 39。4 mm |
| 移動角度範囲 | 120°; カスタマイズ可能 |
| 動作電圧 | 4.8–8.4 V |
| ホーンギアスプライン | 25T, Ø5.82 mm |
| ギア素材 | 金属 |
| モーター | コアレスモーター |
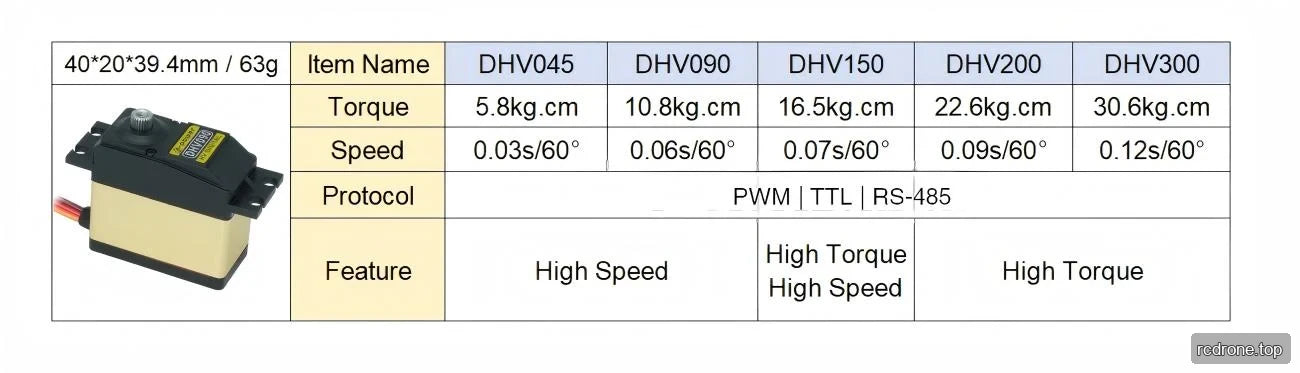
| リストされた制御プロトコル | PWM | TTL | RS-485 |
| 無負荷電流 | 3000 mA |
| 位置センサー | ポテンショメーター |
| ケース素材 | アルミ合金 + プラスチック |
| ボールベアリング | 2BB |
| 動作周波数 | 50–333 Hz |
| 動作温度 | −10から50 °C |
| IP等級 | IP42 |
用途
- RCカー, 1/5スケールのリモートコントロールカーを含む: 金属ギアトレインを使用した操舵またはリンクアクチュエーションと電圧依存トルク出力。
- RC航空機およびUAVドローン: 指定された63gの質量、取り付けエンベロープ、および無負荷速度がメカニズムに適合する制御リンク動作。
- ロボットおよびデスクトップロボットアーム: ポテンショメーターフィードバックを使用した関節またはリンクの位置決めと指定された120°の移動範囲。
- STEAM教育: コアレスデジタルアクチュエータ.
- 産業オートメーションおよび産業バルブ: 指定されたトルクおよび移動制限内でのコンパクトなメカニズムまたはバルブリンクの位置決め。
- スマートビデおよび医療機器メカニズム: 定義された取り付け寸法および移動範囲を使用したコンパクトなリンク位置決め。
- 水中ロボットシステム: 乾燥した保護されたエンクロージャ内でのメカニズム作動;IP42等級は水中での操作に対する保護を提供しません。
製品ビデオ
ドキュメントとダウンロード
- Kpower DHV090 図面 — 図面 (PDF)
- OCservo OCS D9501 図面 — Ocservo Ocs D 9501 図面 (PDF)
- Kpower サーボ 3 — マニュアル (PDF)
- OCServo OCS D9501 マニュアル — Ocservo Ocs D 9501 マニュアル (PDF)
- OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
ビジュアル詳細
製品ビデオ
特徴とデザイン


仕様と性能

オプションとモデル比較
追加製品詳細


セットアップと使用


インターフェースと接続

アプリケーション例




