


Kpower DMC809 コアレスサーボモーター、4.8–7.4V PWM制御、RC航空機・マイクロロボット用
Kpower DMC809 コアレスサーボモーター、4.8–7.4V PWM制御、RC航空機・マイクロロボット用
Kpower
通常価格
$55.00 USD
通常価格
販売価格
$55.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
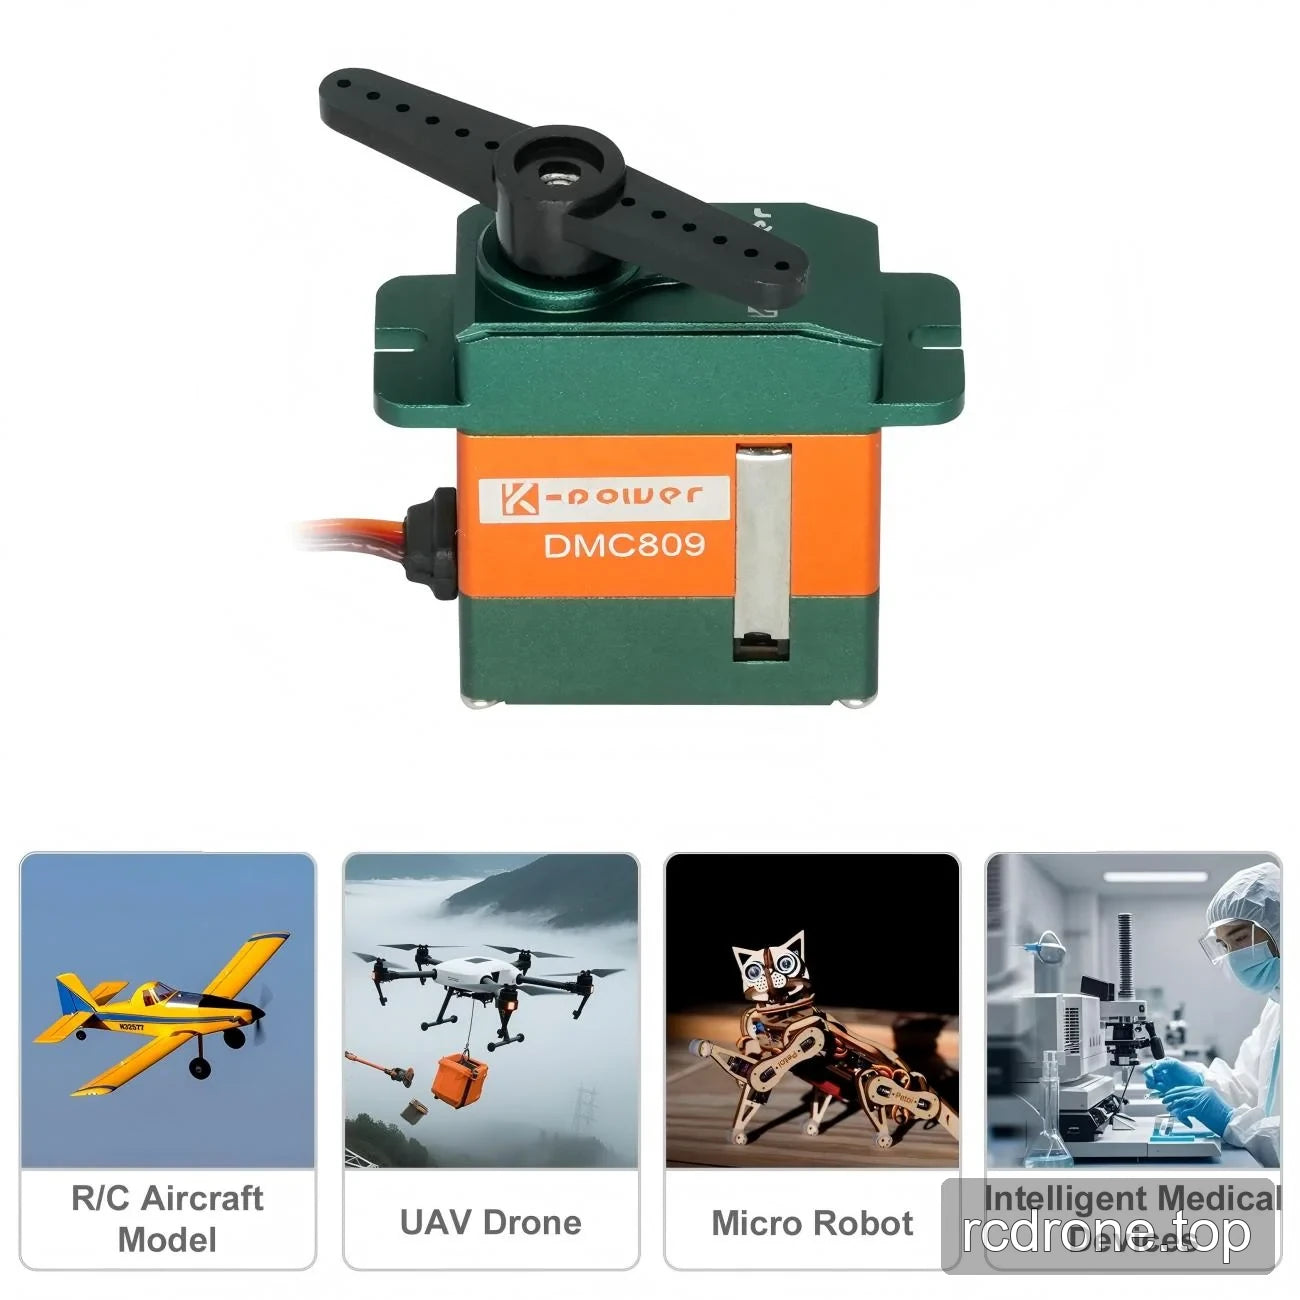
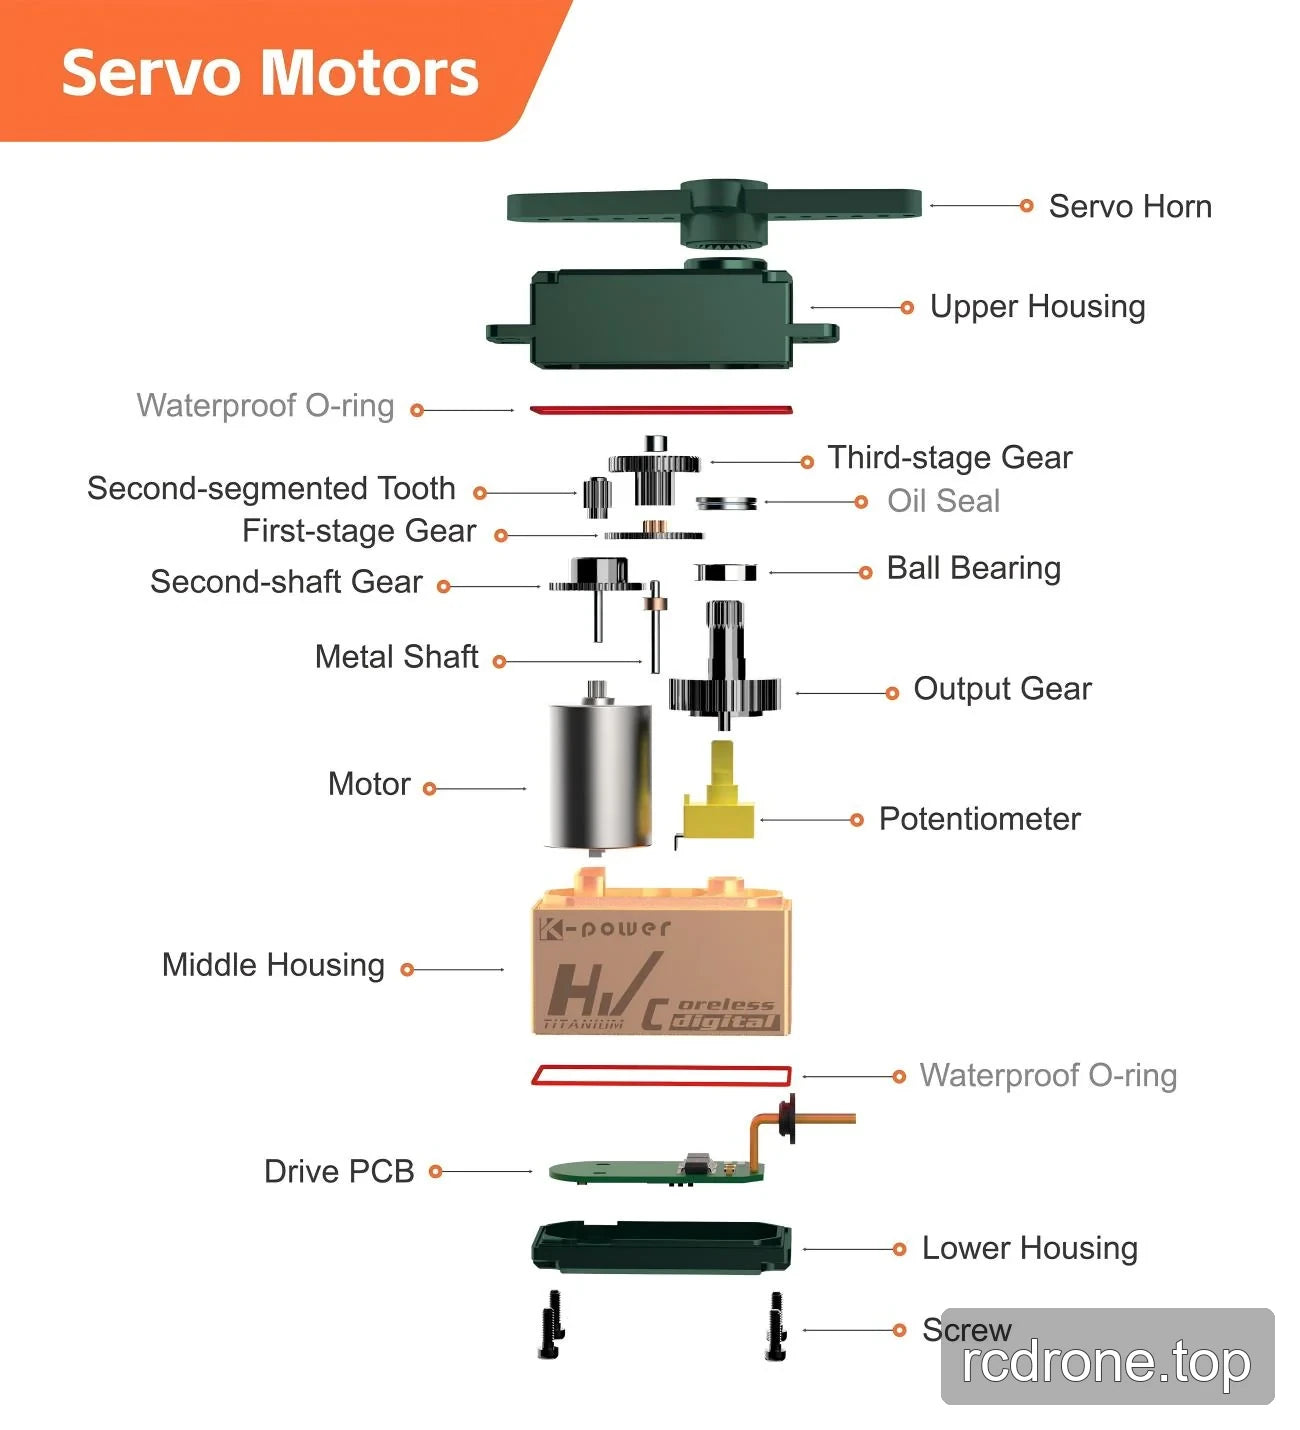
このKpower DMC809は、RC航空機、UAVメカニズム、マイクロロボットの駆動用のコアレスサーボ モーターです。4.8–7.4 Vの動作範囲、210° ± 1°の移動角度、PWM制御は、動力付き位置決めメカニズムの選択基準として有用です。スチールギア、CNC加工されたアルミニウムケース、取り付けフランジ、側面から出るケーブル は機械的統合をサポートし、指定された信号タイミングはサーボをコントローラーに合わせるのに役立ちます。
特徴
- 高精度スチールギアを備えたコアレスモーター。
- CNC加工された7075アルミニウムケース。
- PWM、TTLおよびRS-485通信;デジタルおよびアナログPWM通信が指定されています。
- 取り付けフランジと設置用の側面から出るケーブル。
- 210° ± 1°の移動角度と6 μsのデッドバンド。
仕様
| パラメータ | 値 |
|---|---|
| ブランド | Kpower |
| モデル / バージョン | DMC809 |
| モータータイプ | コアレス |
| ギア素材 | スチール |
| ケース素材と構造 | CNC加工された7075アルミニウム |
| 通信プロトコル | PWM、TTLおよびRS-485 |
| PWM通信 | デジタルおよびアナログ |
| 信号範囲 | 900–2100 μs |
| 動作温度 | −10 °Cから+50 °C |
| デッドバンド | 6 μs |
| トラベル角度 | 210° ± 1° |
| リフレッシュ周波数 | 50–333 Hz |
| 動作電圧範囲 | 4.8–7.4 V |
| 寸法 | 34 × 15 × 28 mm |
| 重量 | 60 g ± 1 g |
| ワイヤ仕様 | 22 AWG PVC |
| 6.0 V時の無負荷電流 | 140 ± 30 mA |
| 7.4 V時の無負荷電流 | 170 ± 30 mA |
| 6.0 V時のスタール電流 | 1400 ± 40 mA |
| 7.4 V時のスタール電流 | 2000 ± 50 mA |
用途
- RC航空機: PWMコマンドを使用して制御リンクを作動させ、指定された信号範囲とリフレッシュ周波数がコントローラーの要件を定義するのに役立ちます。
- UAVドローン: サーボの角度移動を使用した位置可動メカニズム、マウントフランジおよび側面出力ケーブル。
- マイクロロボット: 指定された寸法、供給範囲および移動角度が機械設計に適合する可動メカニズムを駆動します。
- インテリジェント医療機器メカニズム: サーボの電気的および機械的限界に基づいて設計された機器内で制御された機械的ポジショニングを提供します。
ドキュメント
- Kpower DMC809 図面 — 図面 (PDF)
- Kpower Servo 3 — マニュアル (PDF)
- OCServo OCS D9501 マニュアル — Ocservo Ocs D 9501 マニュアル (PDF)
- OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
製品ビデオ
ビジュアル詳細
製品ビデオ
アプリケーション例

仕様と性能

特徴とデザイン

追加製品詳細


インターフェースと接続




