


Kpower EM10 オーバーロードクラッチロボットサーボモーター、300°可動域、12Vで10kg·cmトルク、ロボット関節用
Kpower EM10 オーバーロードクラッチロボットサーボモーター、300°可動域、12Vで10kg·cmトルク、ロボット関節用
Kpower
通常価格
$35.00 USD
通常価格
販売価格
$35.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
このKpower EM10は、デスクトップロボットアーム、教育用ロボット、そして多脚バイオニックメカニズム用のオーバーロードクラッチロボットサーボモーター です。300°の移動範囲とデュアルサーボホーン設計は、ロボットジョイント の動きをサポートし、2000 Hzの電流ループにより精密な力制御を実現します。9〜13 Vの動作に対応し、12 Vで10 kg·cmのスタールトルクを提供します。EM10モデルの仕様には、PWM、TTL、RS-485制御プロトコルが含まれています。
特徴
- 2000 Hzの電流ループを備えたEC225カスタムチップによる精密な力制御。
- ロボットジョイント操作のためのギアクラッチ衝撃保護とオーバーロードクラッチ切り離し保護。
- 長方形のハウジングの対面に円形ホーンを持つデュアルサーボホーン設計。
- 300°の動作範囲、カスタマイズ可能な移動。
- 複数のフィードバックサポート。
- 低ノイズ設計。
- プラスチックハウジングはEM-10とマークされており、POMギア、DCブラシ付きモーター 、およびポテンショメータ位置センサーを備えています。
TTLシリアルバス制御
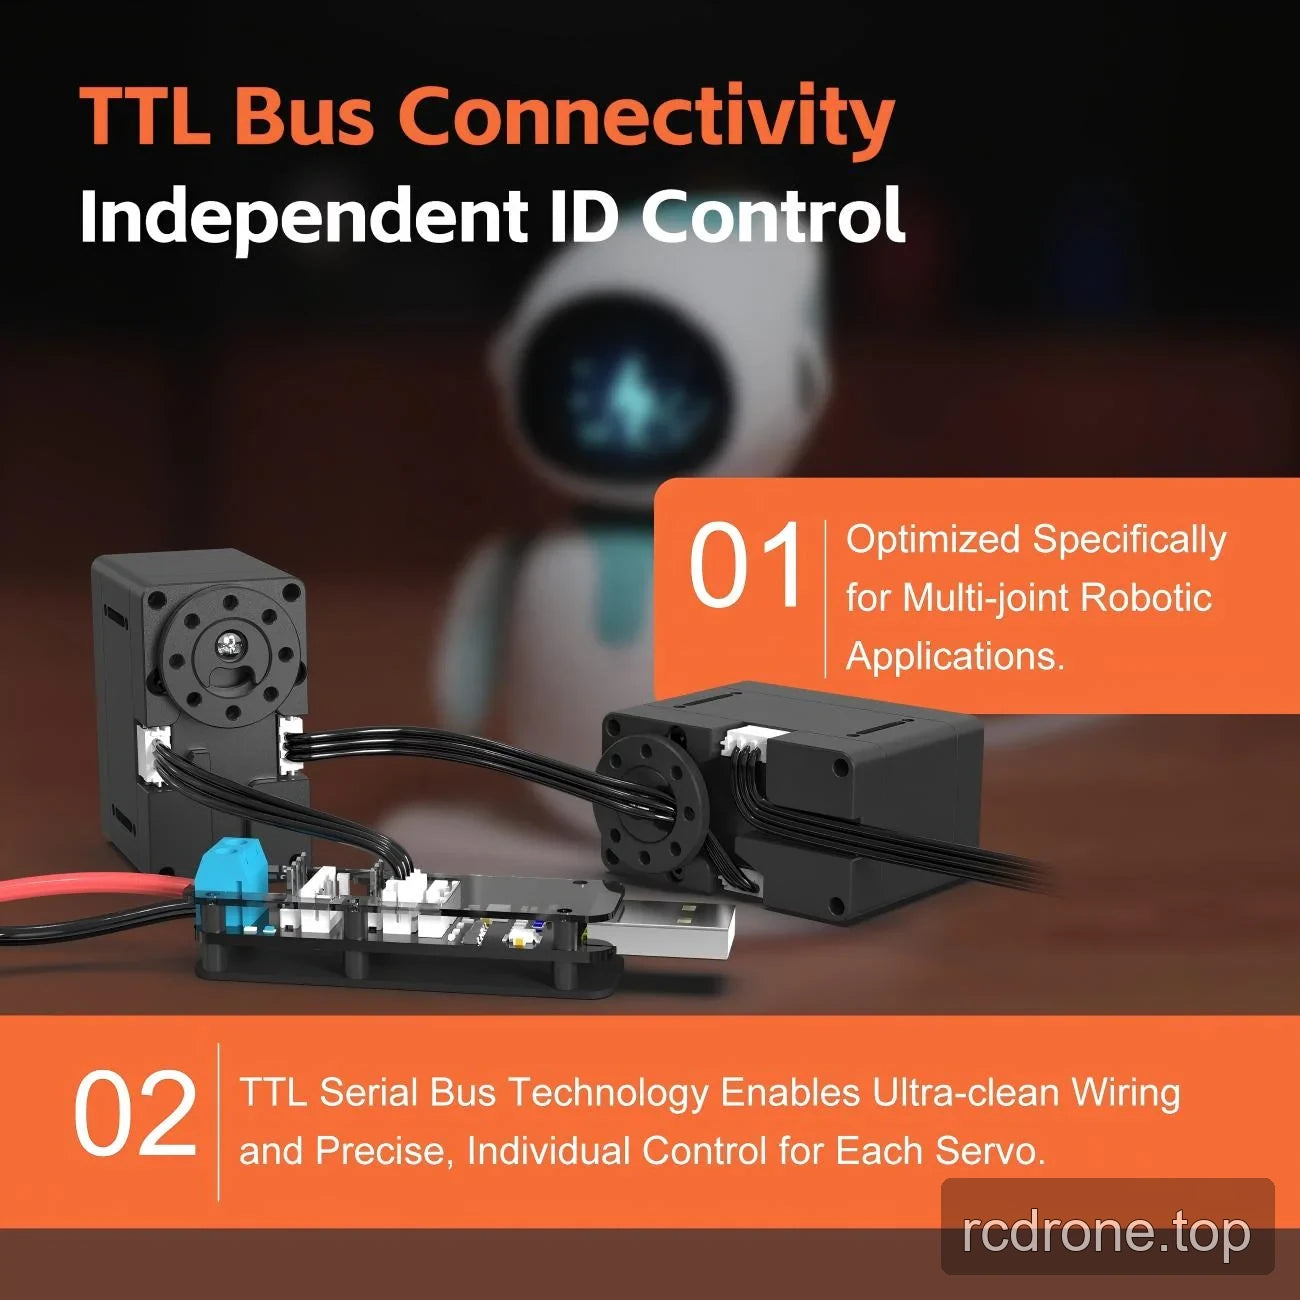
TTL実装は、独立したID制御を持つ相互接続されたサーボをサポートします。シリアルバス配線は接続を簡素化し、多関節ロボットメカニズムにおける個別のサーボ制御を可能にします。
仕様
| パラメータ | EM10仕様 |
|---|---|
| モデル | EM10; ハウジングマーク EM-10 |
| サーボタイプ | オーバーロードクラッチロボティックサーボ |
| スタルトルク | 10 kg·cm at 12 V |
| 無負荷速度 | 0.2 s/60° at 12 V |
| 動作電圧 | 9–13 V |
| 移動角度 / 動作範囲 | 300°; カスタマイズ可能 |
| 重量 | 56 g |
| 寸法 | 48 × 26 × 44 mm |
| ワイヤー長 | 150 mm |
| モデルレベルプロトコルリスト | PWM, TTL, RS-485 |
| TTL制御 | 独立したサーボID制御を持つシリアルバス |
| スタール電流 | 3000 mA |
| 無負荷電流 | 1000 mA |
| 動作周波数 | 50–333 Hz |
| 電流ループ周波数 | 2000 Hz |
| 制御チップ | EC225カスタムチップ |
| ギア材料 | POM |
| ケース材料 | プラスチック |
| モーター | DCブラシ付き |
| 位置センサー | ポテンショメーター |
| ホーンギアスプライン | N/A |
| ボールベアリング | 2BB |
| 動作温度 | −10 to 50 °C |
| IP等級 | IP42 |
用途
- デスクトップロボットアーム: 300°の移動を使用して関節を駆動し、デュアルサーボホーンサポートを提供します。スタールトルク仕様は12 Vで10 kg·cmです。
- 多脚、四足、生体工学および生物にインスパイアされたロボット: ギアクラッチの衝撃防止および過負荷解除保護を使用して、脚関節の動きを駆動します。
- 教育用ロボットおよびSTEAMプロジェクト: 300°の動作範囲と2000 Hzの電流ループを使用して、関節の動きと力の制御を研究するためのメカニズムを構築します。
- サービスロボット: 可動機構を制御します。TTL実装により、多関節アセンブリ内で個別のサーボアドレッシングが可能です。
- スマートホームメカニズム: 位置センサーと制御された角度移動を使用して、カスタム移動メカニズムを作動させます。
構成と統合
統合前に、サプライヤーとワイヤーの長さ、制御タイプ、位置センサーの要件について話し合ってください。9〜13 Vの動作範囲を使用してください。引用されたスタートルクと無負荷速度は12 Vで適用されます。
ドキュメント
- Kpower EM10 図面 — 図面 (PDF)
- Kpower Servo 3 — マニュアル (PDF)
- OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
製品ビデオ
ビジュアル詳細
製品ビデオ
特徴とデザイン


仕様と性能


適用例


製品ビュー

インターフェースと接続
オプションとモデル比較



