


Kpower M1500 アナログサーボモーター、4.8–6.0V、ロボット位置決め用120°可動
Kpower M1500 アナログサーボモーター、4.8–6.0V、ロボット位置決め用120°可動
Kpower
通常価格
$35.00 USD
通常価格
販売価格
$35.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
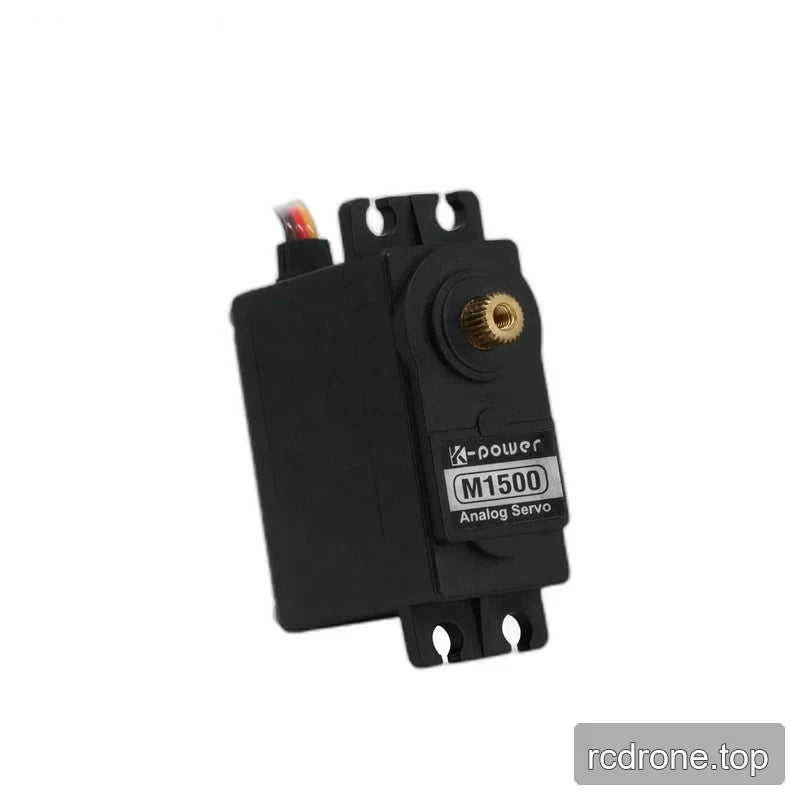
このKpower M1500は、ロボット機構における制御された角度位置決めのためのアナログサーボ モーターです。4.8–6.0 Vで動作し、120° ± 3°の移動範囲、銅製ギア、プラスチックケースを備えています。電圧特有のスタートルクと電流の数値は、電源とリンクの選択に役立ち、40 × 20 × 37.5 mmの寸法は機械的統合計画をサポートします。
特徴
- 高トルク分類のアナログサーボ とコアタイプのモーター。
- プラスチックケースに収められた銅製ギア。
- 900–2100 μsの制御信号範囲、6 μsのデッドバンド、50–333 Hzのリフレッシュ周波数。
- 接地、供給電圧、制御信号用の三線接続。
仕様
| パラメータ | 値 |
|---|---|
| ブランド | Kpower |
| モデル / バージョン | M1500 |
| サーボタイプ | アナログ |
| トルク分類 | 高トルク |
| ギア素材 | 銅 |
| 信号範囲 | 900–2100 μs |
| ケース素材 | プラスチック |
| モータータイプ | コア |
| 動作温度 | −10 to +50 °C |
| デッドバンド | 6 μs |
| 移動角度 | 120° ± 3° |
| リフレッシュ周波数 | 50–333 Hz |
| 動作電圧範囲 | 4.8–6.0 V |
| 寸法 | 40 × 20 × 37.5 mm |
| 重量 | 58 ± 1 g |
| ワイヤーゲージ / 絶縁 | 22 AWG / PVC |
電圧特有の性能
| パラメータ | 4.8 V時 | 6.0 V時 |
|---|---|---|
| 無負荷速度 | 0.32 ± 0.01 s/60° | 0.30 ± 0.01 s/60° |
| スタートルトルク | 15.5 ± 0.20 kg·cm | 16.3 ± 0.20 kg·cm |
| 無負荷電流 | 400 ± 30 mA | 600 ± 30 mA |
| スタール電流 | 2100 ± 40 mA | 2500 ± 50 mA |
追加性能数値
| パラメータ | 値 | 動作条件 |
|---|---|---|
| トルク | 16.3 kg·cm | 電圧および試験条件は指定されていません |
| 速度 | 0.15 s/60° | 電圧および試験条件は指定されていません |
配線
三接点コネクタは、接地に茶色、供給に赤、制御信号にオレンジを使用します。供給は指定された4.8–6の範囲内に保ってください。0 V 動作範囲。
| 参照呼び出し | ワイヤーの色 | 機能 |
|---|---|---|
| 1 | ブラウン | GND |
| 2 | レッド | Vcc |
| 3 | オレンジ | 信号 |
アプリケーション
M1500を使用して、ロボットアームのリンクまたは他の限られた角度のロボットメカニズムをその120° ± 3°の移動範囲内で位置決めします。電圧特有のスタートルク値はリンクの負荷を評価するのに役立ち、定義された信号範囲とリフレッシュ周波数は制御システムの統合をサポートします。
ダウンロード
- Kpower M1500 図面 — 図面 (PDF)
- Kpower Servo 3 — マニュアル (PDF)
- OCServo OCS D9501 マニュアル — Ocservo Ocs D 9501 マニュアル (PDF)
- OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
ビジュアル詳細
特徴とデザイン


仕様と性能

追加製品詳細


インターフェースと接続

アプリケーション例



