


Kpower RC30P コアレスデジタルサーボ、7.4Vで32kg·cm、RCカーおよびデスクトップロボット用
Kpower RC30P コアレスデジタルサーボ、7.4Vで32kg·cm、RCカーおよびデスクトップロボット用
Kpower
通常価格
$139.00 USD
通常価格
販売価格
$139.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
Kpower RC30Pは、RCカー、デスクトップロボティクス、制御された位置決めタスク用のコアレスデジタルサーボです。アルミ合金ケース、金属ギア、磁気エンコーダーフィードバックを組み合わせた40 × 20 × 37.8 mmのボディで、重量は60 gです。スタートルクは7.4 Vで32 kg·cm、無負荷速度は6.0 Vで0.15 s/60°であり、負荷と動作要件の参考点を提供します。
特徴
- コアレスモーターとデジタルサーボ制御。
- アルミ合金ケースと金属ギアトレイン。
- 位置検出用の磁気エンコーダー。
- 25T、Ø6 mmホーンスプラインと2つのボールベアリング。
- 120°の移動角度で、移動範囲のカスタマイズが記載されています。
- PWM、TTLおよびRS-485プロトコルがリストされています。
仕様
| パラメータ | RC30P仕様 |
|---|---|
| モデル | RC30P |
| サーボタイプ | デジタルサーボ |
| スタートルク | 32 kg·cm at 7.4 V |
| 定格トルク | 8 kg* |
| 無負荷速度 | 0.15 s/60° at 6.0 V |
| 重量 | 60 g |
| 寸法 | 40 × 20 × 37.8 mm |
| 可動角範囲 | 120°; カスタマイズ可能 |
| 動作電圧 | 4.8–8.4 V |
| ホーンギアスプライン | 25T, Ø6 mm |
| ギア材料 | 金属 |
| モーター | コアレス |
| プロトコル | PWM / TTL / RS-485 |
| 無負荷電流 | 4000 mA |
| 位置センサー | 磁気エンコーダ |
| ケース材料 | アルミニウム合金 |
| ボールベアリング | 2BB |
| 動作周波数 | 50–333 Hz |
| 動作温度 | −10 to 50 °C |
| IP等級 | IP42 |
*定格トルク単位は不完全です; 8 kgは確認なしに8 kg·cmとして解釈されるべきではありません。スタートトルクは連続運転定格ではありません。
用途
- 1/8および1/10スケールのRCカー: 金属ギアトレインと25T、Ø6 mmホーンインターフェースを使用したステアリングおよびリンケージ作動。
- デスクトップロボット、デスクトップロボットアームおよび教育用ロボット: デジタル制御と磁気エンコーダフィードバックを用いたコンパクトなジョイントおよびリンケージの位置決め。
- バイオロボットおよびサービスロボット: 120°の移動範囲を使用した関節機構の位置決め。
- 産業オートメーション: 指定されたサイズ、電圧範囲および動作特性が設計に適合する小型機構の位置決め。
- 卓球サービングマシン: サーボの移動範囲および負荷制限内での機械的な照準またはフィードリンケージの調整。
- 固定翼ドローン: サーボの寸法、移動範囲、電気要件が設置に適合する制御面リンクアクチュエーション。
- 医療機器メカニズム: コンパクトなサーボ形式を使用した機械的ポジショニングタスク。
ダウンロード
- Kpower RC30P 図面 — 図面 (PDF)
- Kpower サーボ 3 — マニュアル (PDF)
- OCServo OCS 351CAN 図面 — Ocservo Ocs 351 Can 図面 (PDF)
ビジュアル詳細
特徴とデザイン


仕様と性能


オプションとモデル比較

セットアップと使用


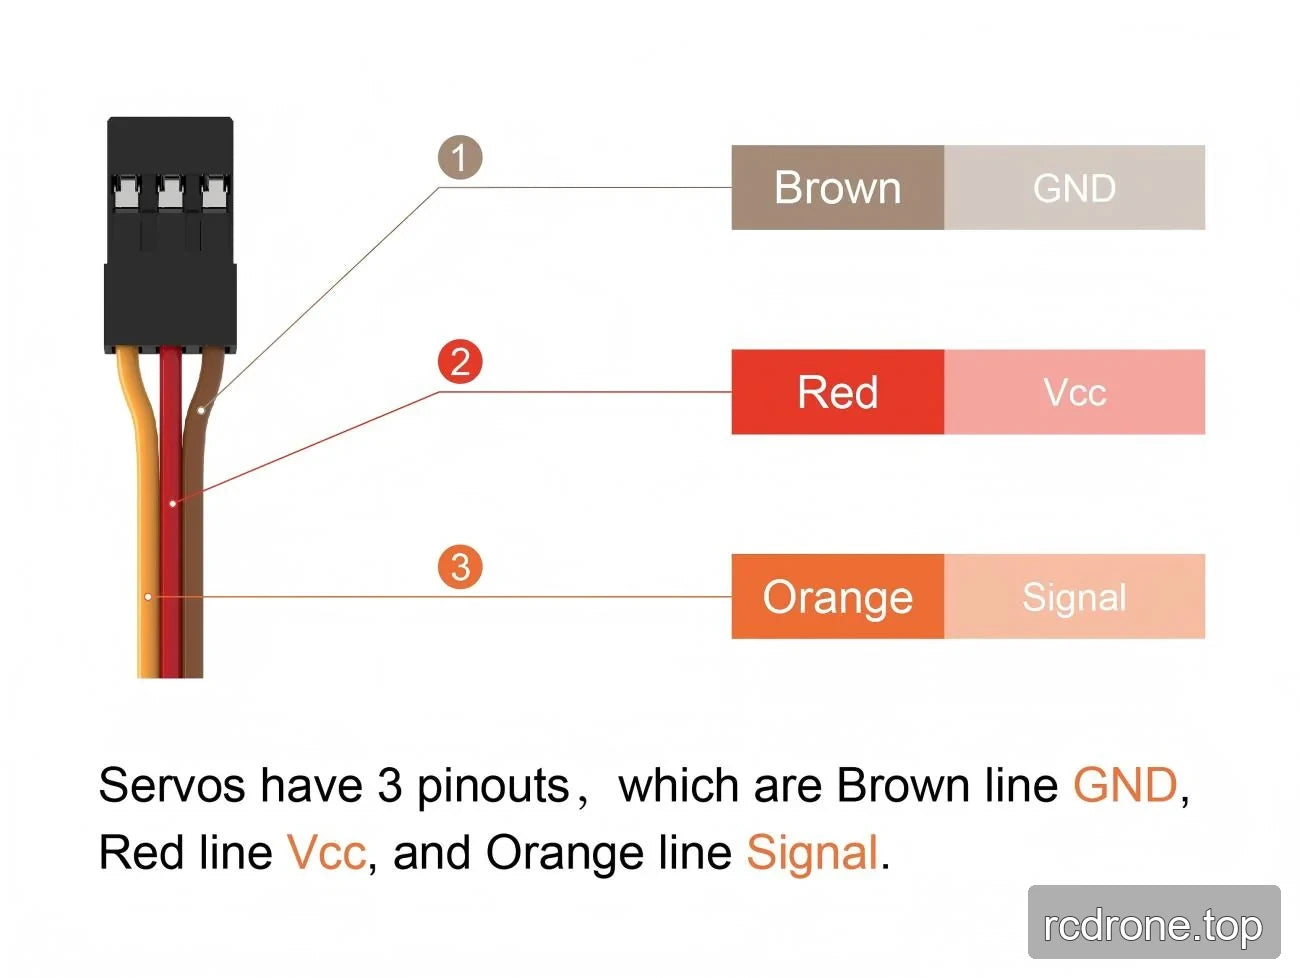
インターフェースと接続
アプリケーション例

追加製品詳細




