Kunwei KWR36 六軸力/トルクセンサー、36mm、30–500N、ロボット用
Kunwei KWR36 六軸力/トルクセンサー、36mm、30–500N、ロボット用
Kunwei Sensing
受け取り可能状況を読み込めませんでした


概要
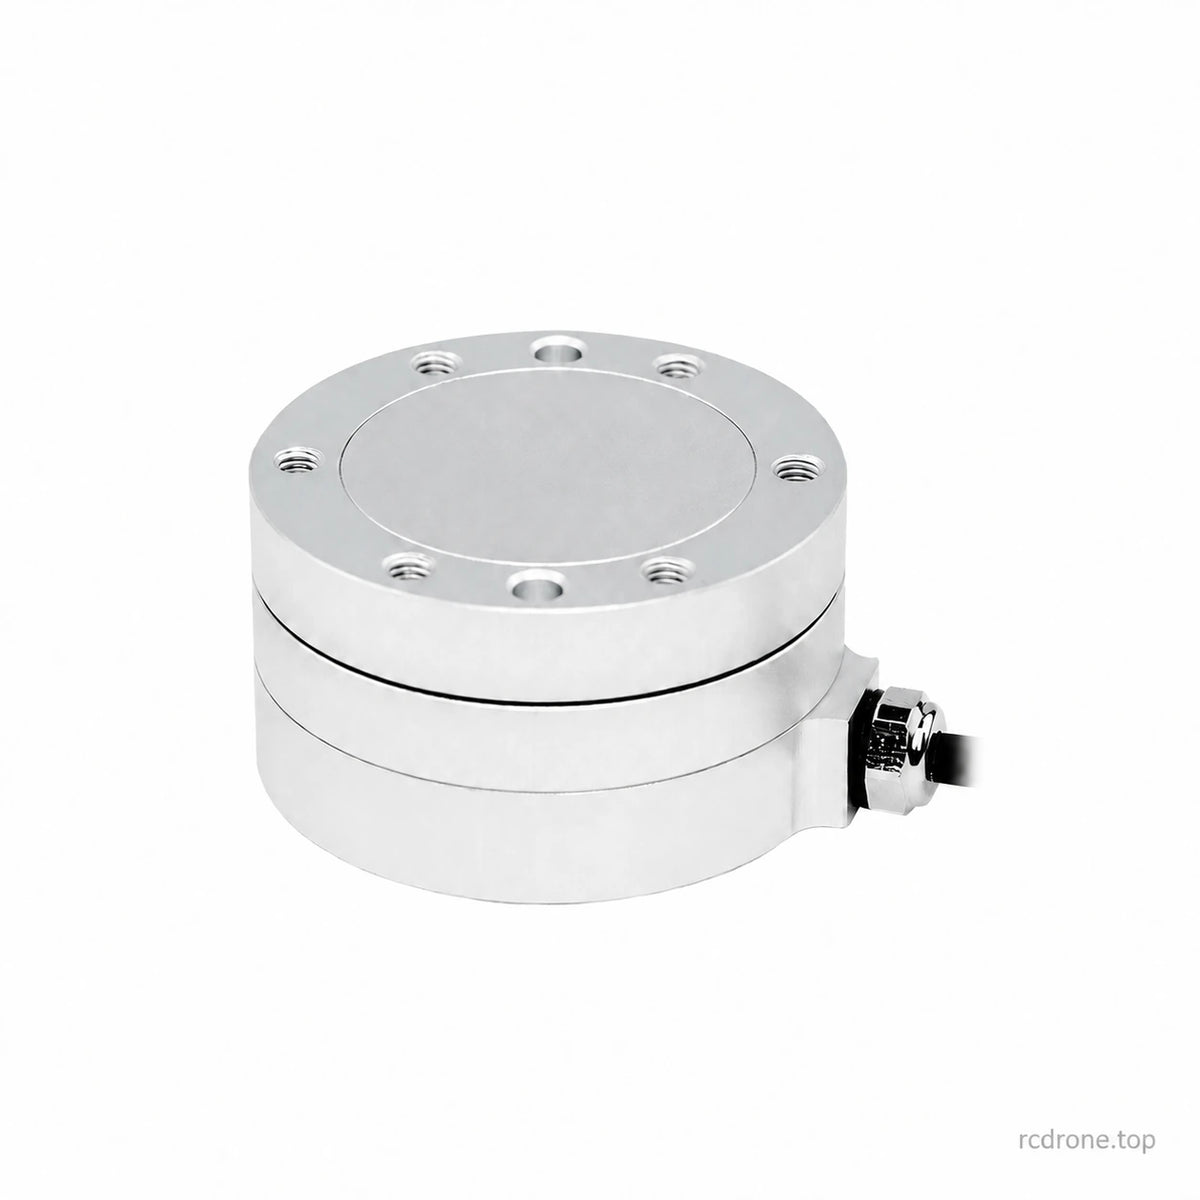
このKunwei KWR36 六軸力/トルクセンサー は、ロボットの接触力制御、精密組立および研究のために、コンパクトな36 mmボディで三つの力と三つのモーメントを測定します。四つのモデル選択肢は、30から500 Nの力容量と、1.5から9 N·mのトルク容量を各軸に提供します。ひずみゲージ測定と六軸ジョイントキャリブレーションにより、正確な多軸センシングをサポートし、デジタル通信はマッチした外部取得モジュールを通じて提供されます。
特徴
- 同時にFx、Fy、FzおよびMx、My、Mzを測定します。
- 同じ名目の36 mmシリーズフォーマットでのモデル固有の四つの負荷範囲。
- クロス軸干渉を減少させるための六軸ジョイントキャリブレーション。
- 0.5% FSの精度、0.1% FSの再現性、300% FSの過負荷レベル。
- ロボットツーリングおよびスペース制約のある測定治具のためのコンパクトな設置。
- アナログセンサー信号は、必要なデジタルインターフェース用に互換性のある取得電子機器を通じて処理されます。
仕様
| パラメータ | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| 範囲 Fx, Fy (N) | 30 | 50 | 80 | 500 |
| 範囲 Fz (N) | 30 | 50 | 80 | 500 |
| 範囲 Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| 範囲 Mz (Nm) | 1.5 | 2 | 3 | 9 |
| 直径 (mm) | 36 | 36 | 36 | 36 |
| 高さ (mm) | 21 | 21 | 21 | 21 |
| 材料 | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 | 選択した構成を確認 |
| 表面仕上げ | 陽極酸化 | 陽極酸化 | 陽極酸化 | 電解研磨 |
| 過負荷レベル (%FS) | 300 | 300 | 300 | 300 |
| 解像度 (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| 再現性 (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| 精度* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| 重量 (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| 保護等級 | IP64 | IP64 | IP64 | IP64 |
| 動作温度 (°C) | +5 から +80 (文書化された A/B/C セットアップ) | +5 から +80 (文書化された A/B/C セットアップ) | +5 から +80 (文書化された A/B/C セットアップ) | 選択した構成を確認 |
| サンプリングレート (Hz) | 1000 | 1000 | 1000 | 選択した取得構成に一致させる |
| 一致した取得モジュール供給 (VDC) | 9–24 (文書化された RS422/RS485 モジュール) | 9–24 (文書化された RS422/RS485 モジュール) | 9–24 (文書化された RS422/RS485 モジュール) | 選択したモジュールを一致させる |
| 通信インターフェース | 一致したモジュール経由: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; 構成依存 | |||
FSはフルスケールを意味します。記載された力とモーメントの容量は、ロボットのペイロードではなく、対応するセンサー軸に適用されます。モデルを選択する際には、ツールの質量、レバーアーム、および組み合わせた負荷を考慮してください。オーバーロードレベルは連続的な動作範囲ではありません。
ボディ質量はセンサーの仕様であり、梱包された出荷重量ではありません。公称高さは21 mmであり、20 mmの機械的バージョンも文書化されています。電気定格とサンプリング性能は、マッチした取得セットアップに依存します。A/B/Cマニュアルは24ビットの取得と1 kHzのサンプリングを指定しています; ADCビット深度と記載された0.03% FS解像度は異なる特性を示します。
取得と通信
センサーのアナログひずみ信号には、マッチした取得電子機器が必要です。RS485およびRS422測定パッケージは外部モジュールを使用します。他の利用可能なモジュール構成は、上記に記載されたインターフェースをサポートします。KWR36A、B、CまたはGを選択すると、すべての通信プロトコルが同時に選択されるのではなく、負荷範囲が選択されます。
| 文書化されたRS485 / RS422モジュール供給 | 9–24 VDC |
|---|---|
| モジュール電源 | 3 W未満 |
| 文書化されたシリアル設定 | 460800ボー; 8データビット; 1ストップビット; パリティなし |
| センサー/モジュール接続 | DB25またはHDB15、構成に応じて |
| 取得モジュール参照 | KWH06C80NLシリーズのRS485/RS422マニュアルに記載 |
定格に従って一致するモジュールに電源を供給してください; 未確認のセンサーリードに一般的なシリーズ電圧を直接適用しないでください。 一致するマニュアルのプロトコル、コネクタ割り当て、およびエンジニアリング単位変換を使用してください。 シリアルデータ値は、容量表がNを使用しているからといって、ニュートンであると仮定してはいけません。
アプリケーション
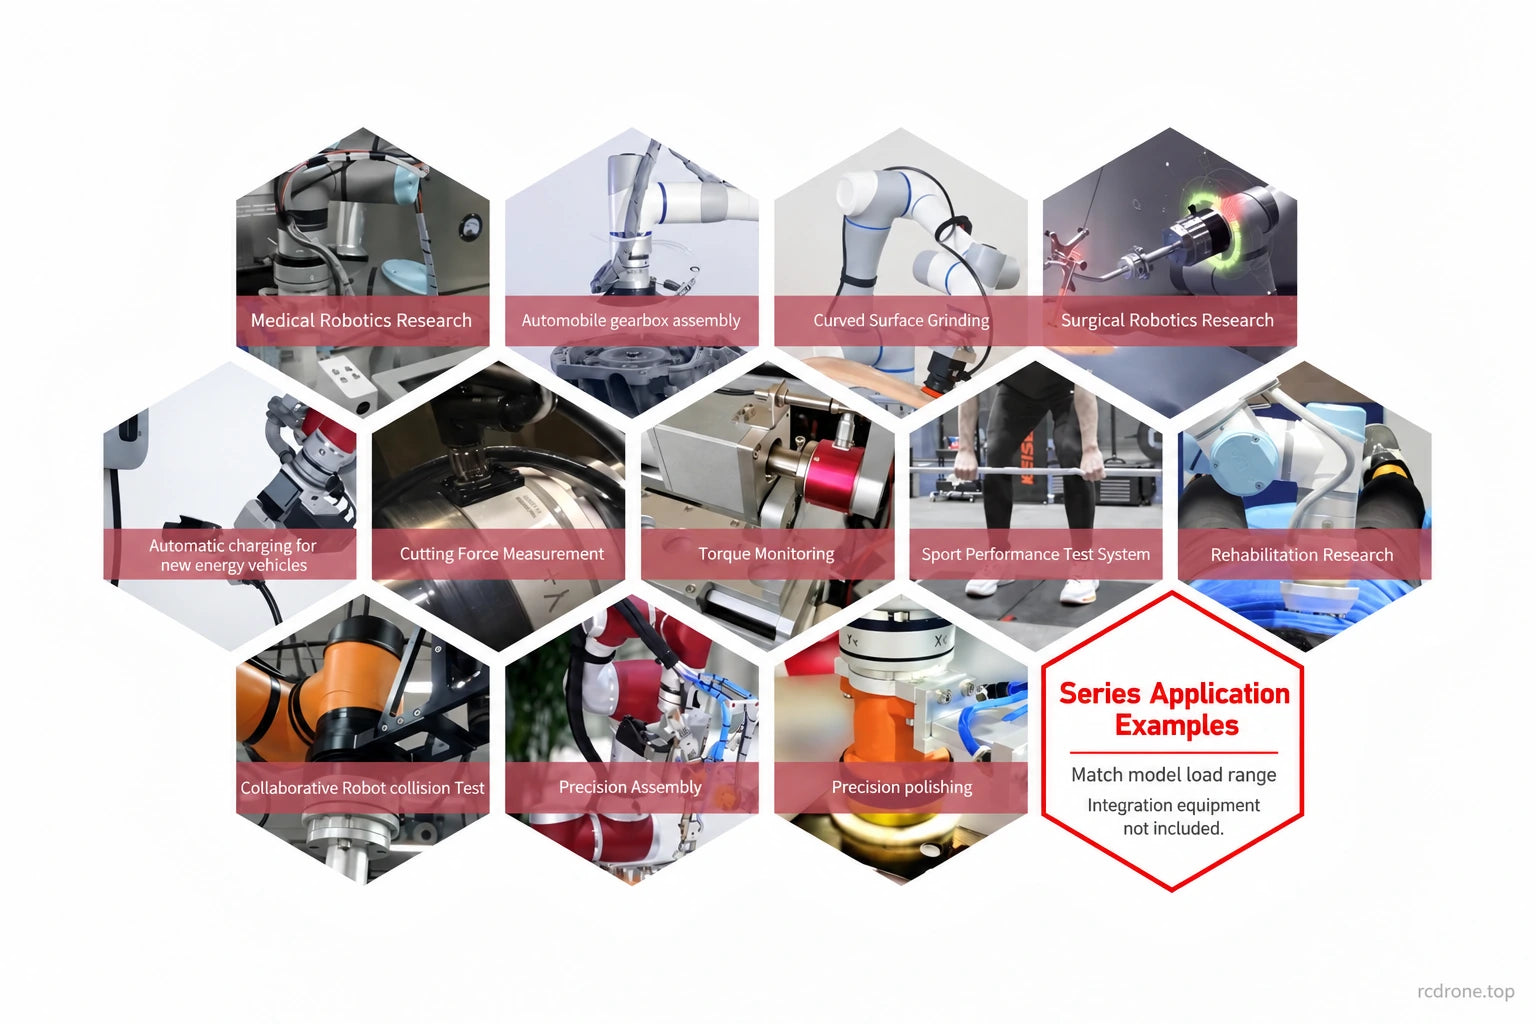
- 精密挿入および組立:部品が接触する際の接触力とモーメントを監視します。
- ロボット研磨およびポリッシング:接触制御開発のための多軸負荷フィードバックを提供します。
- 選択したモデルの能力内での工具、ギアボックスの組立およびトルク監視治具。
- ロボットの相互作用および衝突荷重の研究、ヒューマノイド、外骨格、四足歩行、ガイド付き車両の統合を含み、荷重エンベロープが適切な場合。
- コンパクトな力測定を必要とする生体力学、リハビリテーションおよび医療ロボティクスの研究。
アプリケーション画像はシリーズレベルの統合例を示しており、表示されているすべての機械との互換性は確認されていません。これらは臨床承認や完全なロボット安全機能を確立するものではありません。
機械的取り付けとキャリブレーション
36 mmのボディは、ツール側と取り付け側のインターフェースが明確に分かれています。機械的基準は、面ごとのM3スレッドを持つ20 mmのボディと、M4スレッドを持つ別の21 mmの図面をカバーしています。どちらも名目上の30 mmの取り付け円を示しています。アダプターを加工する前に、実際のユニットの図面、ネジの深さ、位置決め穴、および角度の向きを一致させてください。図面は互換性がありません。
指定された取り付け面を確保し、キャリブレーションされたセンサー本体を開けずに、ケーブルのストレインリリーフを提供し、意図しない取り付け荷重を避けてください。取り付けた測定システムをゼロにし、測定前にツールの重量と向きを考慮してください。選択した構成の環境制限を使用してください。文書化されたA/B/Cセットアップは、+5から+80 °Cを指定しています。
含まれるもの
- 選択したA、B、C、またはGモデルのKunwei KWR36センサー 1個。
- 電子製品の文書は以下にあります。
文書化されたRS485/RS422パッケージには、データ取得モジュールとパッケージボックスが含まれています。統合前に、特にKWR36Gの選択したモデルのモジュール/インターフェース構成を確認してください。センサーモデルのオプションだけではデジタルインターフェースを指定していません。ロボットアーム、エンドエフェクタ、電源、ホストアダプタ、およびアプリケーションフィクスチャはパッケージ内容には含まれていません。
ダウンロード
FAQ
どのKWR36モデルを選ぶべきですか?
両方の力とモーメントの負荷を比較してください:Aは30 N / 1.5 N·m、Bは50 N / 2 N·m、Cは80 N / 3 N·m、Gは500 N / 9 N·mです(各軸ごと)。負荷エンベロープを確認する際には、工具の重量とレバーアームモーメントを含めてください。
裸センサーをRS485、CAN、またはEtherCATに直接接続できますか?
デジタル通信には、対応する取得モジュールが必要です。モデルの文字は測定範囲を選択し、インターフェースはモジュールの構成に依存します。
取得モジュールは含まれていますか?
RS485/RS422パッケージのドキュメントには、センサー、1つの取得モジュール、電子マニュアル、およびボックスがリストされています。選択したモデル、特にKWR36Gのモジュール/インターフェース構成を確認してください。
すべてのKWR36図面に同じマウントアダプターを使用できますか?
加工する前に実際のユニットを確認してください:利用可能な参照には20 mm/M3および21 mm/M4バージョンが含まれます。位置決め穴、ねじの深さ、取り付け方向、および直径を一致させてください。
300%の過負荷は、定格荷重の3倍を測定できることを意味しますか?
いいえ。モデルを選択してください。定格力とモーメントの範囲が作業負荷をカバーしていることを確認してください。過負荷の数値が指定された測定範囲を超えないようにしてください。
視覚的詳細