Kunwei KWR46 六軸力/トルクセンサー、46mm、ロボット用 50–500N
Kunwei KWR46 六軸力/トルクセンサー、46mm、ロボット用 50–500N
Kunwei Sensing
受け取り可能状況を読み込めませんでした


概要
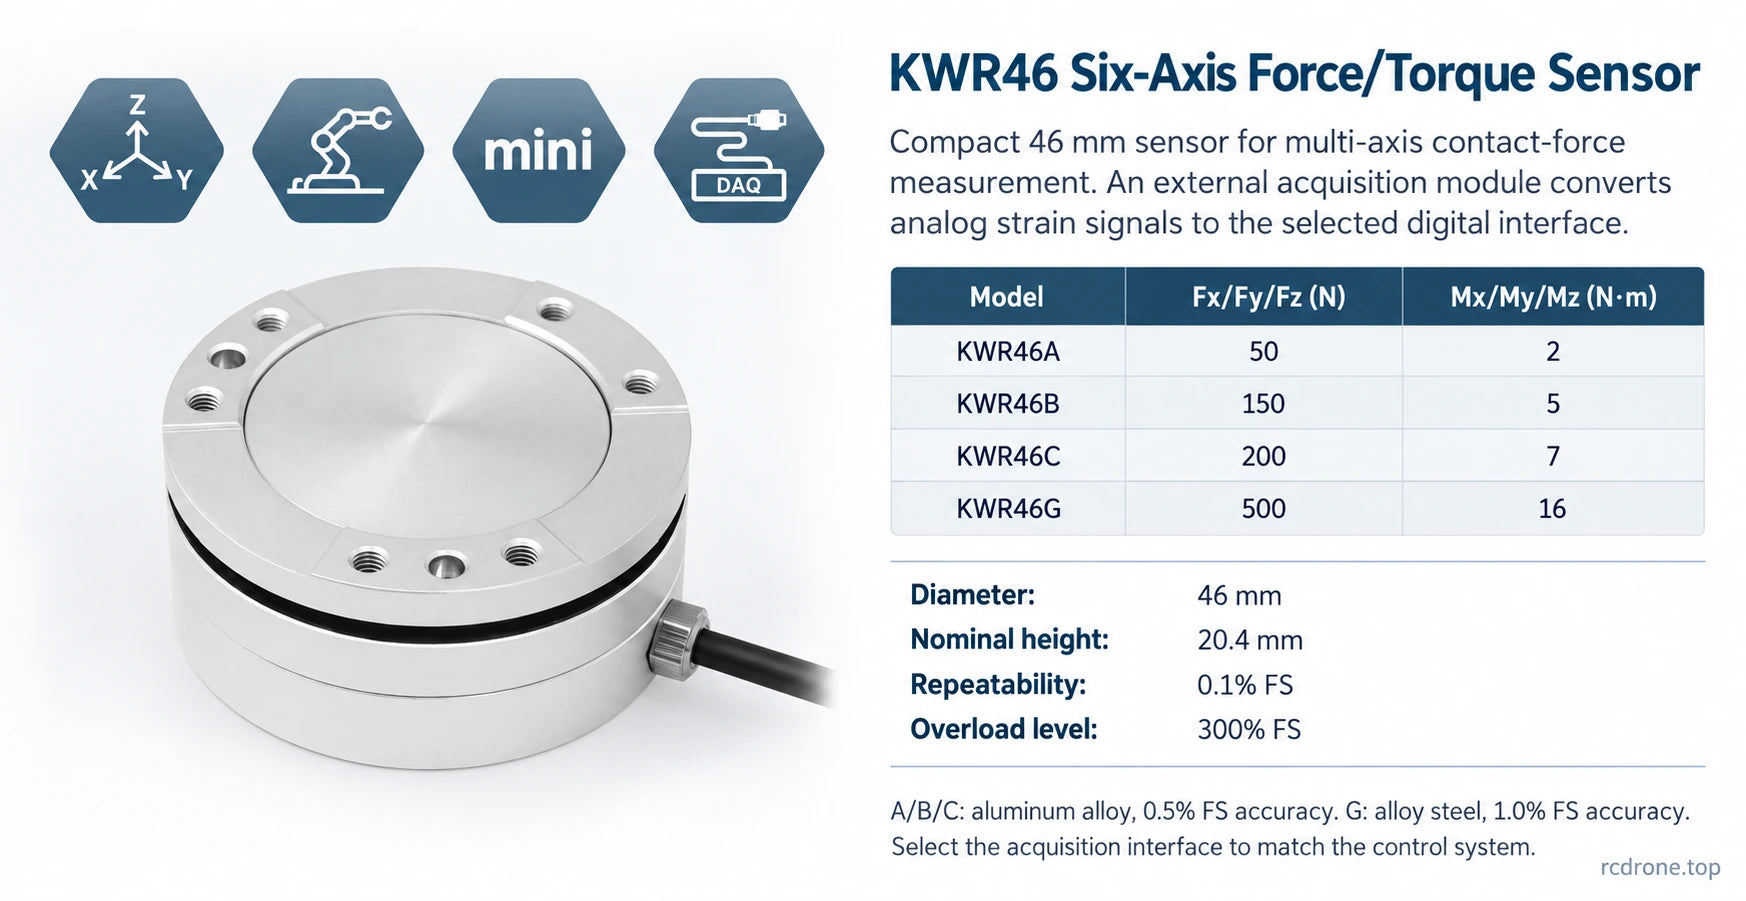
このKunwei KWR46 六軸力/トルクセンサー は、ロボットの接触力制御、精密組立、およびコンパクトな試験治具のために、三つの力と三つのモーメントを測定します。46 mmのボディはA、B、C、Gモデルで利用可能で、力の容量は50から500 N、モーメントの容量は各軸あたり2から16 N·mです。マッチした外部取得モジュールが選択された制御インターフェースのためにひずみゲージ信号を処理します。
特徴
- 多軸負荷フィードバックのためにFx、Fy、FzおよびMx、My、Mzを測定します。
- 直径46 mm、名目20.4 mmのボディ高さのコンパクト設計。
- 0.1% FSの繰り返し精度とモデル特有の精度を持つ六軸ジョイントキャリブレーション。
- A/B/Cモデルは陽極酸化アルミニウム合金を使用し、より高い容量のGモデルは電解研磨された合金鋼を使用します。
- マッチした取得電子機器を通じて複数の産業用通信オプション。
- 300% FSオーバーロードレベル; 作業負荷は定格測定範囲内に留まる必要があります。
仕様
| パラメータ | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| 範囲 Fx, Fy (N) | 50 | 150 | 200 | 500 |
| 範囲 Fz (N) | 50 | 150 | 200 | 500 |
| 範囲 Mx, My (Nm) | 2 | 5 | 7 | 16 |
| 範囲 Mz (Nm) | 2 | 5 | 7 | 16 |
| 直径 (mm) | 46 | 46 | 46 | 46 |
| 高さ (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| 材料 | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 | 合金鋼 |
| 表面仕上げ | 陽極酸化処理 | 陽極酸化処理 | 陽極酸化処理 | 電解研磨 |
| 過負荷レベル (%FS) | 300 | 300 | 300 | 300 |
| 分解能 (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| 再現性 (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| 精度* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| 重量 (kg) | 0.06 | 0.07 | 0.07 | 0.21 |
| 保護等級 | IP64 | IP64 | IP64 | IP64 |
| 動作温度 (°C) | −10 から +80 (センサー) | −10 から +80 (センサー) | −10 から +80 (センサー) | −10 から +80 (センサー) |
| サンプリングレート (Hz) | 1000 | 1000 | 1000 | 1000 |
| マッチした取得モジュール供給 (VDC) | 9–24 デフォルト; 48 V は特別な設定が必要 | 9–24 デフォルト; 48 V は特別な設定が必要 | 9–24 デフォルト; 48 V は特別な設定が必要 | 9–24 デフォルト; 48 V は特別な設定が必要 |
| 通信インターフェース | マッチした取得モジュール経由: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; 設定依存 | |||
FSはフルスケールを意味します。力とモーメントの定格は、センサーの質量やロボットのペイロードではなく、測定能力を示しています。モデルを選択する際には、工具の重量、レバーアーム、および合成荷重を考慮してください。300% FSオーバーロードレベルは、測定範囲を拡張するものではありません。精度には、クロストーク、ヒステリシス、および非線形性が含まれます。
ボディ寸法は、ケーブルコネクタやその他の突起物を除外しています。この表に示されているセンサー本体の質量は、梱包された出荷重量とは異なります。Gの力とモーメントの範囲は、それぞれ3つの力軸と3つのモーメント軸に等しく適用されます。
取得と通信
コンパクトセンサーは、アナログひずみゲージ信号をデジタル荷重データに変換するために外部取得モジュールを必要とします。A/B/C/Gの選択は、通信プロトコルの選択ではなく、測定能力を指定します。必要なプロトコルに合わせた取得電子機器とホストインターフェースを使用してください。リストされたインターフェースは代替構成です。
| 文書化されたA/B/Cシリアル取得 | 24ビットADC; 1 kHzサンプリング |
|---|---|
| デフォルトモジュール供給 | 9–24 VDC; 48 Vはデフォルトの供給定格ではありません |
| 文書化されたRS485 / RS422モジュール電源 | 3 W未満 |
| シリアル設定 | 460800ボー、データビット8、ストップビット1、パリティなし |
| RS485モジュールリファレンス | KWH06C80NLシリーズ; 標準HDB15センサー接続 |
| センサーからモジュールへの接続 | 専用のマルチコアケーブル; 組み立てに応じてDB25 / HDB15接続 |
| 文書化されたシリアルモジュール動作温度 | +5から+80 °C; 完全なセットアップにはこの狭い制限を使用してください |
| A/B/C配線ケーブルリファレンス | 直径3 mm、長さ5 m; 選択した組み立てに合わせてください |
24ビットADC仕様と0。03% FS 解像度は異なる特性を説明します。選択したモジュールの配線およびデータ形式の指示を使用してください。シリアルマニュアルは、kgベースの力およびkg·mベースのモーメント出力規則を使用しているため、ホストソフトウェアは生の値をNおよびN·mとして扱うのではなく、正しい工学単位変換を適用する必要があります。RS485送信ペアのみを使用して接続されたRS422ユニットはデータを送信できますが、その接続を通じてコマンドを受信することはできません。
アプリケーション
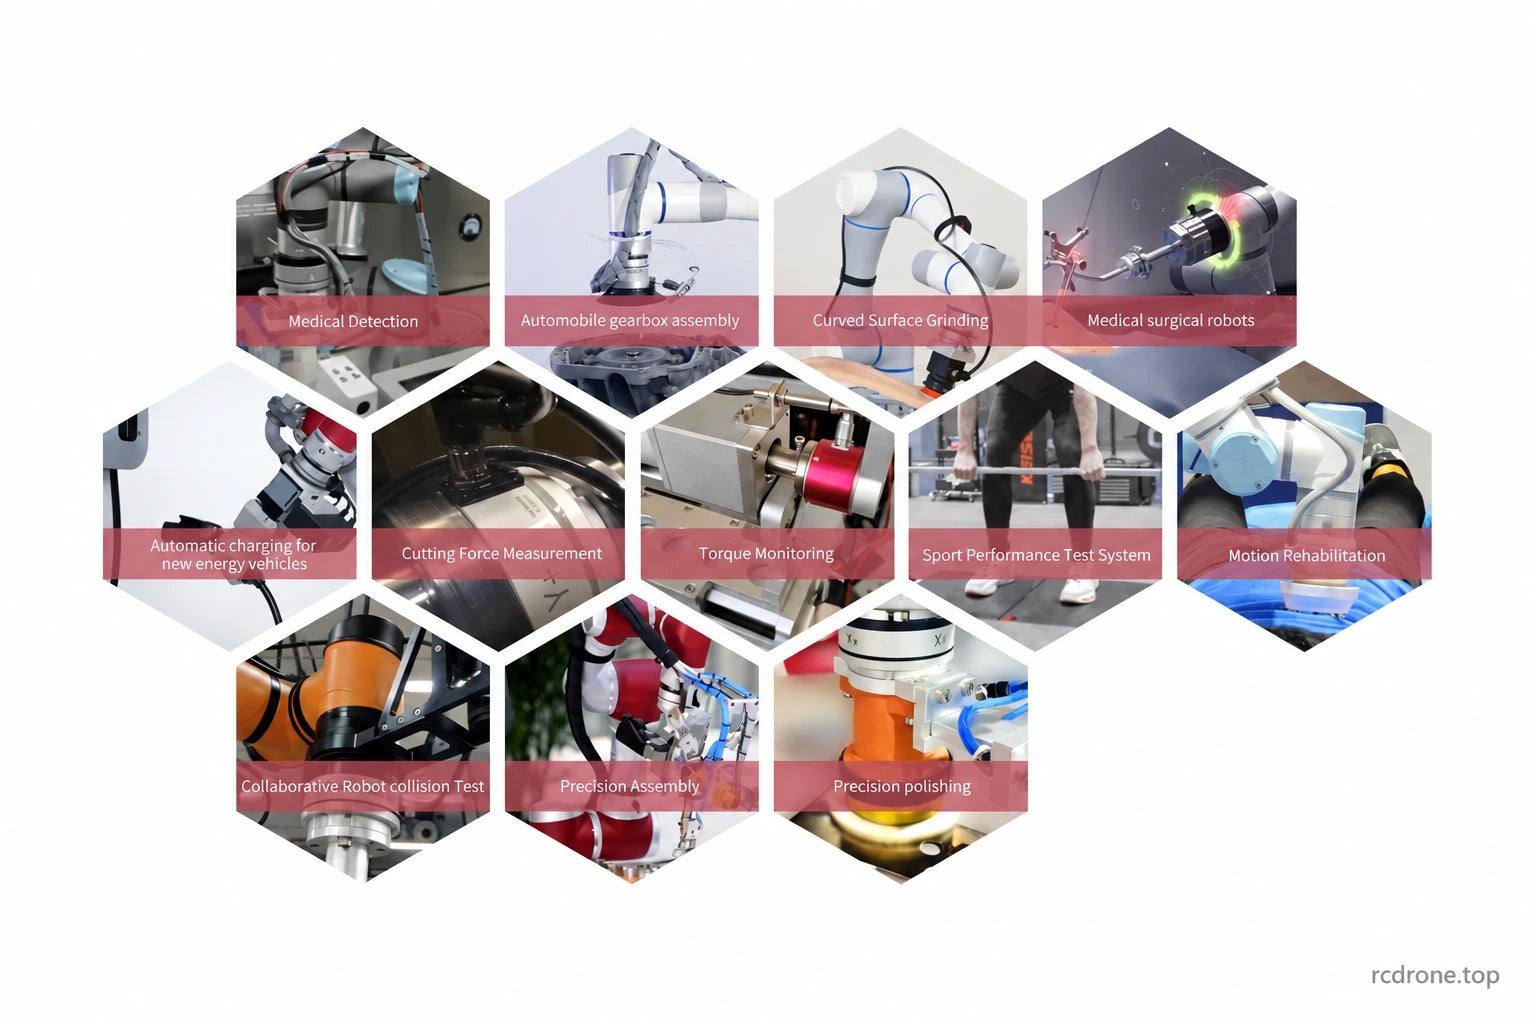
- ロボット挿入および組立: 部品の整列および接続中の接触力とモーメントを測定します。ギアボックス組立治具を含みます。
- 研削および研磨: 曲面上の接触荷重制御を開発するための多軸フィードバックを提供します。
- 加工およびトルクテスト: 選択した六軸荷重エンベロープ内での切削力または工具反応を監視します。
- ロボティクス研究: アーム、ヒューマノイド、エクソスケルトン、四足歩行ロボット、ガイド付き車両のツールにコンパクトな力測定を統合し、荷重と取り付けインターフェースが適合するようにします。
- 生体力学およびリハビリテーション研究: スポーツテストおよび支援動作装置における相互作用荷重を測定します。
機械的設置とセットアップ
機械的リファレンスは、46 ±0.05 mmのボディ、39 ±0.05 mmの取り付け円、および各面に6つのM3取り付けスレッドを示しています。2つの面は異なるスレッド深さのリファレンスを持っています:3.5 mmおよび5 mm。図面には3 mmの位置決めピン穴と面特有の角度オフセットが含まれています。アダプターを作成する前に、正しい面、向き、およびネジのかみ合わせを一致させてください。
取り付け面を清潔で平坦に保ち、ネジを対角線の順序で徐々に締め、キャリブレーションされたセンサー本体を開けたり叩いたりしないでください。アダプターフランジはデフォルトでは含まれていません。適切な面接触とケーブルコネクタの固定がIP64保護に必要です。接続前に電源の極性を確認し、選択したインターフェースマニュアルに従ってウォームアップを行い、インストールされたシステムをツール負荷を考慮してゼロにしてください。
含まれるもの
- 選択したA、B、C、またはGモデルのKunwei KWR46センサー1台。
- センサー接続ケーブルと電子文書。
文書化されたRS485/RS422 A/B/C測定パッケージには、データ収集モジュールとパッケージボックスも含まれています。モデルセレクター単体ではモジュールプロトコルを指定しません。Gの取得構成は別途確立する必要があります。USB/シリアルコンバータとDC電源は追加機器です。視覚例に示されているロボットアーム、ツール、およびアプリケーション治具は含まれていません。
ダウンロード
FAQ
どの KWR46 モデルが私の荷重範囲に適していますか?
A は 50 N / 2 N·m、B は 150 N / 5 N·m、C は 200 N / 7 N·m、G は 500 N / 16 N·m をそれぞれの軸に提供します。工具の重さやレバーアームの影響を含めて、両方の力とモーメントを確認してください。
センサーは EtherCAT、CAN または USB に直接接続できますか?
デジタル通信には、対応する外部取得モジュールが必要です。A、B、C または G を選択すると、荷重容量が選択され、すべてのリストされたプロトコルが選択されるわけではありません。
標準モジュールを 48 V から電源供給できますか?
デフォルトの供給は 9–24 VDC です。特定の定格モジュール構成でのみ 48 V を使用してください。
取得モジュールは含まれていますか?
RS485/RS422 A/B/Cパッケージの文書には、1つの取得モジュールがリストされています。選択したモデルのインターフェース構成を確立してください。特にG; アダプタフランジ、USBコンバータ、電源は標準パッケージアイテムではありません。
すべてのKWR46インストール参照は同じ寸法を使用していますか?
納品された改訂版の図面を使用してください:公称20.4 mmの基準は、面特有のM3エンゲージメント深さを持っています。古いRS422文書にも異なる高さと質量の値が含まれているため、アダプタを加工する際にそれらの参照を混合してはいけません。
視覚的詳細