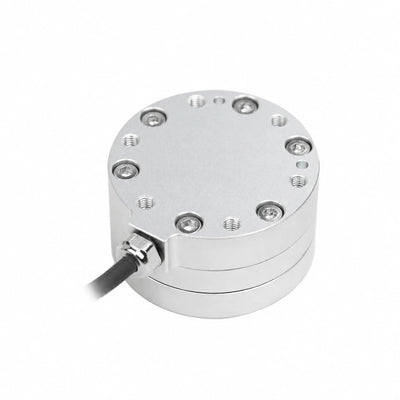
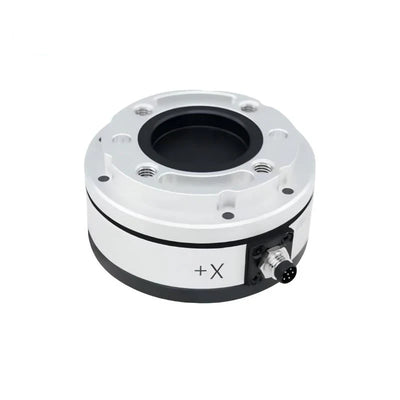
Kunwei KWR63 六軸力/トルクセンサー、63mm、ロボット用 50–200N
Kunwei KWR63 六軸力/トルクセンサー、63mm、ロボット用 50–200N
Kunwei Sensing
受け取り可能状況を読み込めませんでした


概要
Kunwei Sensing KWR63 六軸力/トルクセンサーは、ロボット接触制御、組立および多軸テストのために、三つの力と三つのモーメントを測定します。直径63 mm、高さ28 mmの陽極酸化アルミニウム製ボディは、コンパクトなツーリングインターフェースに適合します。定格容量が50、100、150または200 Nおよび2、4、6または8 N·mのKWR63A、B、CまたはDを選択してください。文書化されたRS422/RS485バージョンには、埋め込み型取得電子機器が含まれています。
特徴
- ひずみゲージセンサーを使用したFx、Fy、Fz、Mx、MyおよびMzの同時測定。
- 六軸ジョイントキャリブレーションは、クロス軸干渉を減少させた多軸測定をサポートします。
- 同じ公称63 × 28 mmボディサイズの四つの選択可能な測定範囲。
- 0.5% FSの精度、0.1% FSの再現性および0.03% FSの分解能。
- 300% FSの過負荷レベル、高剛性および正しい取り付けによるIP64保護。
- ロボットおよび産業計測統合のためのデジタル通信オプション; インターフェースは取得構成に依存します。
仕様
| パラメータ | KWR63A | KWR63B | KWR63C | KWR63D |
|---|---|---|---|---|
| 範囲 Fx, Fy (N) | 50 | 100 | 150 | 200 |
| 範囲 Fz (N) | 50 | 100 | 150 | 200 |
| 範囲 Mx, My (Nm) | 2 | 4 | 6 | 8 |
| 範囲 Mz (Nm) | 2 | 4 | 6 | 8 |
| 直径 (mm) | 63 | 63 | 63 | 63 |
| 高さ (mm) | 28 | 28 | 28 | 28 |
| 材料 | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 |
| 表面仕上げ | 陽極酸化 | 陽極酸化 | 陽極酸化 | 陽極酸化 |
| 過負荷レベル (%FS) | 300 | 300 | 300 | 300 |
| 解像度 (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| 再現性 (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| 精度* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| 重量 (kg) | 0.12 | 0.14 | 0.16 | 0.18 |
| 保護等級 | IP64 | IP64 | IP64 | IP64 |
| 動作温度 (°C) | -10~80 | -10~80 | -10~80 | -10~80 |
| サンプリングレート (Hz) | 1000 | 1000 | 1000 | 1000 |
| 供給電圧 (VDC) | 9–24 デフォルト; 48は特定の定格構成のみ | 9–24 デフォルト; 48は特定の定格構成のみ | 9–24 デフォルト; 48は特定の定格構成のみ | 9–24 デフォルト; 48は特定の定格構成のみ |
| 通信インターフェース | RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; 構成依存 | |||
FSはフルスケールを意味します。精度には、クロストーク、ヒステリシス、非線形性からの誤差が含まれます。容量は個々の力およびモーメント軸に適用され、ロボットのペイロードには適用されません。モデル選択にはツールの質量、レバーアーム、および組み合わせた負荷を含めてください。オーバーロードレベルは、キャリブレーションされた測定範囲を拡張しません。ボディ質量は、梱包された出荷重量とは異なります。
デフォルトの電源として9–24 VDCを使用してください。B/C/Dファミリーテーブルには、構成されたシステムのために12–48 VDCもリストされていますが、48 Vは特に評価された取得構成を必要とします。文書化された9–24 Vシリアルバージョンには適用しないでください。一部の電気的および性能パラメータは、関連する取得機器を説明しています。
現在のシリーズ仕様は、−10から+80 °Cおよび質量0.12/0.14/0.16/0.18 kgを示しています。リンクされたRS422/RS485の改訂版は、代わりに0から+80 °Cおよび0.10/0.10/0.11/0.11 kgを指定しています。提供されたハードウェアの改訂版に合わせてください。そのバージョンを統合する際には、シリアル改訂版の0から+80 °Cの制限を使用してください。
インターフェースと統合
文書化されたRS422およびRS485バージョンは、埋め込まれた取得システムを使用してひずみゲージ信号を処理し、デジタル測定値を出力します。モデルレターは負荷範囲を選択しますが、リストされたすべてのインターフェースを指定または束ねるものではありません。配線の前に、実際の出力、取得機器、およびホストインターフェースを一致させてください。
- 文書化されたシリアル供給: 9–24 VDC; 消費電力は3 W未満。
- デフォルトのシリアル設定: 460800ボー、データビット8、ストップビット1、パリティなし。
- RS422連続出力コマンド: 0x48 AA 0D 0A、出力は1 kHz; RS485コマンドおよびポーリング動作は異なります。
- 測定フレームは28バイトで、6つの浮動小数点コンポーネントを含みます。バイト順序と工学単位については、対応するマニュアルに従ってください; kg/kg·mのラベルは、指定された変換なしにN/N·mとして読み取ってはいけません。
- RS485ケーブル: 赤 Power+、黒 Power−、緑 A+、白 B− およびシールド。RS422ユニットのために別のRS422ピンアウトを使用してください。
- 電源の極性を確認してから電源を入れてください。文書化された電子機器には逆極性保護がありません。
- 適切なUSB-シリアルアダプタを使用する場合、そのレイテンシが制御応答に影響を与える可能性があります。マニュアルでは、アダプタのデフォルトの16 msレイテンシをサポートされている場合は1 msに減らすことを推奨しています。
機械的取り付け
28 mmの機械的基準は、Ø63 ±0.05 mmのボディ直径、28 ±0.05 mmの高さ、およびØ52 ±0.05 mmの取り付けピッチ円を指定します。これには、面特有のM4インターフェース、+0.02/0の許容差を持つ2 × Ø4ピン穴、異なる4 mm / 6 mmの深さ、0.03 mmの基準制御、24°および36°の間隔、120° ±0.03°の角度基準が含まれます。各取り付け面、穴の深さ、および座標方向を一致させるために完全な図面を使用してください。対称または交換可能なインターフェースを推測しないでください。
接触面を清潔で損傷のない状態に保ち、位置決めピンで位置を合わせ、ネジを対角線の順序で徐々に締めてください。センサーをきついフランジに叩き込まないでください。センサー本体を開けたり、埋め込まれた工場出荷時のネジを取り外したりしないでください。ケーブルの配線は不要な取り付け荷重を避ける必要があります。IP64シールのためには、正しい表面接触も重要です。文書化されたシステムを約30分間温め、インストール後にゼロを設定してください。取り付けた工具の重量と向きを考慮してください。
アプリケーション
- 精密挿入およびギアボックス組立:部品を接合する際の接触力とモーメントを測定します。
- 曲面研削および精密ポリッシング:制御された工具接触のために多軸フィードバックを提供します。
- 選択したモデルの荷重エンベロープ内での切削力測定およびトルク監視治具。
- 協働ロボットの接触および衝突荷重研究;センサー単体では完全なロボット安全システムではありません。
- 自動車両充電の整列とロボットアームの統合、必要なマウントおよび通信構成を使用しています。
- スポーツパフォーマンス、リハビリテーションおよび医療/外科ロボティクス研究には、多軸荷重フィードバックが必要です。
- ヒューマノイド、外骨格、四足歩行ロボットおよびAGVの研究では、選択された荷重と機械インターフェースが設置に適合します。
含まれるもの
- 選択されたA、B、CまたはDモデルのKunwei KWR63センサー1個。
- 文書化されたRS422/RS485パッケージのマルチコアケーブル1本。
- 電子ユーザーマニュアルおよびパッケージボックス。
電源、USBコンバーター、アダプタフランジ、ロボットアームおよびアプリケーションフィクスチャは、標準パッケージアイテムとしてはリストされていません。デジタルインターフェースの可用性は、設定されたセンサー/取得システムに従います。
ダウンロード
- KWR63 28 mm 機械図面 (PDF)
- KWR63 RS485 ユーザーマニュアル (PDF)
- KWR63 RS422 ユーザーマニュアル (PDF)
- Kunwei 六軸センサー選択マニュアル (PDF)
FAQ
どの KWR63 範囲を選べばよいですか?
A は 50 N / 2 N·m、B は 100 N / 4 N·m、C は 150 N / 6 N·m、D は 200 N / 8 N·m です。力とトルクの両方を確認し、ツールの重量とレバーアームのモーメントを含めてください。
すべてのバージョンを 48 V で動作させることはできますか?
いいえ。文書化されたシリアルバージョンは 9–24 VDC を使用します。48 V は特定の定格の取得構成が必要です。
A、B、C、または D を選択すると通信インターフェースが選択されますか?
いいえ。文字は測定範囲を選択します。設定された RS422、RS485 またはその他のインターフェースをホストシステムに合わせてください。
このセンサーは外部取得モジュールを必要としますか?
文書化されたRS422/RS485バージョンには、組み込みの取得電子回路があります。他のインターフェースの構成は、提供された構成に依存します。ホストアダプターまたはインターフェースコンバーターが必要な場合もあります。
任意のKWR63マウント図を使用できますか?
配信されたリビジョンの図面を使用してください。このリストは28 mmボディリファレンスを使用しています。歴史的な18 mm KWR63の文書は、互換性のあるマウント仕様ではありません。
視覚的詳細