


Kunweiセンシング KWR96シリーズ 6軸力/トルクセンサー、産業用ロボット向け直径96mm
Kunweiセンシング KWR96シリーズ 6軸力/トルクセンサー、産業用ロボット向け直径96mm
Kunwei Sensing
通常価格
$7,644.00 USD
通常価格
販売価格
$7,644.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


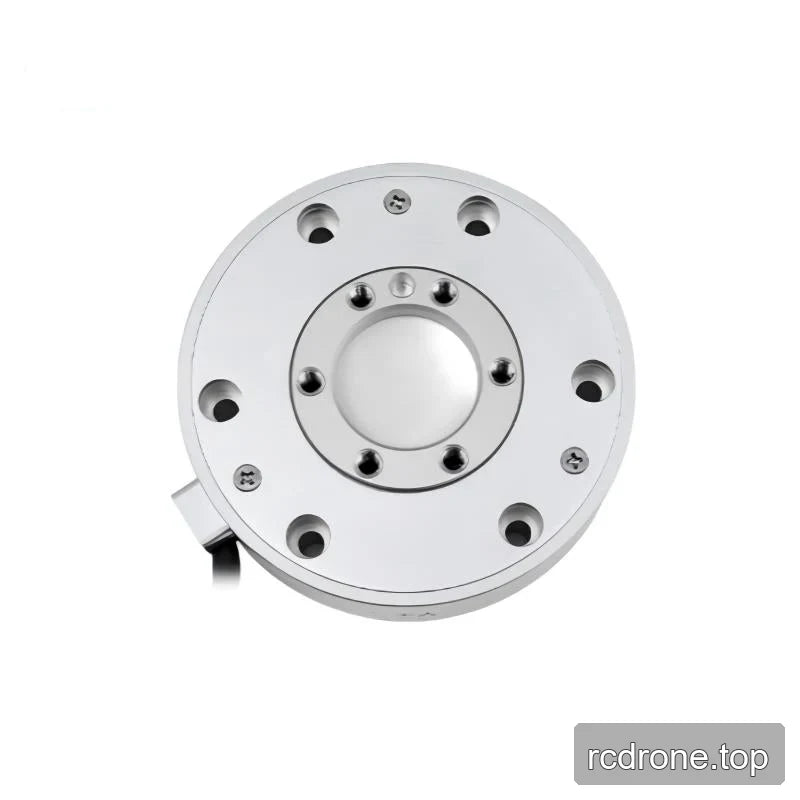
概要
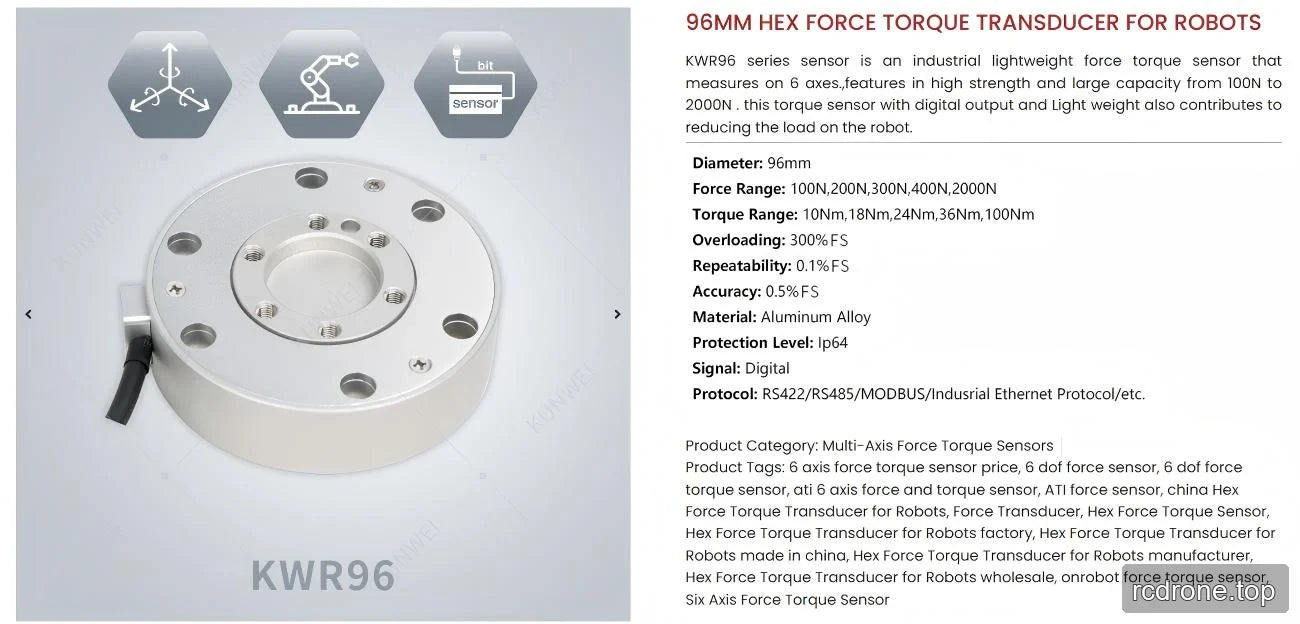
Kunwei Sensing KWR96シリーズは、産業用ロボットのセンサーとして使用される 六軸力/トルクセンサーであり、力Fx、Fy、FzおよびトルクMx、My、Mzを測定します。直径96 mm、高さ26 mmの設計は、ロボットツーリングへの機械的統合をサポートします。KWR96AからKWR96Fまでの6つのバージョンは、異なる測定範囲、精度、過負荷レベル、およびサンプリング周波数を提供し、タスクの負荷と測定要件に応じた選択を可能にします。
特徴
- 六軸測定は、3つの力成分と3つのトルク成分を組み合わせています。
- デジタル信号出力は、シリアル、CAN、Ethernet、およびUSB通信インターフェースのシリーズレベルリストを提供します。
- すべての6つのバージョンはアルミニウム合金製で、KWR96AからKWR96Eは陽極酸化処理され、KWR96Fは電解研磨されています。
- すべてのバージョンは、直径96 mm、高さ26 mm、12–48 VDCの供給範囲、および−10から80 °Cの動作温度範囲を持っています。
- KWR96A–KWR96Dは0.03% FSの解像度と300% FSのオーバーロードレベルを提供します; KWR96E–KWR96Fは0.05% FSの解像度と200% FSのオーバーロードレベルで、より高い力とトルクの範囲を提供します。
仕様
バージョン比較
| パラメータ | 単位 | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| 範囲 Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| 範囲 Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| 範囲 Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| 範囲 Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| 直径 | mm | 96 | 96 | 96 | 96 | 96 | 96 |
| 高さ | mm | 26 | 26 | 26 | 26 | 26 | 26 |
| 材料 | — | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 | アルミニウム合金 |
| 表面処理 | — | 陽極酸化処理 | 陽極酸化処理 | 陽極酸化処理 | 陽極酸化処理 | 陽極酸化処理 | 電解研磨 |
| 過負荷レベル | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| 解像度 | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| 繰り返し性 | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| 精度* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| 重量 | kg | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| 保護レベル | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| 動作温度 | °C | −10から80 | −10から80 | −10から80 | −10から80 | −10から80 | −10から80 |
| サンプリング周波数 | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| 供給電圧* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| 通信インターフェース | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USBなど — シリーズレベルインターフェースリスト | |||||
FSはフルスケールを意味します。精度と供給電圧はそのソースのアスタリスクマーカーを保持します。
信号および通信の詳細
出力はデジタルです。シリーズ通信の説明は、Modbus-RTUおよび産業用イーサネットプロトコルを追加で特定します。リストされたインターフェースは、別の選択可能な構成として特定されていません。
機械的寸法および接続の詳細
KWR96機械リファレンスは、ツール側、取り付け側、および基準面を定義し、X+、Y+、Z+座標方向を示します。
| 位置またはパラメータ | 寸法または詳細 |
|---|---|
| 外径 | 96 mm |
| 下側ビューの垂直寸法 | 25 mm および 26 mm |
| 工具側穴円 | 78 mm の直径 |
| 工具側のねじ穴 | 6 × M5, 10 mm の深さ |
| 工具側の直径特徴 | 直径 40 mm; 基準 A に対する同心度公差 0.03 mm |
| 工具側のピン穴 | 2 × 5 mm の直径, +0.02/0 mm の直径公差, 6 mm の深さ |
| 工具側のピン穴位置 | 位置公差 0.03 mm 基準 A に対して |
| ツール側角度レイアウト | 26° オフセット |
| A–A セクションの穴直径 | 9 mm および 5.5 mm |
| A–A セクションの軸方向寸法 | 22 mm および 15 mm |
| 側面ビュー内部直径 | 30 mm 名目 |
| 側面ビュー直径機能 | 48 mm |
| 凹部機能の軸方向寸法 | 6 mm |
| 取り付け側穴円 | 78 mm 直径、±0.05 mm 公差 |
| 取り付け側 78 mm 直径機能 | 同心度公差 0.03 mm 基準 A に対して |
| 取り付け側ピン穴 | 直径 2 × 5 mm、+0.02/0 mm の直径公差、深さ 6 mm |
| 取り付け側ピン穴位置 | 位置公差 0.03 mm 基準 A に対して |
| 取り付け側角度配置 | 26° のオフセットと 120° の間隔 |
| ケーブル 参照寸法 | 直径 6.0 mm; 長さ 5 m |
| 機械的参照精度 | 0.1% FS |
アプリケーション
- 産業用ロボットツール接触モニタリング: 接触タスク中の荷重を特定するために、単一の力の方向に依存するのではなく、3つの力成分と3つのトルク成分を測定します。
- ロボットツーリングの荷重とトルク測定: 各軸の予想荷重に基づいてバージョンを選択してください。例えば、KWR96DはMxおよびMyで36 N·mの範囲を持ちますが、Mzでは30 N·mの範囲があります。KWR96Fはすべてのトルク軸で120 N·mを提供します。
- 時間変動ロボット荷重記録: 測定を計画する際は、バージョン固有のサンプリング周波数を使用してください。KWR96Eは100 Hzで指定されていますが、KWR96A–KWR96DおよびKWR96Fは1000 Hzで指定されています。
ドキュメント
- KUNWEI KWR96 ドローイングシリーズ — ドローイング (PDF)
- Kunwei KWR63シリーズ RS485 — ユーザーマニュアル (PDF)
- Kunwei KWR96 RS422 — ユーザーマニュアル (PDF)
- KUNWEI KWR75 RS422 — ユーザーマニュアル (PDF)
- KUNWEI 6軸フォースセンサー選択 — マニュアル (PDF)
FAQ
KWR96A–KWR96Fの違いは何ですか?
バージョンによって、力とトルクの範囲、過負荷レベル、解像度、再現性、精度、重量、表面処理、保護レベル、サンプリング周波数が異なります。直径、高さ、材料、供給電圧範囲、動作温度範囲は共通です。
すべてのバージョンは1000 Hzでサンプリングしますか?
いいえ。KWR96Eは100 Hzで指定されています。KWR96A、KWR96B、KWR96C、KWR96D、KWR96Fは1000 Hzで指定されています。
すべての軸でトルク範囲は同じですか?
KWR96A、KWR96B、KWR96C、KWR96E、およびKWR96Fでは、Mx、My、およびMzで同じです。KWR96Dは、MxおよびMyで36 N·mの範囲、Mzで30 N·mの範囲を持っています。
視覚的詳細
仕様と性能
寸法と構造

アプリケーション例




