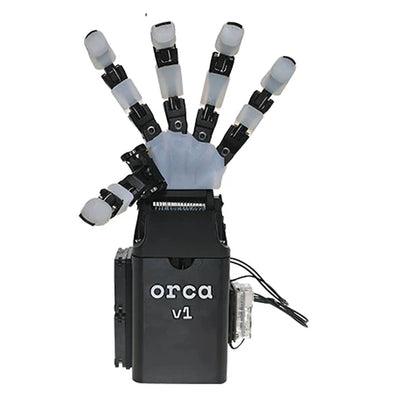
ORCA Hand v1 オープンソース 17自由度 デクスタラスロボットハンドおよびコンポーネント
ORCA Hand v1 オープンソース 17自由度 デクスタラスロボットハンドおよびコンポーネント
ORCA Hand
受け取り可能状況を読み込めませんでした


概要
ORCA Hand v1は、操作研究、ロボティクス教育、カスタム統合のためのオープンソースの腱駆動型巧妙なロボットハンド です。このハンドアーキテクチャは17の自由度を持ち、16の指関節と1つの手首軸があります。パッケージメニューから、組み立て済みのハンド、未組み立てのパッケージ、個別のDYNAMIXELアクチュエーター、またはスターター電子機器セットを選択してください。これらは異なる購入範囲であり、アクチュエーターと電子機器のオプションは完全なハンドではありません。
特徴
- 交換可能な印刷モジュールとサービス可能な部品を備えた腱駆動型指メカニズム。
- 過負荷時の関節の切り離し、自動キャリブレーション、ORCA v1デザインにおける低摩擦腱ルーティング。
- オープンプロジェクトデザインは、修正と研究をサポートします。商業利用を意図する場合は、プロジェクトライセンスを確認してください。
- 触覚センサーの構成が設計リファレンス資料に表示されていますが、現在リストされている標準ハンドパッケージには触覚センサーは含まれていません。
構成ガイド
| パッケージオプション | 受け取るもの |
|---|---|
| 輸入組立ORCAハンド | 1つの輸入組立ORCAハンド;写真の保護ケースはこのパッケージに属します。 |
| 中国組立ORCAハンド | 16個のXC330-T288-T指アクチュエーター、1個のXC430-T240BB-T手首アクチュエーター、1セットのスターター電子機器、1本のUSB-AからマイクロUSBケーブル、及びハンドに使用される組立補助具が含まれています。 |
| 完全未組立ORCAハンドキット | 16個のXC330-T288-Tアクチュエーター、1個のXC430-T240BB-Tアクチュエーター、スターター電子機器セット、USB-AからマイクロUSBケーブル、及び機械/組立補助具。組み立てが必要です。 |
| DIYコアコンポーネント | 16個のXC330-T288-Tアクチュエーター、1個のXC430-T240BB-Tアクチュエーター、1セットのスターターエレクトロニクス。構造材およびその他の組み立て材料は別途調達する必要があります。 |
| XC330-T288-Tアクチュエーター | 個別のXC330-T288-Tアクチュエーター1個。 |
| XC430-T240BB-Tアクチュエーター | 個別のXC430-T240BB-Tアクチュエーター1個。 |
| DYNAMIXELスターターセット | U2D2、U2D2 PHBおよび12 V 5 A電源; アクチュエーターや手は含まれていません。 |
仕様
| ORCAハンドv1 | 仕様 |
|---|---|
| 駆動と動作 | 腱駆動; 17 DOF (16指 + 1手首) |
| 組み立て済みハンドの参考サイズ | 高さ34.5 cm × 12。5 cm 幅 |
| 組み立てられたハンドネットの質量 | 1175 g |
| 現在の触覚センサー | 標準のハンドパッケージには含まれていません |
寸法とネット質量は、写真に示された組み立てられたハンドを説明しており、個々のコンポーネントや配送パッケージを示すものではありません。
DYNAMIXEL アクチュエーター仕様
| パラメーター | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| モーター / 解像度 | コアレス DC; 4096 パルス/回転 | コアレス DC; 4096 パルス/回転 |
| ギア比 | 288.35:1 | 245.22:1 |
| 寸法 / 質量 | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| 入力 / 推奨電圧 | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| 動作温度 | −5 ~ 70 °C | −5 ~ 80 °C |
| 待機電流 | 17 mA | 46 mA |
| 停止トルク 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| 停止電流 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| 無負荷回転数 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
停止値は瞬時アクチュエータテストポイントであり、連続的な手荷重または動作定格ではありません。XC330の動作モード:現在、速度、位置(0–360°)、拡張位置、現在ベースの位置およびPWM。XC430のモード:速度、位置、拡張位置およびPWM。XC330はエンジニアリングプラスチックハウジングと全金属ギアを使用しています。電源および通信配線は、選択したアクチュエーターとコントローラーに適合する必要があります。
アプリケーション
組み立てられたハンドまたは適切なキットを使用して、ロボットの把持実験、学習ベースの操作、遠隔操作研究およびカスタムロボットアームの統合を行います。このプロジェクトは、研究把持およびシミュレーションから実験へのデモを示しています。写真のロボットアーム、VRデバイスおよびテスト治具は含まれていません。プログラミング、機械的取り付け、制御統合およびタスク特有のテストはユーザーの責任です。
含まれるもの
構成ガイドは各実際のパッケージを定義します。組み立て済みの中国パッケージと完全キットには、16個のXC330-T288-Tユニット、1個のXC430-T240BB-Tユニット、U2D2 + U2D2 PHB + 12 V 5 A電源、USB-AからマイクロUSBケーブル、ファン、ベアリング、マグネット、ダウエルピン、キャピラリーチューブ、ねじ付きロッド、ネジ、ナット、ドライブベルト、ワッシャー、シリコン接着剤、テンドンコードなどの関連補助品が含まれています。DIYコアオプションは、これらの追加の構造および組立材料を省略します。組立計画中に必要な手の向きを確認してください; 左右はこのリストで別々の購入オプションではありません。
FAQ
DIYコアコンポーネントオプションは完全な手を作りますか?
いいえ。17のアクチュエーターとスターターエレクトロニクスを提供します; 他の組立材料は別売りです。
スターターセットにはアクチュエーターは含まれていますか?
いいえ。U2D2、U2D2 PHB、および12 V 5 A電源が含まれています。
触覚センサーは含まれていますか?
いいえ。一部のプロジェクトデザイン資料に示されている触覚バージョンは、現在の標準ハンドパッケージではなく、将来の参考またはオプションです。
ロボットアームの制御はプラグアンドプレイですか?
いいえ。システムのためのマウント、プログラミング、制御、およびタスク特有の統合を提供します。
プロジェクト文書:ORCA Hand. 再利用または再配布の前に現在のライセンスを確認してください。
視覚的詳細