


SITO DRIVE HS-32-IV 減速機、ロボット用 50-120 スピード比
SITO DRIVE HS-32-IV 減速機、ロボット用 50-120 スピード比
SITO DRIVE
通常価格
$495.60 USD
通常価格
セール価格
$495.60 USD
単価
あたり
税込。
配送料はチェックアウト時に計算されます。
受取状況を読み込めませんでした


概要
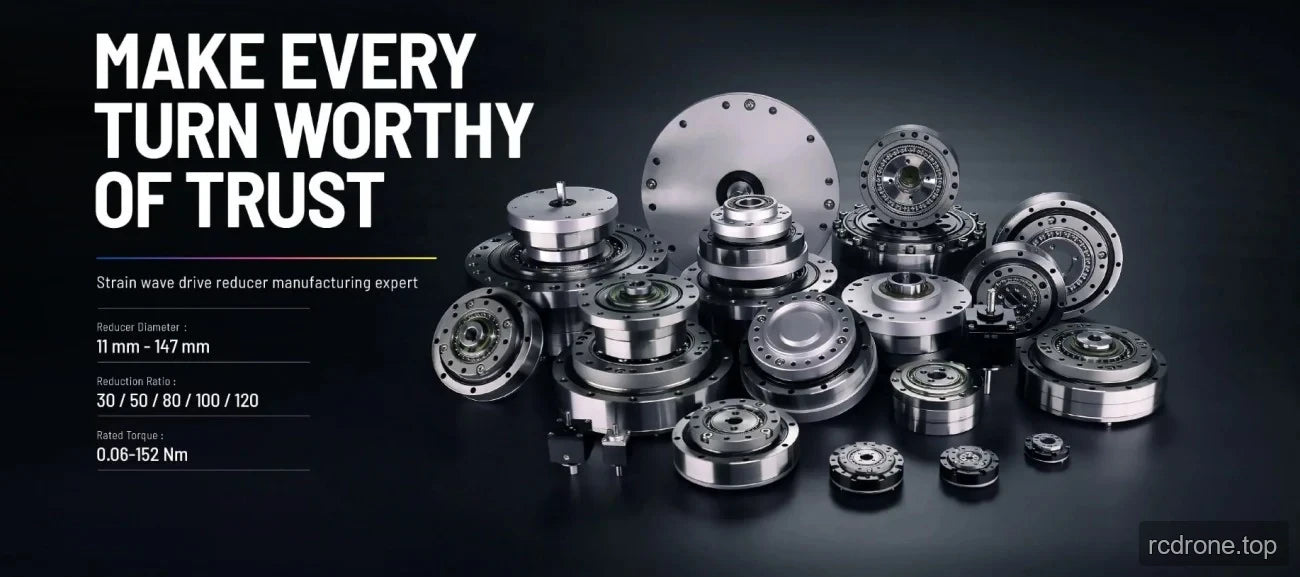
SITO DRIVE HS-32-IV リデューサーは、ヒューマノイドロボット、ロボットアーム、エクソスケルトン、四足歩行ロボット、AGV車両、ARUロボットを含むロボティクス アプリケーション向けに、50、80、100、または120の速度比オプションを提供しています。必要なトルクとバックラッシュ値に応じて比率を選択してください:2000 r/minの入力時の定格トルクは76から137 Nmの範囲で、バックラッシュはオプションに応じて≤20アーク秒または≤10アーク秒です。
特徴
- 選択可能な速度比は4つ:50、80、100、120。
- すべての比率オプションに対して最大許容入力速度は4800 rpm、許容平均速度は3500 rpmです。
- すべての比率オプションに対する慣性モーメントは1.69 × 10⁻⁴ kg·m²です。
仕様
| パラメータ | 比率 50 | 比率 80 | 比率 100 | 比率 120 |
|---|---|---|---|---|
| モデル | HS-32-IV | HS-32-IV | HS-32-IV | HS-32-IV |
| 伝達比 | 50 | 80 | 100 | 120 |
| 定格トルク(2000 r/min入力時) | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| 始動/停止時の許容ピークトルク | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| 最大許容平均負荷トルク | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| 瞬時最大トルク | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| 最大許容入力速度 | 4800 rpm | 4800 rpm | 4800 rpm | 4800 rpm |
| 許容平均速度 | 3500 rpm | 3500 rpm | 3500 rpm | 3500 rpm |
| 慣性モーメント | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² |
| バックラッシュ | ≤20 arcsec | ≤20 arcsec | ≤10 arcsec | ≤10 arcsec |
SITO HS 32 IV リデューサー — 3Dモデル (STEP)
SITO HS 32 IV 図面インストール図 — インストール図 (PDF)
アプリケーション
- ヒューマノイドロボットとエクソスケルトン: ジョイントドライブ設計のために速度比と対応するトルク値を選択してください。
- ロボットアーム: 関節運動のためにリデューサーを選択する際は、記載された入力速度、トルク、およびバックラッシュ値を使用してください。
- 四足ロボット、AGV車両、ARUロボット: 必要な伝達比と許容トルクに基づいて、利用可能な比率の中から選択してください。
視覚的詳細
製品ビデオ
仕様と性能
追加製品詳細
特徴とデザイン
アプリケーション例
