Yunshis TOFCAM660 ToF ソリッドステート LiDAR 深度カメラ 320×240 QVGA 24V GigE/USB ロボティクス用
Yunshis TOFCAM660 ToF ソリッドステート LiDAR 深度カメラ 320×240 QVGA 24V GigE/USB ロボティクス用
Yunshis
通常価格
$5,737.75 USD
通常価格
販売価格
$5,737.75 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした

概要
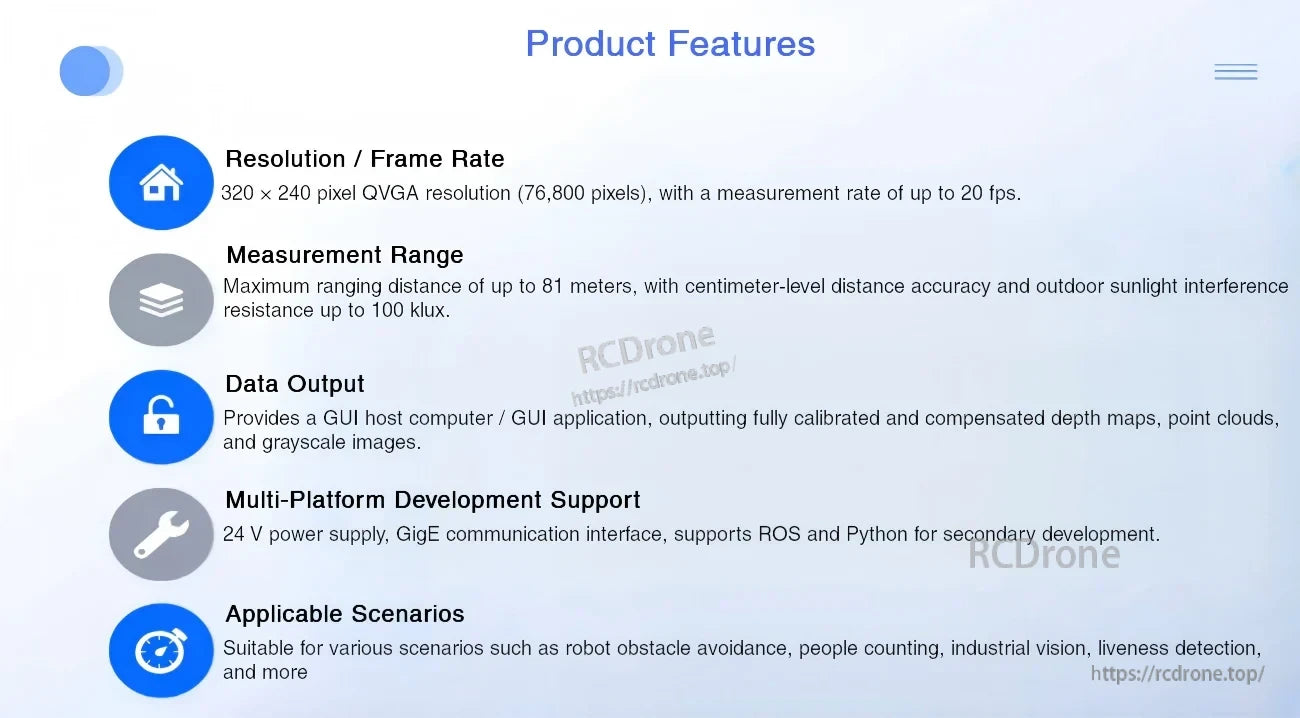
Yunshis TOFCAM660は、ロボティクスおよびマシンビジョンアプリケーション向けに設計されたToF固体LiDAR深度カメラです。深度マップ、点群、グレースケール/振幅画像を出力し、解像度は320 × 240 (QVGA)で、24 VDCの電源入力を持っています。
主な特徴
- ToF固体LiDAR深度センシング: 320 × 240ピクセルQVGA (76,800ピクセル)。
- 測定レート: 最大20 fps。
- 最大範囲(機能スライド): 最大81 m。
- 屋外光抵抗: 環境光抑制 > 100 kLux(間接、ターゲット上);機能スライドは屋外の太陽光干渉抵抗が最大100 kluxであることを示しています。
- インターフェース(機能スライド): データインターフェースGigE / USB; 機械図面には、ステータスLED付きのRJ45ソケット(LANコネクタ)と電源/GPIOコネクタが示されています。
- ソフトウェアサポート(機能スライド): Ubuntu / Windows用SDK;二次開発のためにROSとPythonをサポートしています。
- データ出力(機能スライド): 完全にキャリブレーションされ、補正された深度マップ、点群、およびグレースケール画像(例の図では振幅が対数グレースケールとして表示されています)。
統合に関する質問、ドキュメントのヘルプ、またはプロジェクトの互換性ガイダンスについては、https://rcdrone.top/までサポートにお問い合わせいただくか、メールで [email protected]. までご連絡ください。
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
- ロボット障害物回避
- 人数カウント
- 産業用ビジョン
- 生体検知(製品の特徴に記載)
仕様
電気 / 光学
| 主供給電圧 (VCO) | 典型的な24 VDC(リップル < 50 mVPP) |
| 供給電流 (ICO) | 単位: A(値は指定されていません) |
| 動作波長 (λ) | 940 nm |
| 画像解像度 (RES_RANGE) | 320 × 240 ピクセル (QVGA) |
視野 (FoV)
| バージョン NF | 31 × 24° |
| バージョン SF | 70 × 51° |
| バージョン WF | 108 × 77° |
| バージョン UWF | 125 × 93° |
| FoV ノート (機能スライド) | 範囲に応じて変動 |
測定範囲
| 暗所での測定範囲 (DR)、バージョン NF | 最小 0.5 m, 最大 96 m (90% 反射ターゲットに対して 2% 精度、暗所) |
| 暗所での測定範囲 (DR)、バージョン SF | 最小 0.3 m, 最大 38 m (90% 反射ターゲットに対して 2% 精度、暗所) |
| 暗所での測定範囲 (DR)、バージョン WF | 最小 0.2 m, 最大 18 m (90% 反射ターゲットに対して 2% 精度、暗所) |
| 暗所での測定範囲 (DR)、バージョン UWF | 最小 0.2 m, 最大 12 m (90% 反射ターゲットに対して 2% 精度、暗所) |
| 直射日光下での測定範囲 (DM)、バージョン NF | 最小 0.5 m, 最大 38 m (90% 反射ターゲットに対して 2% 精度、100 kLux 環境光) |
| 直射日光下での測定範囲 (DM)、バージョン SF | 最小 0.2 m, 最大 10 m (90% 反射ターゲットに対して 2% 精度、100 kLux 環境光) |
| 直射日光下での測定範囲 (DM)、バージョン WF | 最小 0.2 m、最大5 m(90%反射ターゲットに対する2%の精度、100 kLuxの周囲光) |
| 直射日光下での測定範囲(DM)、バージョンUWF | 最小0.2 m、最大4 m(90%反射ターゲットに対する2%の精度、100 kLuxの周囲光) |
| 最大範囲(機能スライド) | 81 m |
| 作業範囲(機能スライド) | 11 m / 25 m / 81 m |
精度
| 精度、測定範囲最小... 2 m(Acc) | ±4 cm(100サンプルの平均) |
| 精度、2 m... 測定範囲最大(Acc) | ±2 % |
| 精度(機能スライド) | < 0.05% |
変調 / 曖昧さ / マルチカメラ干渉回避
| 選択可能な変調周波数(fMOD) | 最小0。75 MHz、最大24 MHz(非曖昧範囲を参照) |
| 非曖昧範囲(DUnambiguity)@ fMOD = 24 MHz | 6.25 m |
| 非曖昧範囲(DUnambiguity)@ fMOD = 12 MHz | 12.5 m |
| 非曖昧範囲(DUnambiguity)@ fMOD = 6 MHz | 25 m |
| 非曖昧範囲(DUnambiguity)@ fMOD = 3 MHz | 50 m |
| 非曖昧範囲(DUnambiguity)@ fMOD = 1.5 MHz | 100 m |
| 非曖昧範囲(DUnambiguity)@ fMOD = 0.75 MHz | 200 m |
| fSHIFT チャンネル | 値 | コメント |
|---|---|---|
| チャンネル 0 | 0 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 1 | -fMOD / 30 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 2 | -fMOD / 約34MHz | 複数のカメラ操作環境での干渉を避けるため |
| チャンネル 3 | -fMOD / 40 MHz | 複数のカメラ操作環境での干渉を避けるため |
| チャンネル 4 | -fMOD / 48 MHz | 複数のカメラ操作環境での干渉を避けるため |
| チャンネル 5 | -fMOD / 60 MHz | 複数のカメラ操作環境での干渉を避けるため |
| チャンネル 6 | -fMOD / 80 MHz | 複数のカメラ操作環境での干渉を避けるため |
| チャンネル 7 | -fMOD / 120 MHz | 複数のカメラ操作環境での干渉を避けるため |
| チャンネル 8 | -fMOD / 240 MHz | 複数のカメラ操作環境での干渉を避けるため |
| チャンネル 9 | +fMOD / 240 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 10 | +fMOD / 120 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 11 | +fMOD / 80 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 12 | +fMOD / 60 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 13 | +fMOD / 48 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 14 | +fMOD / 40 MHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 15 | +fMOD / 34 おおよそMHz | 複数カメラ操作環境での干渉を避けるため |
| チャンネル 16 | +fMOD / 30 MHz | 複数カメラ操作環境での干渉を避けるため |
タイミング
| 距離用に選択可能な統合時間 (tINT) | 最小 1 us, 最大 4'000 us |
| グレースケール用に選択可能な統合時間 (tINT) | 最小 1 us, 最大 100'000 us |
| フル TOF 画像の測定サイクル時間 (tCYCLE) | 単位: s; 値は指定されていません (@ tINT = 1'000 us) |
| コマンド受け入れまでの電源オン時間 (tPWR_UP) | 最大 1.5 s |
| 出力データが許容範囲に入るまでのウォームアップ時間 (tWARM_UP) | 単位: s; 値は指定されていません |
環境 / 信頼性 / 準拠
| 周囲光抑制 (ΦAL) | 典型的 > 100 kLux (間接的、ターゲット上) |
| 周囲温度範囲 (TA) | 最小 -20 °C, 最大 60 °C (運転および保管) |
| 相対湿度 (RH) | 最小 15%, 最大 90% (非凝縮) |
| ESD等級 | JEDEC HBM クラス 1C (1 kV から < 2 kV)、人体モデル |
| EMC放出 | EN 61000-6-3:2011-09 |
| 眼の安全性 | IEC 62471:2006 |
機械的
| 重量 (W) | 典型的 600 g (ケーブルなし) |
| 機械的特徴 (ラベル付き) | 照明ウィンドウ (Tx); レンズウィンドウ (Rx); カメラハウジングとヒートシンク; 装飾フレーム |
| 取り付け | 裏面取り付け穴 (4x); 取り付けネジ用の穴: 4 × ø 3。5 mm |
| 取り付けネジ(注意) | 自己タッピングネジ M5; スレッドの到達最小 = 10 mm |
| コネクタ / コントロール(ラベル付き) | 電源およびGPIOコネクタ; ステータスLED付きLANコネクタ; RJ45ソケット; Jソケット6ピン; ピン1; IPリセット; 緑のステータスLED; 黄色のステータスLED |
| 図面に示された主要寸法 | 136; 89; 46; 50(単位は図面画像に指定されていません) |
マニュアル
- Yunshis TOFCAM660 LiDAR-Drawing.pdf
- Yunshis TOFCAM660 LiDAR製品マニュアル(PDF)
- Yunshis DME660 LiDAR製品マニュアル(PDF)
ビデオ
詳細
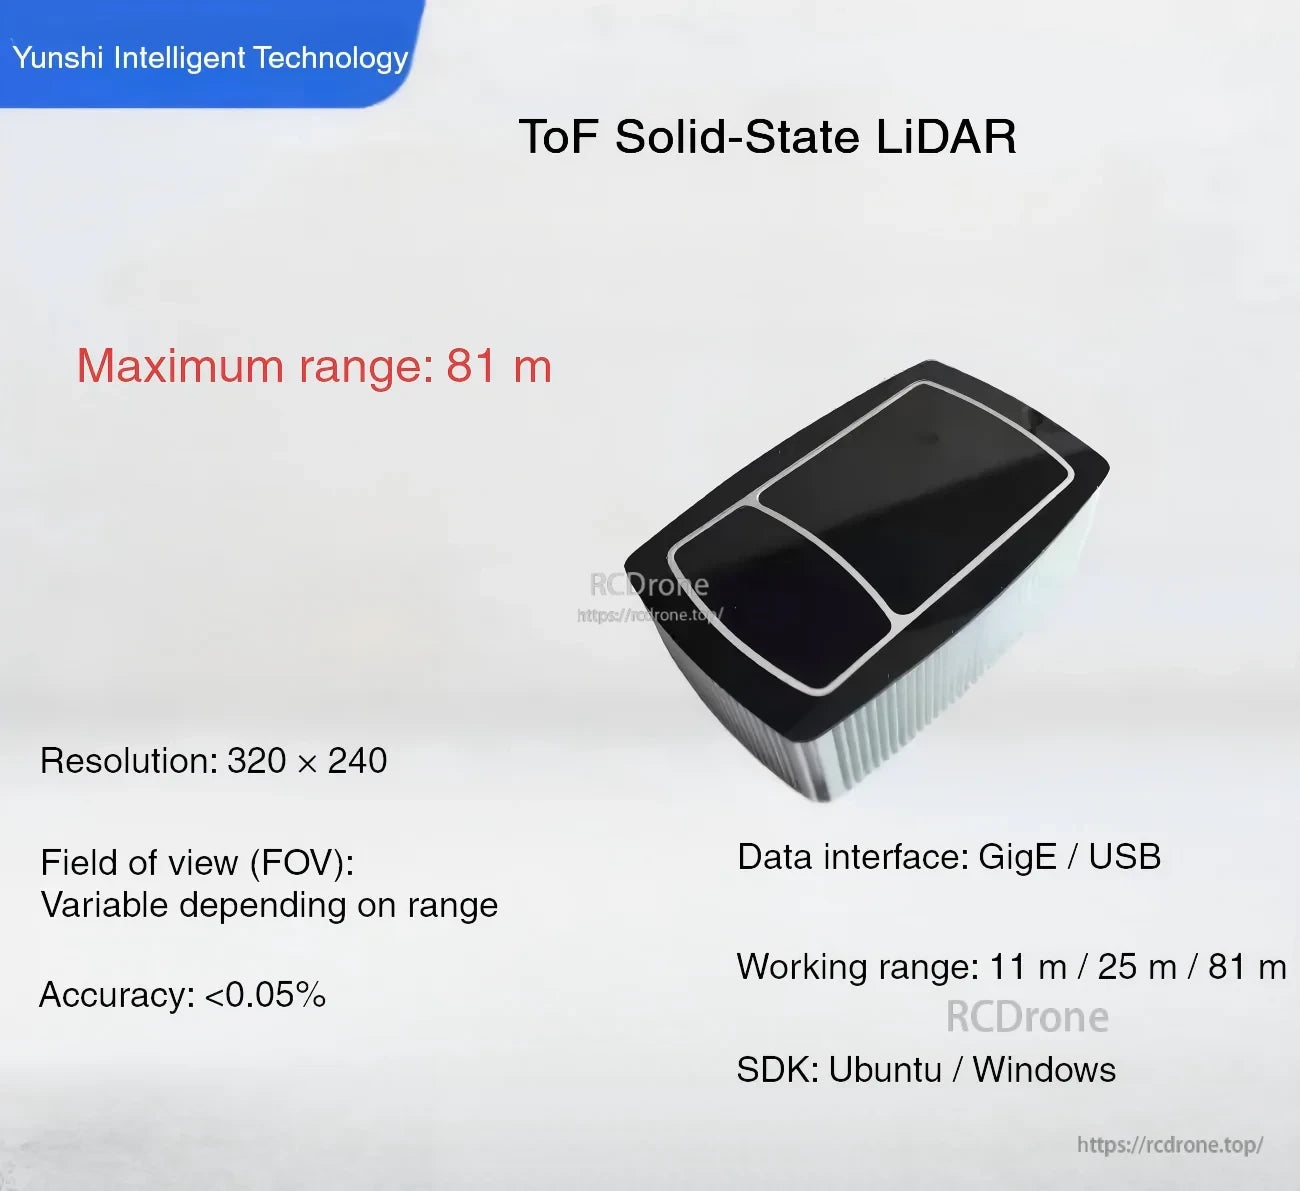
TOFCAM660は、320×240出力とGigE/USB接続を備えたロボティクスおよびマシンビジョン用のコンパクトなToF固体状態LiDAR深度カメラです。
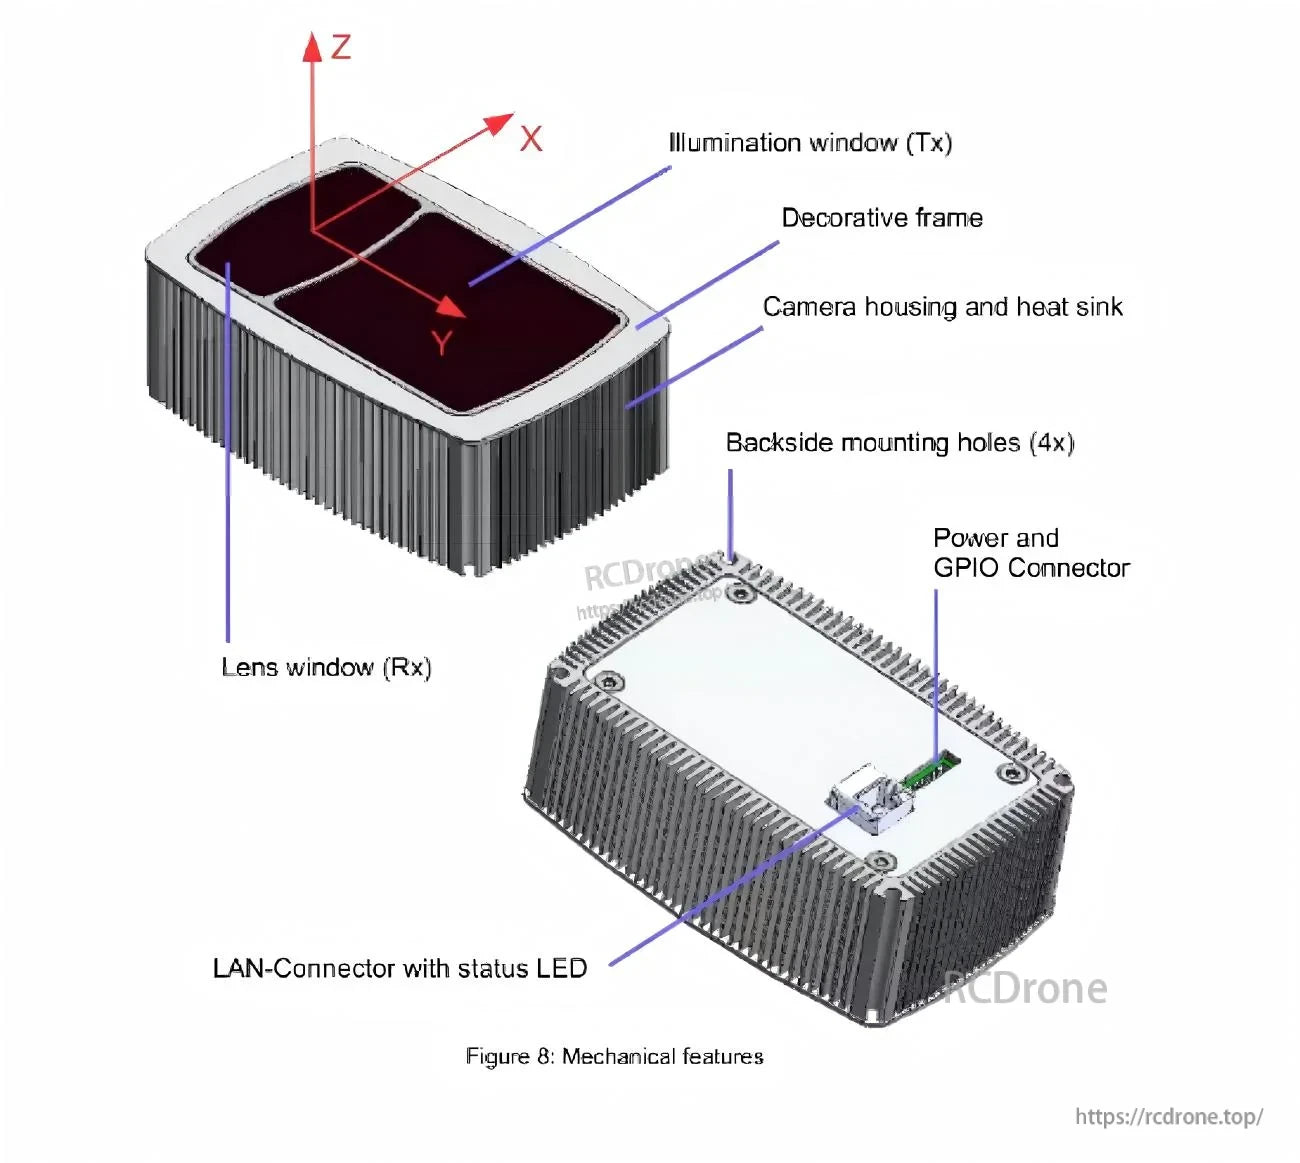
複数の取り付けポイントに加え、LAN(RJ45)ポートと電源/GPIOコネクタが、ロボットや自動化システムへの統合を簡素化します。
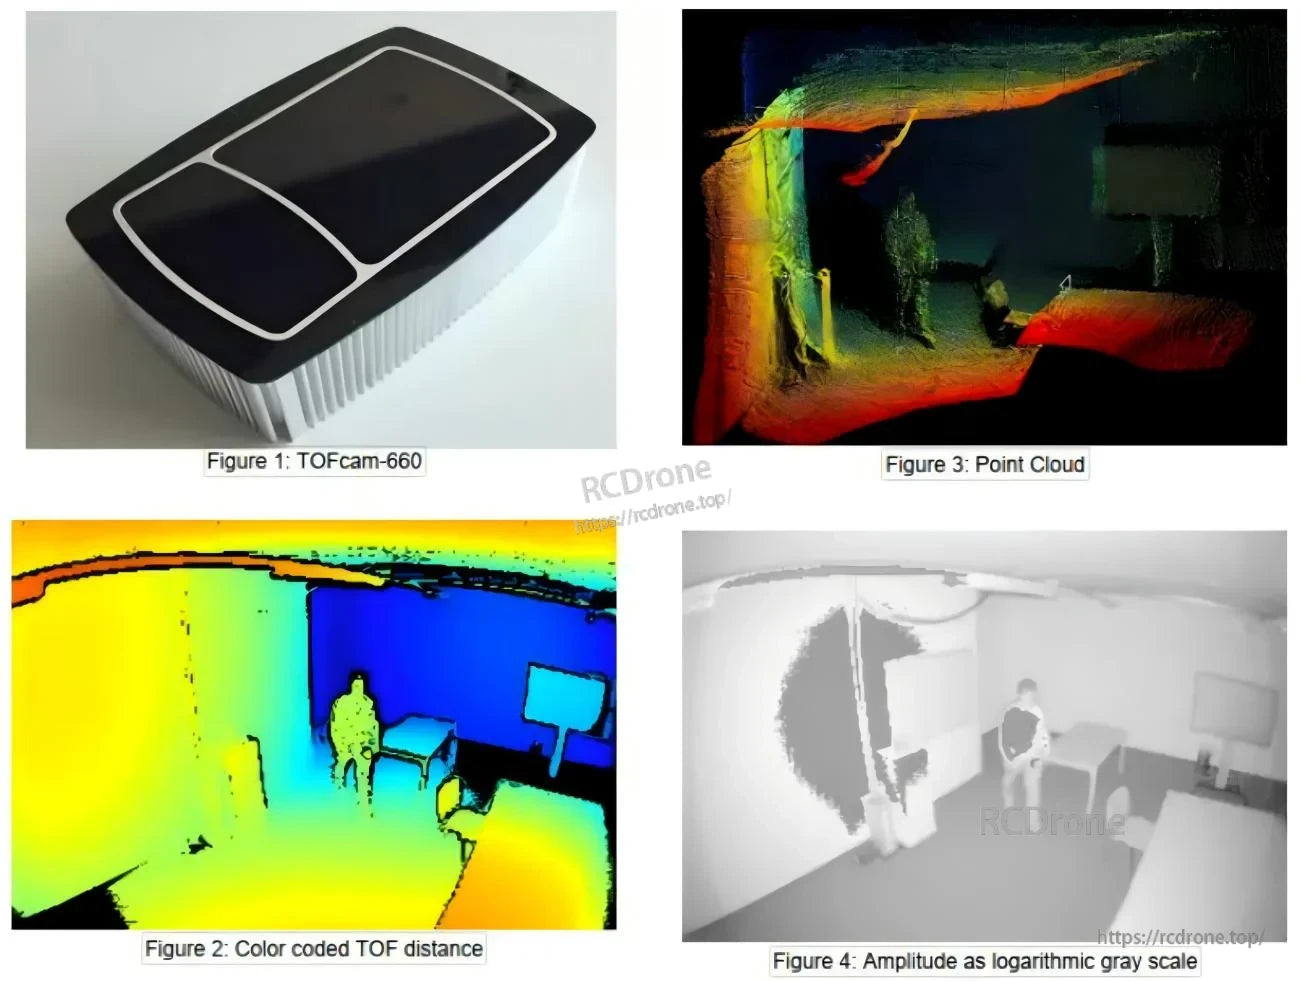
深度マップ、点群、および振幅(グレースケール)画像は、障害物回避、測定、シーン理解タスクをサポートします。
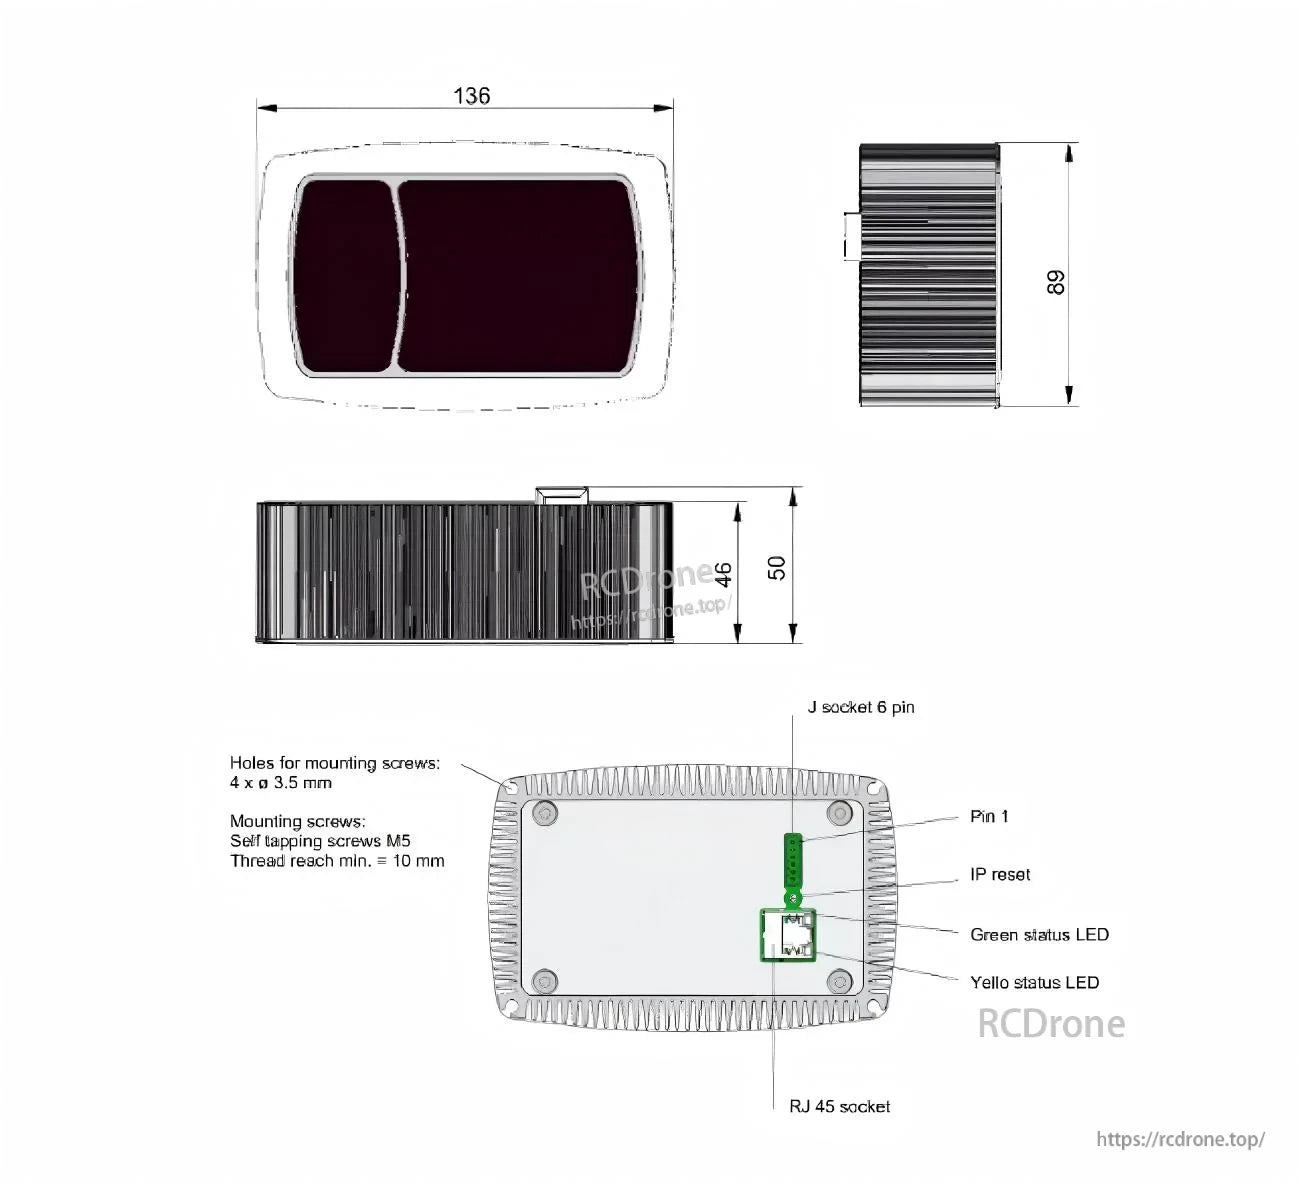
機械図面とコネクタの呼び出しを使用して、エンクロージャスペース、取り付け穴の配置、およびケーブル配線を計画してください。