


ZeroErr eCoder35H 磁気式アブソリュートエンコーダ、RS-485、35mm 貫通穴、17~21ビットオプション
ZeroErr eCoder35H 磁気式アブソリュートエンコーダ、RS-485、35mm 貫通穴、17~21ビットオプション
ZeroErr
通常価格
$637.00 USD
通常価格
販売価格
$637.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
ZeroErr eCoder35Hは、軸方向読み取り設計、RS-485インターフェース、および35 mmのスルーホールを備えた磁気絶対エンコーダです。 17ビット、19ビット、20ビット、または21ビットの解像度を持つ単回転または多回転のRS-485バージョンを選択できます。多回転の選択肢には、バッテリー オプションがあります:含まれていないか、含まれている(パックあたり2個)。
特徴
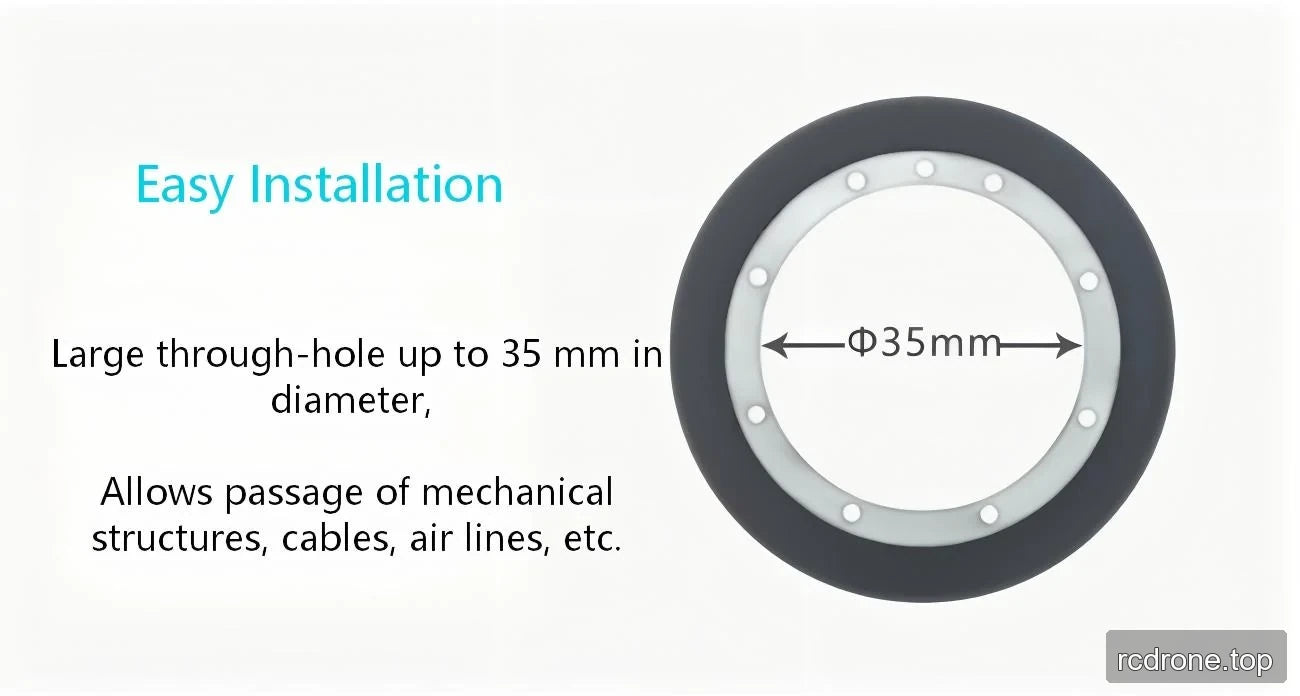
- 機械構造、ケーブル、およびエアラインのルーティング用の35 mmスルーホール。
- Tamagawa絶対エンコーダと互換性のあるRS-485プロトコル。
- 8ピン接続および軸方向読み取り。
- リアルタイムの組立エラー識別と補償。
- 組立公差は最大0.1 mm。
- 内部EEPROMに保存されたプログラム可能なゼロ位置。
- 迅速かつ正確な設置のための精密位置決め基準。
- 粉塵、重油汚染、高温および低温条件、複雑な電磁環境での使用に適しており、厳しい環境下での信頼性の高い動作を特徴としています。
マルチターンRS-485オプション
- 非接触型のマルチターン絶対型として説明されています。
21ビットマルチターンオプション
- 21ビットのマルチターンRS-485オプションは、最大21ビットの解像度と216 回転のカウントをサポートします。
- プログラム可能で、ポイントごとの位置補正を保存できます。
- 繰り返し精度: ±2.5アーク秒。
仕様
| パラメータ | 値 |
|---|---|
| モデル | eCoder35H |
| 最大絶対許容誤差 | <0.02° |
| 繰り返し精度 | ±2。5 アークセカンド |
| 読み取りタイプ | 軸方向読み取り |
| 解像度 | 17ビットから21ビット、16ビットのマルチターンカウンターオプション付き |
| 最大速度 | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H); 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| ヒステリシス | 解像度の1単位未満 |
| 供給電圧 | 4.7–5.4 V |
| 消費電流 | 105–125 mA (eCoder11, eCoder18, eCoder20); 70–90 mA (eCoder35, eCoder45, eCoder65); 115–130 mA (eCoder35H) |
| コネクタ | 8ピン接続 |
| バッテリー標準電圧 | 3.6 V |
| バッテリー警告電圧 | <3.05 V |
| バッテリー動作電流 | 4 μA |
| 保管温度 | -40 から +105 °C |
| 動作温度 | -40 から +105 °C |
| 外部磁場 | ±20 mT |
eCoder35H 物理仕様
| パラメータ | eCoder35H |
|---|---|
| 磁気リング内径 | 35 mm |
| 磁気リング外径 | 55 mm |
| 磁気リング重量 | 19.0 g |
| 磁気リングの厚さ | 2.5 mm |
| リードヘッド内径 | 41 mm |
| リードヘッド外径 | 65 mm |
| リードヘッドの重量 | 4.7 g |
| リードヘッドの平均厚さ | 5.4 mm |
| リードヘッドの最大厚さ | 5.7 mm |
| リードヘッドの弧長 | 200° |
| 最大解像度 | 21 ビット |
設置図ラベル
| 図面の特徴 | ラベル |
|---|---|
| 外径 | Ø59.2, Ø56, Ø55, Ø42, Ø41, Ø38.5, Ø35 |
| 穴パターン | 8 × Ø2.1; 4 × Ø2.1; 5 × Ø2.1 |
| 線形寸法 | 32.5, 8.25, 6.5, 6.25, 2.3, 1.5 |
| 角度寸法 | 45°, 200°, 55°, 38°, 10°, 48.75°, 6.25° |
| コネクタ配置 | 円形アセンブリの周囲に取り付けられたボードマウント型マルチピンコネクタ |
用途
ヒューマノイドロボット、ロボットアーム、エクソスケルトン、四足歩行ロボット、AGV車両、ARUロボットに適しています。
ダウンロード
ダウンロード & リソース
- zeroerr eCoder35 eCoder35H — 3Dモデル (STEP)
- ZeroErr eCoder35 図面 eCoder35H インストール — インストール図面 (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — マニュアル (PDF)
ビジュアル詳細
製品ビュー

特徴とデザイン


適用例
インターフェースと接続

寸法と構造
