ZeroErr ePower 48V 電源装置(ロボット関節用)、400W/800W/1500W オプション
ZeroErr ePower 48V 電源装置(ロボット関節用)、400W/800W/1500W オプション
ZeroErr
通常価格
$873.00 USD
通常価格
販売価格
$873.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした

概要
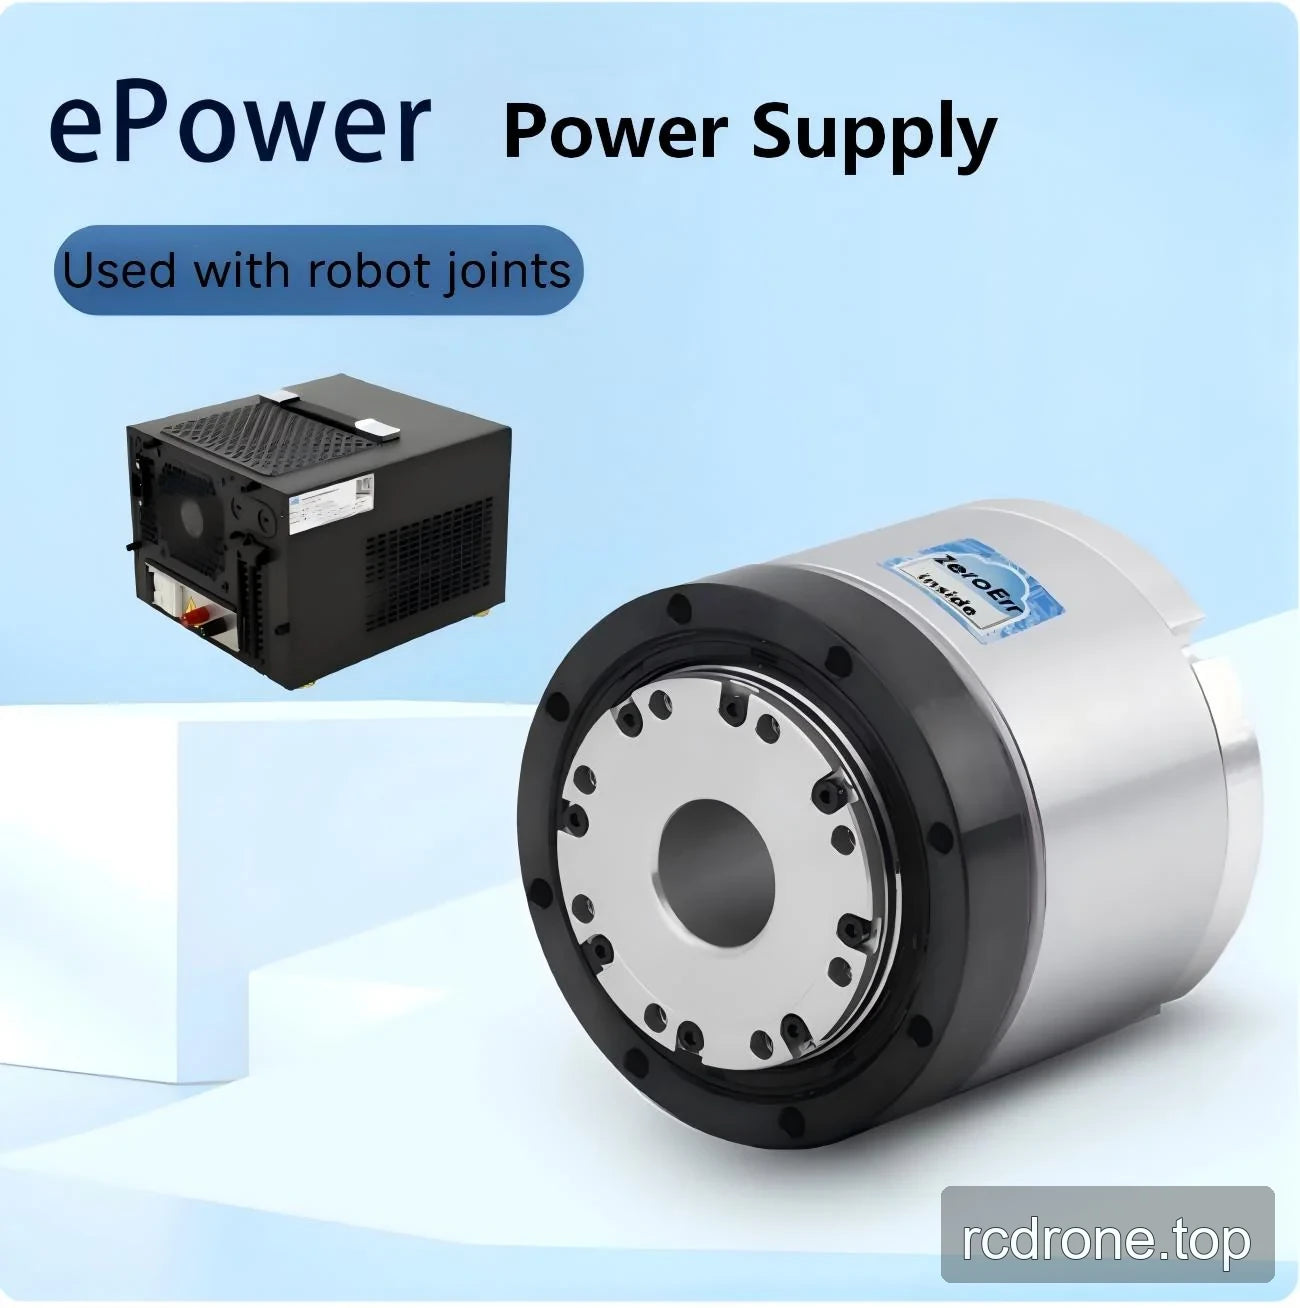
ZeroErr ePowerは、ロボット関節およびロボット回転アクチュエーター用の電源 です。選択可能なバージョンは、ePower-400-48、ePower-800-48、およびePower-1500-48です。すべてのリストされたバージョンは、48 V DC出力を提供し、100–240 V AC入力を受け入れます。
特徴
- ロボット関節およびロボット回転アクチュエーター用に設計されています。
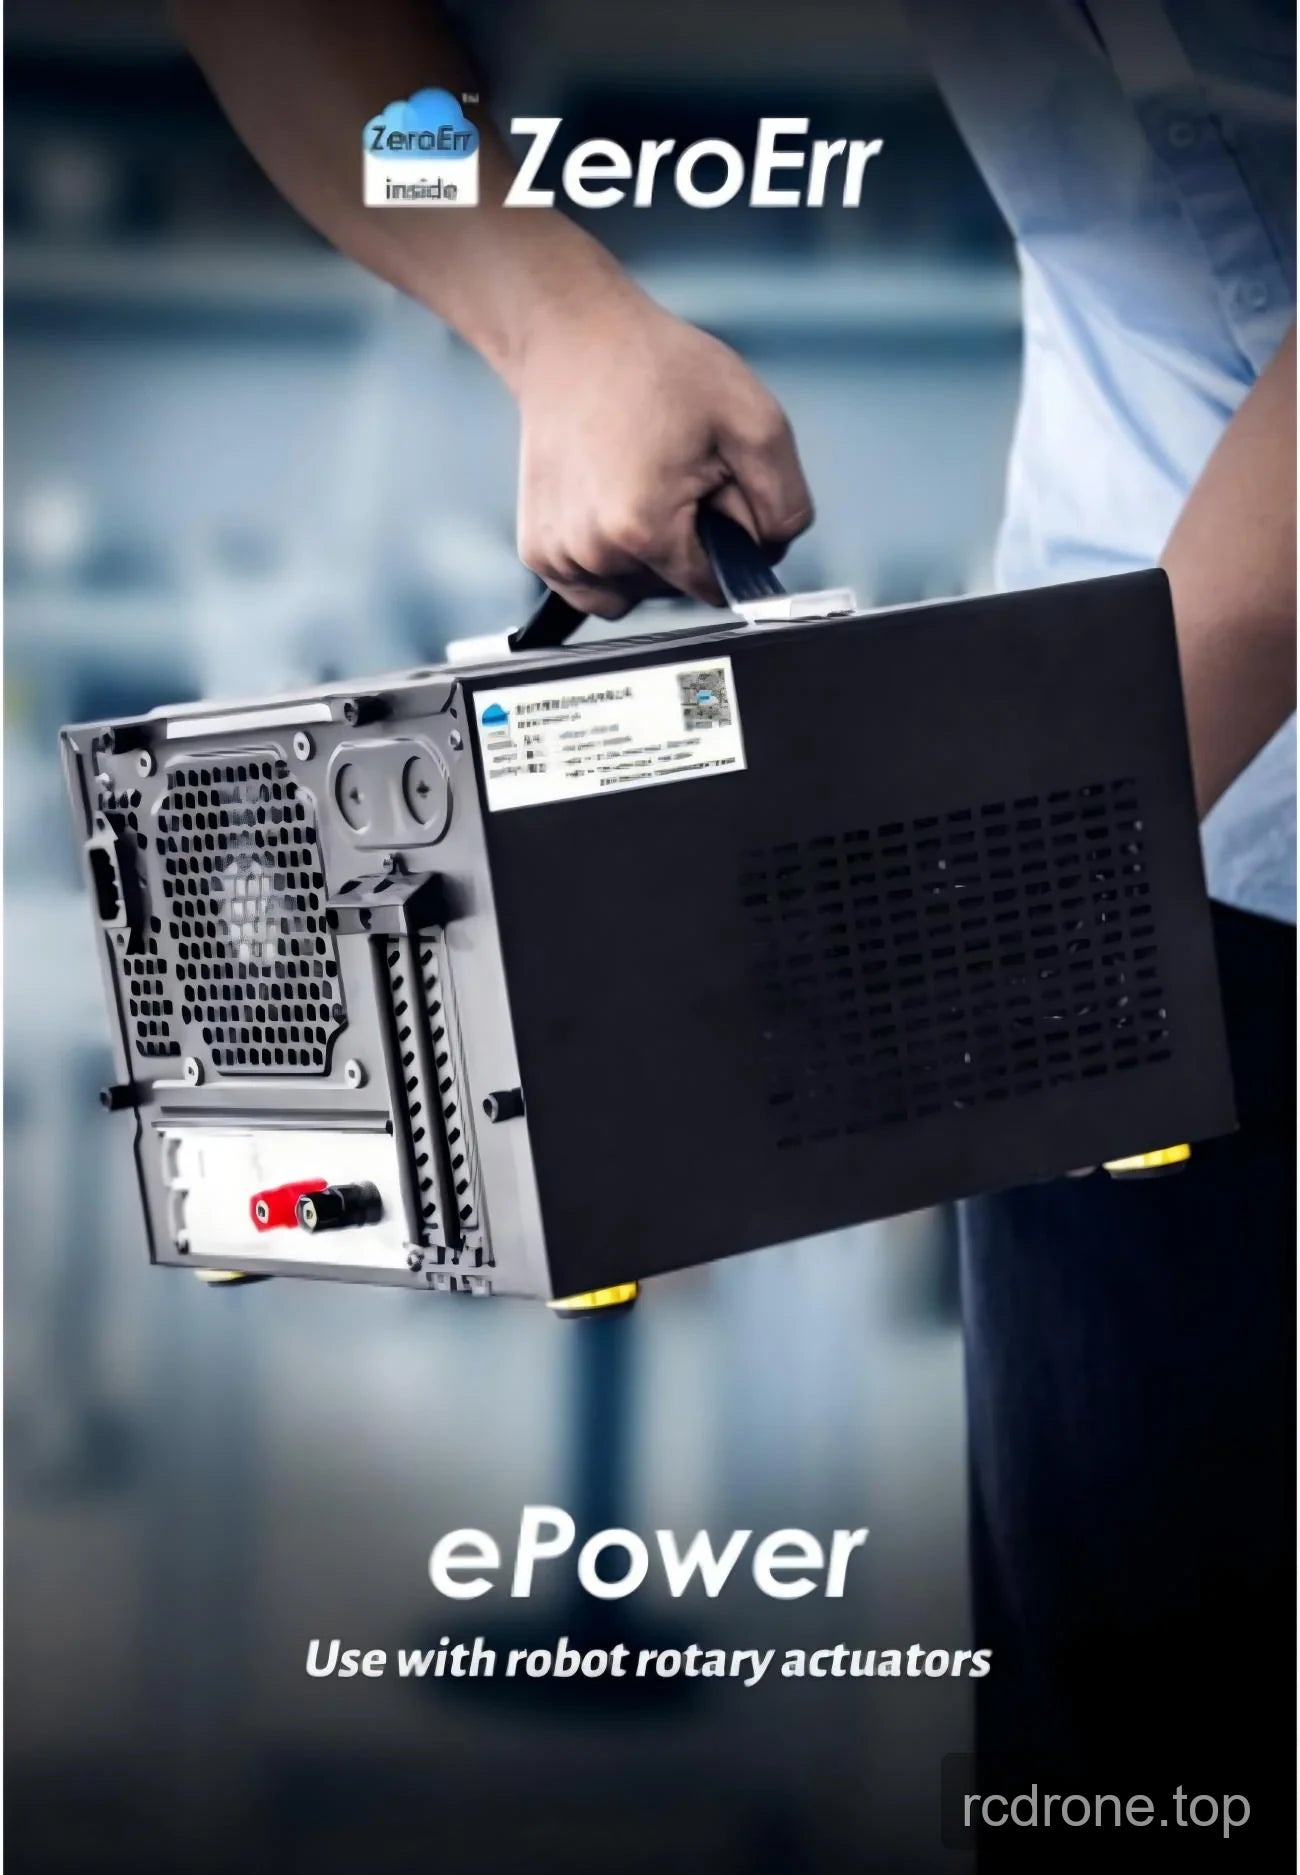
- 統合された上部キャリーハンドル。
- 通気口および背面電源接続。
- 過負荷および短絡条件に対する定電流制限機能があり、異常負荷条件が解除されると自動的に通常運転に戻ります。
- 過電圧保護は出力電圧をオフにし、その後回復のために再起動します。
- 過温度保護は出力電圧をオフにし、温度が下がると自動的に回復します。
仕様
| パラメータ | ePower-400-48 | ePower-800-48 | ePower-1500-48 |
|---|---|---|---|
| 入力 AC 電圧 | 100–240 V | ||
| 出力 DC 電圧 | 48 V | ||
| 出力定格電流 | 8.3 A | 16.7 A | 31.25 A |
| 出力電力 | 400 W | 800 W | 1500 W |
| ブレーキオン電圧 | 53 V | ||
| ブレーキオフ電圧 | 51 V | ||
| 動作温度 | -20 ~ 60 °C; 降格曲線を参照してください。 | ||
| 過負荷保護モード | 定電流制限モード; 異常負荷状態が解除されると自動的に通常運転に戻ります。 | ||
| 短絡保護モード | 定電流制限モード; 異常負荷状態が解除されると自動的に通常運転に戻ります。 | ||
| 過電圧保護閾値 | 55.2–64.8 V | ||
| 過電圧保護モード | 出力電圧をオフにし、回復のために再起動します。 | ||
| 過温度保護モード | 出力電圧をオフにし、温度が下がると自動的に回復します。 | ||
| 重量 | 4.7 kg | 5.9 kg | 8.1 kg |
図面情報
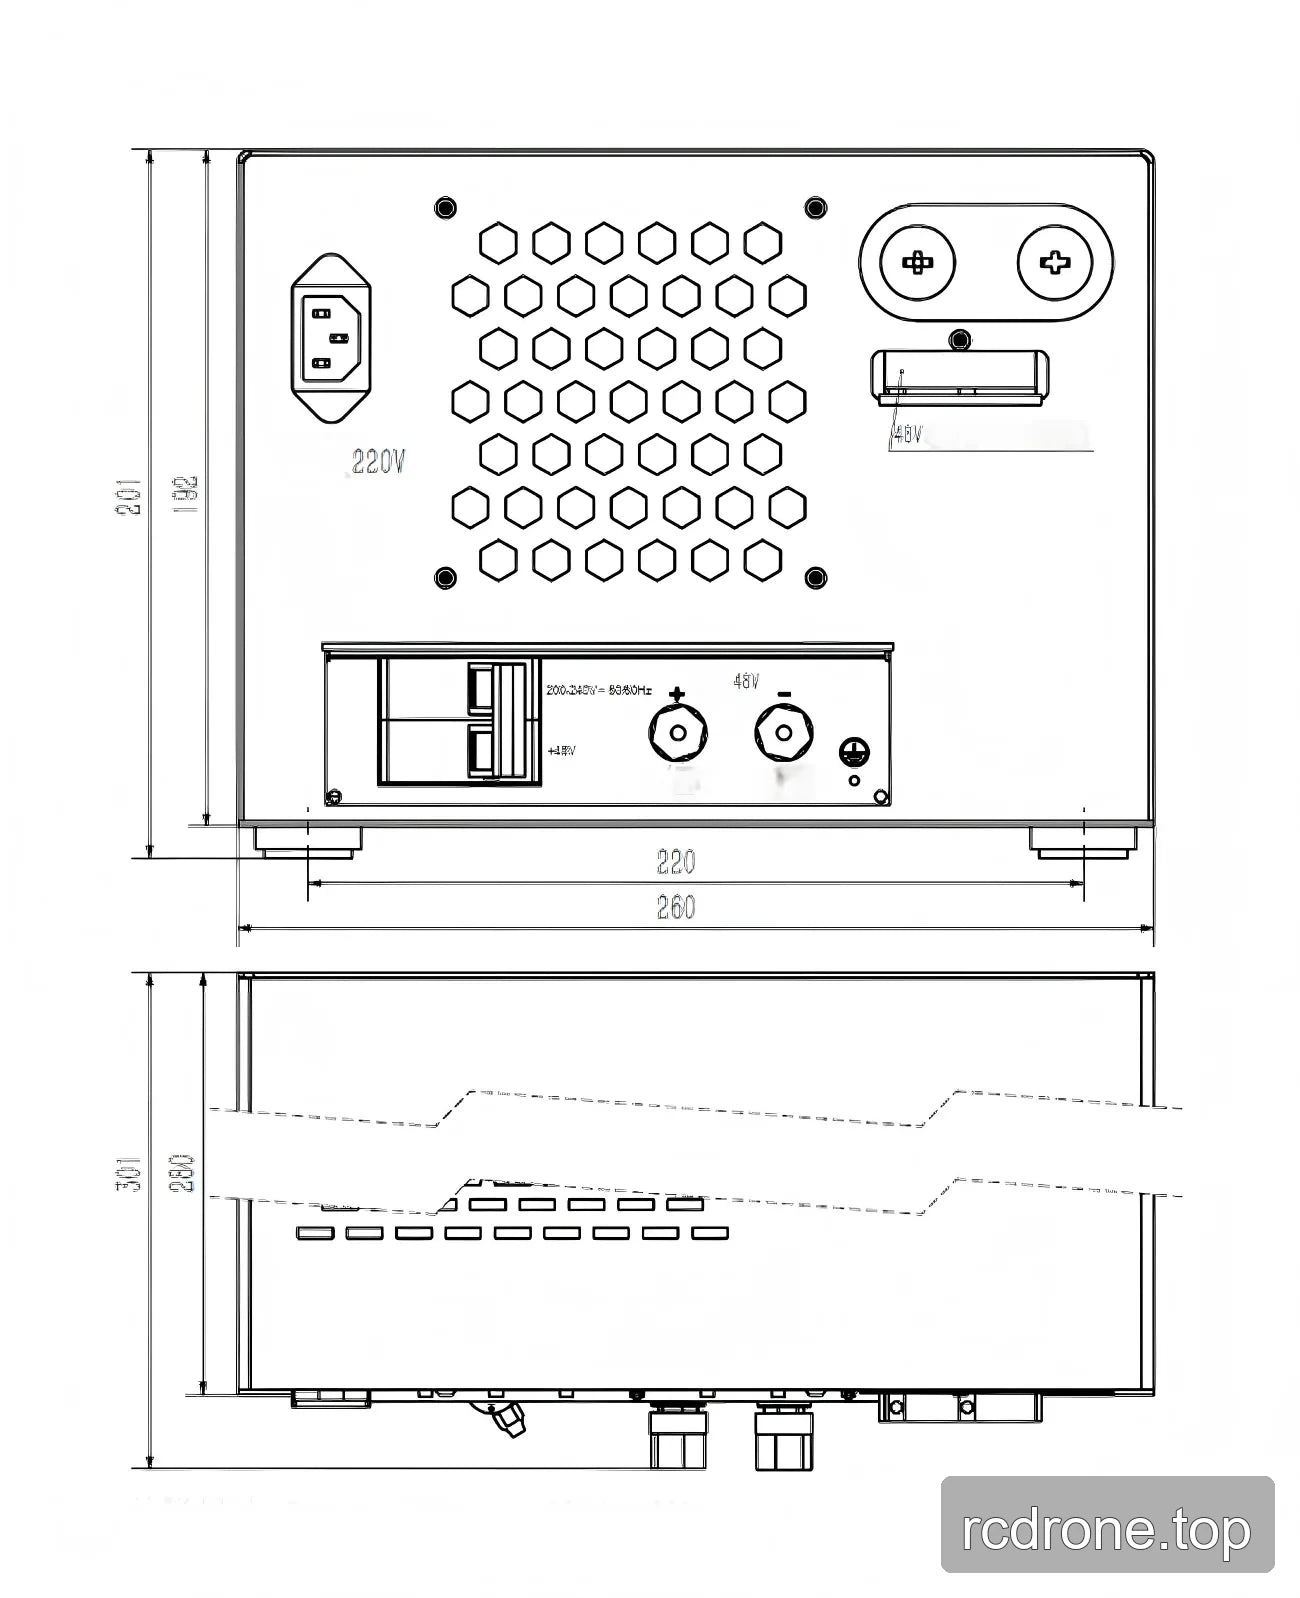
| 全体の正面幅 | 260 mm |
| 指定された基準点間の正面寸法 | 220 mm |
| 全体の正面高さ | 201 mm |
| 正面エンクロージャーの高さ | 192 mm |
| 全体の側面深さ | 301 mm |
| 側面エンクロージャーの深さ | 280 mm |
| AC入力ラベル | 220 V AC |
| 入力マーキング | 200–240 V~ 50/60 Hz |
| DC出力端子 | 48 V DC 正負端子 |
エンクロージャーの図面は、これらの寸法とマーキングがどの選択可能なバージョンに適用されるかを特定していません。
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
ドキュメント
ダウンロード & リソース
- ZeroErr ZeroErr ePower図面 — 製品ドキュメント (PDF)
- Lynx V2.0 — マニュアル (PDF)
- Lynx情報図面 — 図面 (PDF)
- zeroerr I Oアダプターボード図面 ePower — 製品ドキュメント (PDF)
- ZeroErr ePower レデューサー — 3Dモデル (STEP)
- ZeroErr ePower — ユーザーマニュアル (PDF)
ビジュアル詳細
アプリケーション例
製品ビュー
寸法と構造