ZeroErr eRob 110 I ロボティックロータリーアクチュエーター
ZeroErr eRob 110 I ロボティックロータリーアクチュエーター
ZeroErr
受取状況を読み込めませんでした


概要
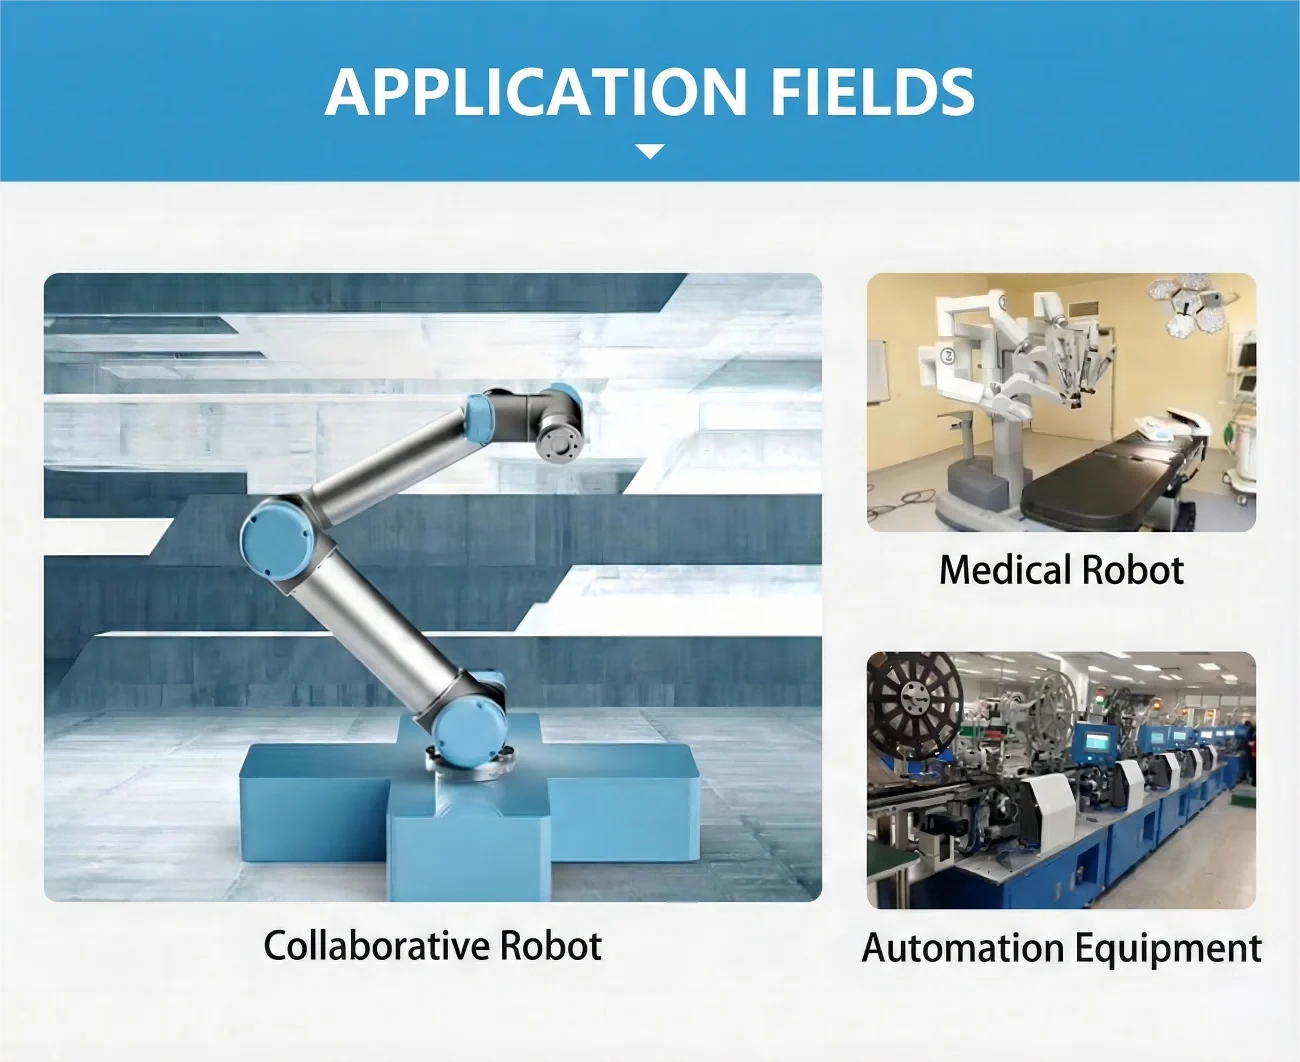
ZeroErr eRob 110 Iは、協働ロボット、医療ロボット、および自動化機器向けの構成可能なロボティック回転アクチュエータファミリーです。
構成
ブレーキの有無にかかわらず、CANopenまたはEtherCATバージョンを選択し、必要な減速比とマルチターンおよびトルクオプションを選択します。
- バージョンの選択: CANopenまたはEtherCAT; ブレーキありまたはブレーキなし。
- 減速比の選択: 50、80、100、120、または160。
- マルチターンおよびトルクの選択: マルチターンありまたはなし、トルクありまたはなし。
特徴
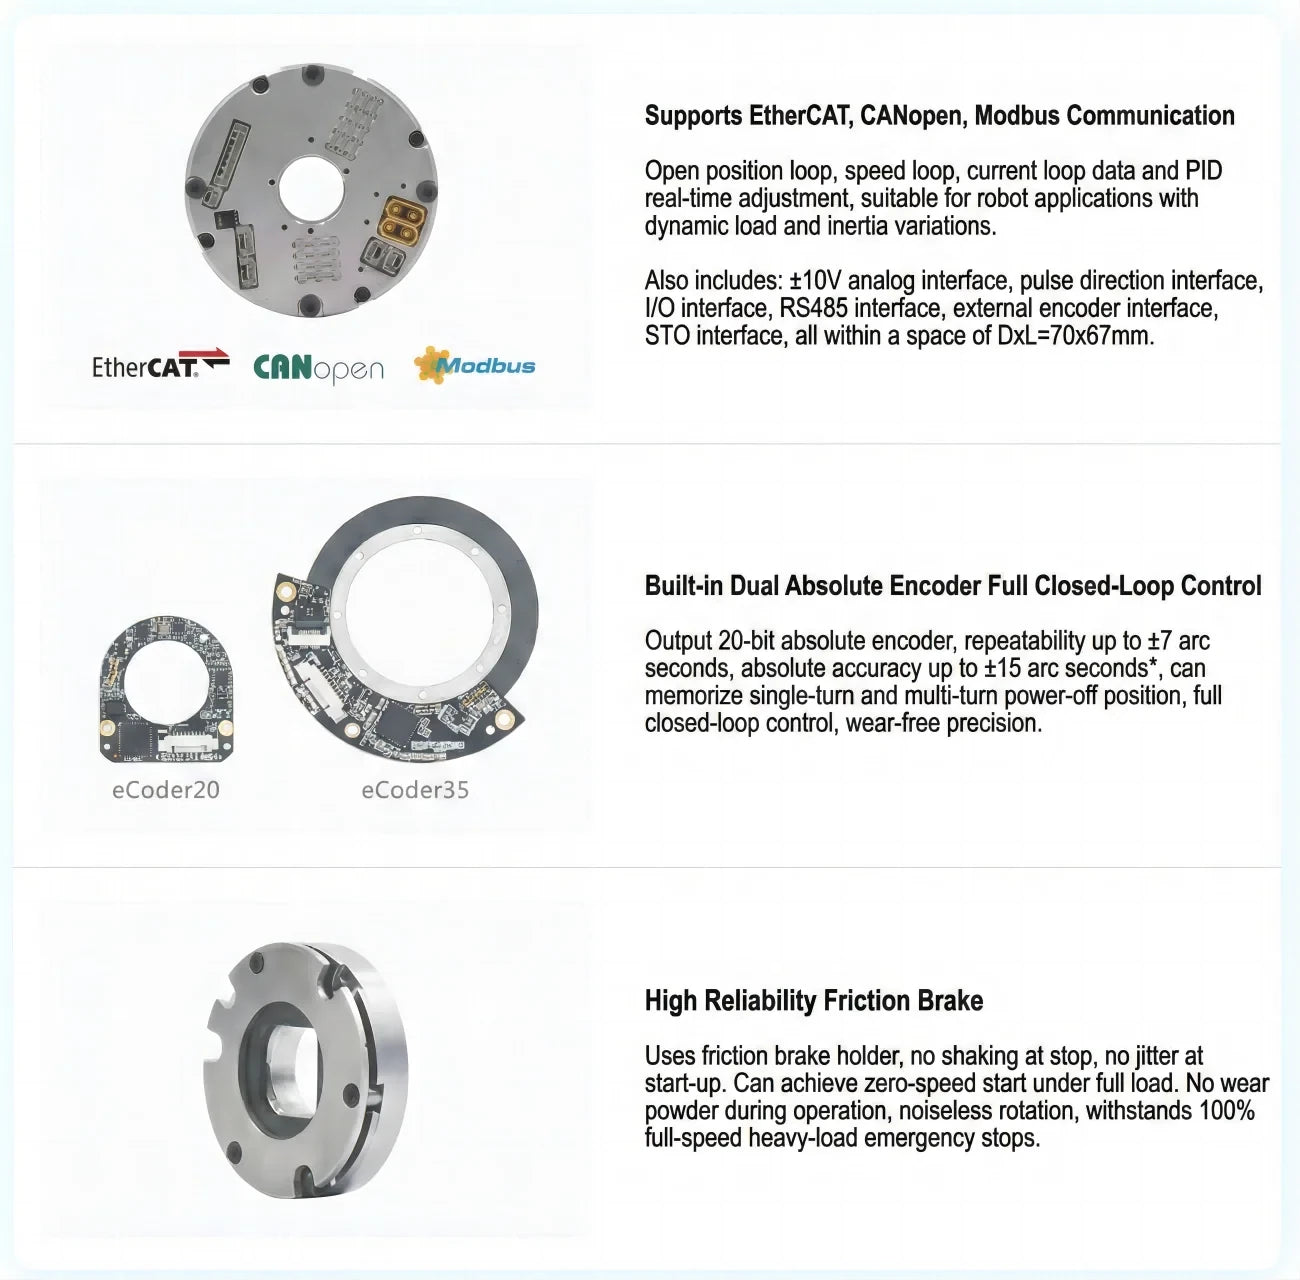
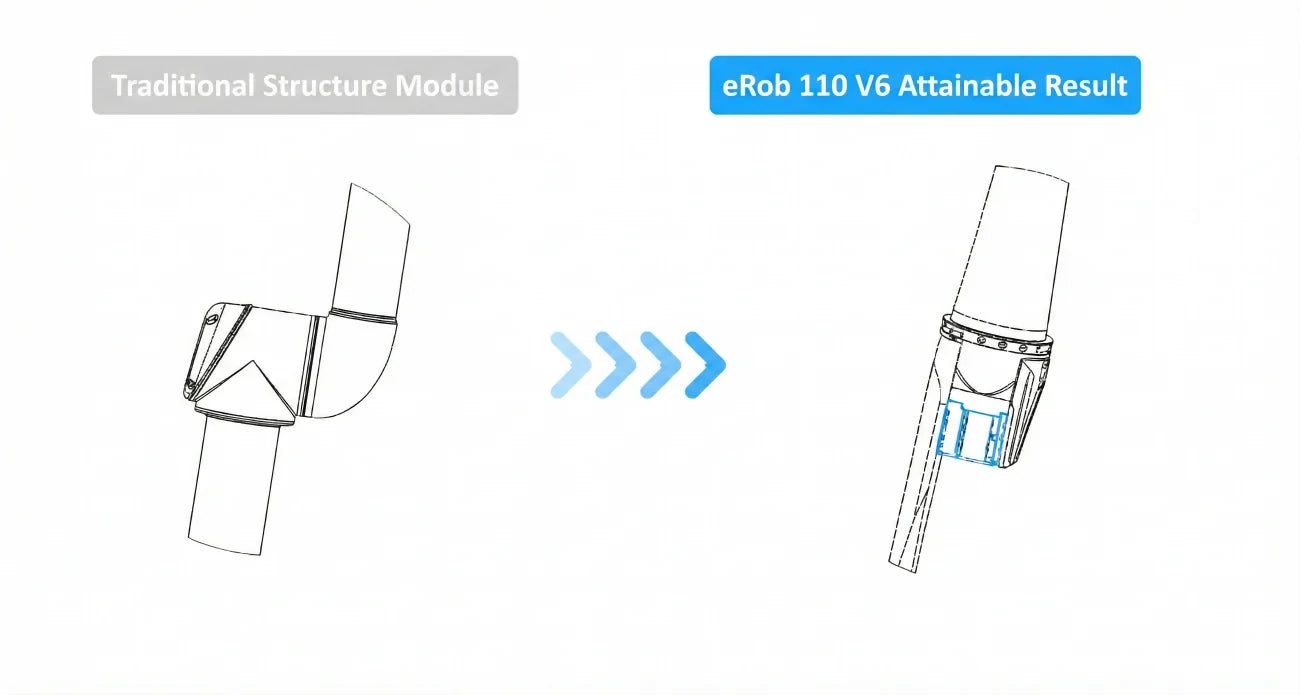
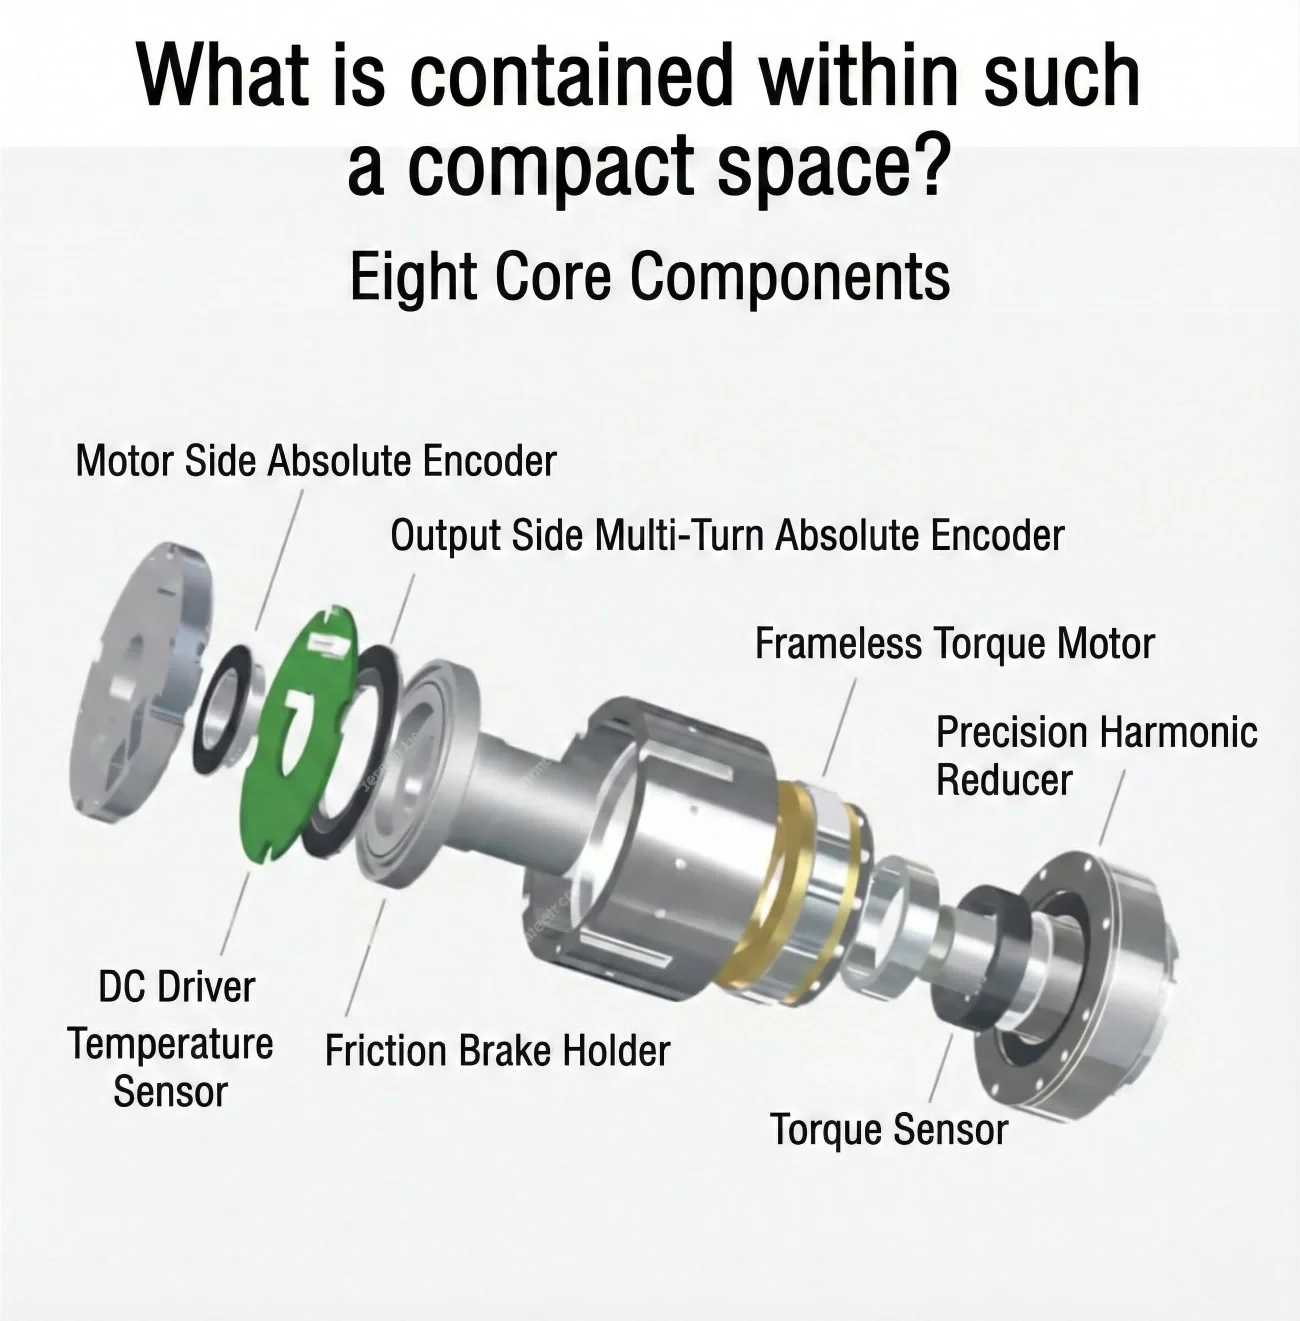
コアモジュール要素には、モーター側の絶対エンコーダ、フレームレストルクモーター、精密ハーモニックリデューサー、DCドライバー、および温度センサーが含まれます。
通信機能には、EtherCAT、CANopen、およびModbusが含まれます。モジュールはオープン位置ループ、速度ループ、および電流ループデータを提供し、PIDリアルタイム調整と内蔵のデュアル絶対エンコーダフルクローズドループ制御を備えています。
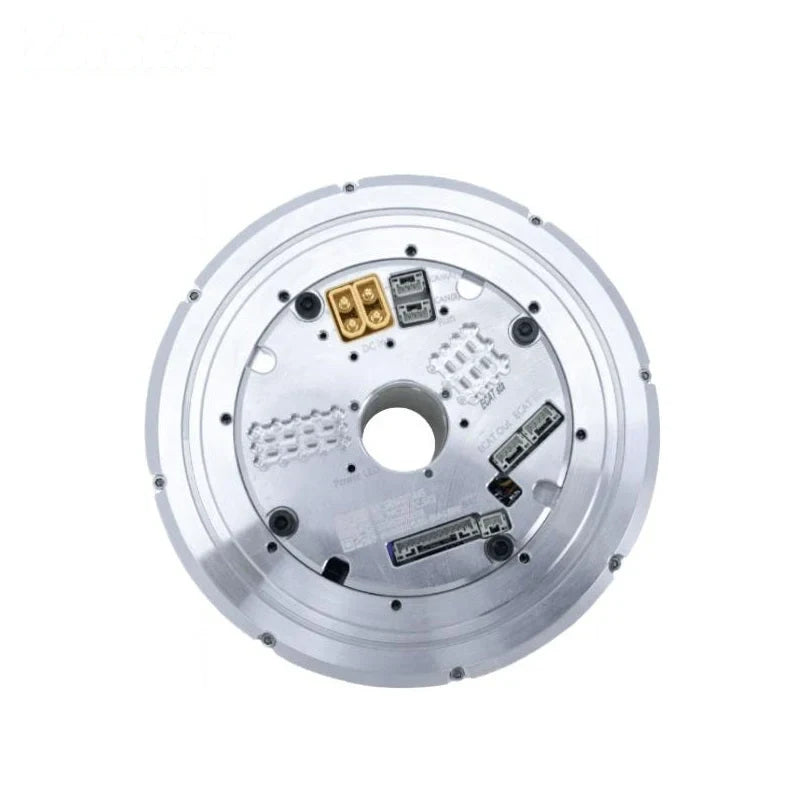
EtherCATおよびCANopen回転アクチュエータバージョンについては、ドキュメントにオプションのRS485、パルス/DIR、I/O、±10 Vアナログ、外部エンコーダ、およびSTOインターフェースがリストされています。
エンコーダは、選択されたエンコーダ構成に従って、単一回転および複数回転の電源オフ位置を記憶できます。
ブレーキ装備の構成は、高信頼性の摩擦ブレーキを使用します。その特性には、安定した停止、フルロード下でのゼロスピードスタート、運転中の電力なし、無音回転、および100%フルスピード重負荷での緊急停止が含まれます。
仕様
技術表は、25-50、25-80、および25-100ストレインウェーブギア比の列に対して以下の値を提供します。
| パラメータ | 値 (比率 25-50) | 値 (比率 25-80) | 値 (比率 25-100) |
|---|---|---|---|
| モデル | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| ストレインウェーブギア比 | 25-50 | 25-80 | 25-100 |
| 始動および停止時のピークトルク(Nm) | 127 | 178 | 204 |
| 平均負荷トルクにおける許容値(Nm)max.value | 72 | 113 | 140 |
| 定格トルク(Nm) | 51 | 82 | 87 |
| 許容最大瞬時トルク(Nm) | 242 | 332 | 369 |
| 最大。出力回転速度(RPM) |
60 |
37.5 | 30 |
| モーター出力(W) |
723 |
723 | 723 |
| 電源入力電圧(V) | 48V (±10%) 「スイッチング電源とePowerの比較」と「eRob回転アクチュエータユーザーマニュアル」第3章を必ずお読みください。eRobモジュールの電源に関する明確な指示が記載されています。 |
48V (±10%) 「スイッチング電源とePowerの比較」と「eRob回転アクチュエータユーザーマニュアル」第3章を必ずお読みください。eRobモジュールの電源に関する明確な指示が記載されています。 |
48V (±10%) 「スイッチング電源とePowerの比較」と「eRob回転アクチュエータユーザーマニュアル」第3章を必ずお読みください。eRobモジュールの電源供給に関する明確な指示が記載されています。 |
| ストレインウェーブギア出力慣性(g-mm²) | 717286 | 717286 | 717286 |
| ストレインウェーブギア出力質量(KG) |
0.56 |
0.56 | 0.56 |
| 外径*長さ | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| ストレインウェーブギア入力慣性(g-mm²) | 308632 | 308632 | 308632 |
| ストレインウェーブギア入力質量(KG) | 0.53 | 0.53 | 0.53 |
| 重量(KG) | 2.57 | 2.57 | 2.57 |
| 一般的なパラメータ | ID: 18mm, IP等級:IP54*, ブレーキモデル: 摩擦ブレーキ | ID: 18mm, IP等級:IP54*, ブレーキモデル: 摩擦ブレーキ | ID: 18mm, IP等級:IP54*, ブレーキモデル: 摩擦ブレーキ |
| オプションデバイス |
通信タイプ: EtherCAT / CANopen/Modbus, 出力エンコーダ解像度: 19Bit. 繰り返し精度/精度: ±7/±15アーク秒または±10/±25アーク秒。 |
通信タイプ: EtherCAT / CANopen/Modbus, 出力エンコーダ解像度: 19Bit. 繰り返し精度/精度: ±7/±15アーク秒または±10/±25アーク秒。 | 通信タイプ: EtherCAT / CANopen/Modbus, 出力エンコーダ解像度: 19Bit. 繰り返し精度/精度: ±7/±15アーク秒または±10/±25アーク秒。 |
| EtherCATバージョン回転アクチュエーター |
オプションインターフェース: RS485, パルス/DIR, I/O, ±10VアナログおよびSTO。 |
オプションインターフェース: RS485, パルス/DIR, I/O, ±10VアナログおよびSTO。 | オプションインターフェース: RS485, パルス/DIR, I/O, ±10VアナログおよびSTO。 |
| CANopenバージョン回転アクチュエーター | オプションインターフェース: RS485, パルス/DIR, I/O, ±10VアナログおよびSTO。 | オプションインターフェース: RS485, パルス/DIR, I/O, ±10VアナログおよびSTO。 | オプションインターフェース: RS485, パルス/DIR, I/O, ±10VアナログおよびSTO。 |
- 出力絶対エンコーダの繰り返し精度: 最大±7アーク秒。
- 出力絶対エンコーダの絶対精度: 最大±15アーク秒。
バージョン固有のリファレンス
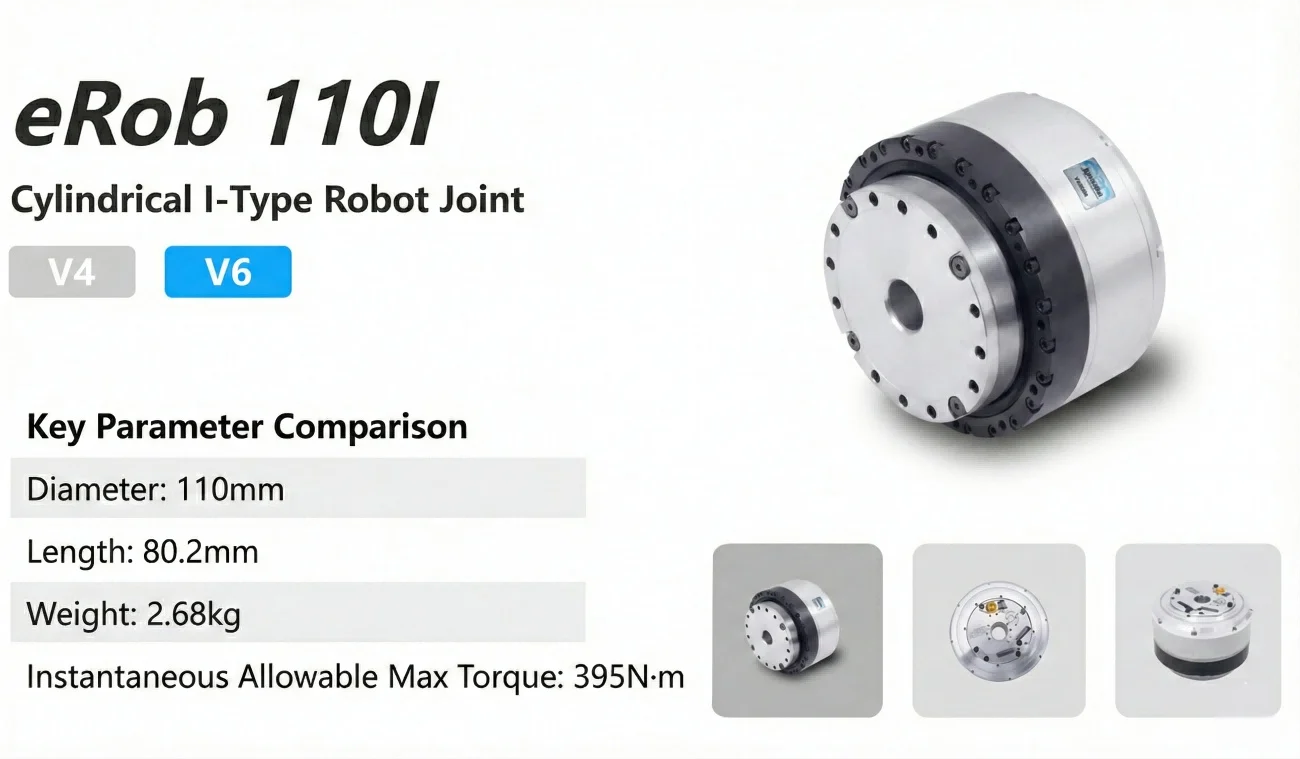
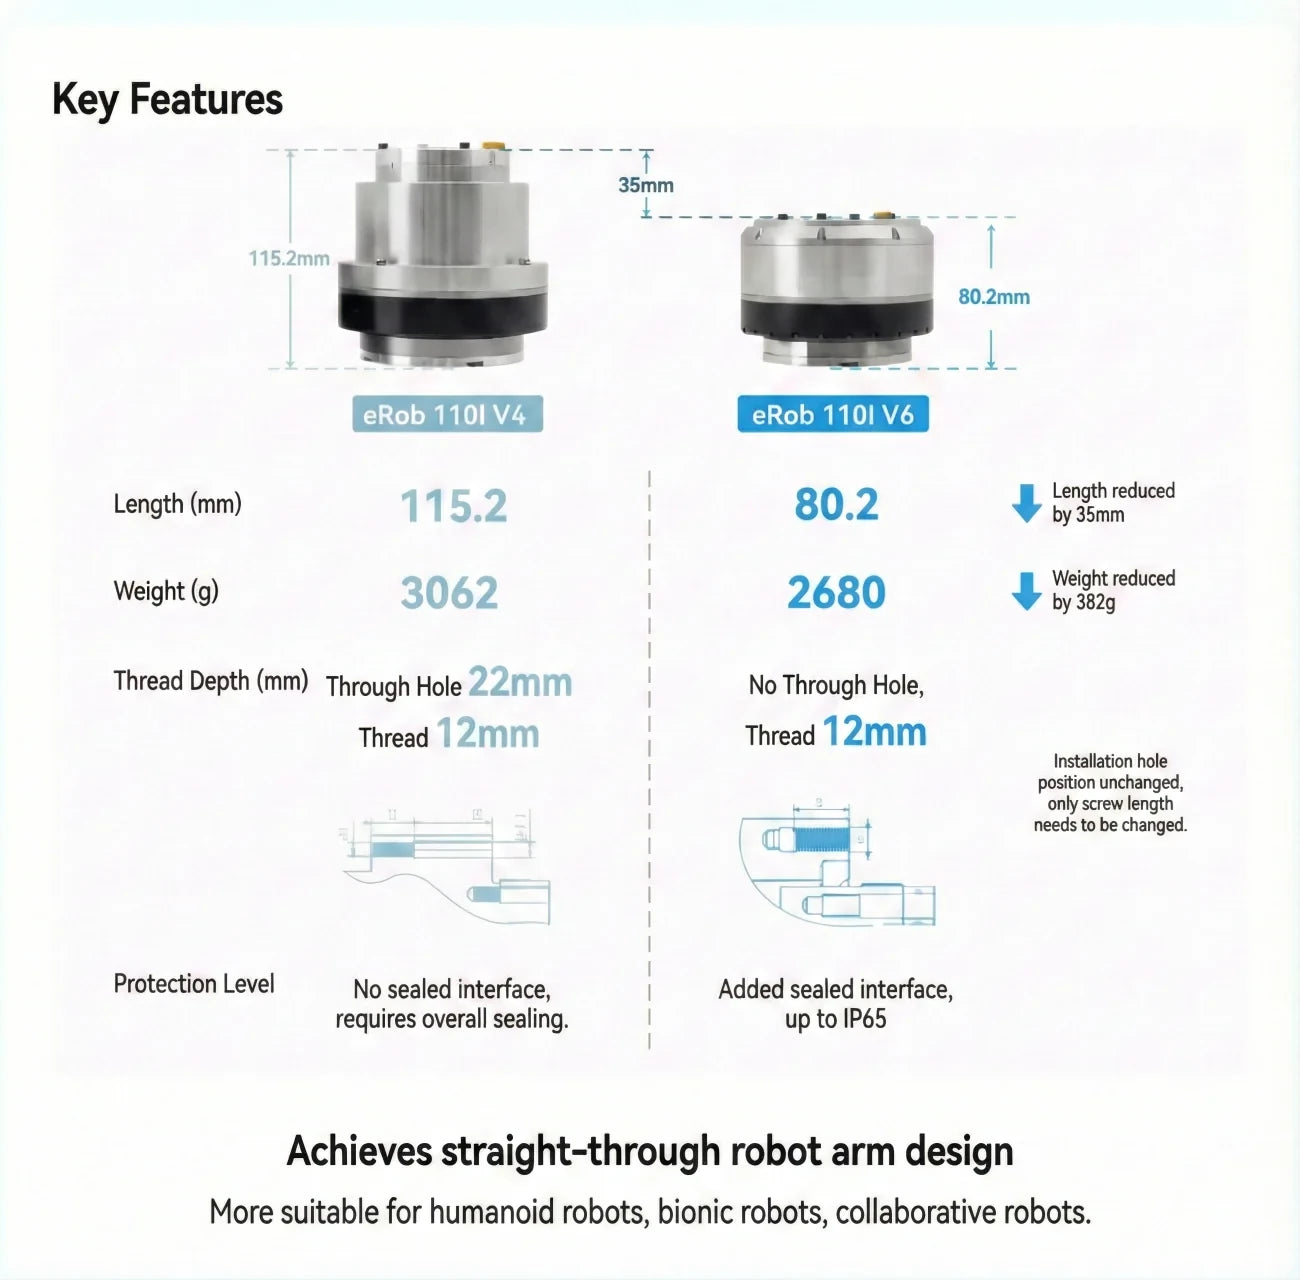
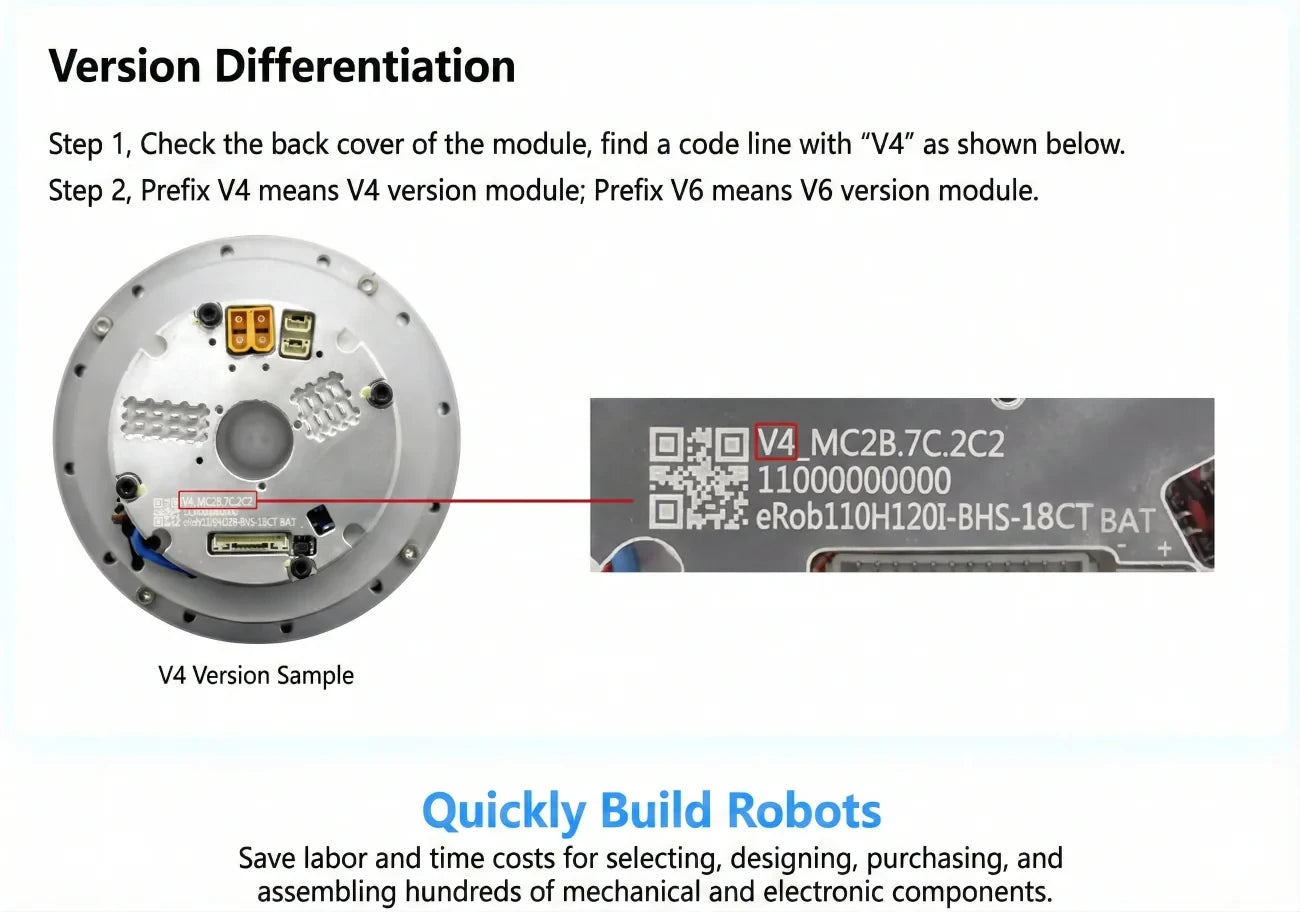
リファレンス資料は、eRob 110I V4およびV6モジュールを、バックカバーコードラインのV4またはV6プレフィックスによって区別します。これらの指定は、このリスト内で選択可能なラベルではないため、V4/V6固有の情報をすべての構成に適用するべきではありません。
アプリケーション
- 協働ロボット
- 医療ロボット
- 自動化機器
- ヒューマノイドロボット
- ロボットアーム
- 外骨格
- 四足歩行ロボット
- AGV車両
- ARUロボット
ドキュメント
ダウンロード & リソース
ビジュアル詳細
製品ビデオ
仕様と性能
オプションとモデル比較
アプリケーション例
セットアップと使用
特徴とデザイン
インターフェースと接続