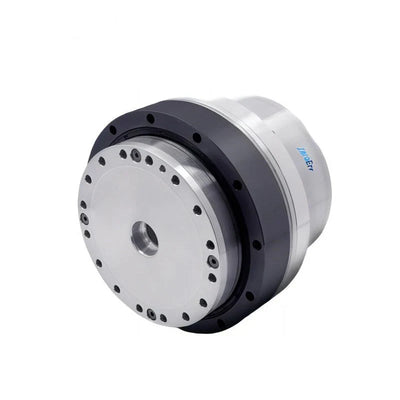
ZeroErr eRob110 T型ロボットジョイント、750W 48V、EtherCAT/CANopen、50/80/100オプション
ZeroErr eRob110 T型ロボットジョイント、750W 48V、EtherCAT/CANopen、50/80/100オプション
ZeroErr
受け取り可能状況を読み込めませんでした


概要
ZeroErr eRob110 T-Type ロボットジョイント は、迅速なロボット組立のための統合ロボットジョイントです。CANopenおよびEtherCATバージョンが提供されており、トルクセンサーの有無、50、80、または100の減速比の選択、オプションのマルチループメモリがあります。統合設計は、数百の機械および電子部品の選定、設計、購入、組立に関連する人件費と時間コストを節約するとされています。
特徴
- ケーブル、エアライン、同様のサービス用の18 mmの中空シャフト;ルーティング設計は、曲げ寿命に影響を与えないとされています。
- コーナー取り付け穴は、ケースなしでの直接取り付けをサポートします;この設計は、ジョイントの重量を軽減し、ロボットのペイロード対重量比を改善するとされています。
- 強力な抗干渉性能を持つ完全差動インターフェースと、直列または並列に接続可能な二重抗緩みコネクタ。
- 摩擦ダンピングブレーキ。
- IP65等級。
構成特有の機能情報
機能材料は、未指定の構成範囲で8つのコアコンポーネントを特定します:モーター側の絶対エンコーダ、DCドライバ温度センサー、出力側マルチターン絶対エンコーダ、摩擦ブレーキホルダー、フレームレストルクモーター、トルクセンサー、精密ハーモニックリデューサー。さらに、完全なクローズドループ制御を備えた内蔵のデュアル絶対エンコーダ、単一ターンおよびマルチターンの電源オフ位置メモリ、摩耗のない精度、リデューサー伝達誤差およびバックラッシュに対するリアルタイム補償を特定します。
同じ材料は、再現性が±7アーク秒まで、絶対精度が±15アーク秒*までであると述べています。高信頼性の摩擦ブレーキについて説明しています。停止時の揺れがなく、始動時の振動がなく、フルロードのゼロスピード始動能力があり、運転中に摩耗粉が発生せず、回転中に騒音がなく、100%のフルスピード重負荷緊急停止能力があります。
ドライバー通信と制御 — 構成特有
ドライバ機能の説明には、EtherCAT、CANopen、Modbus通信、位置ループ、速度ループ、電流ループデータへのアクセス、可変負荷と慣性を持つロボットアプリケーションのためのリアルタイムPID調整が含まれています。
リストされたドライバインターフェースには、±10 Vアナログインターフェース、パルス/方向、I/O、RS485、外部エンコーダインターフェース、STOが含まれています。利用可能性はドライバ構成に依存します。このリストの選択可能な通信バージョンはEtherCATとCANopenです。
ドライバの説明には、D × Lのスペースが70 × 67 mmとラベル付けされています。このイラストの寸法はeRob110 Tジョイントの全体寸法ではありません。この製品には、以下の116 × 147.5 × 18 mmの外径 × 長さ × 貫通穴の仕様を使用してください。
仕様
| パラメータ | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| モデル / ジョイントシリーズ | eRob110HXXT | ||||
| ストレインウェーブギア比 | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| 始動/停止時のピークトルク (Nm) | 127 | 178 | 204 | 217 | 229 |
| 許容最大平均負荷トルク (Nm) | 72 | 113 | 140 | 140 | 140 |
| 定格トルク (Nm) | 51 | 82 | 87 | 87 | 87 |
| 許容最大瞬間トルク (Nm) | 242 | 332 | 369 | 395 | 408 |
| 最大出力回転速度 (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| モーター出力 (W) | 750 | ||||
| 電源電圧 (V) | 48 V (±10%) | ||||
| 電源に関する注意 | 注意深くお読みください: “なぜ通常のスイッチング電源をモジュールの電源として使用できないのか?”および“ジョイントモジュールマニュアル第3章 eRob入力電源の指示”。 | ||||
| 出力エンコーダ解像度 | 19 ビット | ||||
| 再現性 / 絶対精度 (アーク秒) | ±10 / ±45 アーク秒 | ||||
| 通信バス | EtherCAT / CANopen | ||||
| 外径 × 長さ × 貫通穴 (mm) | 116 × 147.5 × 18 | ||||
| 重量 (kg) | 4.64 | ||||
| インターフェース設計 | 完全差動インターフェース、強力な抗干渉; 二重抗緩みコネクタ、直列/並列接続可能。 | ||||
| ブレーキ | 摩擦ダンピングブレーキ | ||||
| IP等級 | IP65 | ||||
利用可能な選択肢
- バージョン: eRob 110 T (CANopenトルクセンサー付き)、eRob 110 T (CANopenトルクセンサーなし)、eRob 110 T (EtherCATトルクセンサー付き)、またはeRob 110 T (EtherCATトルクセンサーなし)。
- 減速比: 50、80、または100。
- マルチループメモリ: マルチループメモリなしまたはマルチループメモリあり。
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
- 協働ロボット
- 医療ロボット
- 自動化機器
ダウンロード & リソース
- eRob110 T EtherCAT 3Dモデル — STEP (ZIP)
- eRob110 T CANopen 3Dモデル — STEP (ZIP)
- eRob110 T EtherCAT 設置図 (PDF)
- eRob110 T CANopen 設置図 (PDF)
ビジュアル詳細
製品ビデオ
製品ビュー

特徴とデザイン


追加製品詳細

仕様と性能

アプリケーション例