


ZeroErr eRob 142 T ロボットジョイントアクチュエータ、EtherCAT/CANopen、減速比50–120
ZeroErr eRob 142 T ロボットジョイントアクチュエータ、EtherCAT/CANopen、減速比50–120
ZeroErr
通常価格
$2,933.00 USD
通常価格
販売価格
$2,933.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
このZeroErr eRob 142 Tは、迅速なロボット組立のためのT型ロボットジョイントアクチュエーター ファミリーです。トルクセンサーの有無、50、80、100、または120の減速比、マルチループメモリの有無を選択できるEtherCATまたはCANopenバージョンから選択してください。
特徴
- ケーブルやエアラインを通すための18 mmの大きな中空シャフト;配線ルートは曲げ寿命に影響を与えないとされています。
- コーナー取り付け穴とダイレクトマウント設計。ソース資料によると、ケースは不要であり、この設計はジョイントの重量を軽減し、ロボットのペイロード対重量比を改善するとされています。
- 完全差動、干渉防止インターフェース設計で、直列または並列に接続可能な二重防緩コネクタを備えています。
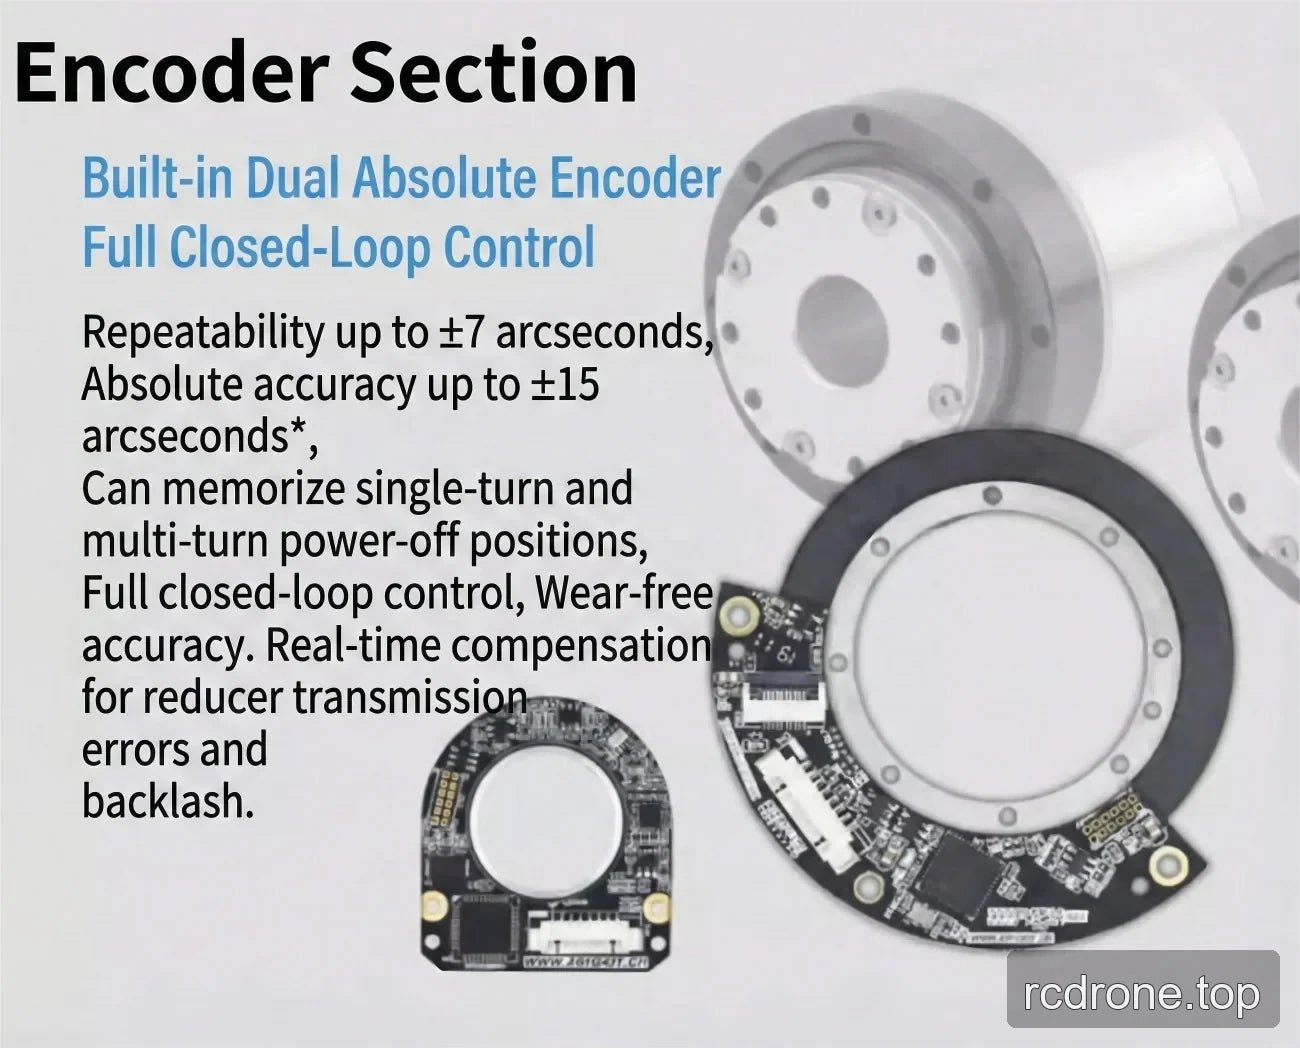
- 内蔵の二重絶対エンコーダーと完全閉ループ制御。
- オープンポジションループ、スピードループ、電流ループデータをリアルタイムPID調整で提供します。
- リアルタイムでの減速機の伝達エラーとバックラッシュに対する補償; ソース資料は摩耗のない精度についても説明しています。
- 単回転および多回転位置の電源オフ位置メモリ。マルチループメモリは選択可能です; マルチループメモリなし オプションに対して多回転メモリを仮定しないでください。
- 摩擦型ブレーキホルダーを備えた摩擦ダンピングブレーキ。ソース資料は、停止時の揺れや始動時の振動がなく、安定した停止と始動、フルロードゼロスピード始動、運転中の摩耗粉なし、回転中の騒音なし、100%フルスピード重負荷緊急停止を述べています。
- IP65等級。
用途
動的可変負荷および可変慣性を持つロボットアプリケーションに適しており、ヒューマノイドロボット、ロボットアーム、外骨格、四足ロボット、AGV車両、ARUロボット、協働ロボット、医療ロボット、自動化機器を含みます。
インターフェースとオプション
選択可能なバージョン
- eRob 142 T (トルクセンサー付きCANopen)
- eRob 142 T (トルクセンサーなしCANopen)
- eRob 142 T (トルクセンサー付きEtherCAT)
- eRob 142 T (トルクセンサーなしEtherCAT)
選択可能な減速比
50、80、100、または120。
マルチループメモリ
マルチループメモリなしまたはマルチループメモリあり。
ソース資料に記載されたインターフェース
- 通信バス: EtherCAT / CANopen。
- オプションデバイス通信: EtherCAT / CANopen / Modbus。
- EtherCATおよびCANopenの回転アクチュエータバージョンの両方に対して、記載されたオプションインターフェースはRS485、パルス/DIR、I/O、±10 Vアナログ、およびSTOです。
- 外部エンコーダインターフェースが記載されています。
- 記載されたインターフェーススペースはD × L = 70 × 67 mmです。
仕様
以下の技術表は、提供されたソース表記を保持しています。その列ラベルは「32-50」から「32-160」まで使用されており、このリストの選択可能な減速比オプションは50、80、100、および120です。
| パラメータ | 値 (32-50) | 値 (32-80) | 値 (32-100) | 値 (32-120) | 値 (32-160) |
|---|---|---|---|---|---|
| モデル / ジョイントシリーズ | eRob142HXXT | ||||
| ストレインウェーブギア比 | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| ピークトルク(Nm) | 281 | 395 | 433 | 459 | 484 |
| 許容最大平均負荷トルク (Nm) | 140 | 217 | 281 | 281 | 281 |
| 定格トルク (Nm) | 99 | 153 | 178 | 178 | 178 |
| 許容最大瞬間トルク (Nm) | 497 | 738 | 841 | 892 | 892 |
| 最大出力回転速度 (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| モーター出力 (W) | 1000 | ||||
| 電源電圧 (V) | 48 V (±10%) | ||||
| 電源に関する注意事項 | 注意深くお読みください: “なぜ通常のスイッチング電源をモジュールの電源として使用できないのか?”および“ジョイントモジュールマニュアル第3章 eRob入力電源の指示”。 | ||||
| 出力エンコーダ解像度 | 19 ビット | ||||
| 再現性 / 絶対精度 (アーク秒) | ±10 / ±45 アーク秒 | ||||
| 通信バス | EtherCAT / CANopen | ||||
| 外径 × 長さ × 貫通穴 (mm) | 148 × 163 × 18 | ||||
| 重量 (kg) | 8.22 | ||||
| インターフェースデザイン | 完全差動インターフェース、強力な抗干渉性;二重抗緩みコネクタ、直列/並列接続可能。 | ||||
| ブレーキ | 摩擦ダンピングブレーキ | ||||
| IP等級 | IP65 | ||||
| 一般的なパラメータ | ID: 18 mm, IP等級: IP65*, ブレーキ: 摩擦ブレーキ | ||||
| オプションデバイス | 通信: EtherCAT / CANopen / Modbus; 出力エンコーダ解像度: 19Bit; 繰り返し精度/精度: ±7/±15アーク秒または±10/±25アーク秒 | ||||
| EtherCATバージョン回転アクチュエータ | オプションインターフェース: RS485, パルス/DIR, I/O, ±10 V アナログおよびSTO | ||||
| CANopenバージョン回転アクチュエータ | オプションインターフェース: RS485, パルス/DIR, I/O, ±10 V アナログおよびSTO | ||||
ダウンロード
- EROB170I Iシリーズ EtherCAT eRob142T — 3Dモデル (ZIP)
- EROB170I Iシリーズ EtherCAT — 3Dモデル (ZIP)
- EROB142 Tシリーズ EtherCAT — 3Dモデル — STEPファイル (ZIP)
- EROB142 Tシリーズ CANopen — 3Dモデル — STEPファイル (ZIP)
- EROB142 Tシリーズ EtherCAT 設置図1 — 設置図 (PDF)
- EROB142 Tシリーズ CANopen 設置図 — 設置図 (PDF)
ビジュアル詳細
製品ビデオ
製品ビュー

特徴とデザイン


インターフェースと接続

アプリケーション例
