ZeroErr eRob 70 I 統合型ロボットジョイントモーター、EtherCAT/CANopen対応、減速比50–120
ZeroErr eRob 70 I 統合型ロボットジョイントモーター、EtherCAT/CANopen対応、減速比50–120
ZeroErr
通常価格
$1,671.00 USD
通常価格
販売価格
$1,671.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
ZeroErr eRob 70 Iは、選択可能なEtherCATまたはCANopenバージョン、ブレーキありまたはブレーキなしの構成、50、80、100、または120の減速比、選択可能なマルチターンおよびトルクの組み合わせを持つ統合された ロボットジョイントモーターファミリーです。
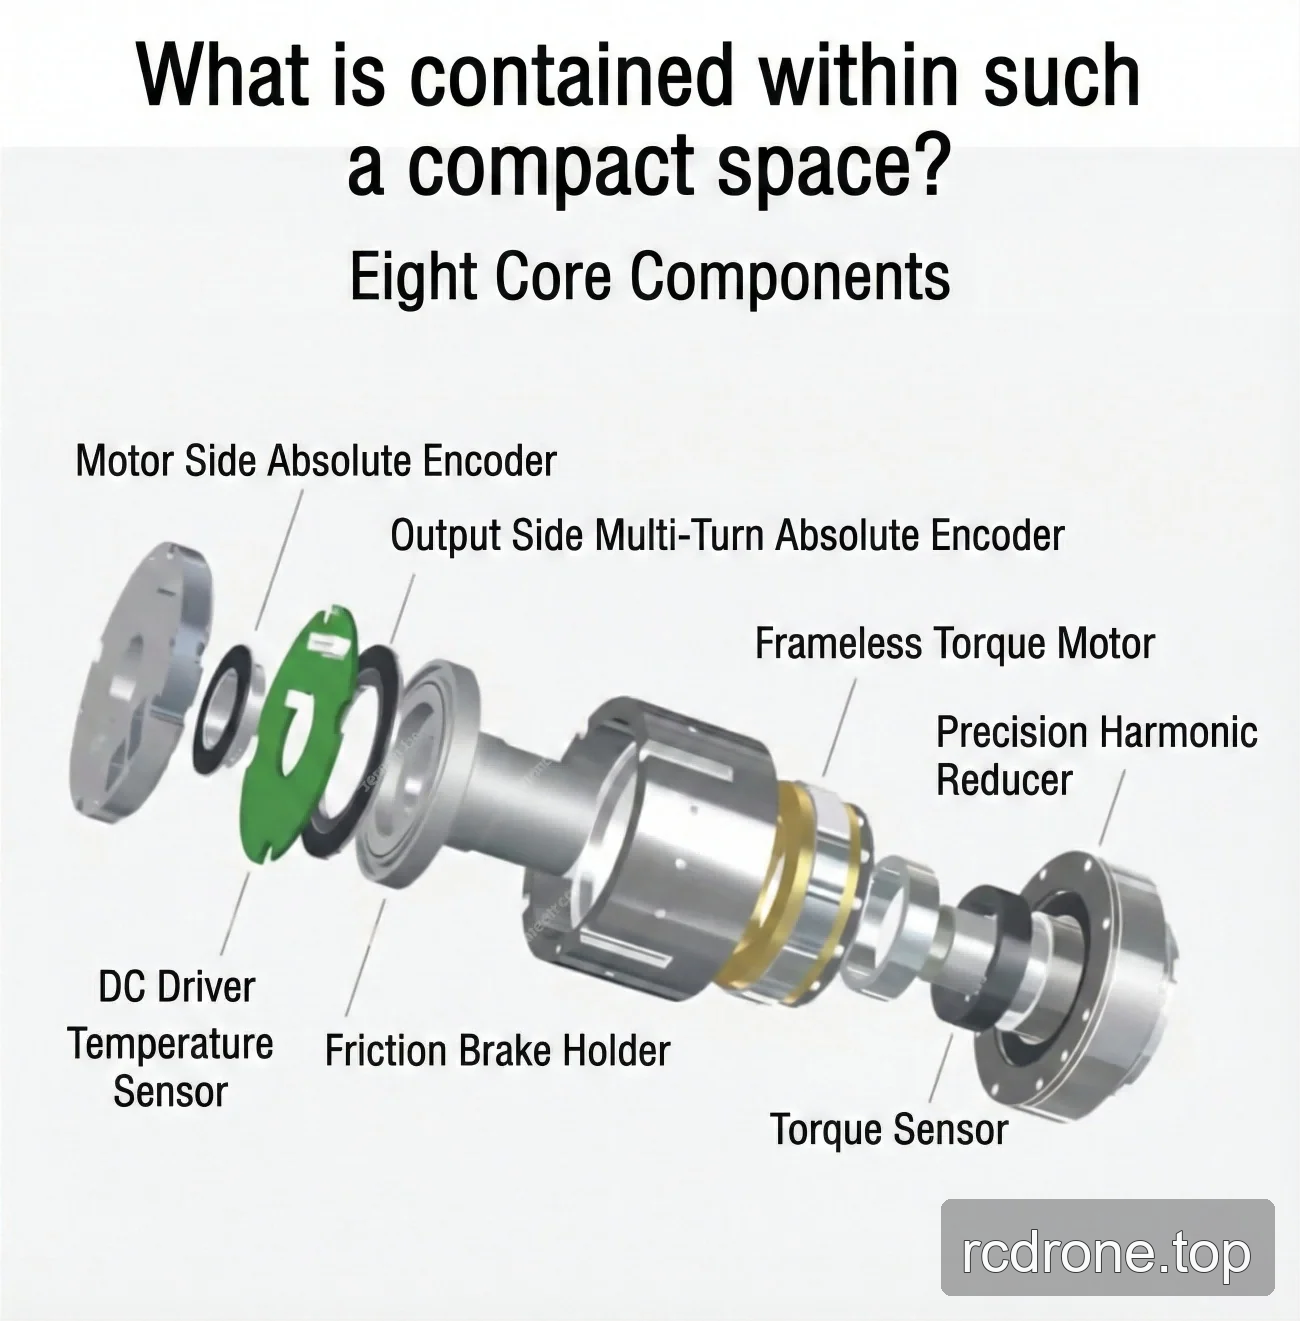
すべてのリストされた比率構成は、100 Wのモーター, 48 V入力(±10%)および18 mmの中空ボアを使用します。構成特有のトルク、速度、慣性、サイズ、および質量の値については、以下の比率およびバージョンの表を参照してください。
特徴
- 選択可能な通信バージョン:EtherCATまたはCANopen。
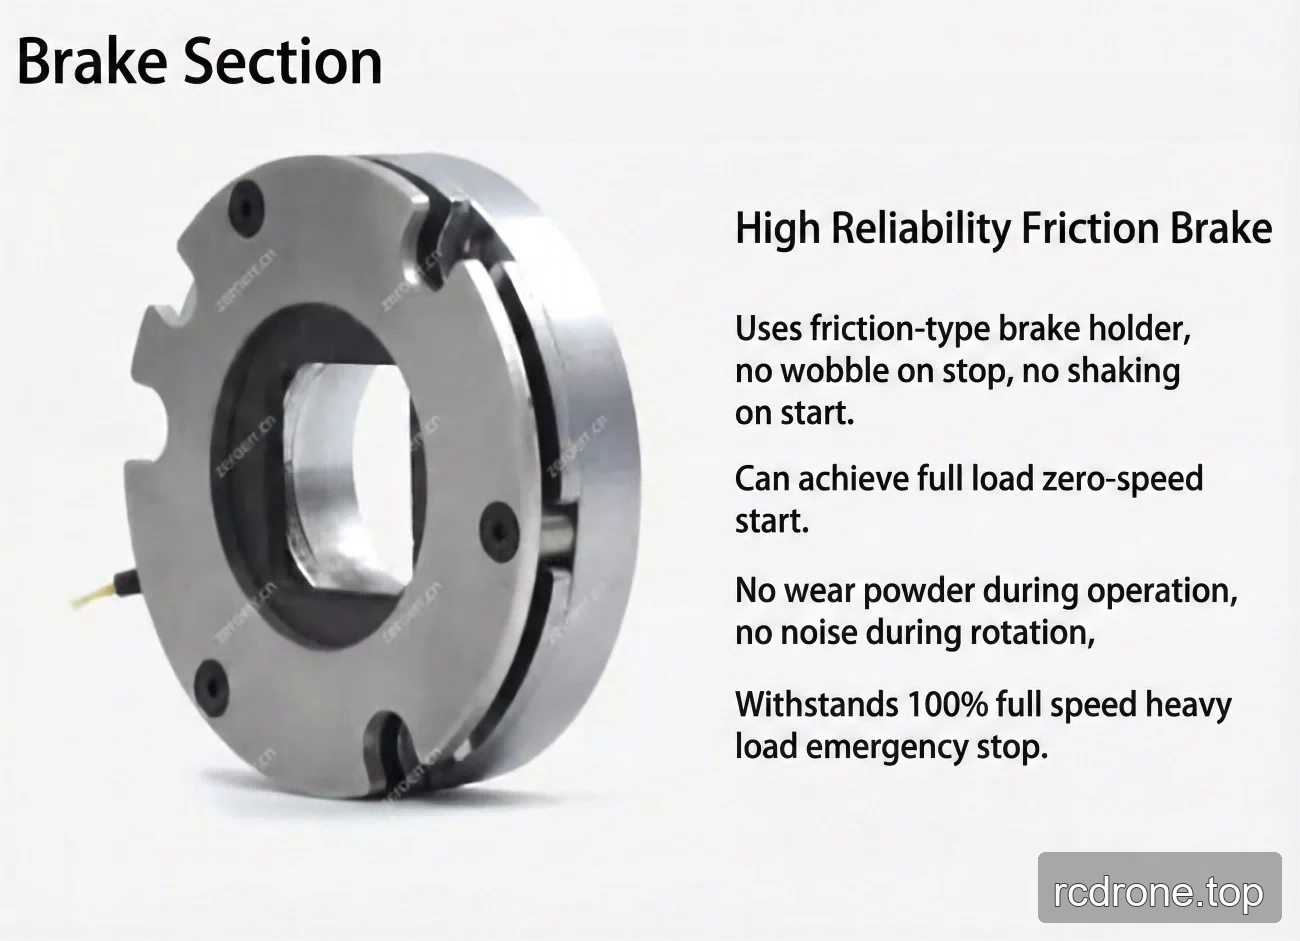
- ブレーキありおよびブレーキなしのバージョン;リストされたブレーキモデルは摩擦ブレーキです。
- 選択可能なマルチターンおよびトルク構成。
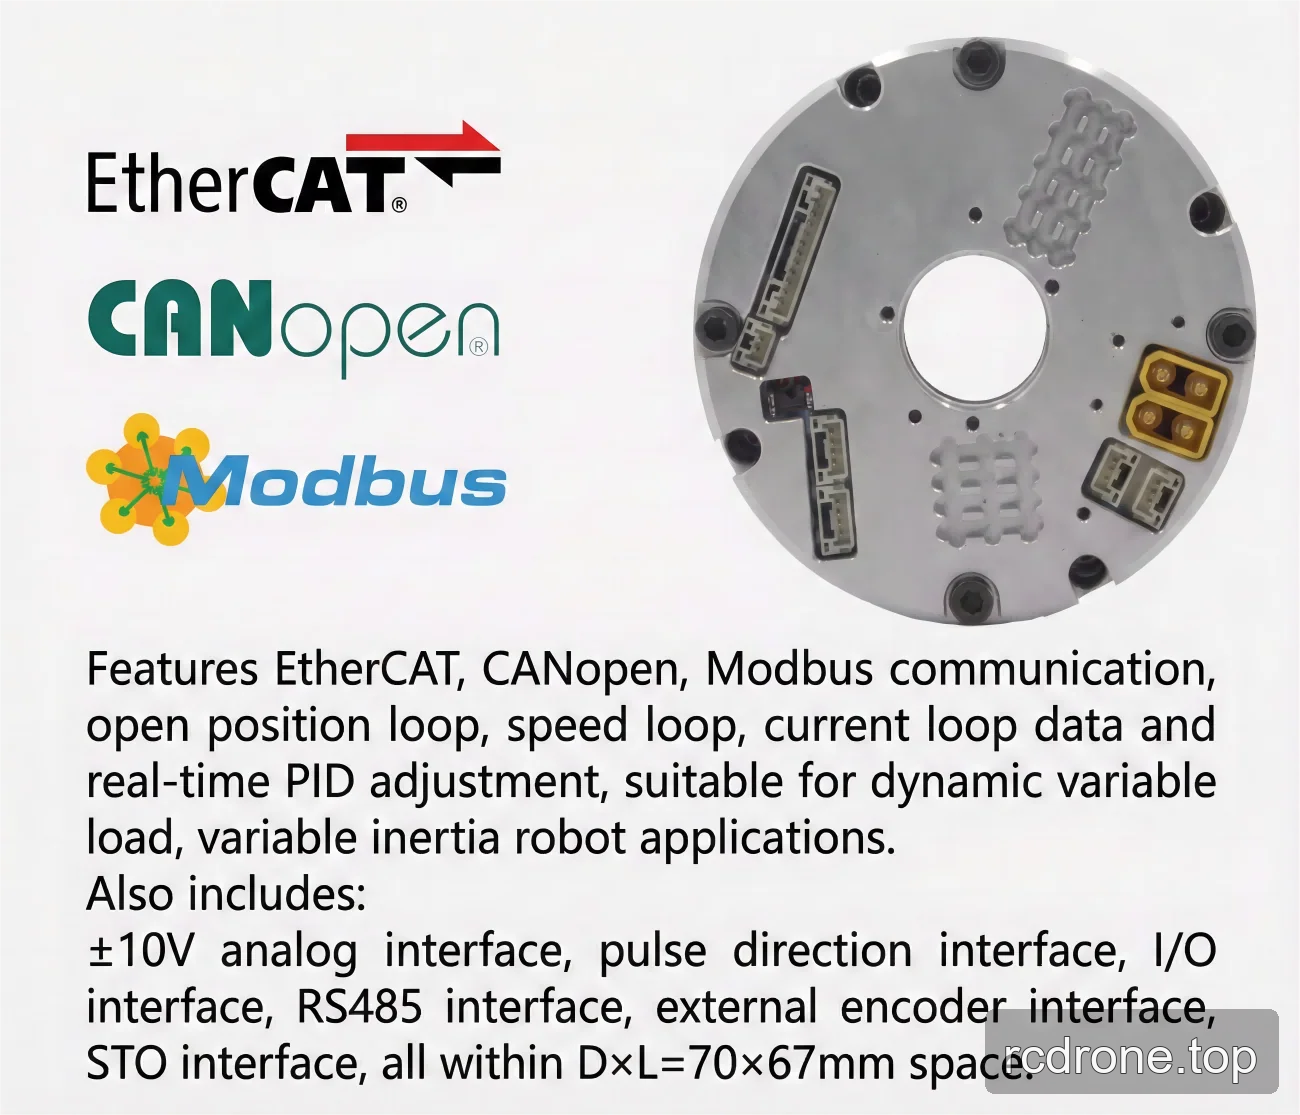
- リストされた通信プロトコル:EtherCAT、CANopen、およびModbus。
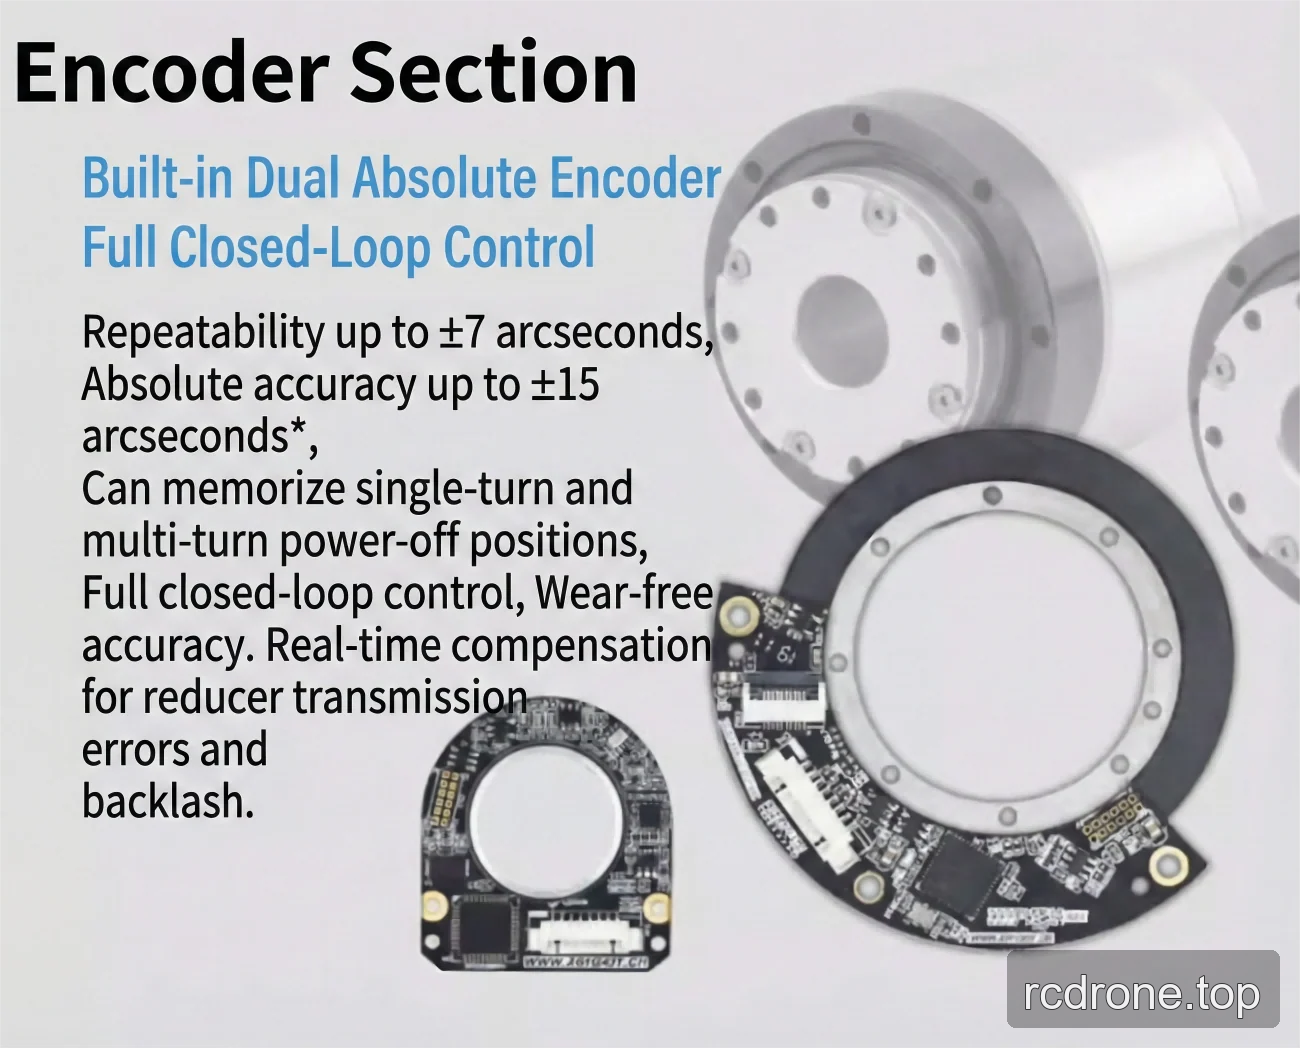
- 出力側エンコーダ解像度:19/20ビット。
- 繰り返し性/絶対精度: ±7/±15 アーク秒または ±10/±25 アーク秒*.
- 互換性のある取り付け方法。
仕様
ストレインウェーブギア比による性能
| パラメータ | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| 始動および停止時のピークトルク (Nm) | 23 | 30 | 36 | 36 |
| 平均負荷トルクにおける許容最大値 (Nm) | 9 | 14 | 14 | 14 |
| 定格トルク (Nm) | 7 | 10 | 10 | 10 |
| 許容最大瞬間トルク (Nm) | 46 | 61 | 70 | 70 |
| 最大出力回転速度 (RPM) | 60 | 37.5 | 30 | 25 |
| モーター出力 (W) | 100 | 100 | 100 | 100 |
| 入力電圧 (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
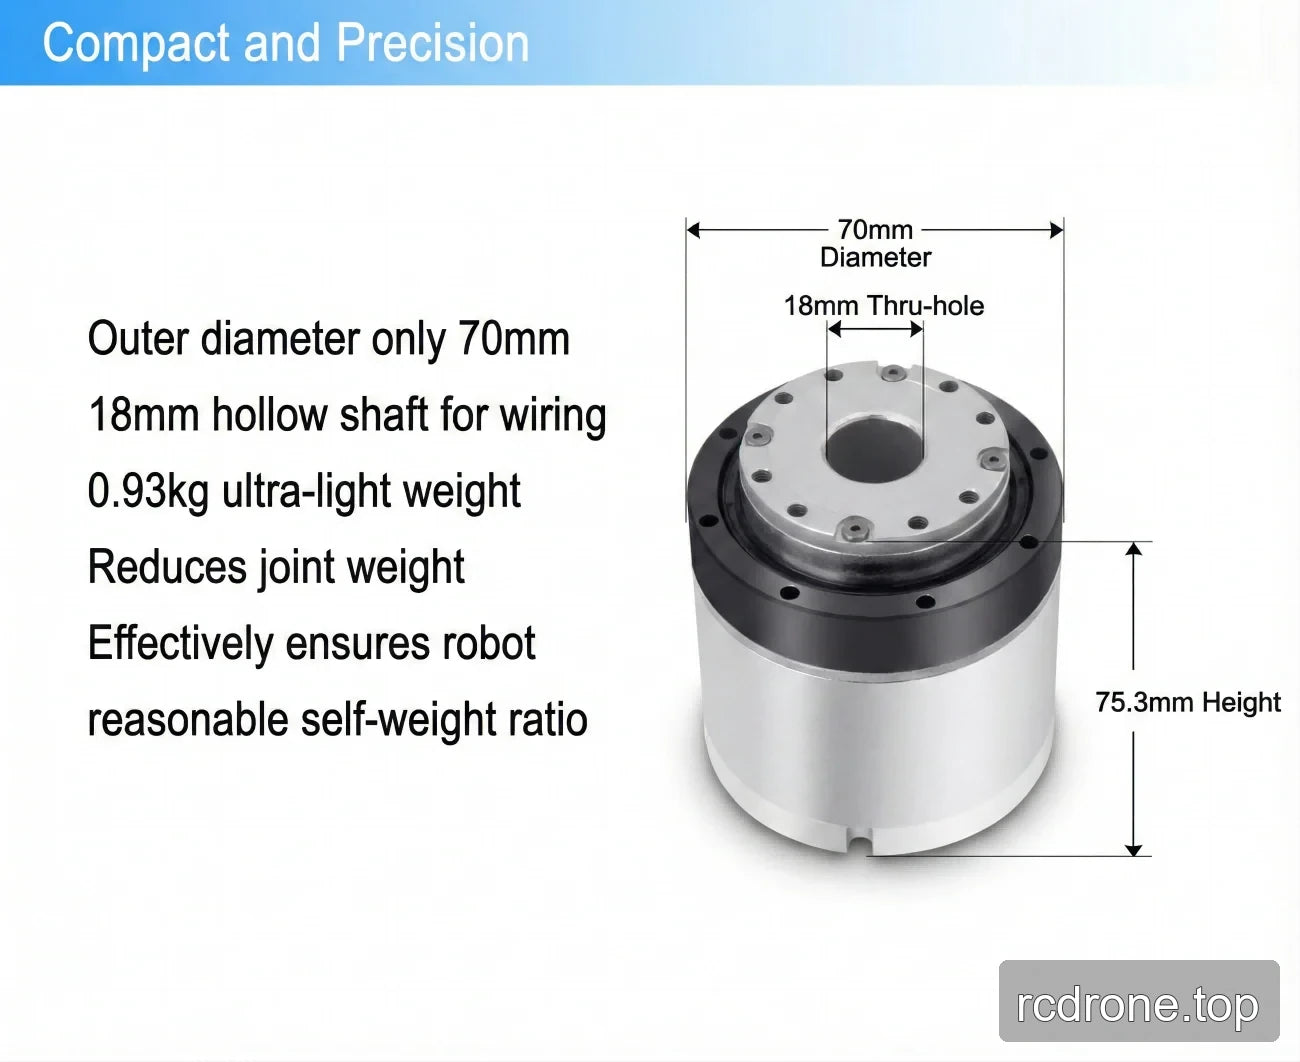
| 中空ボア直径 | 18 mm | 18 mm | 18 mm | 18 mm |
共有パラメータ
| パラメータ | 値 |
|---|---|
| 精度 | 再現性/絶対精度: ±7/±15 arcsec または ±10/±25 arcsec* |
| 電気インターフェース | 通信プロトコル: EtherCAT/CANopen/Modbus; 出力側エンコーダ解像度: 19/20 bit |
| 取り付け方法 | 同じ、互換性あり |
| 共通パラメータ | ID: 18 mm; IP等級: IP54*; ブレーキモデル: 摩擦ブレーキ |
| オプションデバイス | 通信タイプ: EtherCAT/CANopen/Modbus; 出力エンコーダ解像度: 19 bit; 再現性/精度: ±7/±15 arcsec または ±10/±25 arcsec |
バージョン固有の機械的パラメータ
| パラメータ | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG出力側慣性 (g·mm²) | 69717 | 68484 |
| SWG出力側質量 (kg) | 0.17 | 0.166 |
| SWG入力側慣性、ブレーキなし (g·mm²) | 47767 | 22674 |
| SWG入力側質量、ブレーキなし (kg) | 0.18 | 0.087 |
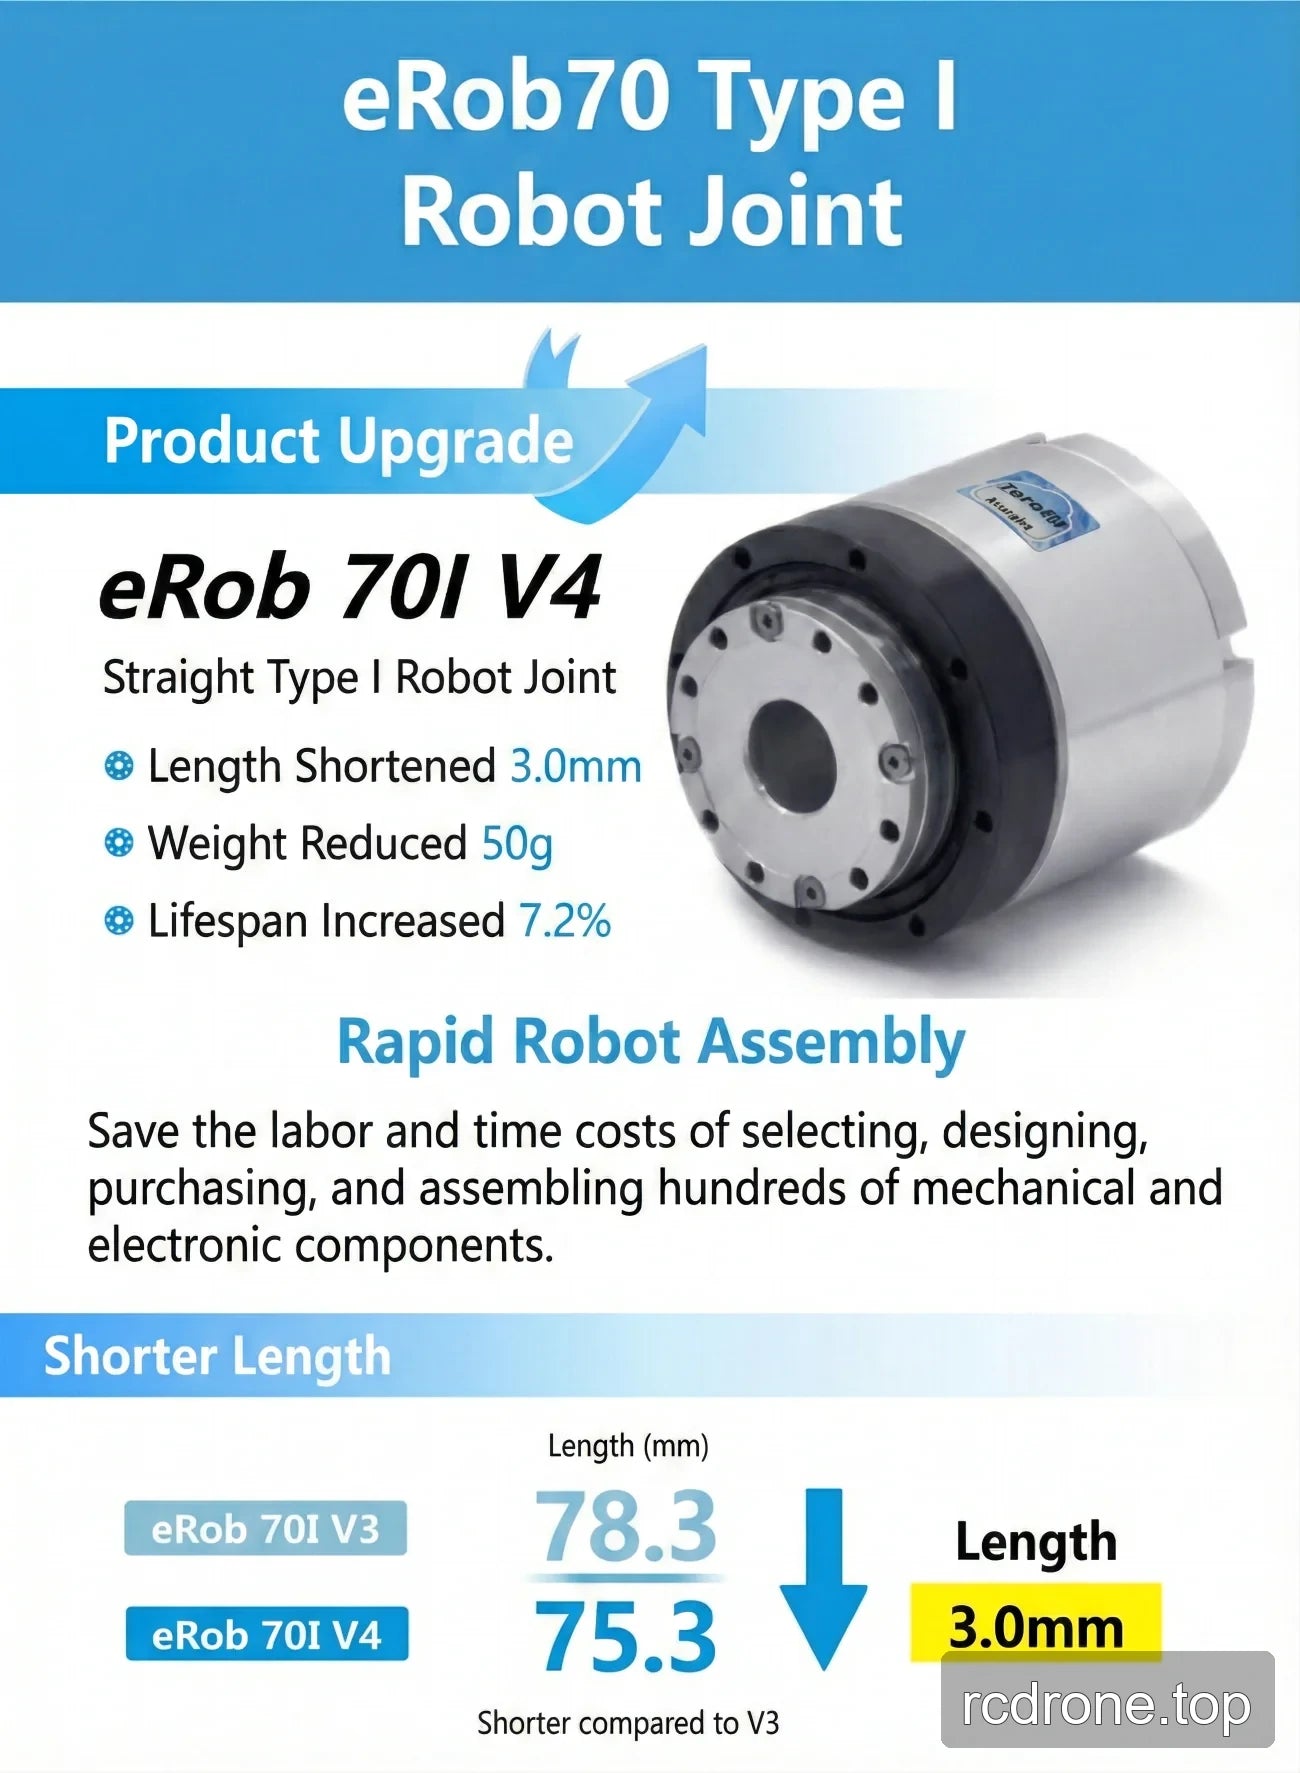
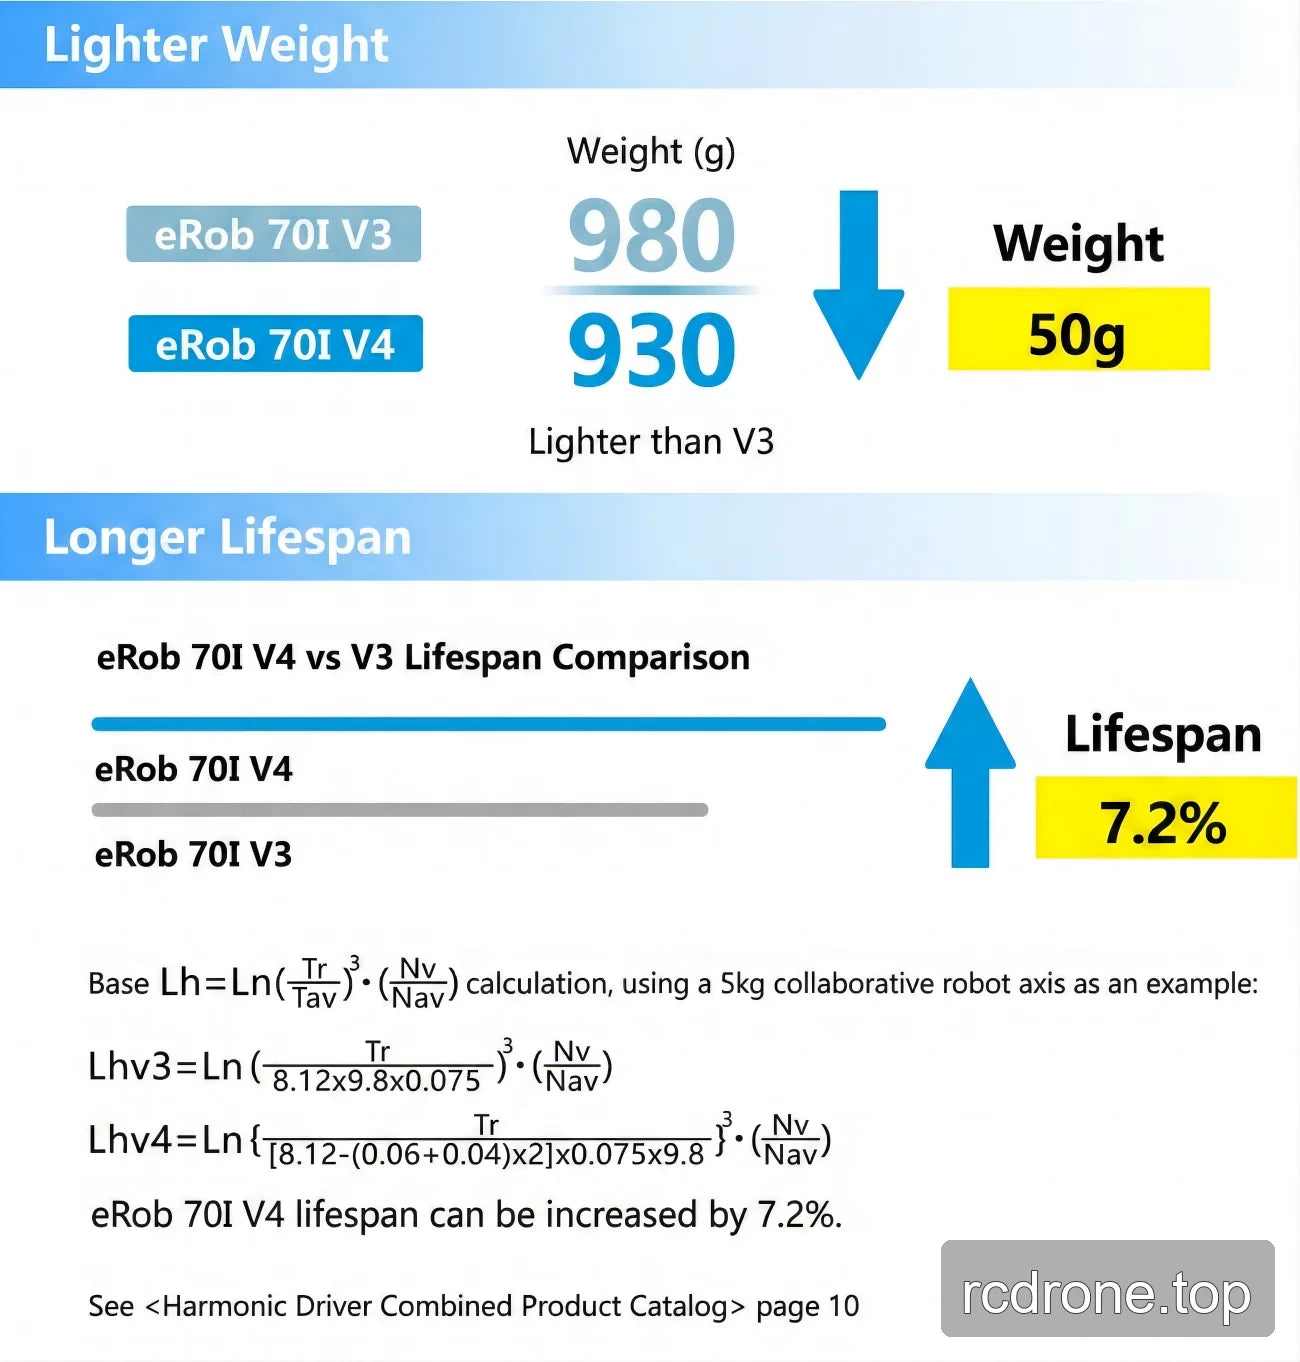
| 外径 × 長さ、ブレーキなし (mm) | Φ70 × 75.3 | Φ70 × 71 |
| 総質量、ブレーキなし (kg) | 0.87 | 0.82 |
| SWG入力側慣性、ブレーキあり (g·mm²) | 50996 | 26128 |
| SWG入力側質量、ブレーキあり (kg) | 0.19 | 0.1 |
| 外径 × 長さ、ブレーキあり (mm) | Φ70 × 75.3 | Φ70 × 71 |
| 合計質量、ブレーキ付き (kg) | 0.93 | 0。88 |
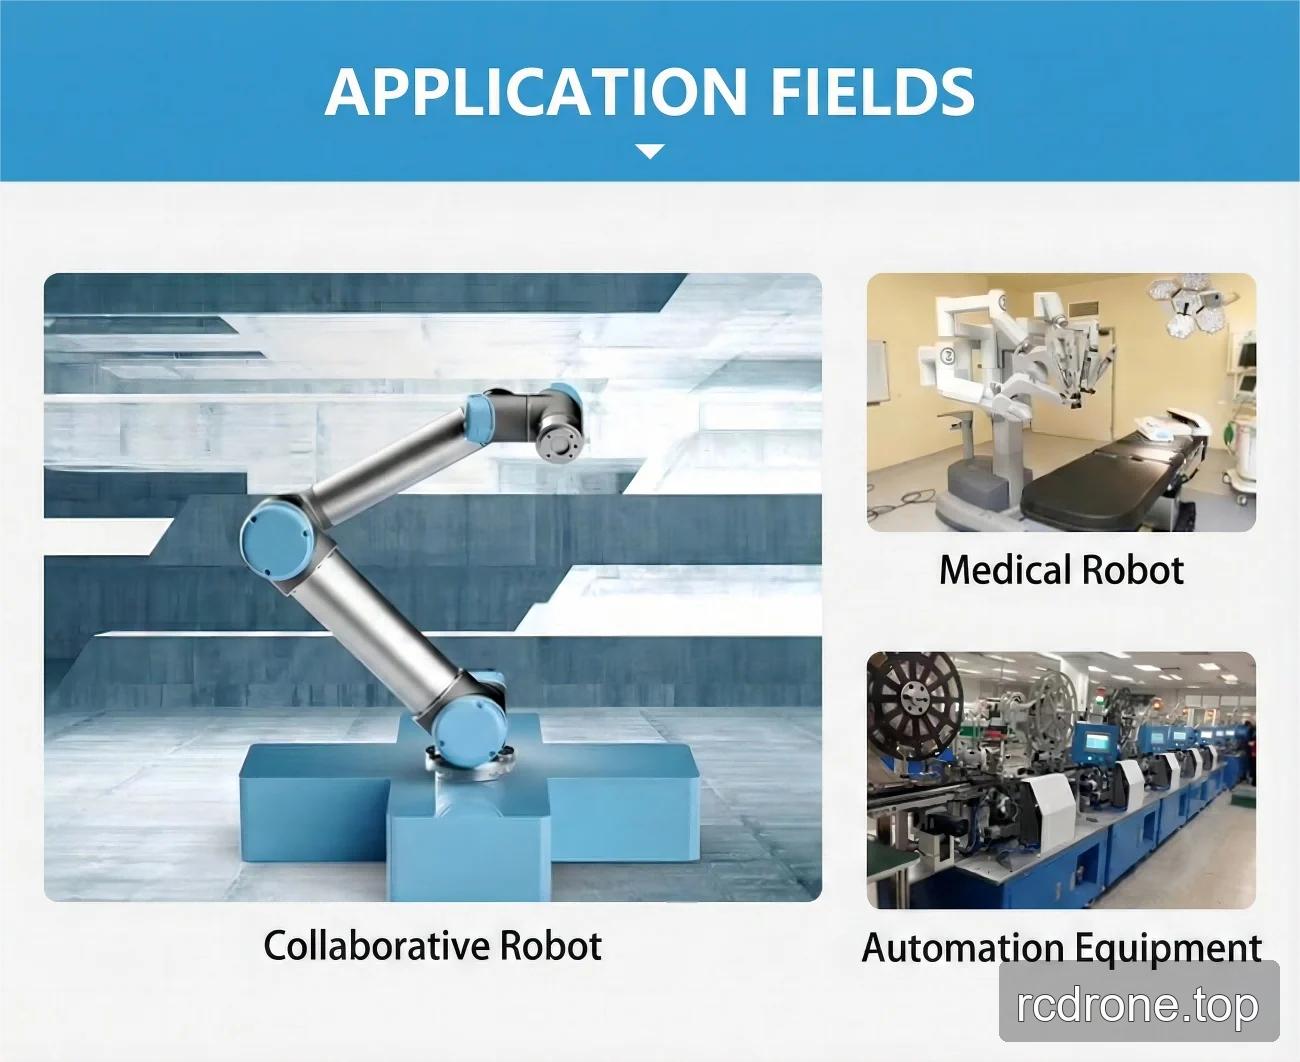
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
- 協働ロボット
- 医療ロボット
- 自動化機器
ダウンロード
EROB70F Iシリーズ CANopen — インストール図 (PDF)
EROB70I Iシリーズ EtherCAT — 3Dモデル (ZIP)
EROB70F Iシリーズ CANopen — 3Dモデル (PDF)
EROB70I Iシリーズ CANopen — 3Dモデル — STEPファイル (ZIP)
EROB70I Iシリーズ EtherCAT インストール図 — インストール図 (PDF)
EROB70I Iシリーズ CANopen インストール図 — インストール図 (PDF)
ビジュアル詳細
製品ビデオ
オプションとモデル比較
寸法と構造
特徴とデザイン
インターフェースと接続
アプリケーション例