ZeroErr eRob 70 T ロボットジョイントアクチュエータ、EtherCAT/CANopen、50/80/100 減速比
ZeroErr eRob 70 T ロボットジョイントアクチュエータ、EtherCAT/CANopen、50/80/100 減速比
ZeroErr
通常価格
$1,955.00 USD
通常価格
販売価格
$1,955.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
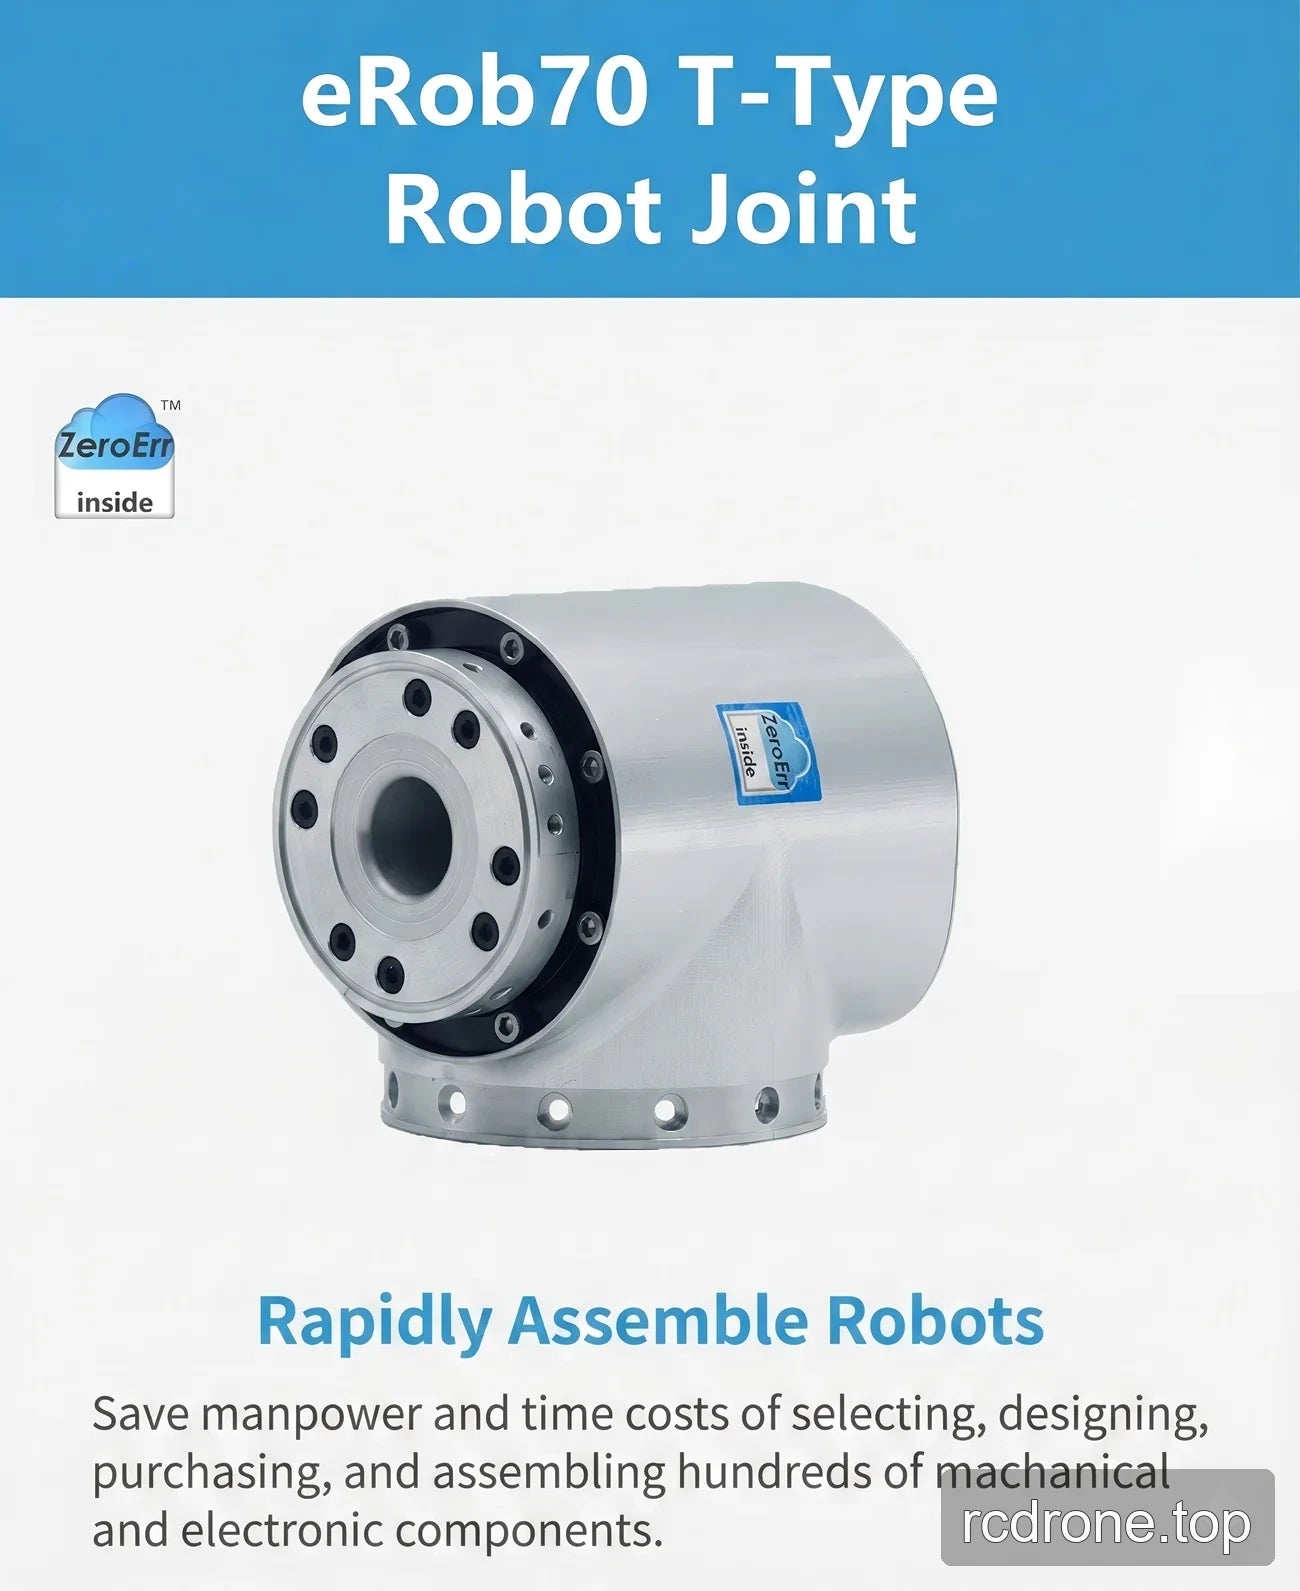
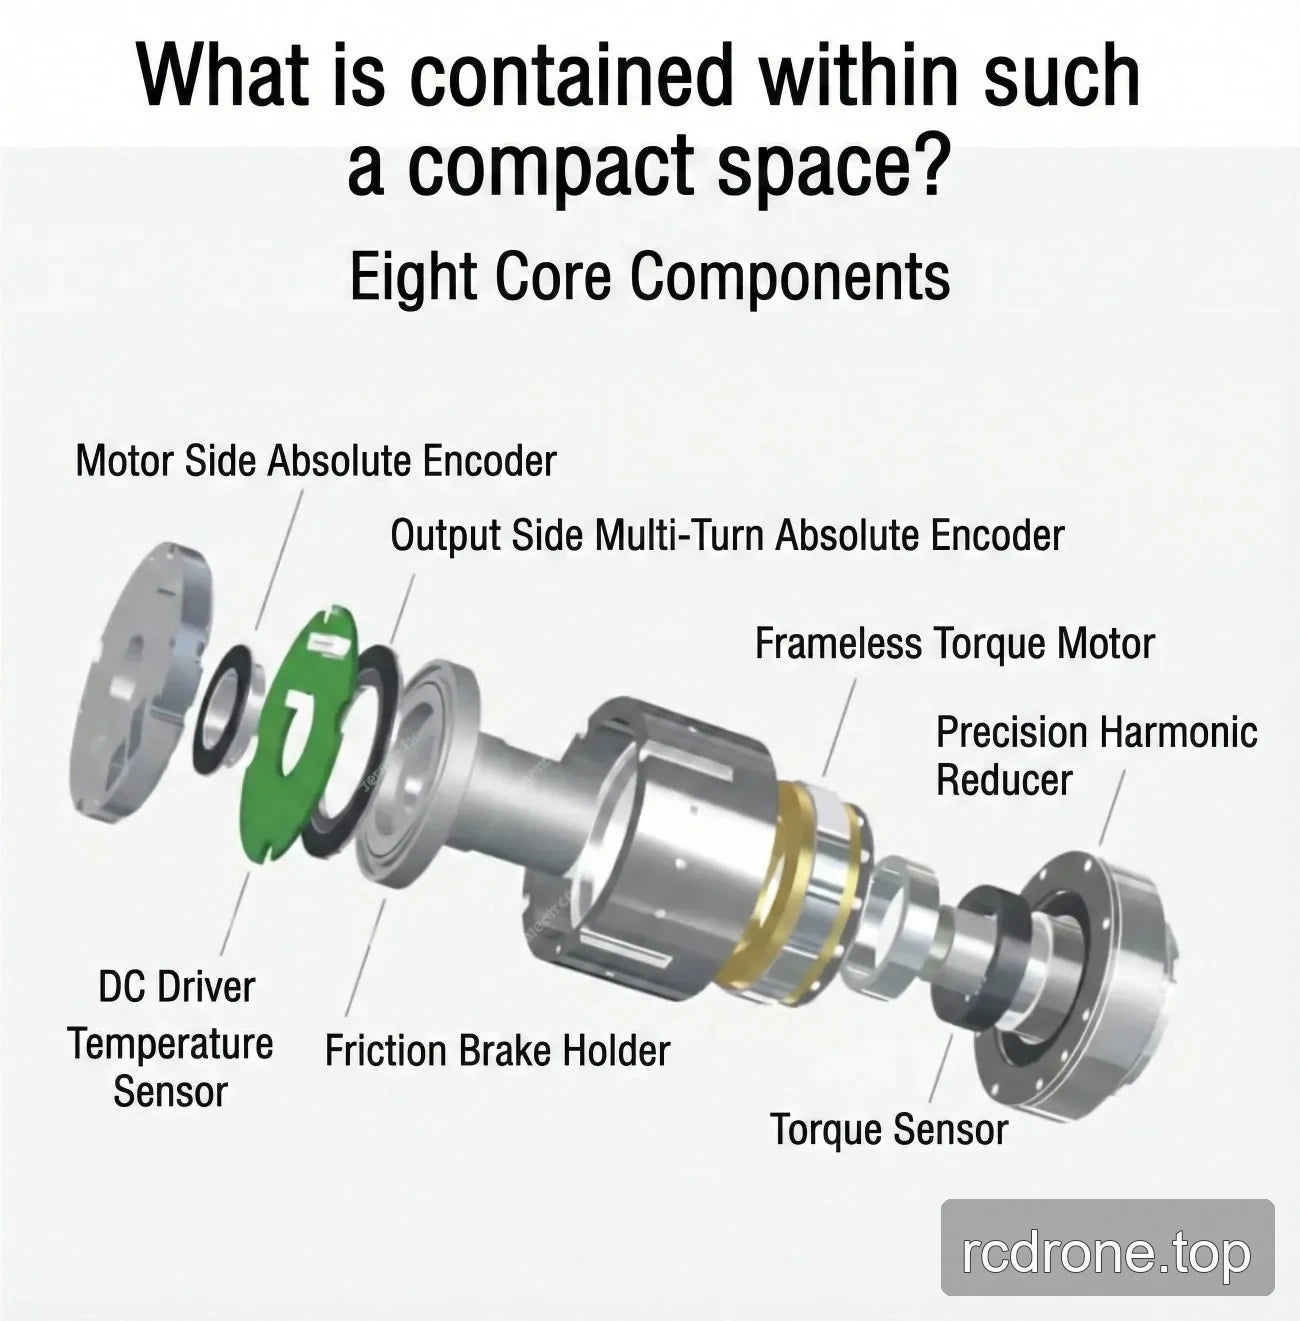
ZeroErr eRob 70 T ロボットジョイントアクチュエーターは、トルクセンサーの有無、選択可能な50、80、または100の減速比を持ち、マルチループメモリの有無にかかわらず、EtherCATおよびCANopenバージョンで提供されます。
特徴
- 100 W モーター出力と48 V電源要件(±10%)。
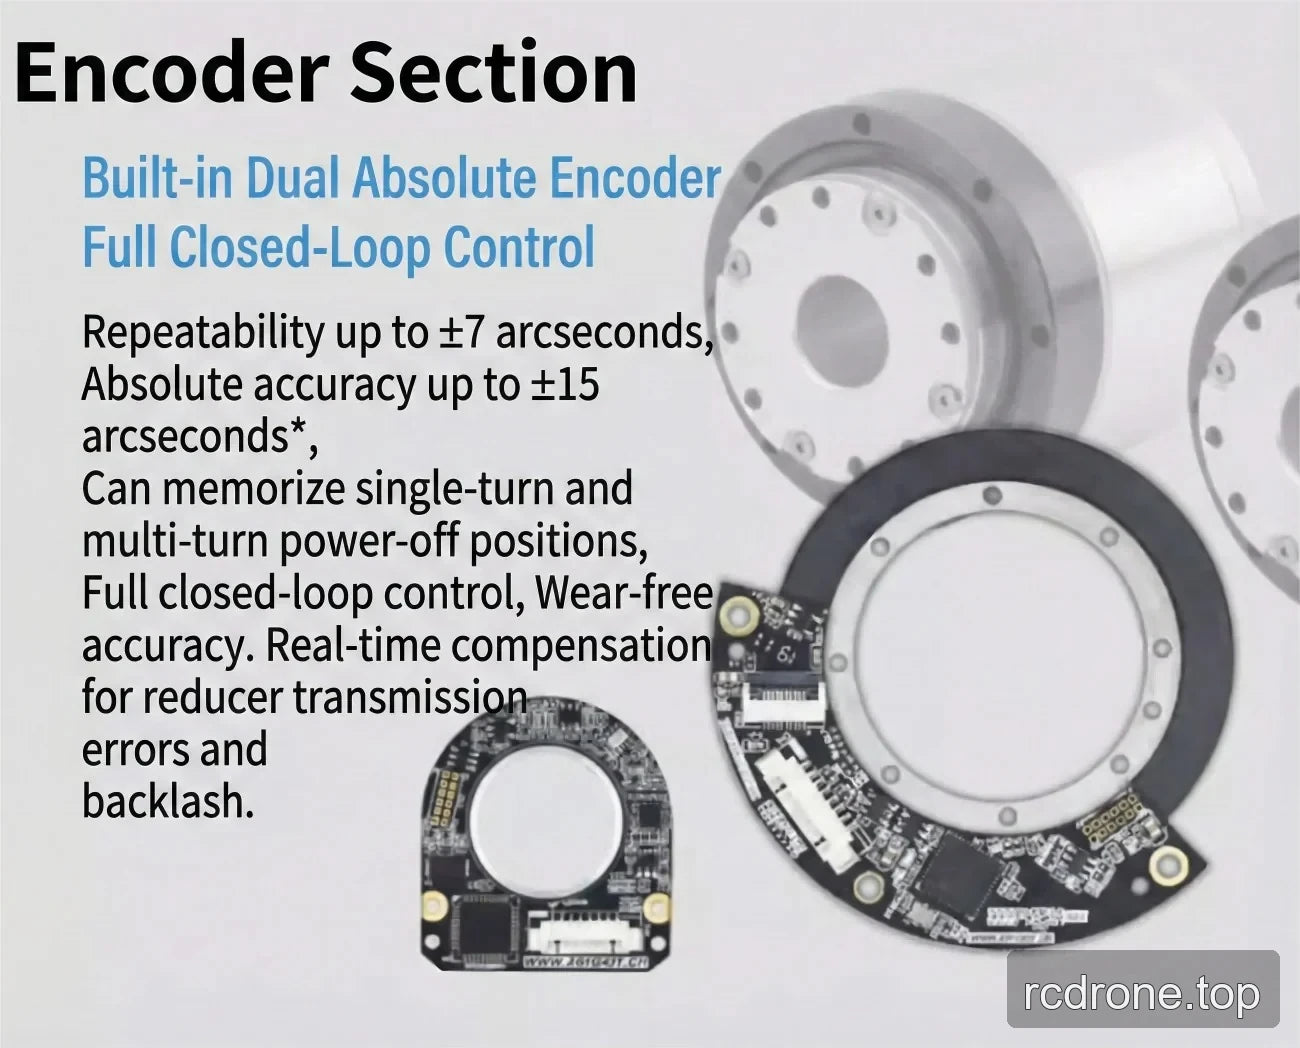
- 19ビット出力エンコーダ解像度。
- 設定可能な繰り返し精度 / 絶対精度: ±7 / ±15アーク秒または±10 / ±25アーク秒。
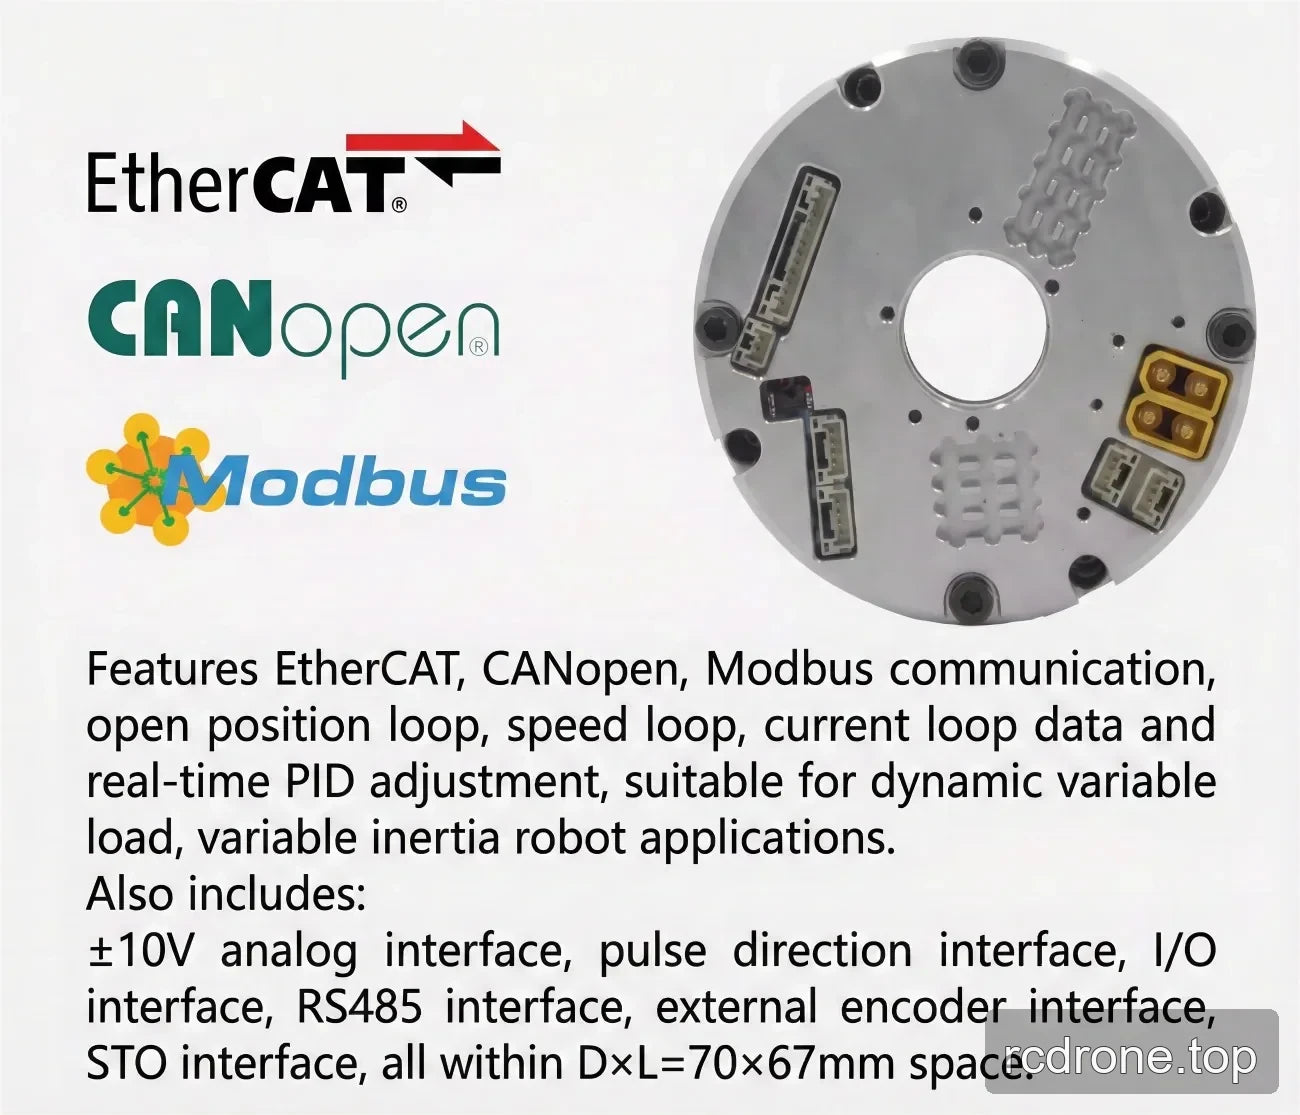
- 明記された干渉防止設計と二重の緩み防止コネクタを備えた完全差動インターフェース; コネクタは直列または並列に接続可能。
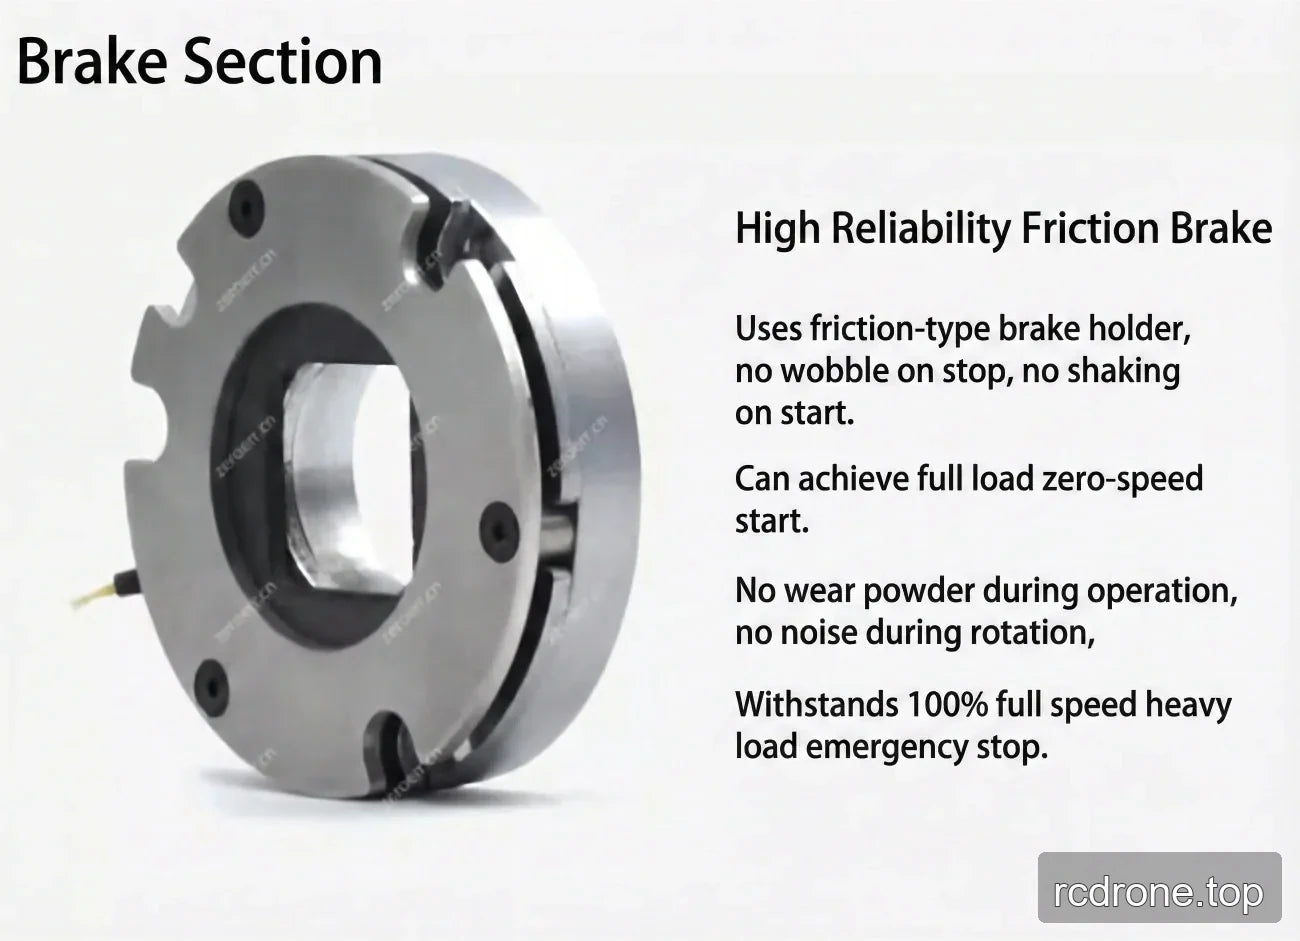
- 摩擦ダンピングブレーキとIP65等級。
- 通信バスオプション: EtherCATまたはCANopen。
仕様
| パラメータ | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| モデル / ジョイントシリーズ | eRob70HXXT | |||
| ストレインウェーブギア比 | 14-50 | 14-80 | 14-100 | 14-120 |
| 始動/停止時のピークトルク (Nm) | 23 | 30 | 36 | 36 |
| 許容最大平均負荷トルク (Nm) | 9 | 14 | 14 | 14 |
| 定格トルク (Nm) | 7 | 10 | 10 | 10 |
| 許容最大瞬時トルク (Nm) | 46 | 61 | 70 | 70 |
| 最大出力回転速度 (RPM) | 60 | 37.5 | 30 | 25 |
| モーター出力 (W) | 100 | |||
| 電源電圧 (V) | 48 V (±10%) | |||
| 電源に関する注意 | 注意深くお読みください: “なぜ通常のスイッチング電源をモジュールの電源として使用できないのか?”および“ジョイントモジュールマニュアル第3章 eRob入力電源の指示”。 | |||
| 出力エンコーダ解像度 | 19ビット | |||
| 再現性 / 絶対精度 (アーク秒) | ±7 / ±15 または ±10 / ±25 (設定可能) | |||
| 通信バス | EtherCAT / CANopen | |||
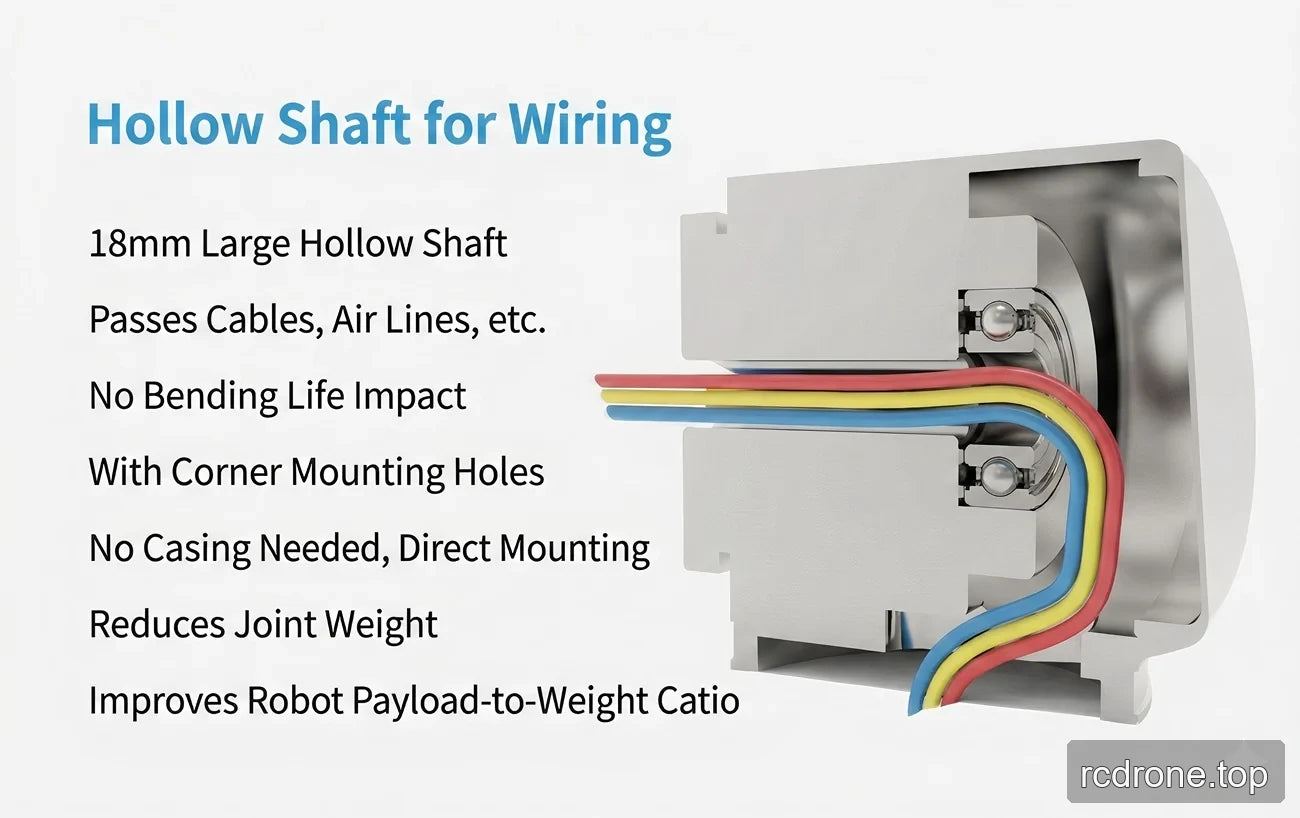
| 外径 × 長さ × 貫通穴 (mm) | 73 × 99 × 18 | |||
| 重量 (kg) | 1.24 | |||
| インターフェース設計 | 完全差動インターフェース、強力な干渉防止; 二重防緩コネクタ、直列/並列接続可能。 | |||
| ブレーキ | 摩擦ダンピングブレーキ | |||
| IP等級 | IP65 | |||
| オプションインターフェース(EtherCATバージョン) | RS485、パルス/DIR、I/O、±10 Vアナログ、STO | |||
| オプションインターフェース(CANopenバージョン) | RS485、パルス/DIR、I/O、±20 Vアナログ、STO | |||
アプリケーション
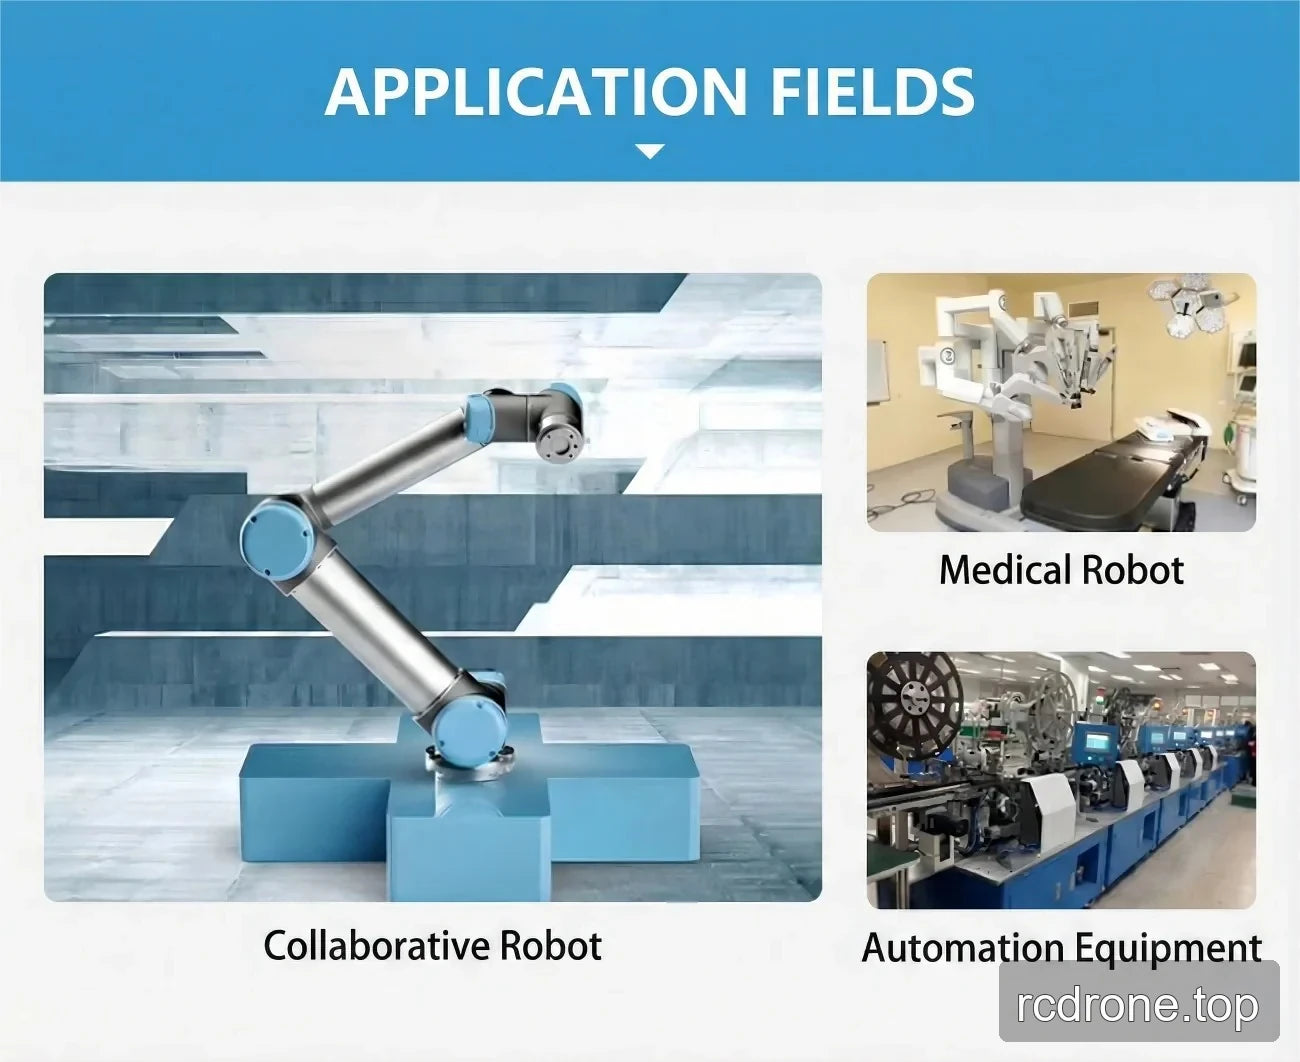
ヒューマノイドロボット、ロボットアーム、エクソスケルトン、四足歩行ロボット、AGV車両、ARUロボット、協働ロボット、医療ロボット、及び自動化機器向けに提供されています。
ダウンロード
- EROB170I Iシリーズ EtherCAT eRob70T — 3Dモデル (ZIP)
- EROB170I Iシリーズ EtherCAT — 3Dモデル (ZIP)
- EROB70 Tシリーズ EtherCAT — 3Dモデル — STEPファイル (ZIP)
- EROB70 Tシリーズ CANopen — 3Dモデル — STEPファイル (ZIP)
- EROB70 Tシリーズ EtherCAT 設置図 — 設置図 (PDF)
- EROB70 Tシリーズ CANopen 設置図 — 設置図 (PDF)
ビジュアル詳細
製品動画
製品ビュー
特徴とデザイン
インターフェースと接続
仕様と性能
アプリケーション例