ZeroErr eRob 80 T ロボットジョイントアクチュエータ、EtherCAT/CANopen、トルクセンサーオプション
ZeroErr eRob 80 T ロボットジョイントアクチュエータ、EtherCAT/CANopen、トルクセンサーオプション
ZeroErr
通常価格
$1,440.00 USD
通常価格
販売価格
$1,440.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
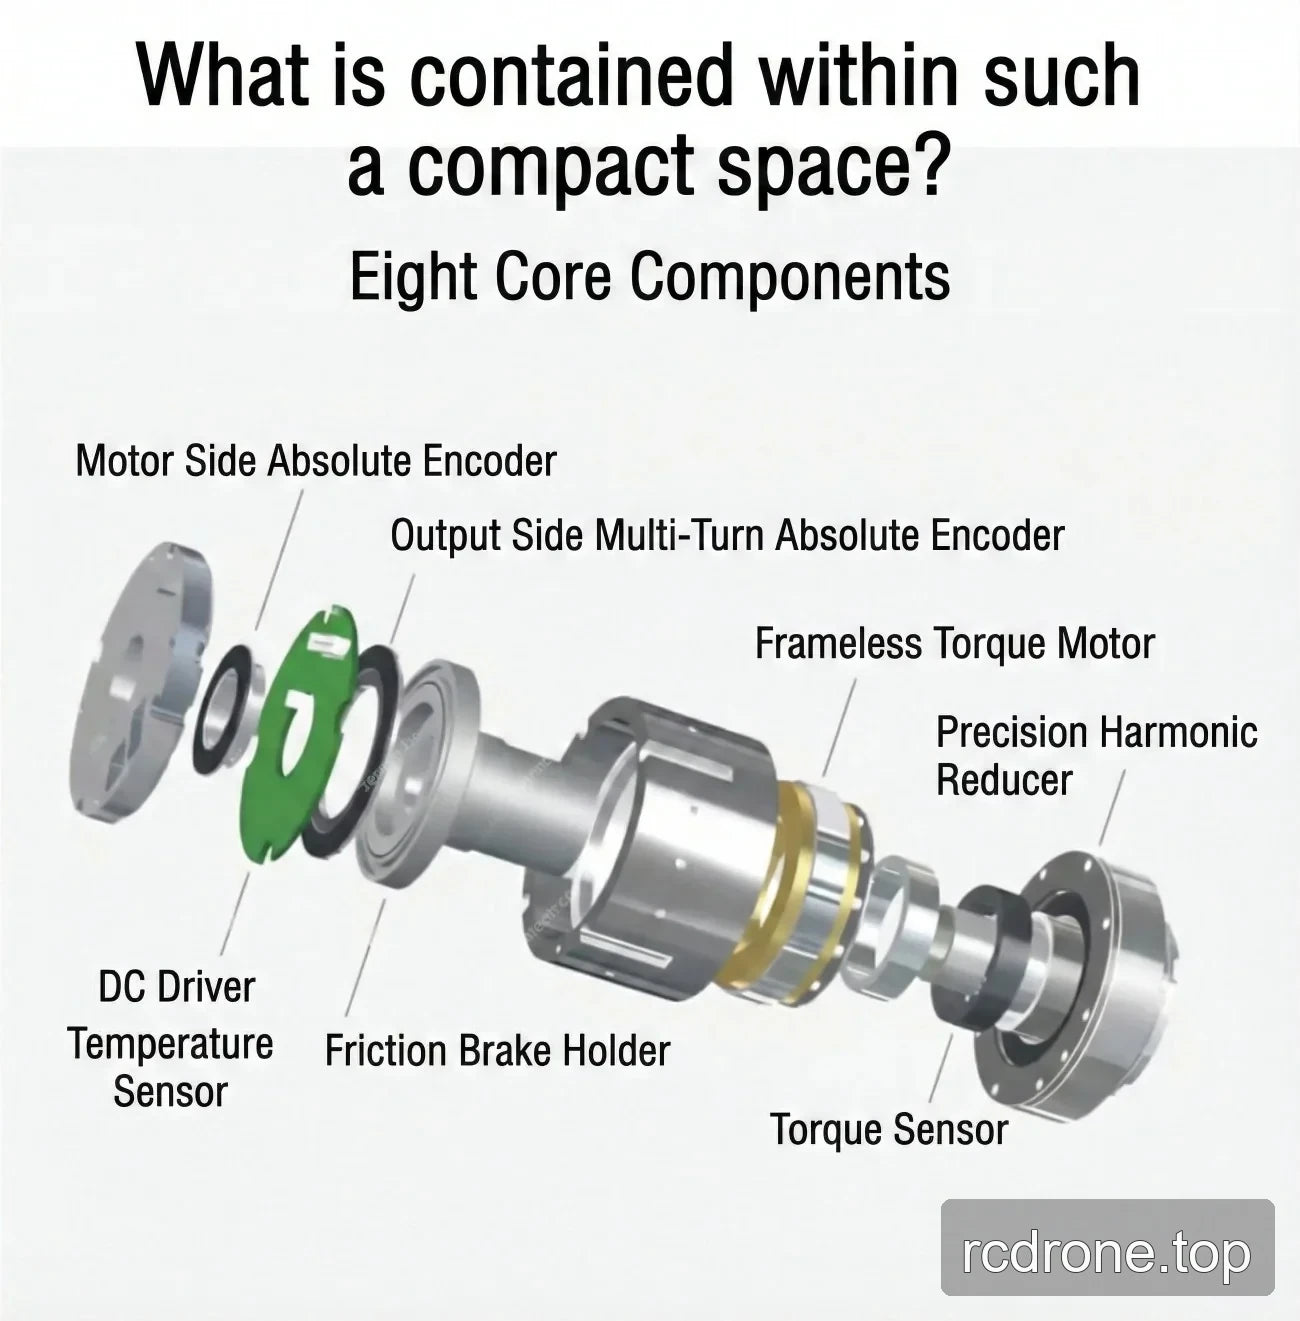
このZeroErr eRob 80 Tは、EtherCATまたはCANopenバージョンの選択、オプションのトルクセンサー、減速比の選択、およびマルチループメモリの選択を備えたロボットジョイントアクチュエーター ファミリーです。
特徴
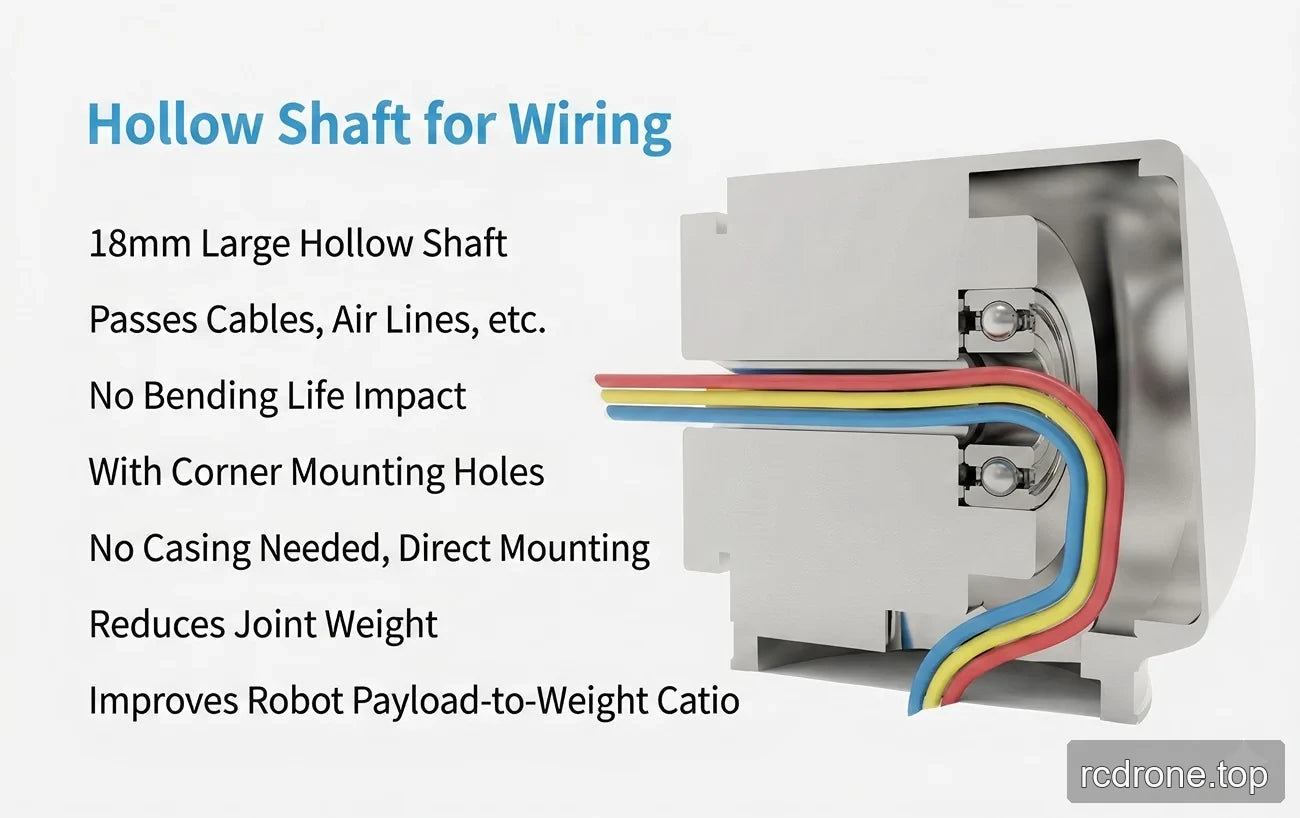
- ケーブルとエアラインを通すための18 mmの中空シャフト; ルーティングは曲げ寿命に影響を与えないとされています。
- コーナーマウント穴とダイレクトマウント設計。
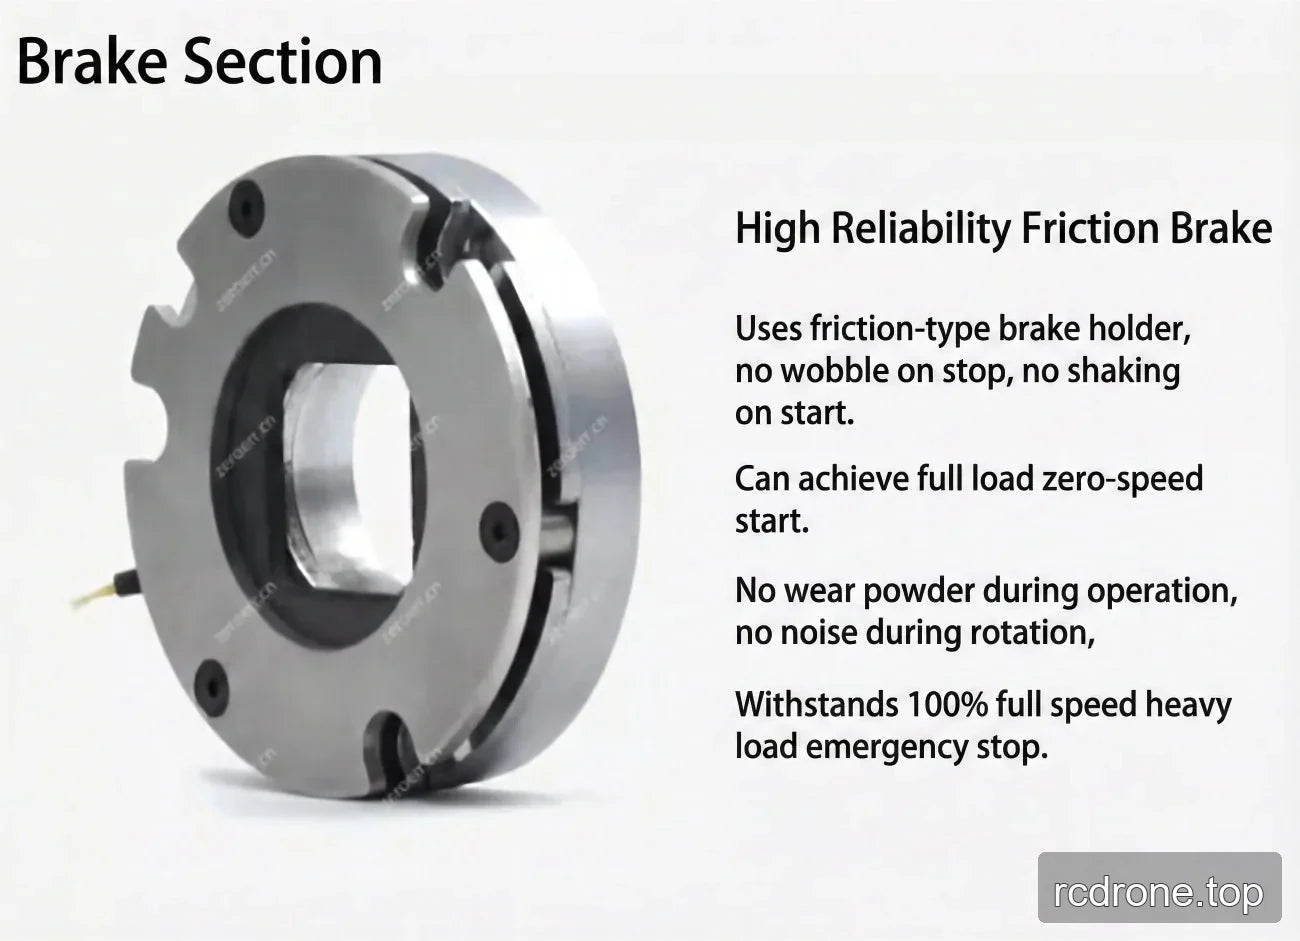
- 摩擦ブレーキ。
構成オプション
| 選択 | 利用可能なラベル |
|---|---|
| バージョン | eRob 80 T (CANopen トルクセンサー付き); eRob 80 T (CANopen トルクセンサーなし); eRob 80 T (EtherCAT トルクセンサー付き); eRob 80 T (EtherCAT トルクセンサーなし) |
| 減速比 | 50; 80; 100 |
| マルチループメモリ | マルチループメモリなし; マルチループメモリあり |
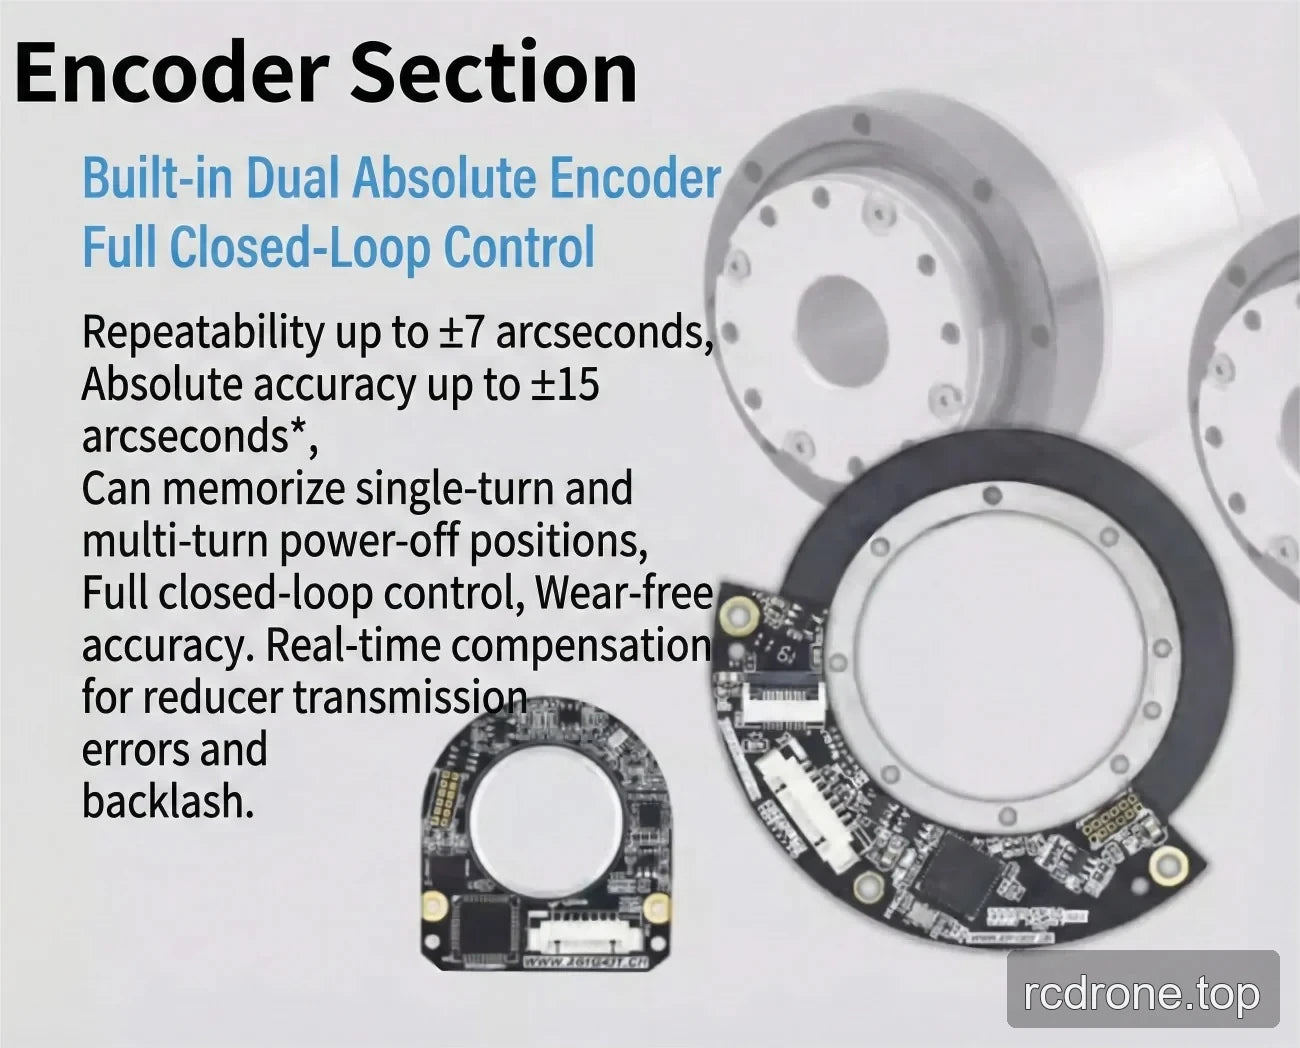
EtherCATバージョンはEtherCAT通信オプションを使用し、CANopenバージョンはCANopen通信オプションを使用します。マルチループメモリありの選択は、単回転および多回転の電源オフ位置を記憶することができるとされています。
仕様
| パラメータ | 値 |
|---|---|
| 製品タイプ | eRob 80 T ロボットジョイント アクチュエーター |
| ホロウシャフト直径 | 18 mm |
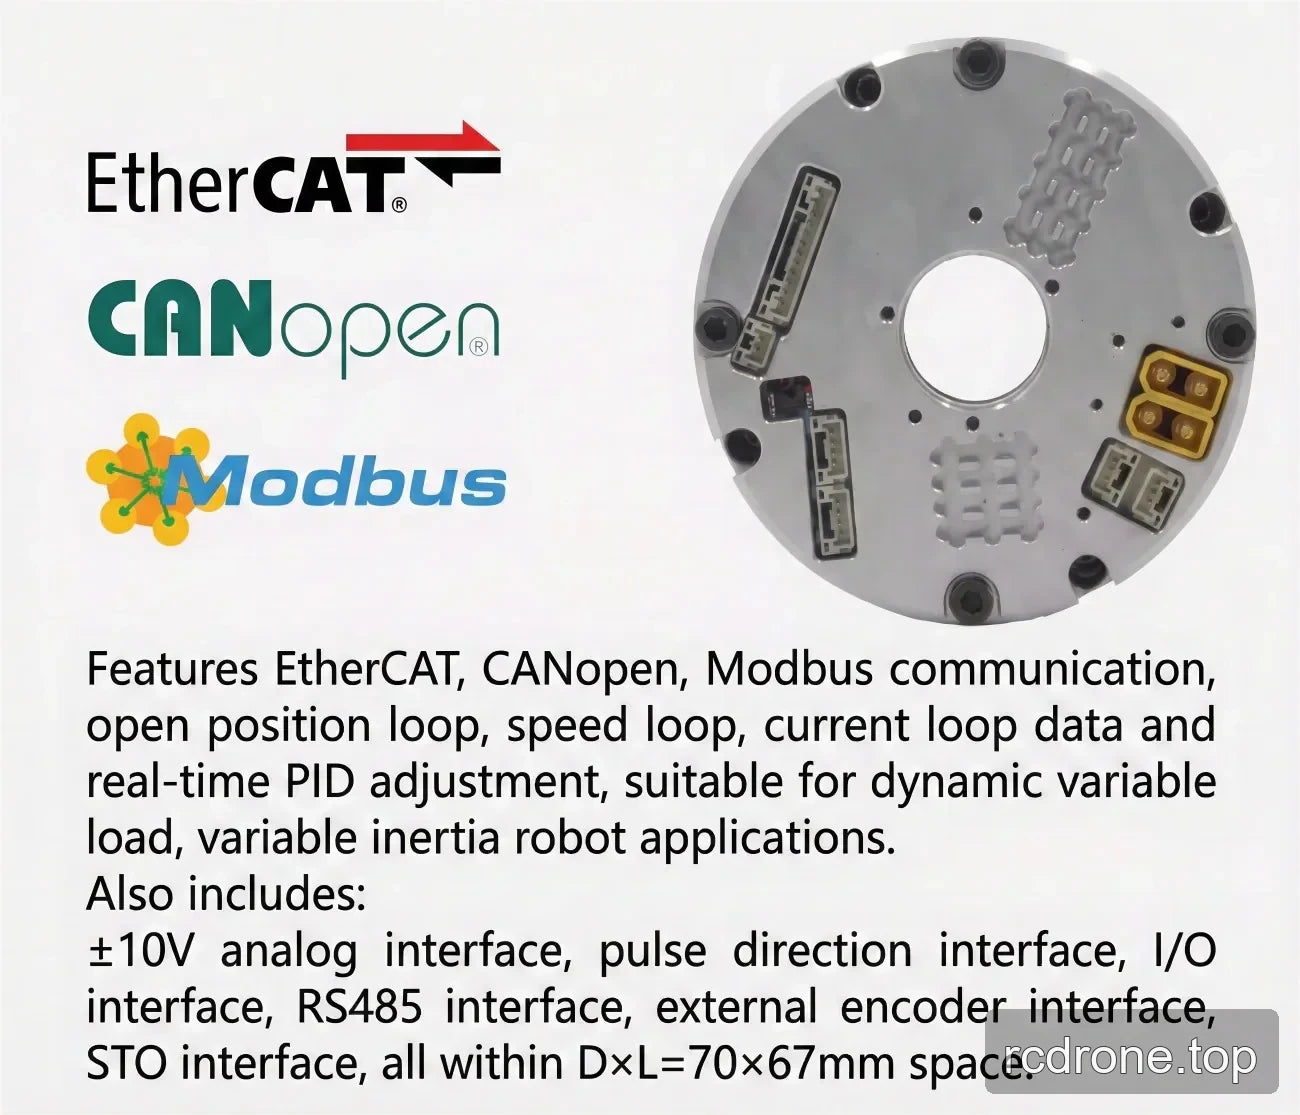
| 通信選択 | EtherCAT または CANopen、選択したバージョンに応じて |
| ブレーキタイプ | 摩擦ブレーキ |
アプリケーション
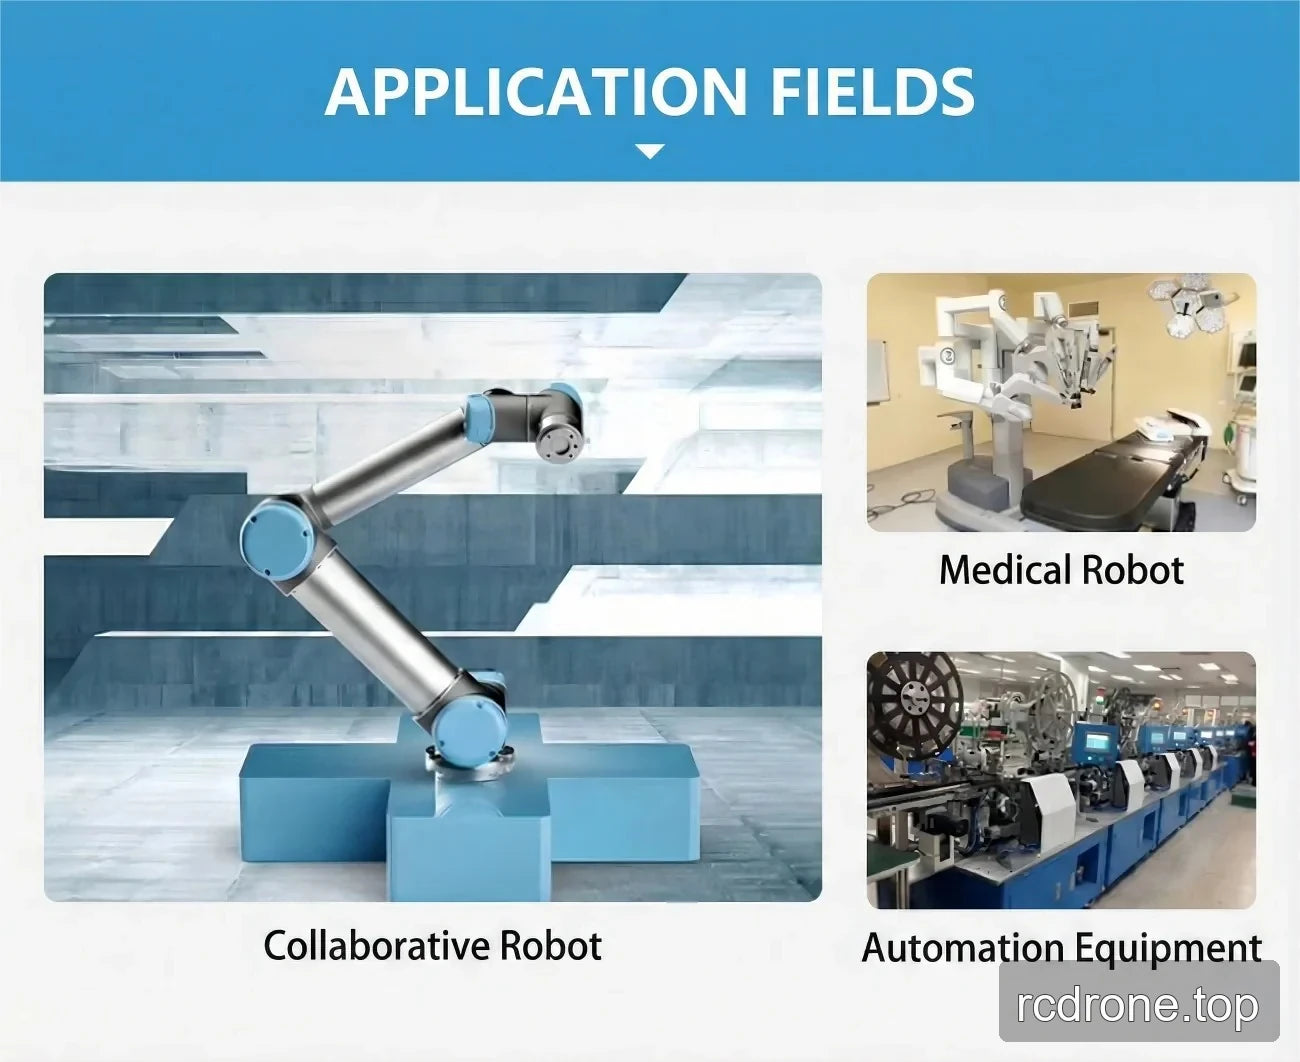
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
- 協働ロボット
- 医療ロボット
- 自動化機器
ドキュメント
EROB170I Iシリーズ EtherCAT eRob80T — 3Dモデル (ZIP)
EROB170I Iシリーズ EtherCAT — 3Dモデル (ZIP)
EROB80 Tシリーズ EtherCAT — 3Dモデル — STEPファイル (ZIP)
EROB80 Tシリーズ CANopen — 3Dモデル — STEPファイル (ZIP)
EROB80 Tシリーズ EtherCAT 設置図 — 設置図 (PDF)
EROB80 Tシリーズ CANopen 設置図 — 設置図 (PDF)
ビジュアル詳細
製品ビデオ
製品ビュー
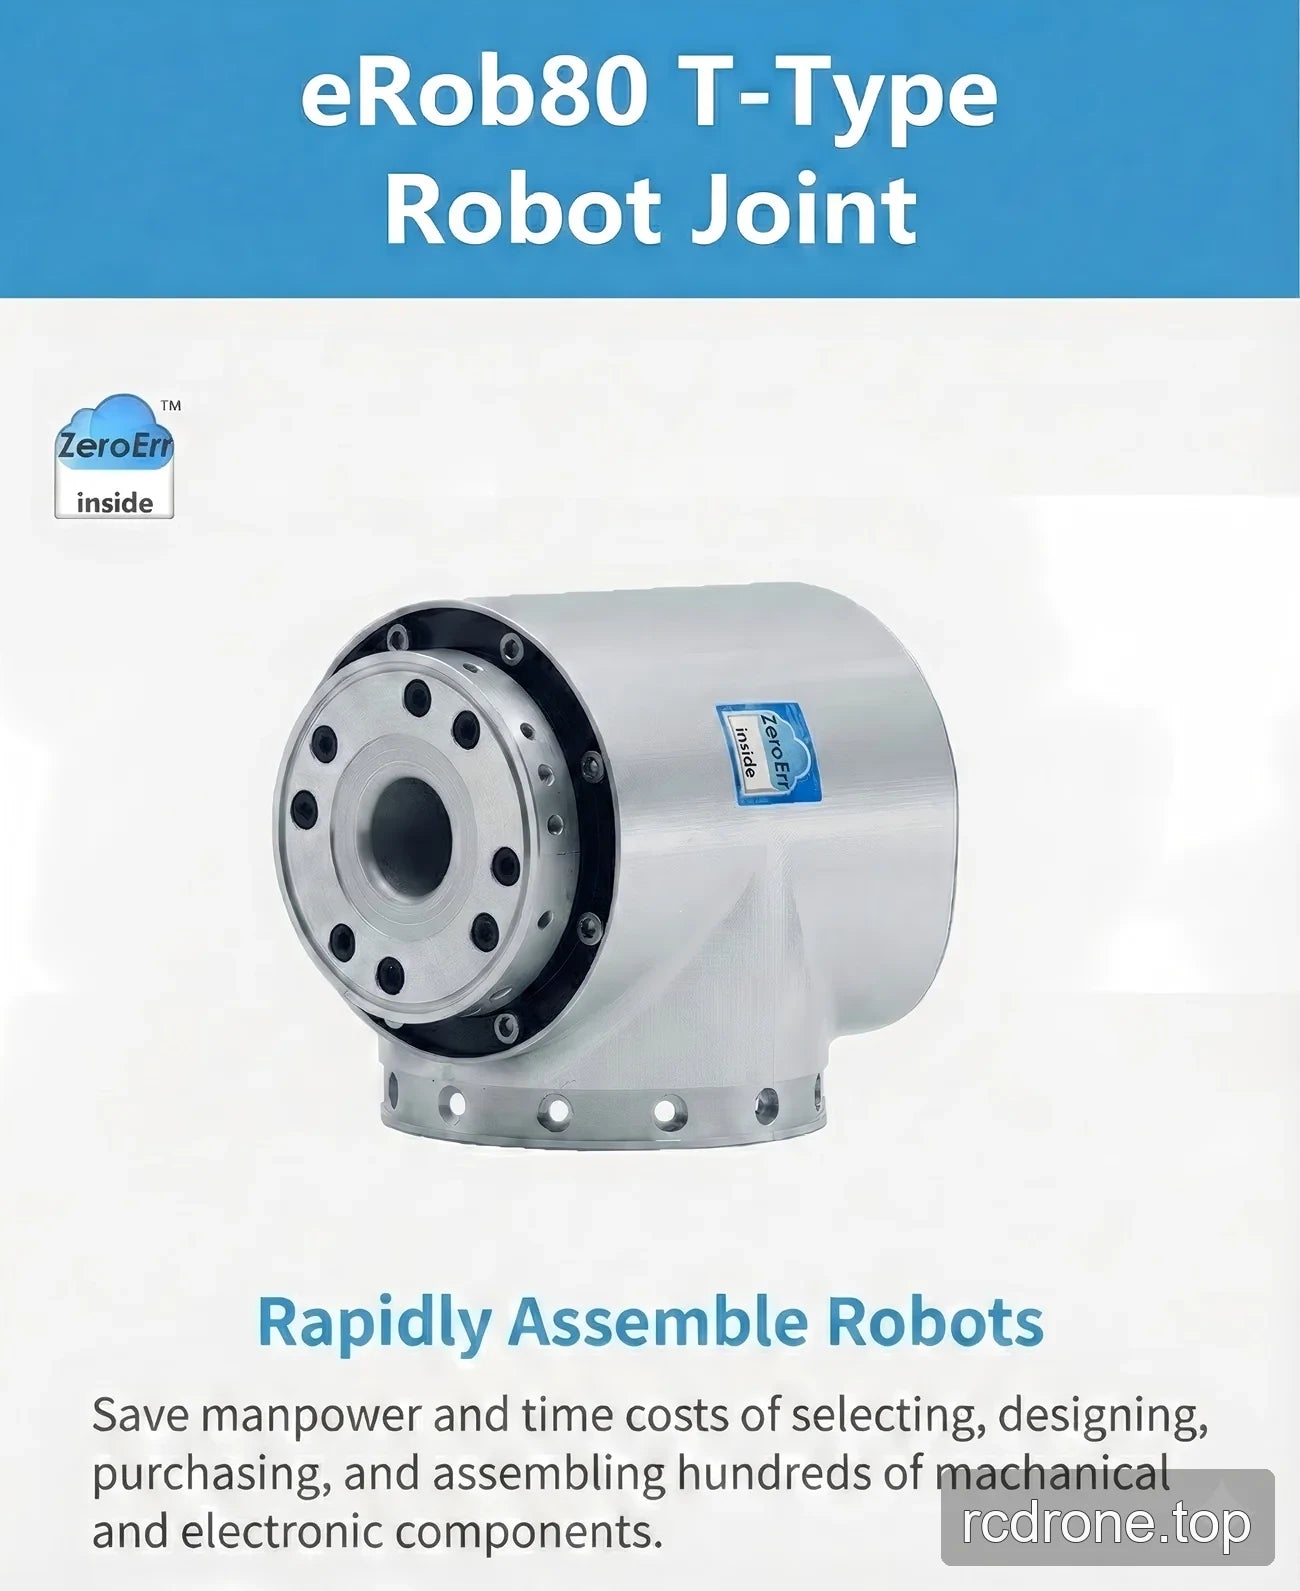
特徴とデザイン
インターフェースと接続
仕様と性能
適用例