


ZeroErr eRob 90 I ロボットジョイントモーター、EtherCAT/CANopen、減速比50–120
ZeroErr eRob 90 I ロボットジョイントモーター、EtherCAT/CANopen、減速比50–120
ZeroErr
通常価格
$2,025.00 USD
通常価格
セール価格
$2,025.00 USD
単価
あたり
税込。
配送料はチェックアウト時に計算されます。
受取状況を読み込めませんでした


概要
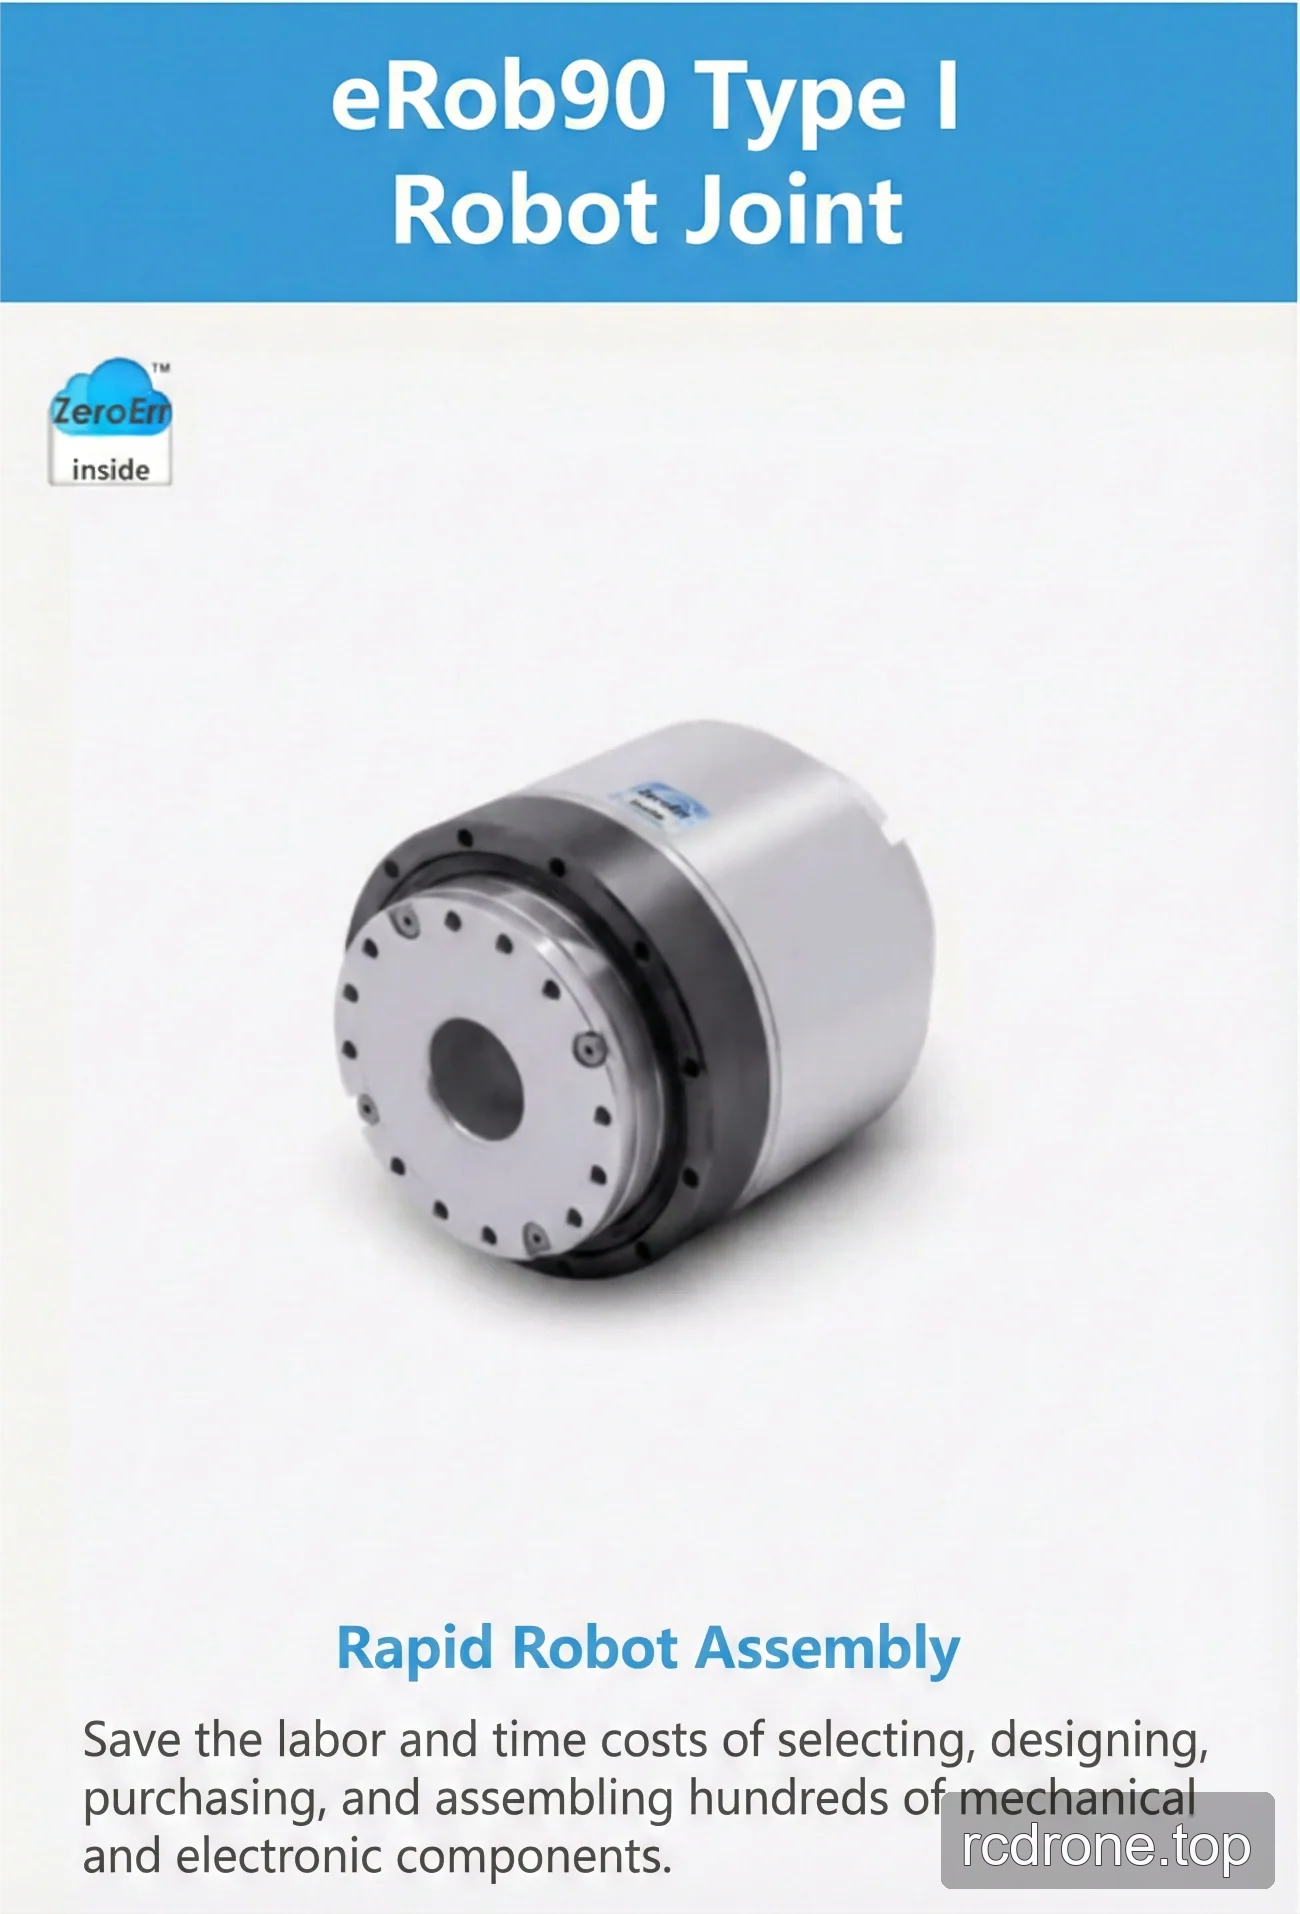
ZeroErr eRob 90 I ロボットジョイント モーター は、ブレーキの有無にかかわらず、CANopenおよびEtherCATバージョンで提供され、ロボットジョイント構成および迅速なロボット組立に対応しています。
特徴と構成
- 通信バージョン: CANopenまたはEtherCAT。
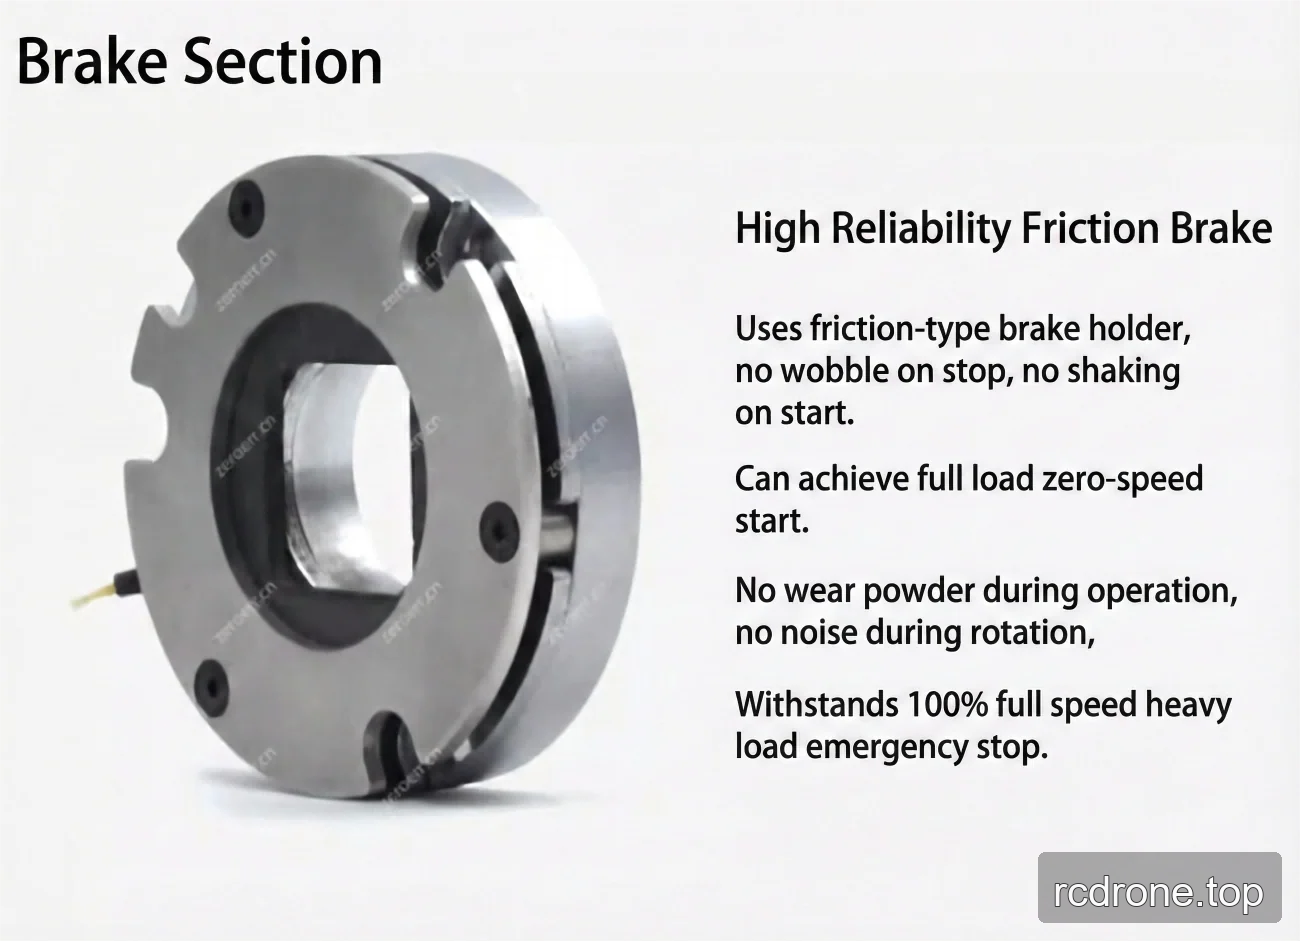
- ブレーキ構成: ブレーキありまたはブレーキなし。記載されているブレーキモデルは摩擦ブレーキです。
- 減速比の選択: 50、80、100、および120。
- マルチターンおよびトルクの選択: マルチターンなしおよびトルクなし; マルチターンなしおよびトルクあり; マルチターンありおよびトルクなし; マルチターンありおよびトルクあり。
- 指定された電源入力電圧: 48 V (±10%)。
- 指定された中空ボア直径: 18 mm。
- 指定された取り付け方法: 同じ、互換性あり。
仕様
ひずみ波ギア比
| ひずみ波ギア比 | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| 始動および停止時のピークトルク (Nm) | 73 | 96 | 107 | 113 |
| 平均負荷トルクにおける許容最大値 (Nm) | 44 | 61 | 64 | 64 |
| 定格トルク (Nm) | 33 | 44 | 52 | 52 |
| 許容最大瞬間トルク (Nm) | 127 | 165 | 191 | 191 |
| 最大出力回転速度 (RPM) | 60 | 37.5 | 30 | 25 |
| 電源入力電圧 (V) | 48 V (±10%) | |||
| 中空ボア直径 | 18 mm | |||
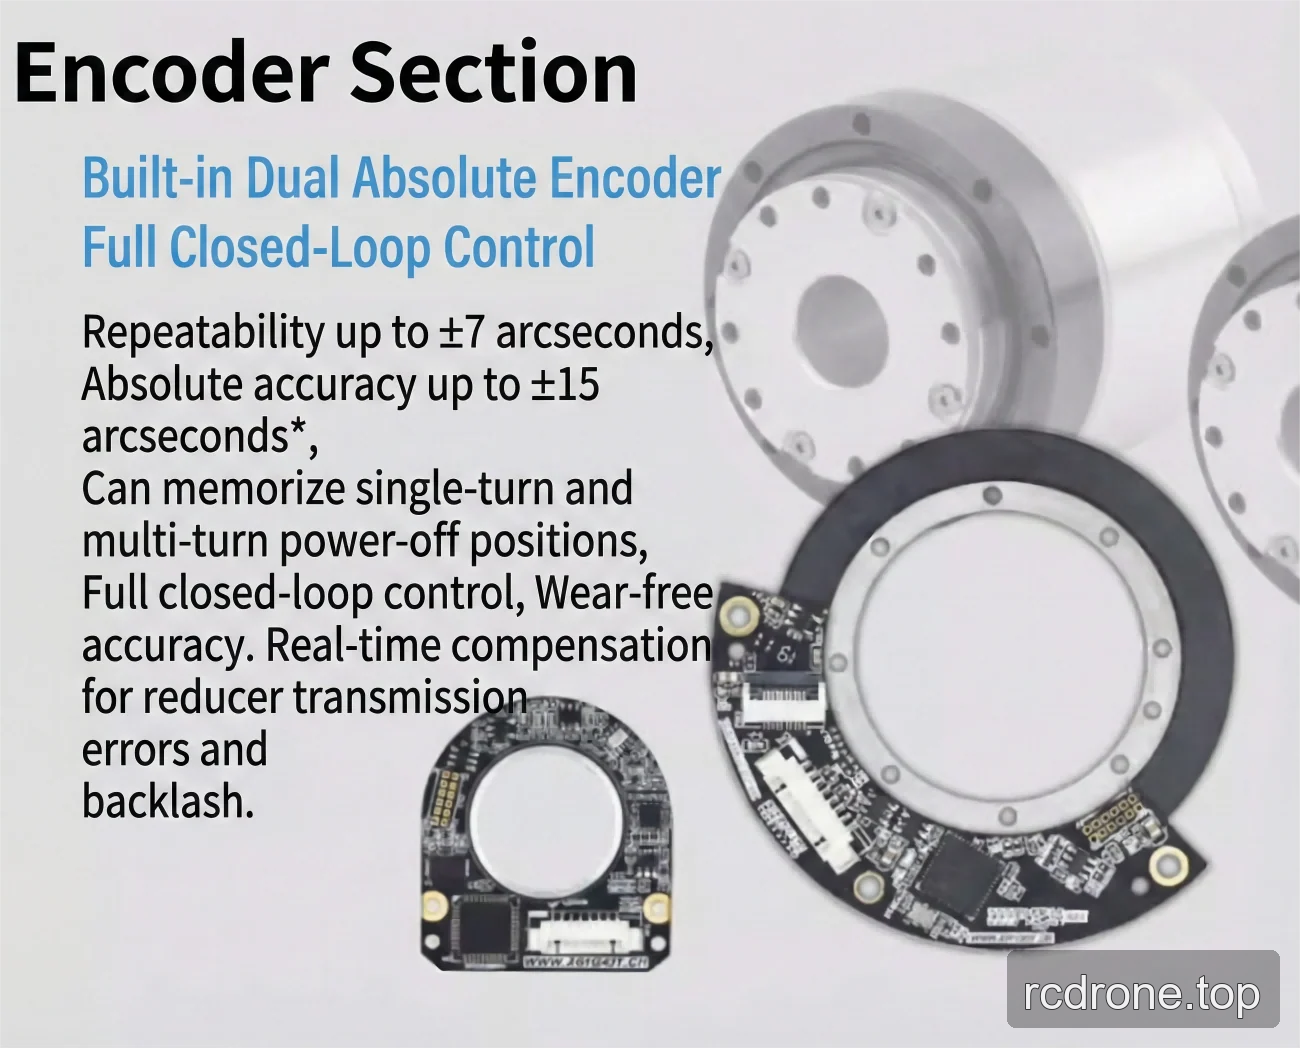
| 精度 | 再現性/絶対精度: ±7/±15 アーク秒 または ±10/±25 アーク秒* | |||
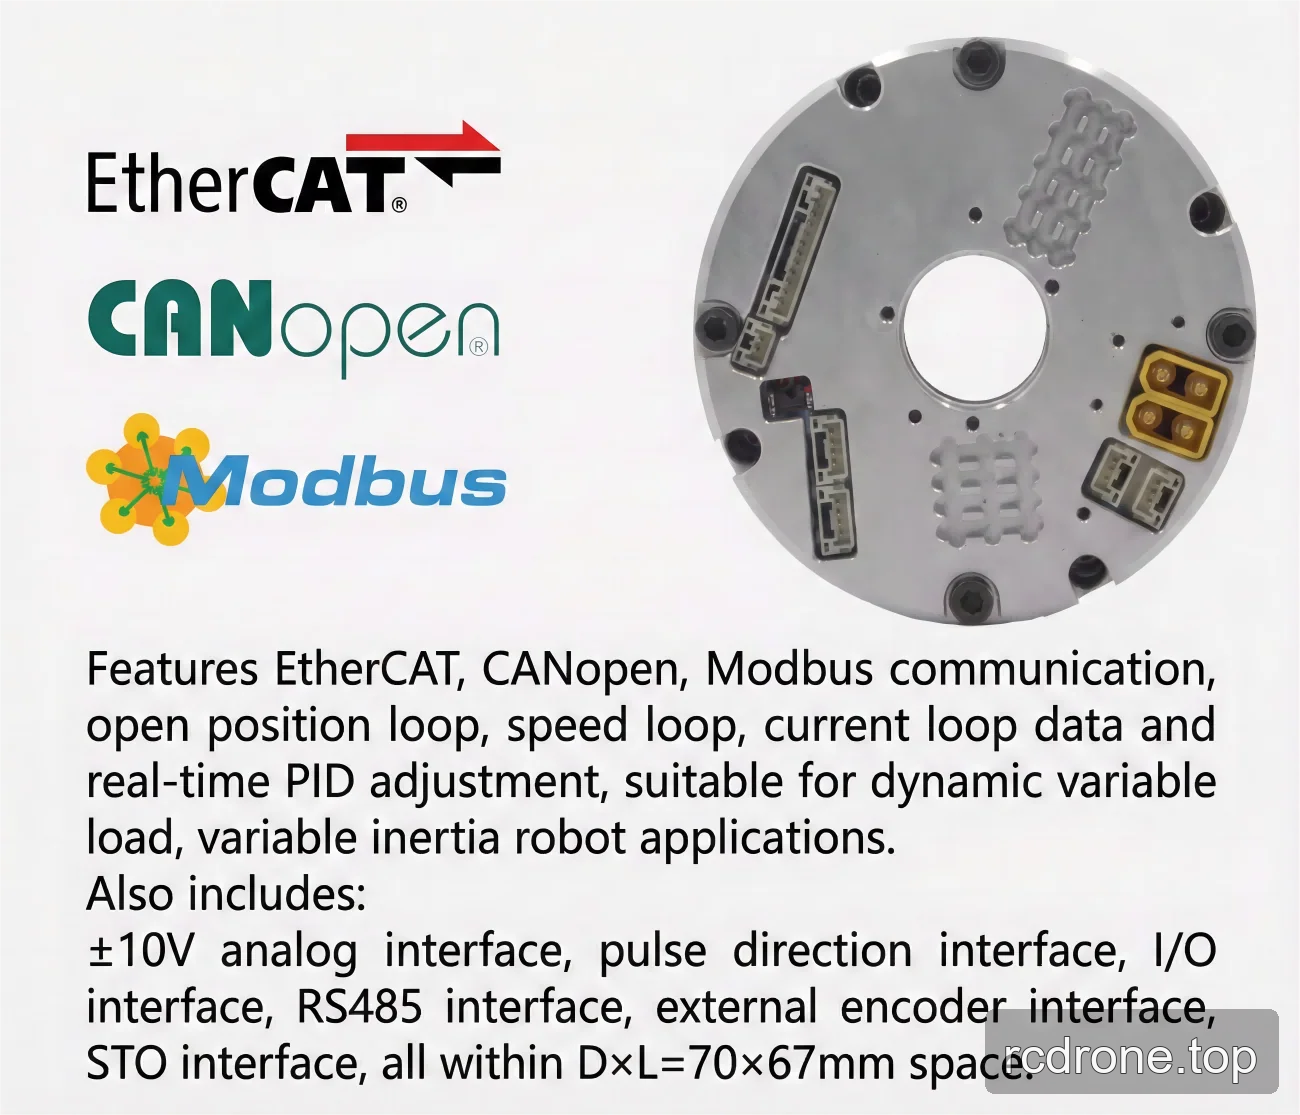
| 電気インターフェース | 通信プロトコル: EtherCAT/CANopen/Modbus; 出力側エンコーダ解像度: 19/20 ビット | |||
| 取り付け方法 | 同じ、互換性あり | |||
V3/V6 比較
| バージョン | V3 | V6 |
|---|---|---|
| モーター出力 (W) | 300 | 314 |
| SWG出力側慣性 (g-mm2) | 297466 | 273391 |
| SWG出力側質量 (kg) | 0.36 | 0.321 |
| SWG入力側慣性 (g·mm²)、ブレーキなし | 139067 | 95791 |
| SWG入力側質量 (kg)、ブレーキなし | 0.41 | 0.257 |
| 外径 × 長さ (mm)、ブレーキなし | Φ90 × 98.9 | Φ90 × 75.9 |
| 総質量 (kg)、ブレーキなし | 1.75 | 1.506 |
| SWG入力側慣性 (g·mm²)、ブレーキあり | 147025 | 110213 |
| SWG入力側質量 (kg)、ブレーキあり | 0.43 | 0.292 |
| 外径 × 長さ (mm)、ブレーキあり | Φ90 × 98.9 | Φ90 × 75.9 |
| 総質量 (kg)、ブレーキ付き | 1.87 | 1.639 |
| 直径対長さ比 | D/L = 0.91 (1未満) | — |
| 一般的なパラメータ | ID: 18 mm; IP等級: IP54*; ブレーキモデル: 摩擦ブレーキ | |
| オプションデバイス | 通信タイプ: EtherCAT/CANopen/Modbus; 出力エンコーダ解像度: 19ビット; 繰り返し精度/精度: ±7/±15アーク秒または±10/±25アーク秒。 | |
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
- 協働ロボット
- 医療ロボット
- 自動化機器
ダウンロード
ダウンロード & リソース
- EROB70F Iシリーズ CANopen EROB90I — インストール図 (PDF)
- EROB90I Iシリーズ EtherCAT — 3Dモデル (STEP)
- EROB90I Iシリーズ CANopen — 3Dモデル (STEP)
- EROB90I Iシリーズ EtherCAT インストール図 — インストール図 (PDF)
- EROB90I Iシリーズ CANopen インストール図 — インストール図 (PDF)
ビジュアル詳細
製品ビデオ
製品ビュー
寸法と構造

特徴とデザイン

インターフェースと接続
アプリケーション例
