ZeroErr eRob 90 T ロボットジョイントモーター、48V EtherCAT/CANopen、50/80/100 比率
ZeroErr eRob 90 T ロボットジョイントモーター、48V EtherCAT/CANopen、50/80/100 比率
ZeroErr
通常価格
$2,327.00 USD
通常価格
販売価格
$2,327.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
「ZeroErr eRob 90 T ロボットジョイントモーター 」は、トルクセンサーの有無を選択できるCANopenまたはEtherCATバージョンで提供されています。50、80、または100の減速比と、マルチループメモリの有無を選択してください。
特徴
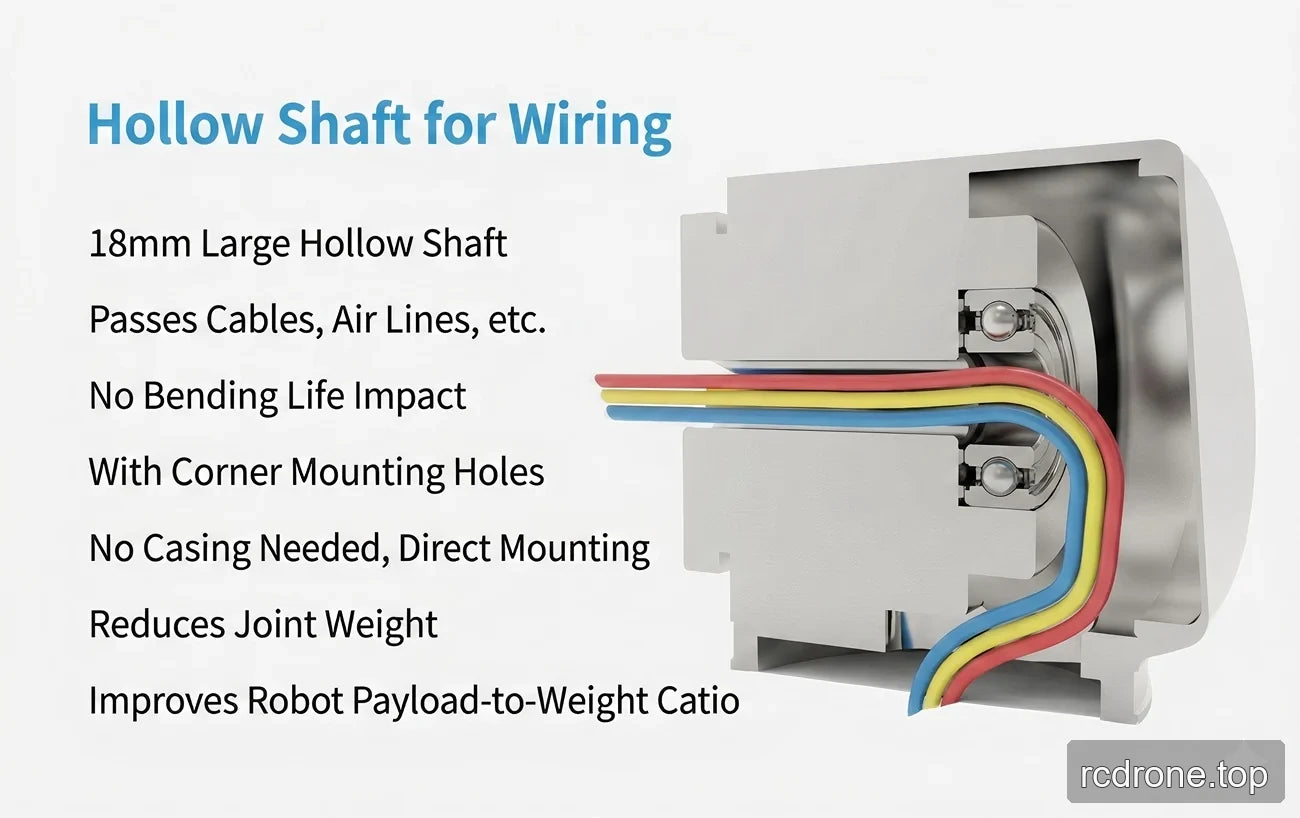
- 18 mmの中空シャフト / ケーブルおよびエアラインの配線用の貫通穴。
- コーナー取り付け穴とダイレクトマウント設計; ケースが必要とは記載されていません。
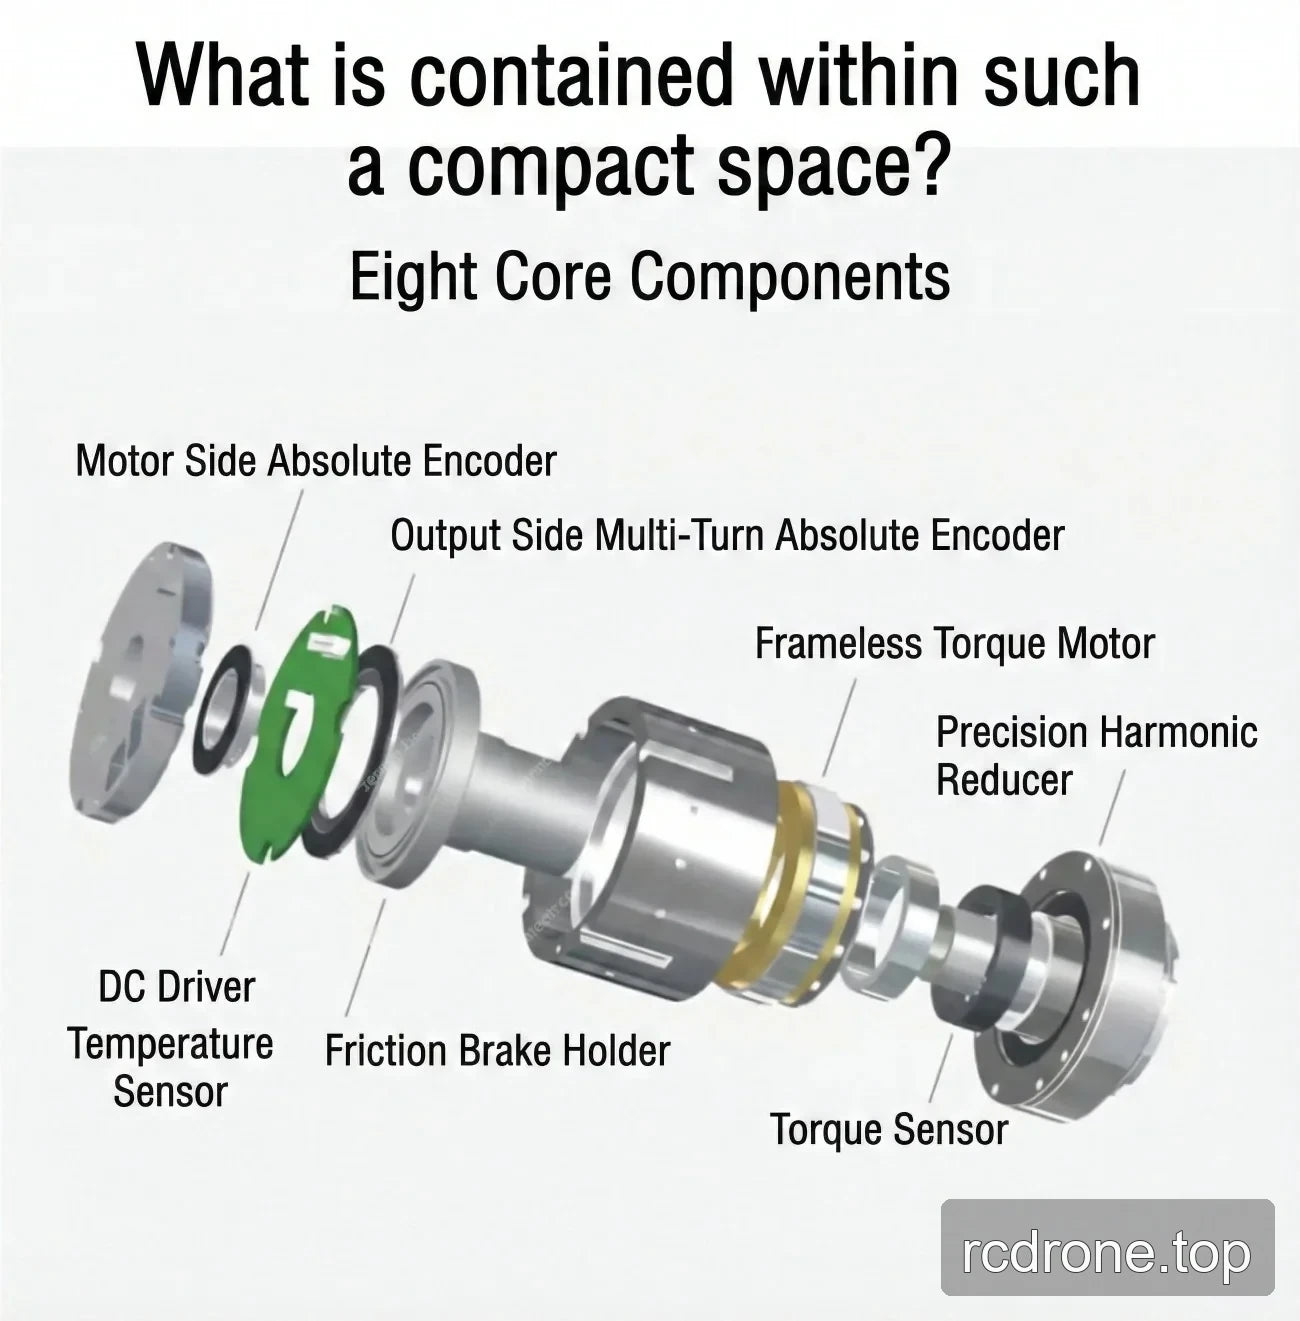
- 摩擦ダンピングブレーキ; 共通パラメータエントリには摩擦ブレーキも記載されています。
- 強力な干渉防止能力を持つ完全差動インターフェースと、直列または並列接続用の二重防緩コネクタ。
- IP65等級; 共通パラメータエントリにはIP65*が記載されています。
- 中空シャフトの配線は、曲げ寿命に影響を与えず、ジョイントの重量を軽減し、ペイロード対重量比を改善するのに役立つとされています。
仕様
選択可能な構成
| 選択 | 利用可能な選択肢 |
|---|---|
| バージョン | eRob 90 T (CANopen トルクセンサー付き); eRob 90 T (CANopen トルクセンサーなし); eRob 90 T (EtherCAT トルクセンサー付き); eRob 90 T (EtherCAT トルクセンサーなし) |
| 減速比 | 50; 80; 100 |
| マルチループメモリ | マルチループメモリなし; マルチループメモリあり |
技術的パラメータ
ソース技術表はモデル / ジョイントシリーズをeRob90HXXT として特定し、以下の歪み波ギア比の列を使用します。
| パラメータ | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| モデル / ジョイントシリーズ | eRob90HXXT | |||
| ストレインウェーブギア比 | 20-50 | 20-80 | 20-100 | 20-120 |
| 始動/停止時のピークトルク (Nm) | 73 | 96 | 107 | 113 |
| 許容最大平均負荷トルク (Nm) | 44 | 61 | 64 | 64 |
| 定格トルク (Nm) | 33 | 44 | 52 | 52 |
| 許容最大瞬時トルク (Nm) | 127 | 165 | 191 | 191 |
| 最大出力回転速度 (RPM) | 60 | 37.5 | 30 | 25 |
| モーター出力 (W) | 300 | |||
| 電源電圧 (V) | 48 V (±10%) | |||
| 電源に関する注意 | 注意深くお読みください: “なぜ普通のスイッチング電源をモジュールの電源として使用できないのか?”および“ジョイントモジュールマニュアル第3章 eRob入力電源の指示”。 | |||
| 出力エンコーダ解像度 | 19ビット | |||
| 再現性 / 絶対精度 (アーク秒) | ±10 / ±45 アーク秒 | |||
| 通信バス | EtherCAT / CANopen | |||
| 外径 × 長さ × 貫通穴 (mm) | 96 × 123.8 × 18 | |||
| 重量 (kg) | 2.6 | |||
| インターフェース設計 | 完全差動インターフェース、強力な干渉防止; 二重防緩コネクタ、直列/並列接続可能。 | |||
| ブレーキ | 摩擦ダンピングブレーキ | |||
| IP等級 | IP65 | |||
| ひずみ波ギア入力慣性 (g·mm²) | 147025 | |||
| ひずみ波ギア入力質量 (kg) | 2.6 | |||
| 一般的なパラメータ | ID: 18 mm, IP等級: IP65*, ブレーキ: 摩擦ブレーキ | |||
| オプションデバイス | 通信: EtherCAT / CANopen / Modbus; 出力エンコーダ解像度: 19ビット; 繰り返し精度/精度: ±7/±15アーク秒または±10/±25アーク秒 | |||
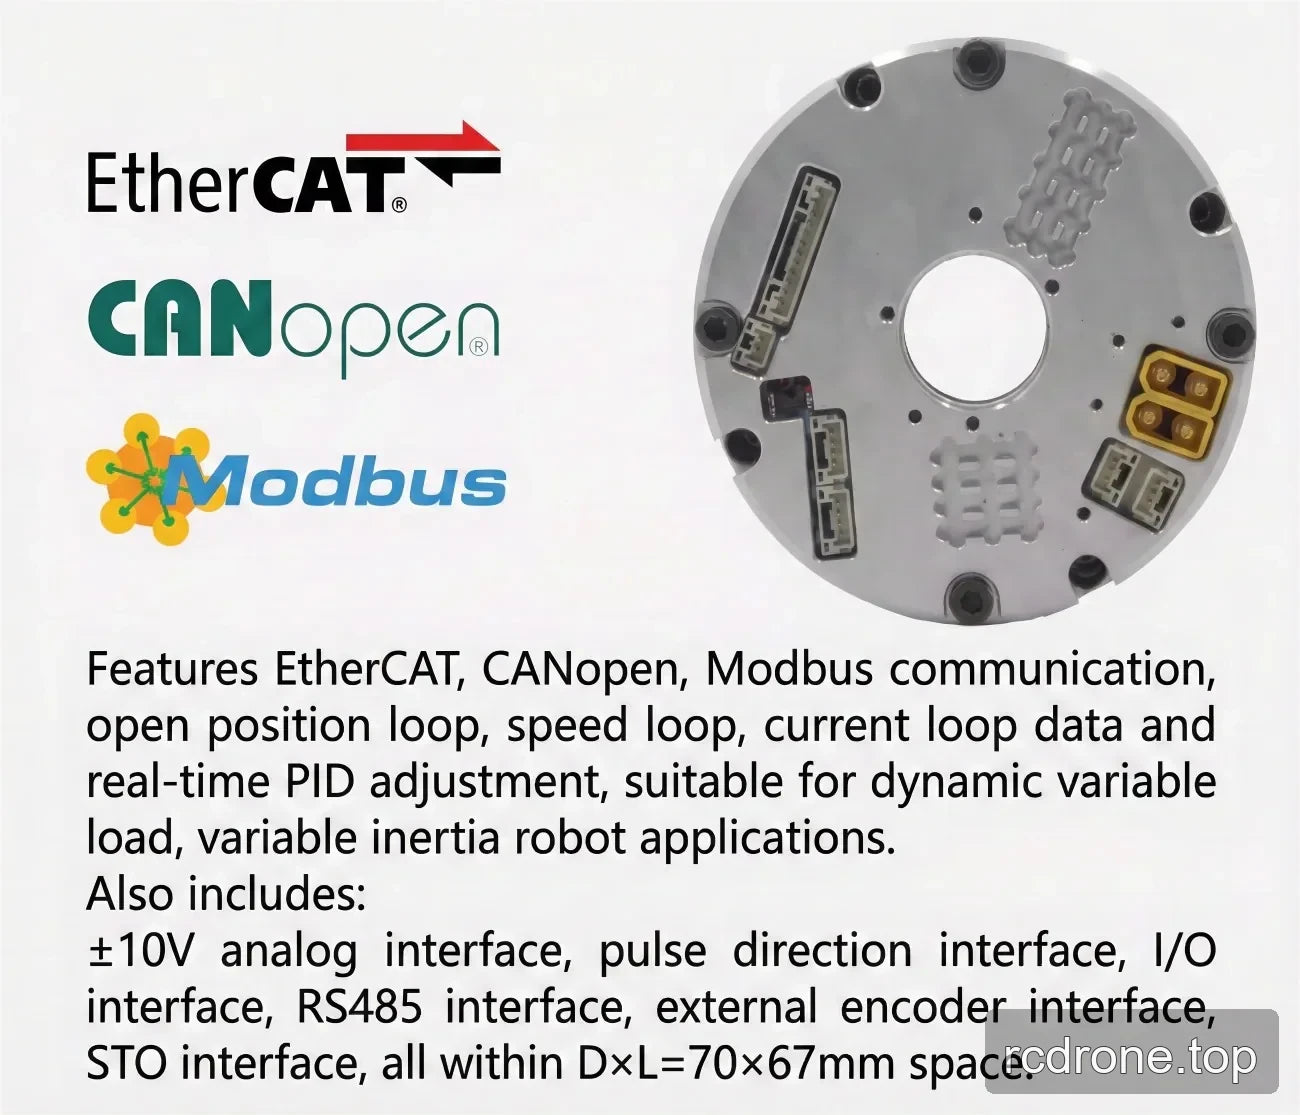
| EtherCATバージョン回転アクチュエータ | オプションインターフェース: RS485, パルス/DIR, I/O, ±10 V アナログおよびSTO | |||
| CANopenバージョン回転アクチュエータ | オプションインターフェース: RS485, パルス/DIR, I/O, ±10 V アナログおよびSTO | |||
ダウンロード
EROB170I Iシリーズ EtherCAT eRob90T — 3Dモデル (ZIP)
EROB170I Iシリーズ EtherCAT — 3Dモデル (ZIP)
EROB90 Tシリーズ EtherCAT — 3Dモデル — STEPファイル (ZIP)
EROB90 Tシリーズ CANopen — 3Dモデル — STEPファイル (ZIP)
EROB90 Tシリーズ EtherCAT 設置図 — 設置図 (PDF)
EROB90 Tシリーズ CANopen 設置図 — 設置図 (PDF)
アプリケーション
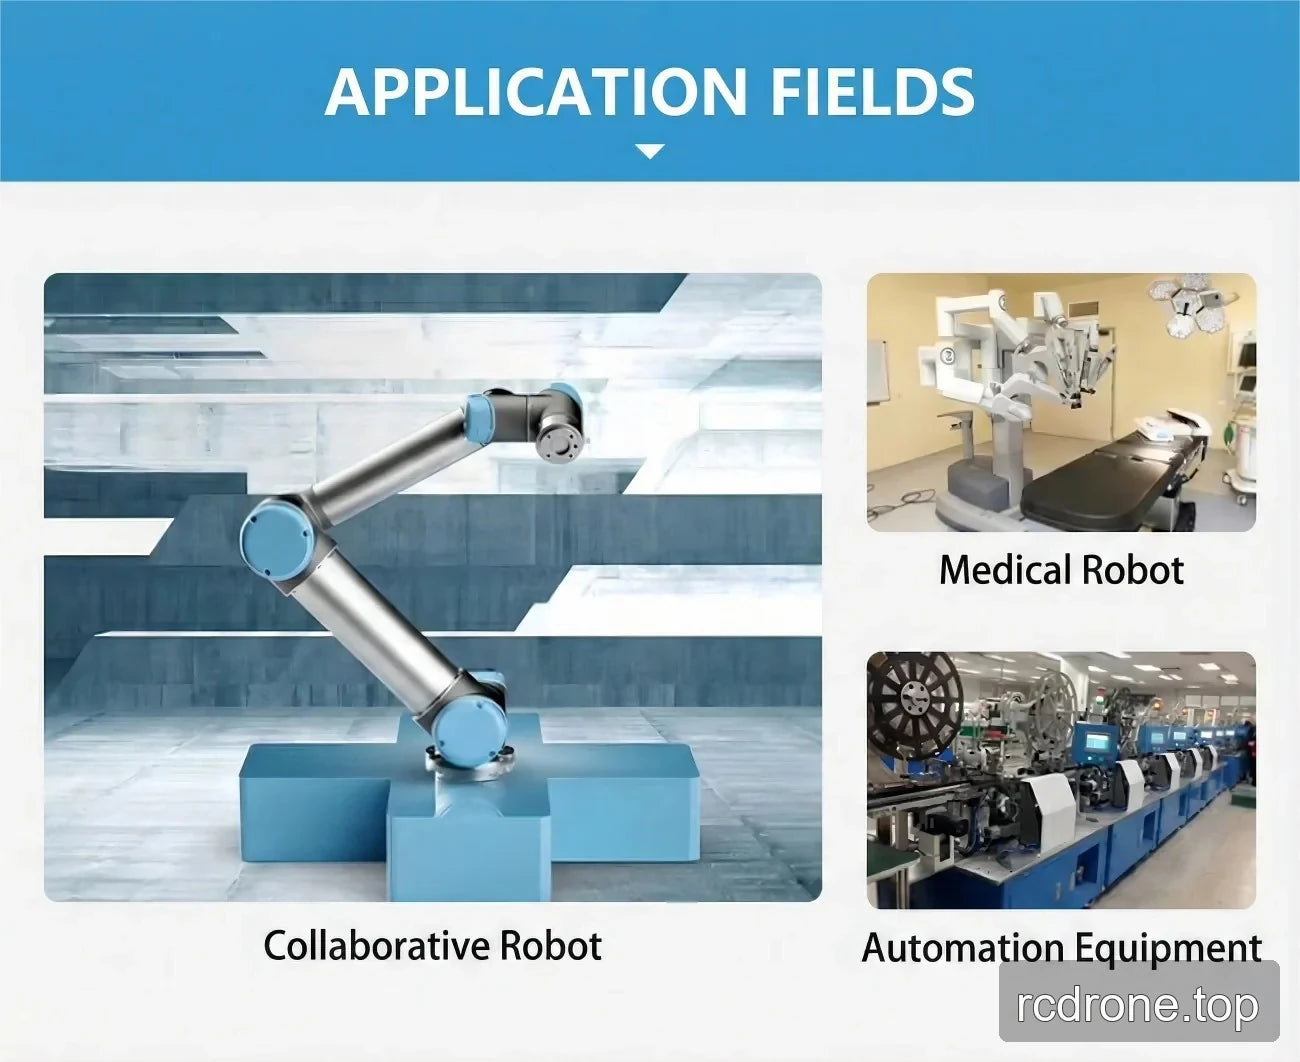
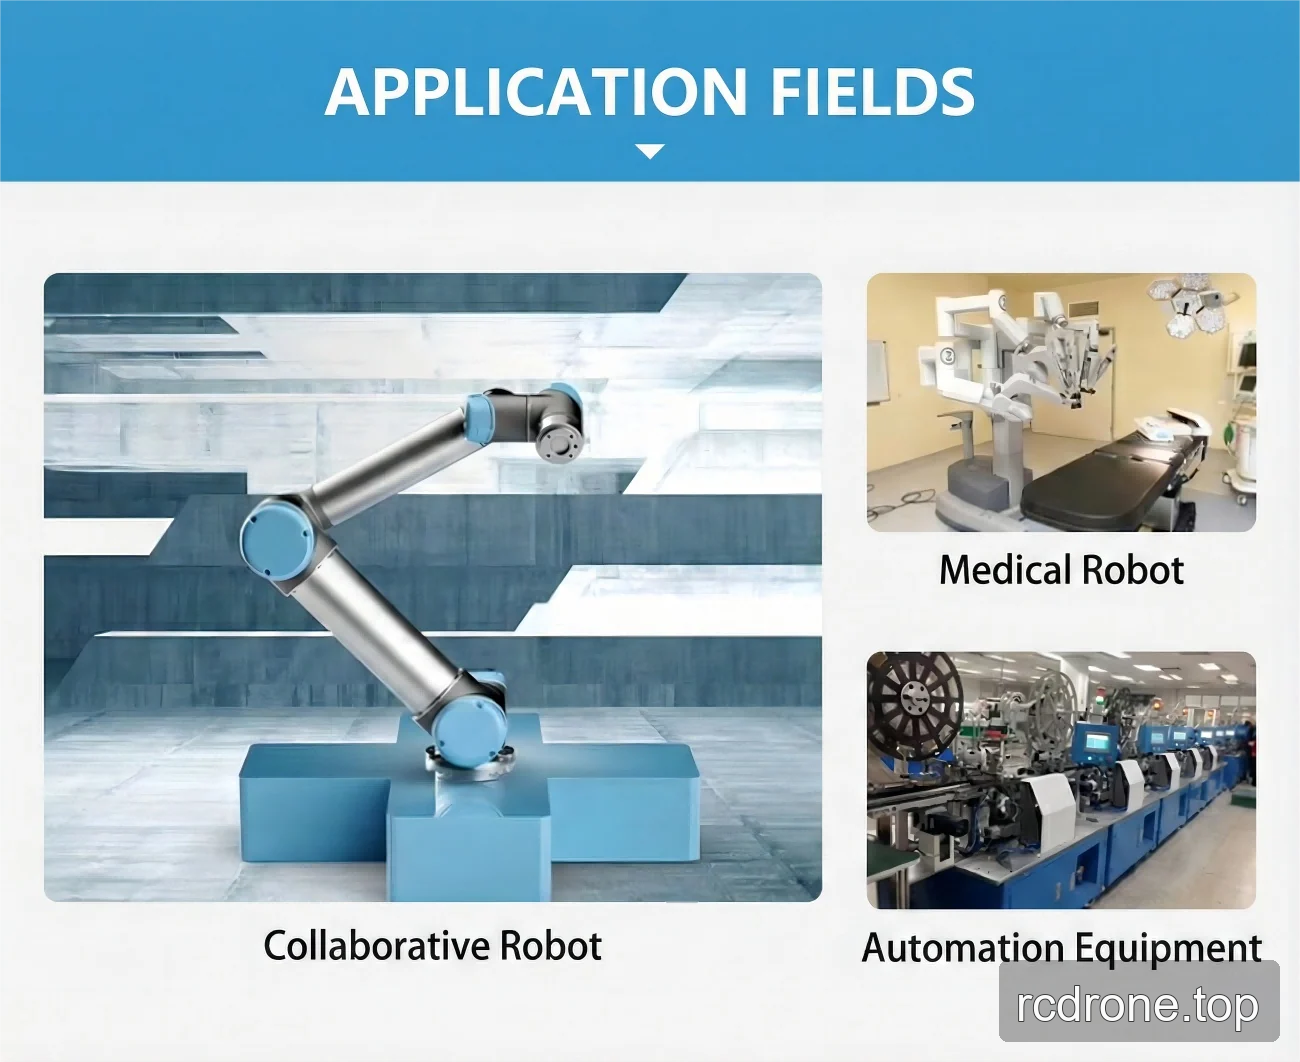
このジョイントにリストされているアプリケーションシナリオには、ヒューマノイドロボット、ロボットアーム、エクソスケルトン、四足歩行ロボット、AGV車両、ARUロボット、協働ロボット、医療ロボット、および自動化機器が含まれます。
ビジュアル詳細
製品ビデオ
製品ビュー

特徴とデザイン
インターフェースと接続
仕様と性能

適用例