


엔코더가 장착된 24GP-370 플래너터리 DC 기어 모터, 12V/24V
엔코더가 장착된 24GP-370 플래너터리 DC 기어 모터, 12V/24V
Jiali Motor
픽업 사용 가능 여부를 로드할 수 없습니다.


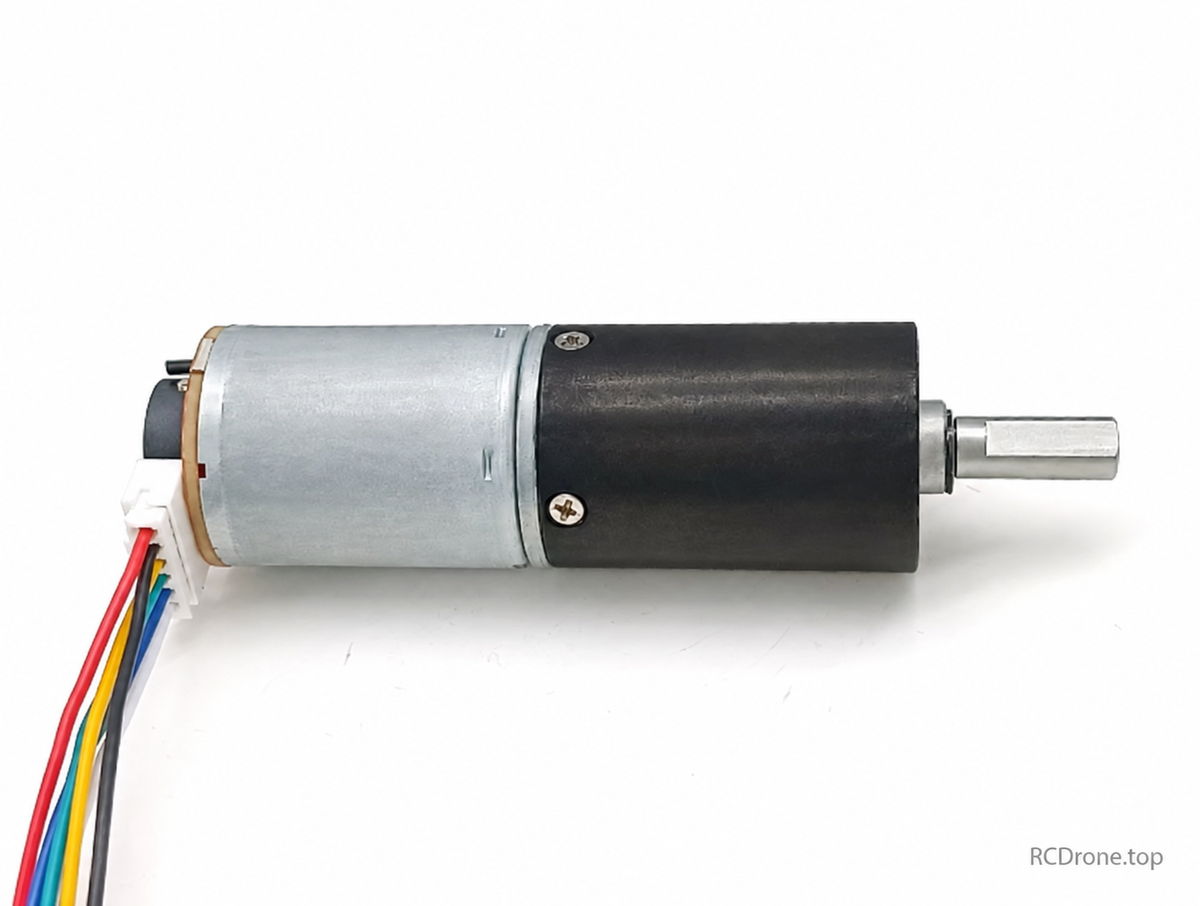
24GP-370 행성 기어 모터
24GP-370 브러시드 행성 기어 모터로 A/B 자기 홀 인코더가 장착되어 있습니다. 이는 별도의 인코더 장착 버전입니다.
구성을 선택하세요
정격 DC 전압과 무부하 출력 속도, 제공되는 경우 샤프트 직경 및 액세서리 패키지를 선택하세요. 실제 속도는 부하가 걸리면 감소합니다. 액세서리는 선택한 패키지에 명시된 경우에만 포함됩니다.
사양
- 선택한 변형에 따라 12V 또는 24V DC; 9–1200RPM 출력.
- 본체 직경 약 24mm; 모터 섹션 31mm에 8.7mm 인코더 확장이 추가됩니다.
- 표시된 6mm 샤프트는 12mm 평면과 5.5mm 평면을 가진 16mm로 돌출됩니다. 개요 표에는 15mm라고도 나와 있으니, 적합성이 중요한 경우 선택한 샤프트를 확인하세요. 4mm 대체 도면은 판매 옵션이 아닙니다.
- 19mm 피치 원에 4mm 깊이의 M2.5 장착 구멍 4개; 9mm 위치 보스; 케이블 약 150mm.
- 대략적인 전체 모터 무게 150g.
공급업체 성능 데이터
| 무부하 출력 RPM | 12V 토크 (kgf.cm) | 24V 토크 (kgf.cm) | 기어 비율 | 기어박스 L (mm) | 부하 RPM | |||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 | |||||||||||
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 | |||||||||||
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 | |||||||||||
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 | |||||||||||
| 60 | 3 | 3.공급업체는 일반 모터에 대한 6V 참조 데이터 및 무게를 포함하여 24GP-370 성능 차트를 재사용합니다.이 버전의 인코더 개요 무게는 약 150g입니다. 개요에는 일관되지 않은 전압/비율 텍스트가 있으며, 사용 가능한 옵션은 12V/24V와 위의 표에 있는 비율입니다.A/B 홀 인코더두 채널 증분 자기 홀 인코더, 기어링 전 채널당 모터 회전당 11 펄스. 소스는 22개의 자기 극(11극 쌍), 100kHz 응답, 내장 풀업 저항기 및 PH2.0 커넥터를 나열합니다. 인코더 전원은 3.3–5V DC로, 모터 전원과는 별개입니다.
회전을 변경하려면 빨간색/흰색 모터 리드를 반전하십시오. 인코더 전원 극성을 바꾸거나 인코더 공급 또는 신호에 12V/24V를 적용하지 마십시오. 한 채널의 한 엣지에 대해 기어박스 출력 RPM = 60 × 펄스 주파수 (Hz) / (11 × 기어비)입니다. 쿼드라처 카운팅 규칙은 다른 카운트 배수를 사용할 수 있습니다. 공급업체 데이터 노트치수와 무게는 대략적입니다. 전력, 전류, 소음, 온도 및 연속 작동 수치는 공급업체에 의해 나열되며, 측정 조건은 완전히 명시되지 않았습니다. 전력과 전류가 일치하지 않는 경우, 나열된 와트 수가 검증된 전기 입력 전력이라고 가정하기보다는 실제 공급 수요를 확인하십시오. 정지 토크는 한계이며, 연속 작동 등급이 아닙니다. 방수 등급은 제공되지 않습니다. 패키지 내용선택한 구성의 모터 1개와 패키지 옵션에 명시된 액세서리만 포함됩니다. 모터 전용으로 전원 공급 장치 및 속도 조절기는 포함되지 않습니다. 플러그 유형 및 전체 컨트롤러 등급은 명시되어 있지 않습니다. 세부사항행성 DC 기어 모터
모터 특징
모터 구조
사양
치수
A/B 홀 인코더
인코더 사양 및 배선
성능 데이터
선택적 브래킷 치수
토크 선택
Related Collections
|


