ASAIR AF2601R82 6축 힘/토크 센서, RS485 Modbus, 80/240 N
ASAIR AF2601R82 6축 힘/토크 센서, RS485 Modbus, 80/240 N
ASAIR
정가
$407.05 USD
정가
판매 가격
$407.05 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
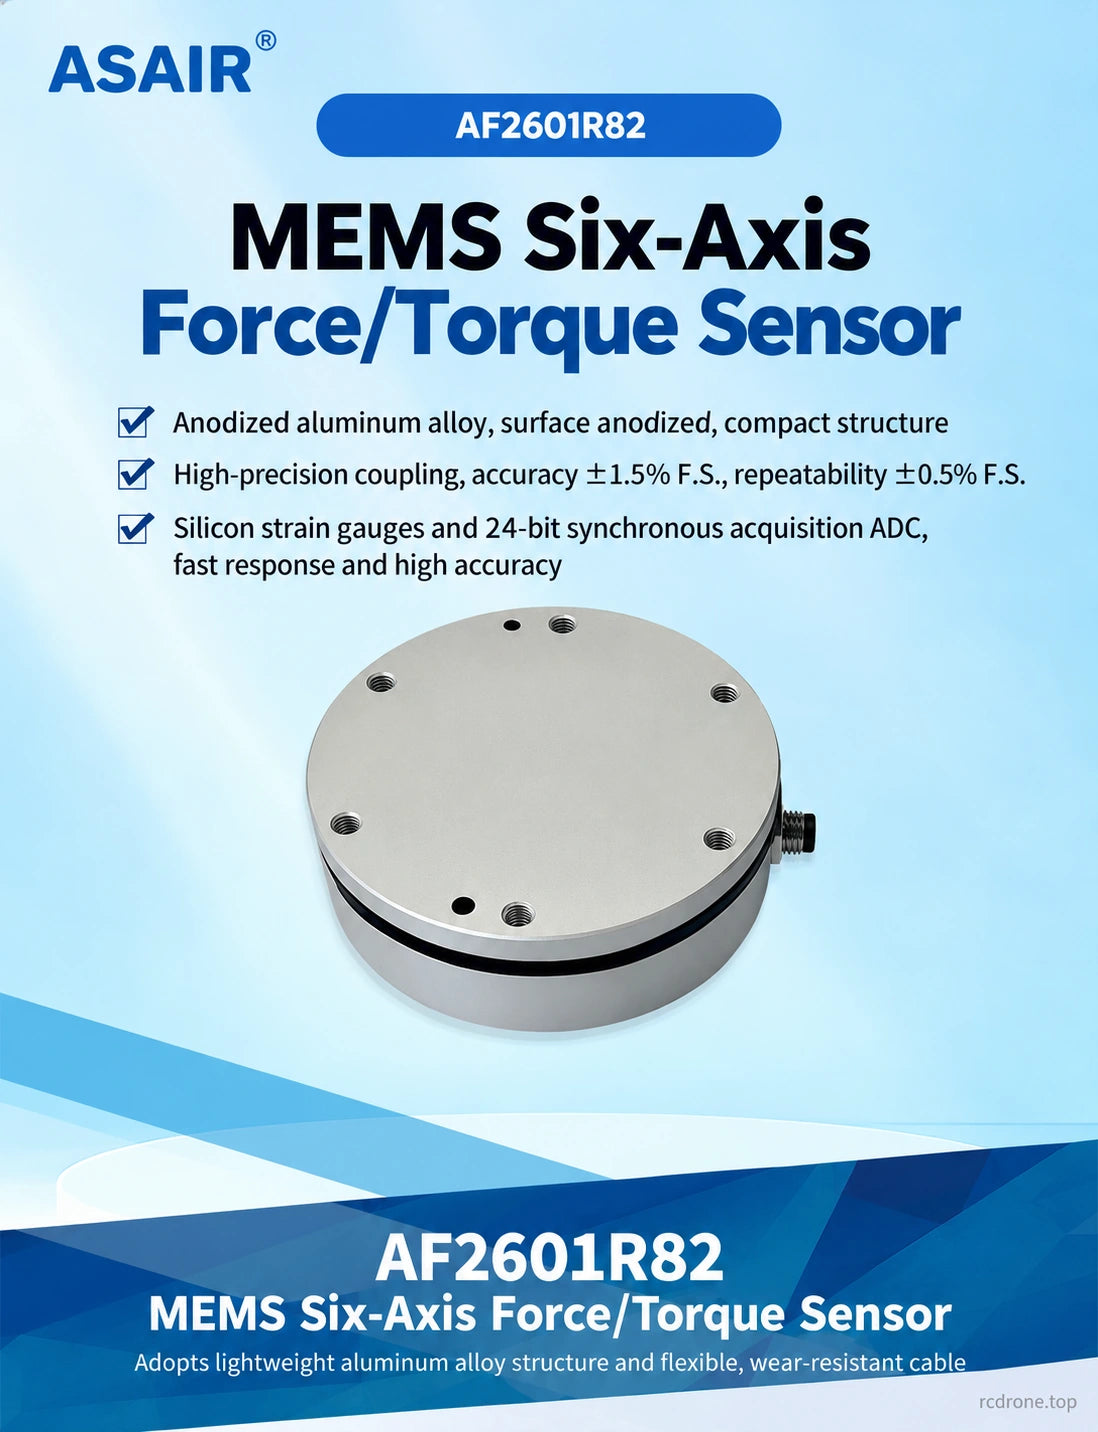
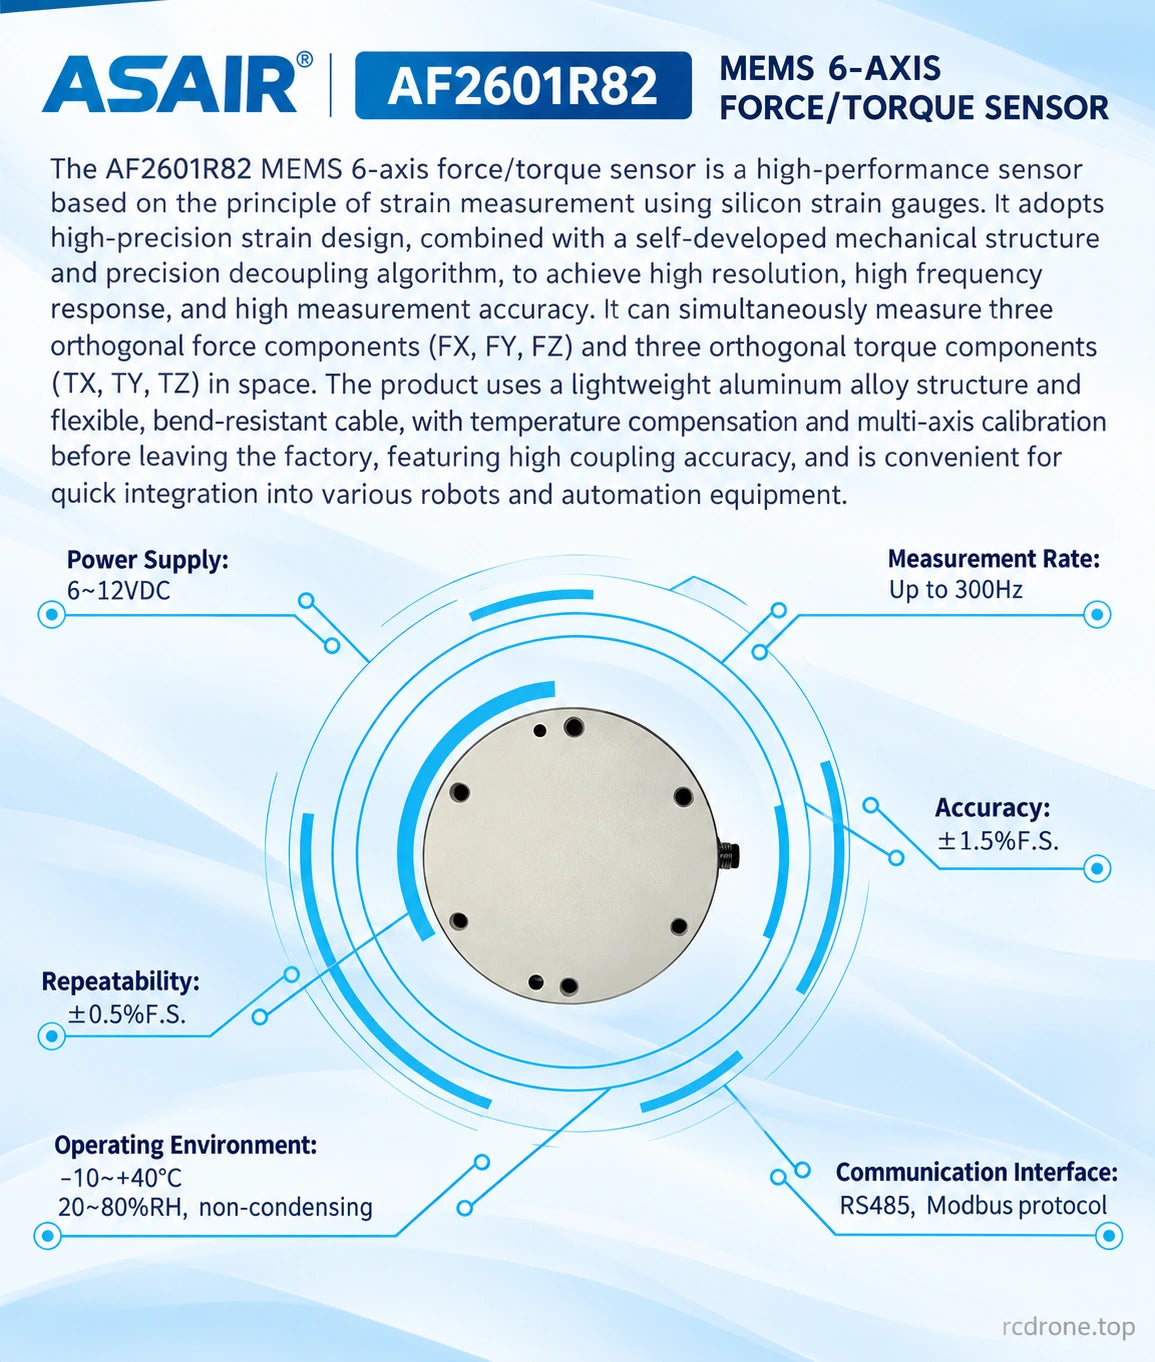
이 ASAIR AF2601R82 6축 힘/토크 센서 는 로봇 힘 제어, 자동 조립 및 다축 테스트를 위해 세 가지 직교 힘과 세 가지 토크를 측정합니다. 82 mm의 저프로파일 알루미늄 합금 본체는 실리콘 스트레인 게이지와 24비트 동기식 수집 ADC를 결합하여 RS485/Modbus 통신 및 최대 300 Hz의 측정 속도를 제공합니다.
특징
- 6축 감지: Fx, Fy, Fz 및 Tx, Ty, Tz.
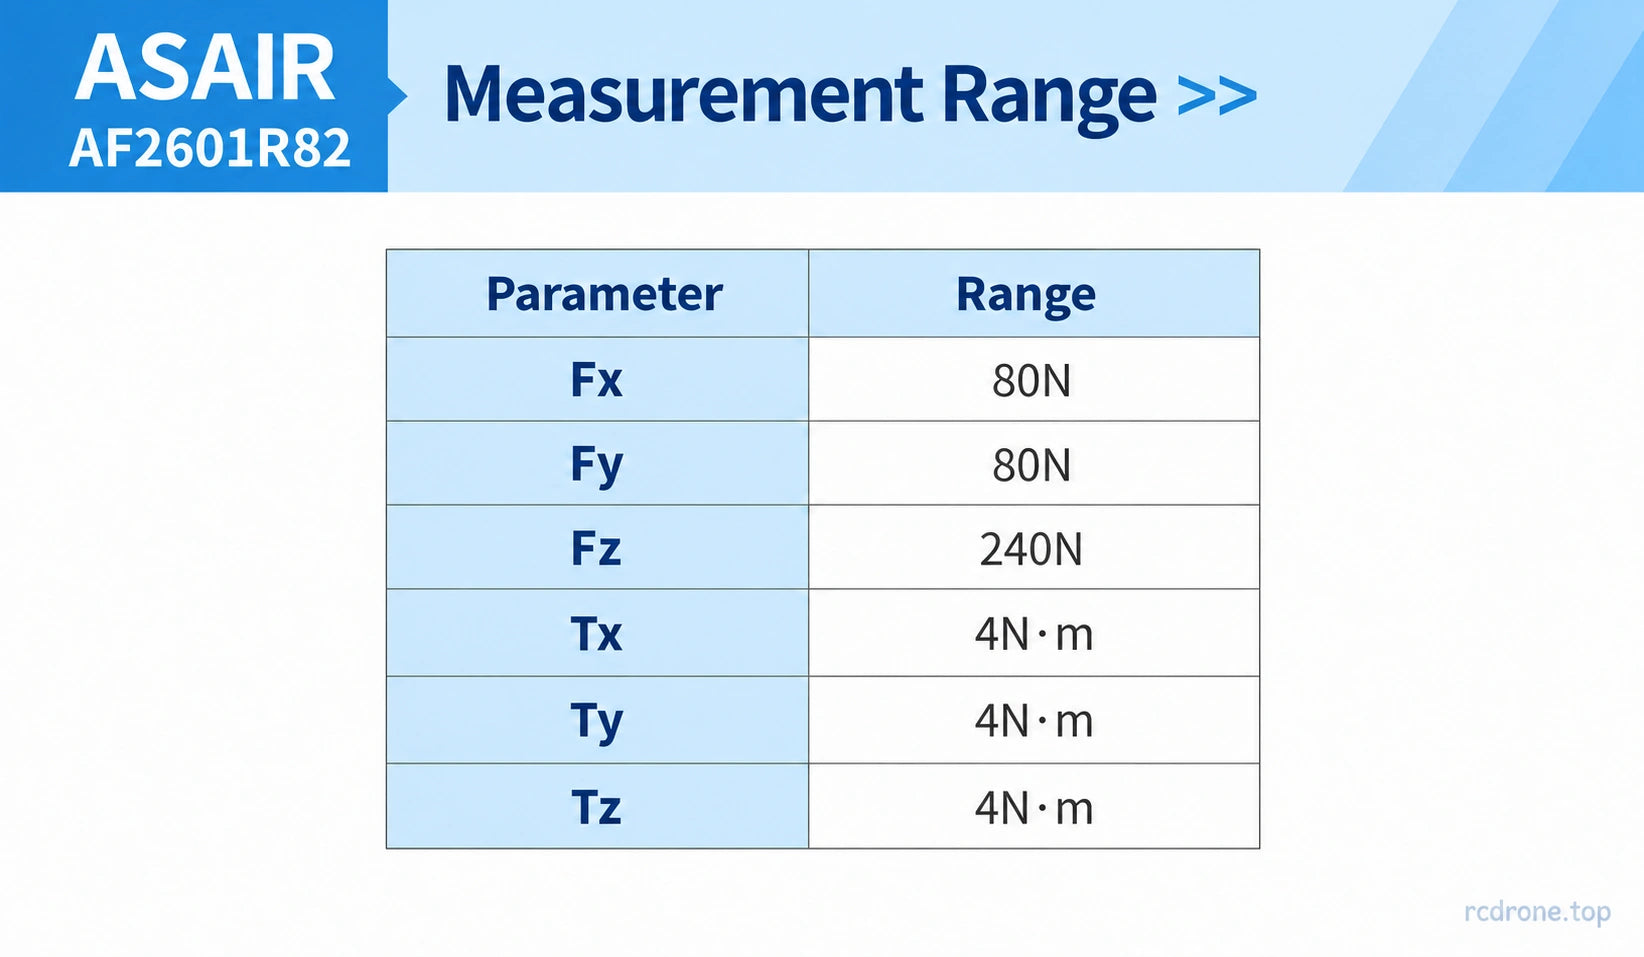
- Fx/Fy 80 N, Fz 240 N, 각 토크 축에서 4 N·m.
- ±1.5% FS 정확도 및 ±0.5% FS 반복성.
- 아노다이즈 처리된 알루미늄 하우징, 26 mm 두께 및 컴팩트한 내부 구조.
- 실리콘 스트레인 게이지, 동기식 수집 및 다축 분리.
- 온도 보상 및 일관된 측정을 위한 다축 보정.
사양
| 브랜드 / 모델 | ASAIR / AF2601R82 |
|---|---|
| 센서 기술 | MEMS 실리콘 스트레인 게이지 및 다축 분리 |
| 축 | Fx, Fy, Fz; Tx, Ty, Tz |
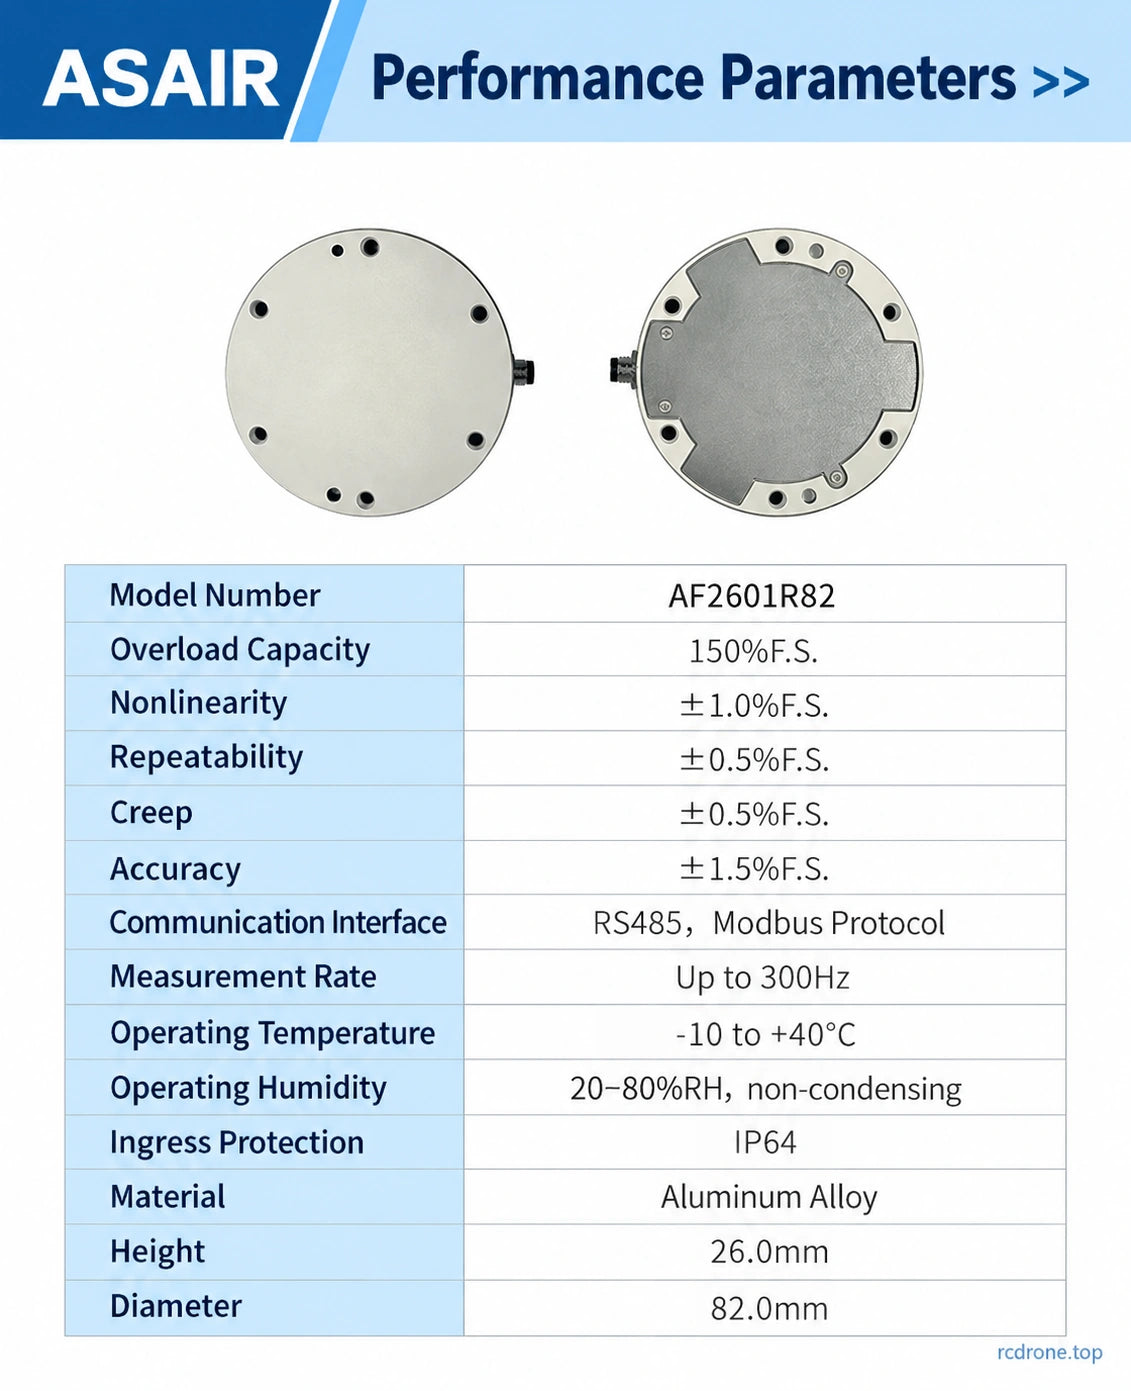
| Fx / Fy / Fz 범위 | 80 N / 80 N / 240 N |
| Tx / Ty / Tz 범위 | 각각 4 N·m |
| 정확도 | ±1.5% FS |
| 비선형성 | ±1.0% FS |
| 재현성 / 크리프 | ±0.5% FS 각각 |
| 과부하 능력 | 150% FS |
| ADC | 24비트 동기식 수집 |
| 전원 전압 | 6–12 VDC |
| 통신 | RS485, Modbus 프로토콜 |
| 측정 속도 | 최대 300 Hz |
| 작동 온도 | −10 to +40 °C |
| 작동 습도 | 20–80% RH, 비응축 |
| 입수 보호 | IP64 |
| 하우징 | 양극 산화 알루미늄 합금 |
| 치수 | Ø82 × 26 mm |
FS는 전체 스케일을 의미합니다.축 용량은 측정 한계이며, 로봇의 페이로드나 배송 중량이 아닙니다. 설치 크기를 결정할 때는 결합 하중, 도구 중량 및 동적 힘을 고려하십시오; 과부하 능력은 지속적인 작동 범위가 아닙니다.
응용 프로그램
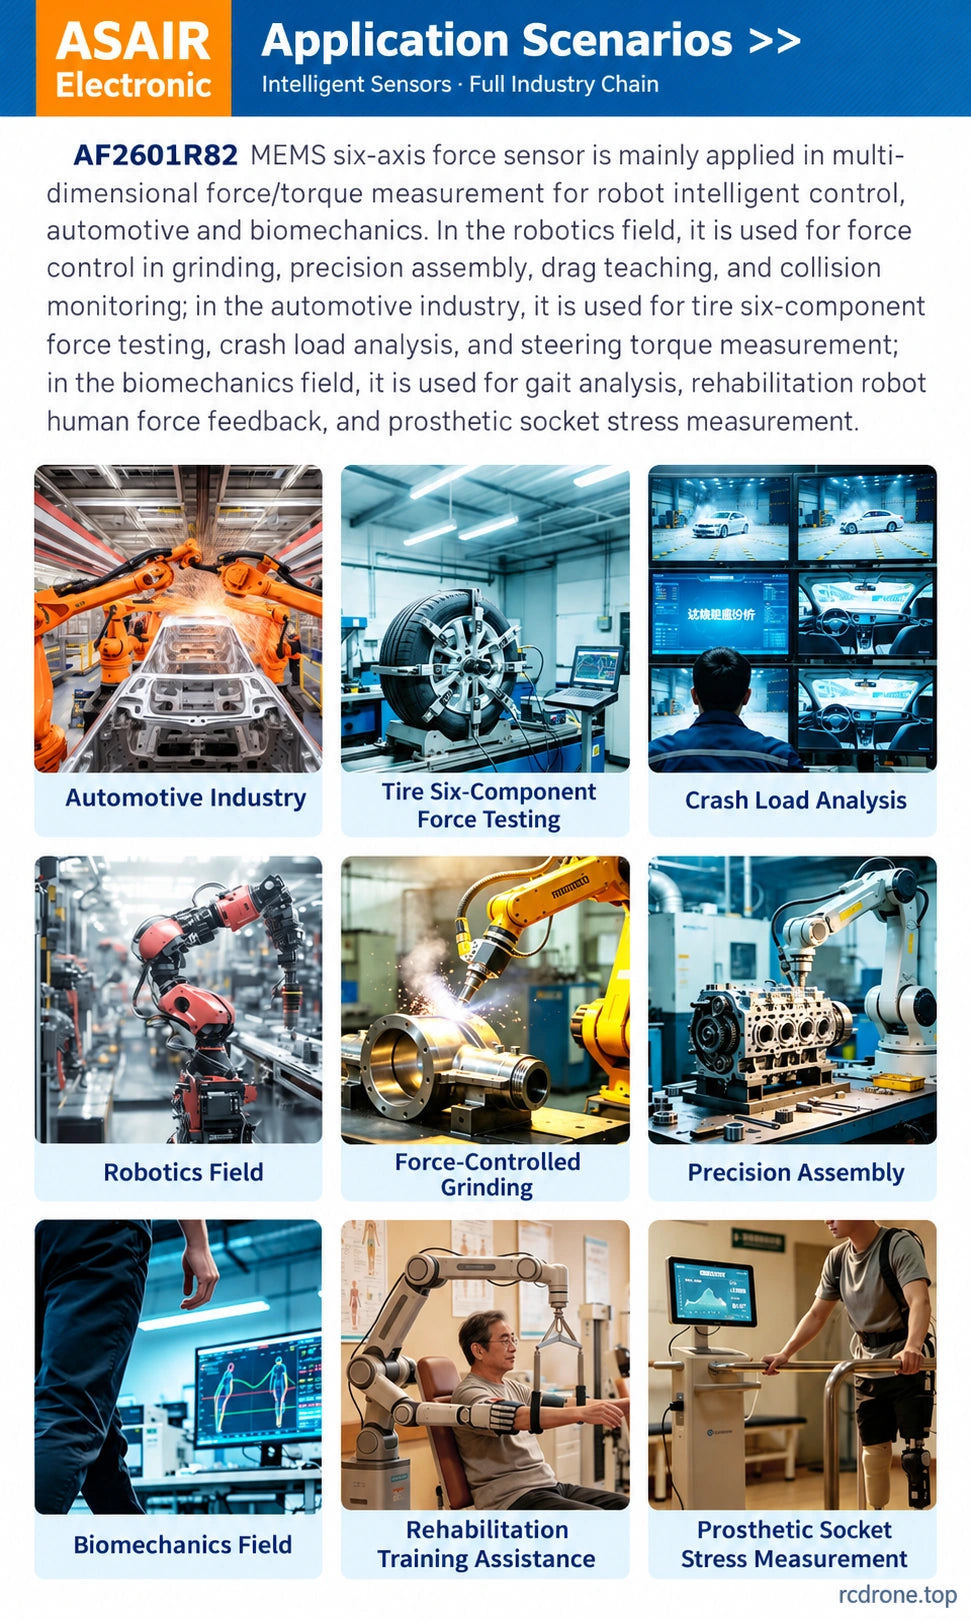
- 로봇 힘 제어 연삭, 정밀 조립 및 수동 지도 교육.
- 완전한 제어 시스템 내에서의 접촉 및 충돌 하중 모니터링.
- 자동차 조향 토크, 타이어 6축 힘 테스트 및 충돌 하중 분석.
- 생체역학, 보행 분석, 재활 로봇 및 의수 소켓 하중 연구.
응용 프로그램 이미지는 통합 예제를 보여줍니다. 장비는 센서의 축 범위를 중심으로 설계되어야 하며, 센서만으로는 완전한 안전 또는 임상 시스템을 구성하지 않습니다.
기계적 치수 및 설치
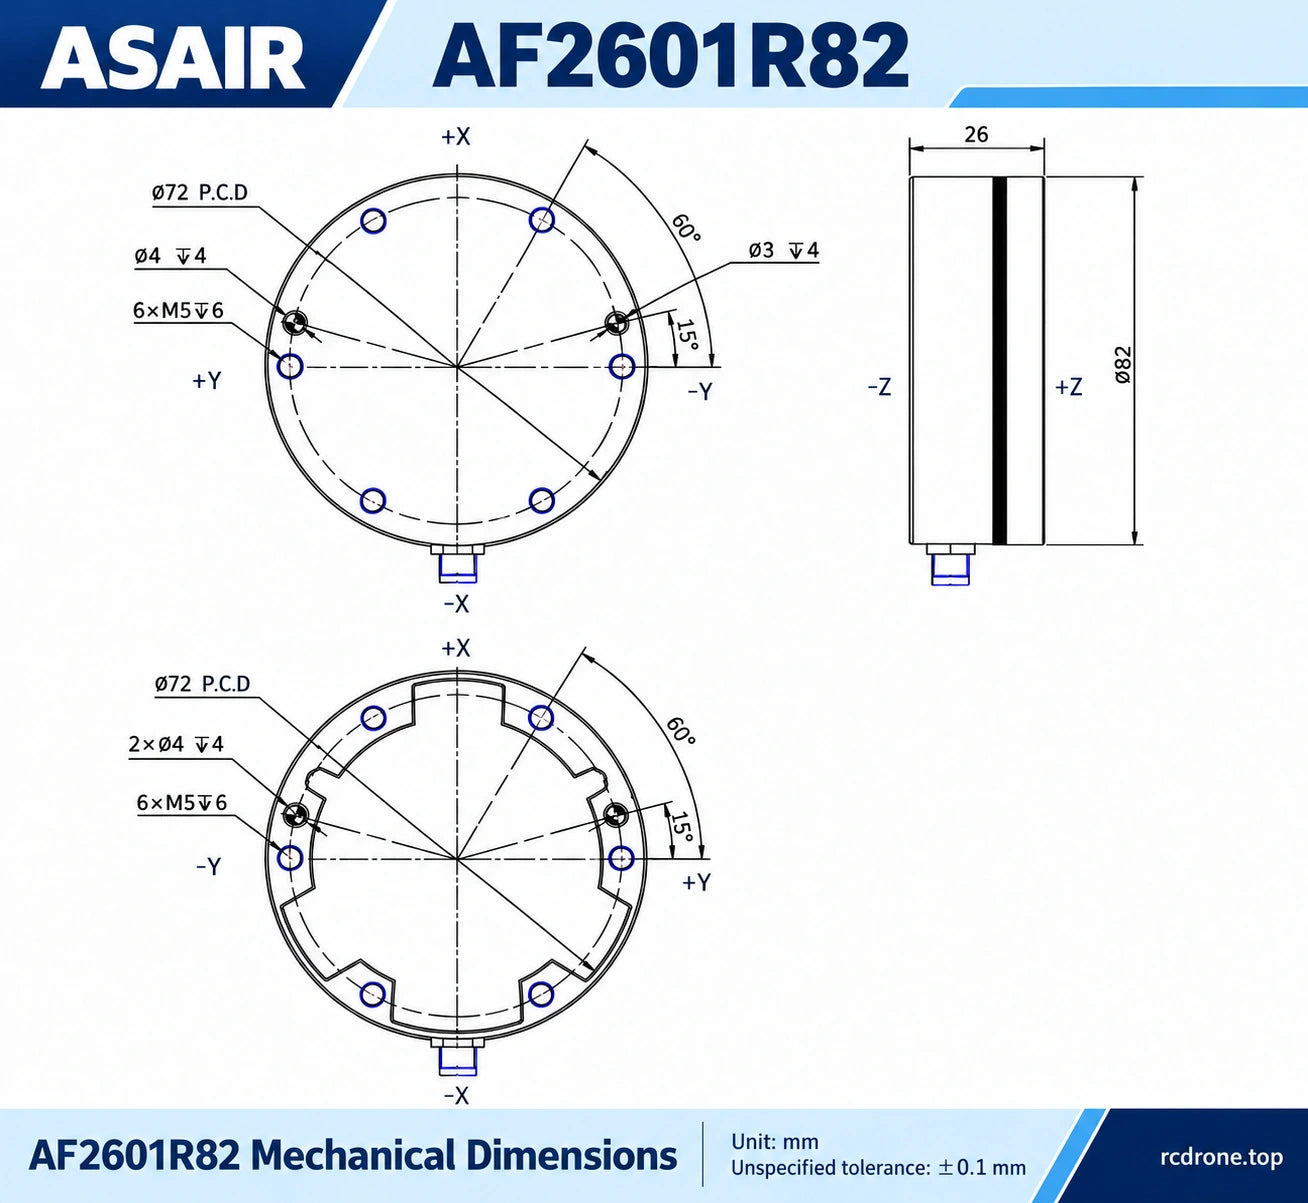
도면은 Ø82 × 26 mm, Ø72 mm 장착 피치 원, 6개의 M5 나사산(6 mm 깊이) 및 면별 Ø4 mm 및 Ø3 mm 위치 지정 기능(4 mm 깊이)을 보여줍니다. 60° 및 15° 각도 기준과 해당 장착 면을 따르십시오. 명시되지 않은 치수 공차는 ±0.1 mm입니다.
- 어댑터와 공구를 두 장착 면 및 지정된 하중 방향에 맞추십시오.
- 올바른 핀 배치를 사용하여 호환 가능한 6–12 VDC 전원 공급 장치 및 RS485/Modbus 호스트 연결을 제공하십시오.
- 일치하는 통신 매개변수를 설정하고 설치된 조립체를 제로화하며 공구 질량 및 방향을 보상하십시오.
- 케이블 스트레인 릴리프를 제공하고 연결부가 움직이는 부품 및 날카로운 모서리에서 멀리 떨어지도록 유지하십시오.
포함된 항목
- 1 × ASAIR AF2601R82 6축 힘/토크 센서.
전원 공급 장치, 외부 획득 장비, 호스트 어댑터, 센서와 명시적으로 함께 제공되지 않는 케이블, 장착 고정구, 로봇 팔 및 테스트 장비는 포함되지 않습니다.
시각적 세부사항