CHIHAI CHF-GM12-N10 홀 인코더 DC 기어 모터, 3V, 3 PPR
CHIHAI CHF-GM12-N10 홀 인코더 DC 기어 모터, 3V, 3 PPR
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR CHF-GM 12-N 10-ABHL DC 기어 모터는 소형 브러시 모터, 금속 감속 기어 및 3PPR 자기 홀 인코더를 결합하여 컴팩트한 피드백 장착 메커니즘을 제공합니다. 패키지와 감속 비율을 선택하십시오; 모든 선택 가능한 구성은 3 V 27형 모터 권선을 사용합니다.
특징
- 컴팩트한 금속 기어 기차와 구리선 권선.
- 10 mm 돌출 기준의 3 mm D 샤프트.
- 방향 및 회전 감지를 위한 AB 쿼드러처 피드백.
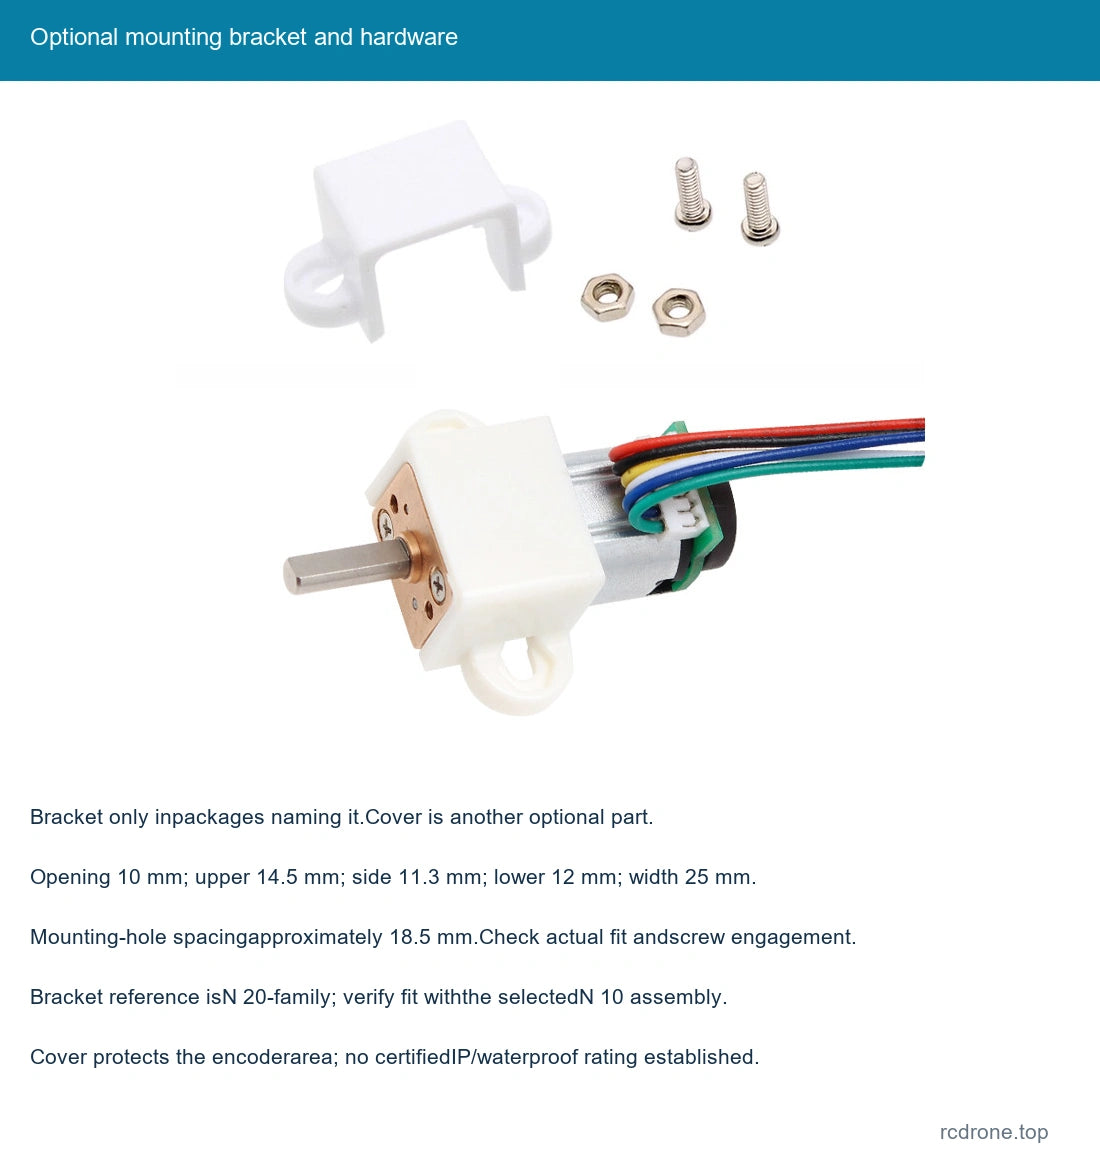
- 일치하는 6핀 케이블 및 선택적 인코더 커버 또는 장착 브래킷.
사양
| 브랜드 / 모델 | CHIHAI MOTOR / CHF-GM 12-N 10-ABHL; 3 V 27형 권선 |
| 제품 | 금속 감속 기어와 AB 증분 자기 홀 인코더가 있는 소형 브러시 DC 기어 모터 |
| 선택 가능한 치수 | 패키지 및 감속비; 3 V 권선은 이 36개 소매 SKU에 고정되어 있습니다. |
| 모터 성능 조건 | DC 3.0 V, 27형 입력 모터, 22000 rpm 입력 기준; 전력 기준 0.42 W |
| 3 V에서의 전류 | 무부하≤180 mA; 정격≤0.45 A; 정지≤0.85 A |
| 출력 샤프트 | 3 mm D 샤프트, 직경+0/-0.03 mm; 10.0±0.3 mm 돌출; 2.5+0/-0.1 mm 가로-평면 기준; 4 mm 지지 기능 |
| 기계적 기준 | 기어박스 전면 10×12 mm, 최대 너비 12.5 mm; 9 mm 장착 간격; 2×M 1.6 구멍; 10.1 mm 기능; 0.7 mm 어깨 |
| 모터/바디 도면 | 17.0 mm REF 모터 섹션; 26.2 mm MAX 바디 기준; 후면 12 mm 외형, 9.5 mm 자석 기준 및 2 mm 후면 기능 |
| 홀 인코더 | AB 쿼드러처 정사각파 신호; 모터 샤프트에서 3PPR; 6자기 극/3극 쌍 |
| 홀 공급 | 3.3 V DC 또는 5.0 V DC; 모터 공급과 분리 |
| 응답 / 신호 조정 | 100kHz 기준; 호환 가능한 MCU 입력을 위한 온보드 풀업/신호 형성 저항 |
| 커넥터 / 하니스 | ZH 1.5-6PIN, 매칭 리드 포함; 100±5 mm 하니스 참조 |
| 자석 | D 9.5×d 1.0×h 2 mm 도면 참조; 평면 자화, 3극 쌍 |
| 모터 질량 | 약 10.5 g 순 참조; 액세서리 및 포장 추가 |
3 V 속도, 토크 및 출력 펄스 참조
무부하 속도와 정격 속도는 서로 다른 작동 지점입니다. 정격 토크는 gf.cm; 정지 토크는 kgf.cm. 27형 및 22000 rpm 라벨은 입력 모터 참조를 식별하며, 27 V 공급 또는 기어박스 출력 속도가 아닙니다.
| 명목 비율 : 1 | 무부하 rpm | 정격 rpm | 정격 토크 gf.cm | 정지 토크 kgf.cm | 홀 출력 펄스 기준 |
|---|---|---|---|---|---|
| 10 | 2000 | 1000 | 30 | ≥0.08 | 29.04 |
| 20 | 1000 | 500 | 70 | ≥0.16 | 58.07 |
| 30 | 660 | 330 | 100 | ≥0.24 | 88.41 |
| 50 | 400 | 200 | 180 | ≥0.4 | 153.30 |
| 100 | 200 | 100 | 350 | ≥0.8 | 297.90 |
| 150 | 130 | 65 | 500 | ≥1.2 | 452.87 |
| 210 | 95 | 47 | 700 | ≥1.7 | 629.27 |
| 298 | 67 | 32 | 1000 | ≥2.2 | 893.70 |
| 380 | 52 | 26 | 1300 | ≥3.0 | 1137.47 |
홀 출력 참조는 모터 회전당 3베이스 펄스를 실제 기어박스 감속비와 곱한 값과 같습니다.분수 펄스 참조는 기본 기어 비율을 반영합니다. 이는 명목 선택기 비율이 아닙니다. 모든 A/B 엣지를 계산하면 카운트 규칙이 변경되지만 3PPR 기본 사양은 변경되지 않습니다. 정지 및 과부하를 피하십시오. 정지 수치는 지속적인 토크를 설정하지 않습니다.
6선 연결
| 핀 | 선 | 신호 | 기능 |
|---|---|---|---|
| 1 | 빨강 | M 1 / M+ | 모터 전원 양극 |
| 2 | 검정 | GND | 홀 전원 접지 |
| 3 | 노랑 | C 1 / A | 인코더 위상A 출력 |
| 4 | 흰색 | C 2 / B | 인코더 위상B 출력 |
| 5 | 파랑 | VCC | 홀 전원 3.3 V 또는 5.0 V |
| 6 | 녹색 | M 2 / M- | 모터 전원 음극 |
모터 전원은 Hall 로직 전원과 분리하여 사용하십시오. 선택한 모터에는 3 V를 사용하고 인코더에는 적절한 3.3 V 또는 5.0 V 전원을 사용하십시오; 모터 전원 전압을 신호 출력에 연결하지 마십시오. 연결하기 전에 표시된 핀 방향과 공통 신호 접지를 확인하십시오. 빨간색/녹색은 모터 단자이며; 검은색은 Hall 접지입니다. 방향을 바꾸기 위해 정지한 후 모터 극성을 반전하십시오; A/B 시퀀스는 회전 방향을 나타냅니다. 호환 가능한 모터 드라이버와 피드백 프로세서는 별도로 제공됩니다.
기계적 적합성 및 액세서리
장착하기 전에 전체 기계 도면과 샤프트 간격을 확인하십시오. 선택적 흰색 브래킷 참조는 10 mm 개구부, 14.5 mm 상단 너비, 11.3 mm 측면 참조, 12 mm 하단 너비, 25 mm 전체 장착 너비 및 약 18 mm를 가지고 있습니다.5 mm 장착 간격. 브래킷 참조는 N 20-패밀리로 표시되어 있으며, 선택한 N 10 조립체와 실제 적합성 및 나사 체결을 확인하십시오. 나사는 내부 기어 및 모터 부품에서 멀리 두십시오.
선택적 커버는 후면 인코더 영역을 우발적인 접촉 및 먼지로부터 보호합니다. 이는 인증된 IP 등급을 설정하거나 모터를 방수로 만들지 않습니다. 패키지 사진은 내용을 식별하기 위해 커버와 브래킷을 별도로 보여줍니다; 모터는 하나만 제공됩니다.
응용 프로그램
콤팩트 로봇 메커니즘, 소형 차량 장착 마운트, 스마트 홈 메커니즘, 미니어처 위치 결정 시스템 및 3 V 권선, 속도, 토크, 샤프트 및 피드백 인터페이스가 응용 프로그램에 적합한 기타 소형 드라이브. 완전한 로봇, 차량, 무선 충전 마운트 또는 위치 제어기는 포함되어 있지 않습니다.
포함된 항목
| 선택된 패키지 | 내용물 |
|---|---|
| 모터만 | 홀 인코더와 6선 리드가 있는 하나의 선택된 비율 모터. |
| 모터 + 인코더 커버 | 하나의 선택된 모터/리드와 하나의 보호 인코더 커버. |
| 모터 + 장착 브래킷 | 하나의 선택된 모터/리드와 그림에 있는 장착 하드웨어가 포함된 하나의 장착 브래킷. |
| 모터 + 커버 + 브래킷 | 하나의 선택된 모터/리드, 하나의 커버 및 그림에 있는 하드웨어가 포함된 하나의 장착 브래킷. |
모터만은 선택적 커버나 브래킷을 포함하지 않습니다. 전원 공급 장치, 모터 드라이버, MCU, 피드백 리더 및 완전한 메커니즘은 포함되지 않습니다.
자주 묻는 질문
3PPR은 케이블에 세 개의 와이어가 있다는 의미인가요?
아니요. 이는 모터 회전당 기본 인코더 펄스 수입니다. 제공된 연결은 여섯 개의 핀/와이어를 사용합니다.
모터의 3 V 연결에서 인코더에 전원을 공급할 수 있나요?
홀 공급 기준은 3.3 V 또는 5.0 V이며, 자체 VCC/GND 핀을 사용합니다. 선택한 논리 공급 및 배선에 맞추세요.
옵션 속도는 하중이 있는 속도인가요?
무부하 및 정격 속도 값은 별도로 나열됩니다. 의도된 하중에 대해 정격 속도와 토크로 선택하세요.
모든 패키지에 브래킷과 커버가 포함되나요?
아니요. 선택한 패키지에 명시된 경우에만 포함됩니다.
시각적 세부사항