CHIHAI CHF-GM12-N20 ABHL DC 기어 모터 (3 PPR 홀 인코더 포함)
CHIHAI CHF-GM12-N20 ABHL DC 기어 모터 (3 PPR 홀 인코더 포함)
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR CHF-GM12-N20 ABHL은 AB 증분 홀 인코더와 3 PPR 모터 샤프트 기준 해상도를 갖춘 컴팩트한 DC 기어 모터입니다.. 속도 또는 위치 피드백이 필요한 컴팩트 로봇 메커니즘을 위해 전압 및 A06/A12 권선, 감속비, 모터 전용 또는 장착 브래킷 패키지를 선택하십시오.
특징
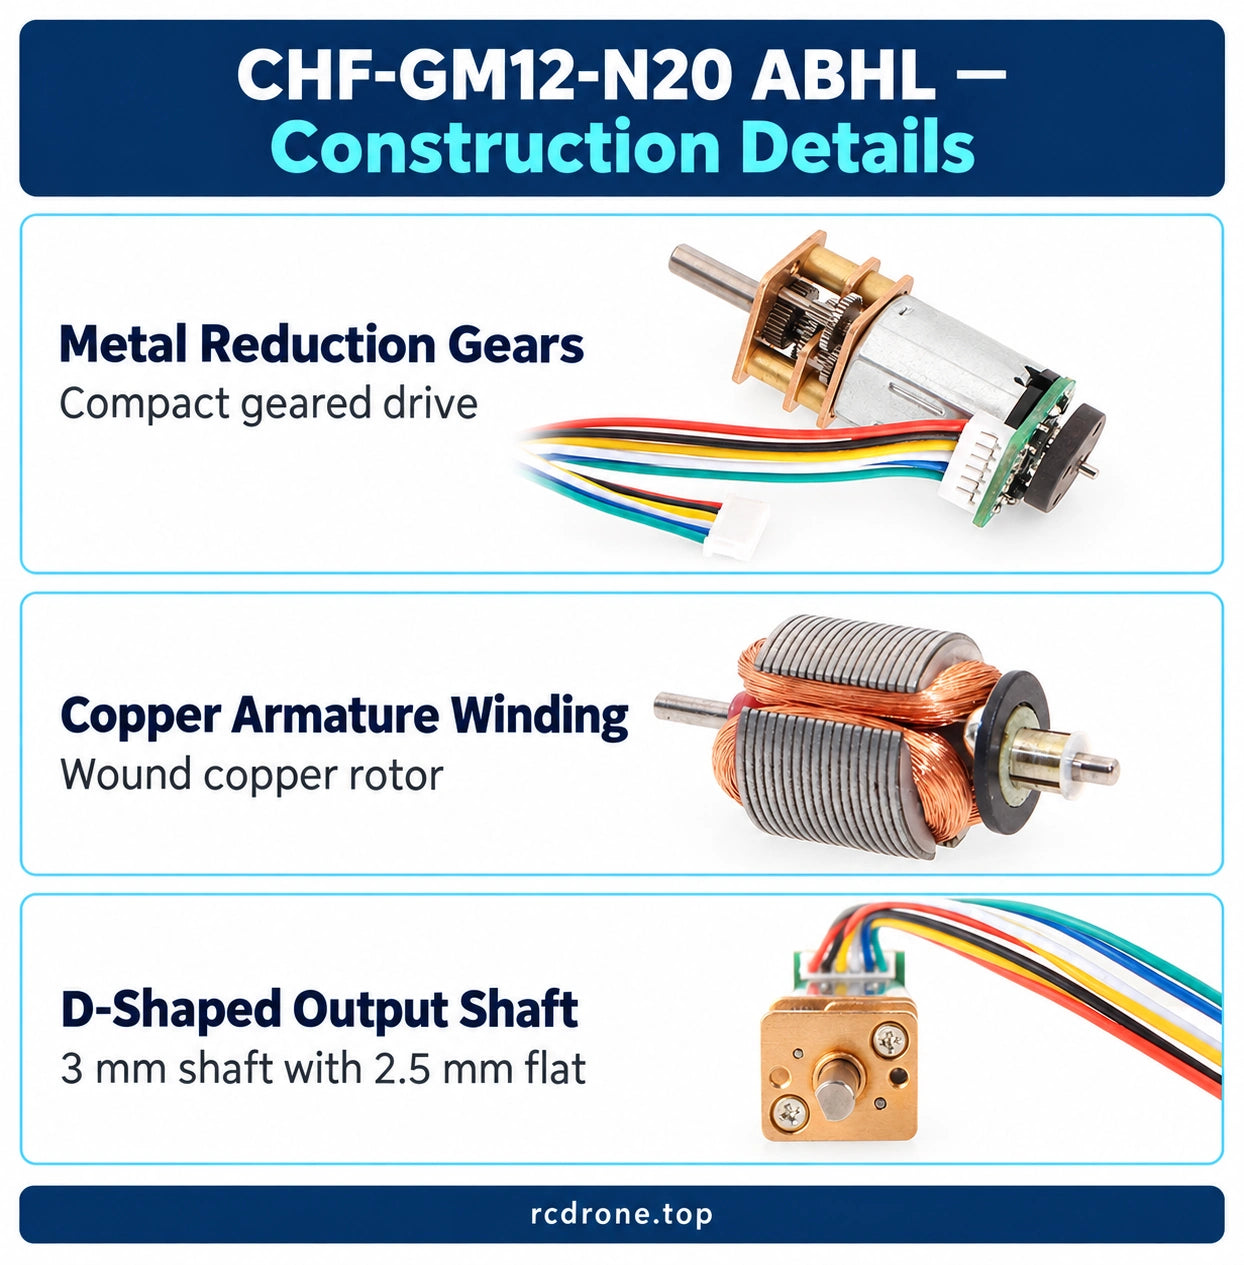
- 금속 감속 기어 및 구리 아마추어 권선.
- 안전한 결합을 위한 3 mm D형 출력 샤프트.
- 온보드 풀업 셰이핑 저항기가 있는 두 채널 홀 피드백.
- 여섯 개의 와이어 연결로 모터 전원과 인코더 공급 및 신호를 분리합니다.
- 선택적 흰색 장착 브래킷; 일치하는 연결 케이블 포함.
- 1000:1 옵션은 확장된 기어박스를 사용합니다.
사양
| 사양 | 값 / 범위 |
|---|---|
| 브랜드 / 모델 | CHIHAI MOTOR / CHF-GM12-N20 ABHL |
| 구성 | 금속 감속 기어; 구리 아마추어 권선; AB 자기 홀 인코더 |
| 모터 구성 | 3V A06, 6V A06, 6V A12, 12V A12 |
| 명목 감속 비율 | 10, 20, 30, 50, 100, 150, 210, 298, 380 및 1000:1 |
| 1000:1 버전 | 확장 기어박스; 표준 도면 및 성능 표에는 길이나 작동 지점이 명시되어 있지 않음 |
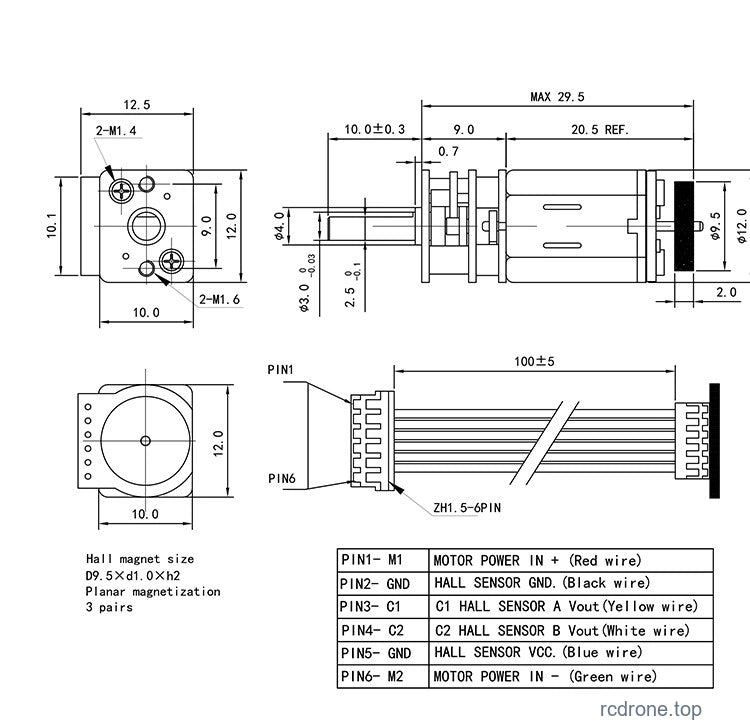
| 표준 샤프트 | 3 mm 직경, +0/-0.03 mm; 2.5 mm D-플랫, +0/-0.1 mm |
| 샤프트 돌출 | 10.0 +/-0.3 mm |
| 표준 도면 | 12.5 x 12 mm 전면 봉투; 9 mm 기어박스 기준; 최대 29.5 mm 본체 기준; 20.5 mm 모터 섹션 기준 |
| 장착 기준 | 2-M1.4 및 2-M1.6 구멍 호출; 10 mm 및 9 mm 구멍 패턴 기준; 4 mm 전면 레지스터 |
| 케이블 | ZH1.5-6PIN; 100 +/-5 mm 케이블 기준 |
| 모터 질량 | 약 13 g; 기어박스 비율에 따라 다르며, 포장은 제외됨 |
| 인코더 전원 | 3.3V 또는 5V DC, 모터 전원과 분리됨 |
| 인코더 출력 | A/B 정사각형 파형; 온보드 풀업 형성 저항기 |
| 인코더 기본 해상도 | 모터 샤프트 회전당 3 PPR |
| 자기 링 | 6극 / 3극 쌍 |
| 응답 주파수 | 100 kHz |
| 출력 펄스 | 3 PPR x 실제 기어박스 비율; 카운팅 규칙을 고려해야 함 |
배선 및 인코더 피드백
전원을 연결하기 전에 치수 도면 및 보드 레이블을 사용하여 커넥터를 정렬하십시오. 모터 M1/M2는 선택한 권선 전압과 일치해야 합니다. 인코더 VCC는 별도의 3.3V 또는 5V 전원을 사용합니다; 인코더 VCC에 12V를 적용하지 마십시오.A/B 출력 단자를 호환 가능한 카운팅 입력에 연결하고 입력 전압 및 접지 요구 사항을 확인하십시오.
| 커넥터 핀 | 기능 | 배선 색상 |
|---|---|---|
| 1 / M1 | 모터 + | 빨강 |
| 2 / GND | 인코더 접지 | 검정 |
| 3 / C1 | 홀 채널 A | 노랑 |
| 4 / C2 | 홀 채널 B | 흰색 |
| 5 / VCC | 인코더 전원, 3.3V 또는 5V | 파랑 |
| 6 / M2 | 모터 - | 초록 |
기본 해상도는 모터 축에서 3 PPR입니다.출력 펄스는 실제 기계적 감속에 따라 달라지며, 명목 비율 이름은 반올림됩니다. 디코더 카운트는 선택한 엣지 카운팅 방법에 따라 달라집니다. 폐쇄 루프 작동을 위해서는 모터 드라이버와 피드백 컨트롤러가 별도로 필요합니다.
전기 성능
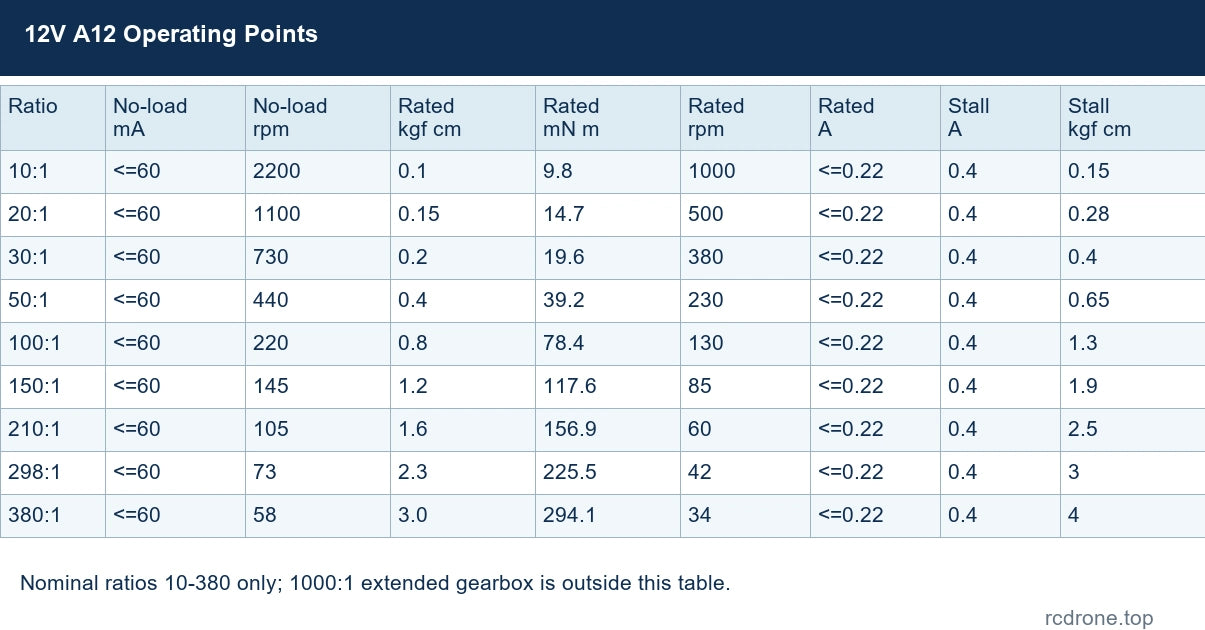
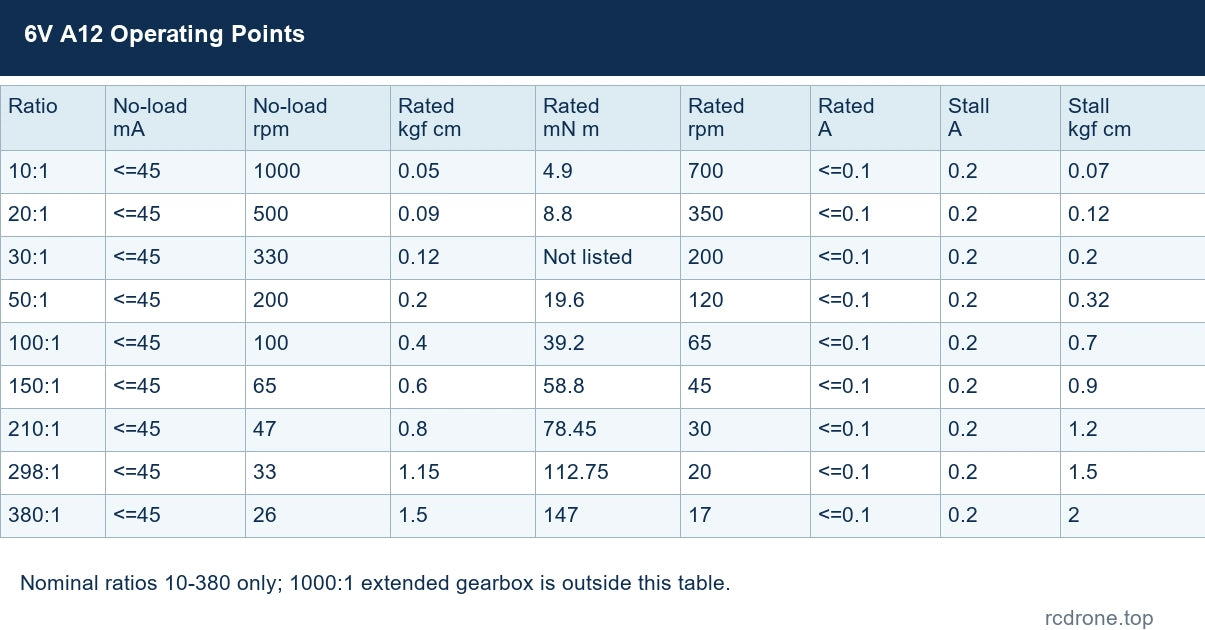
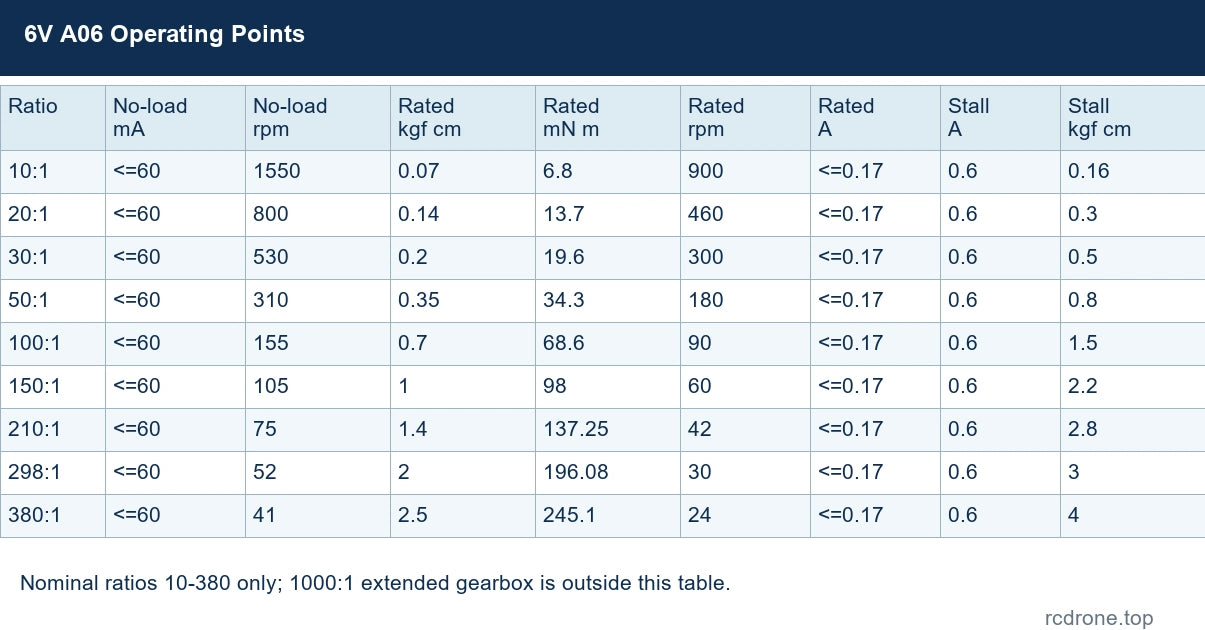
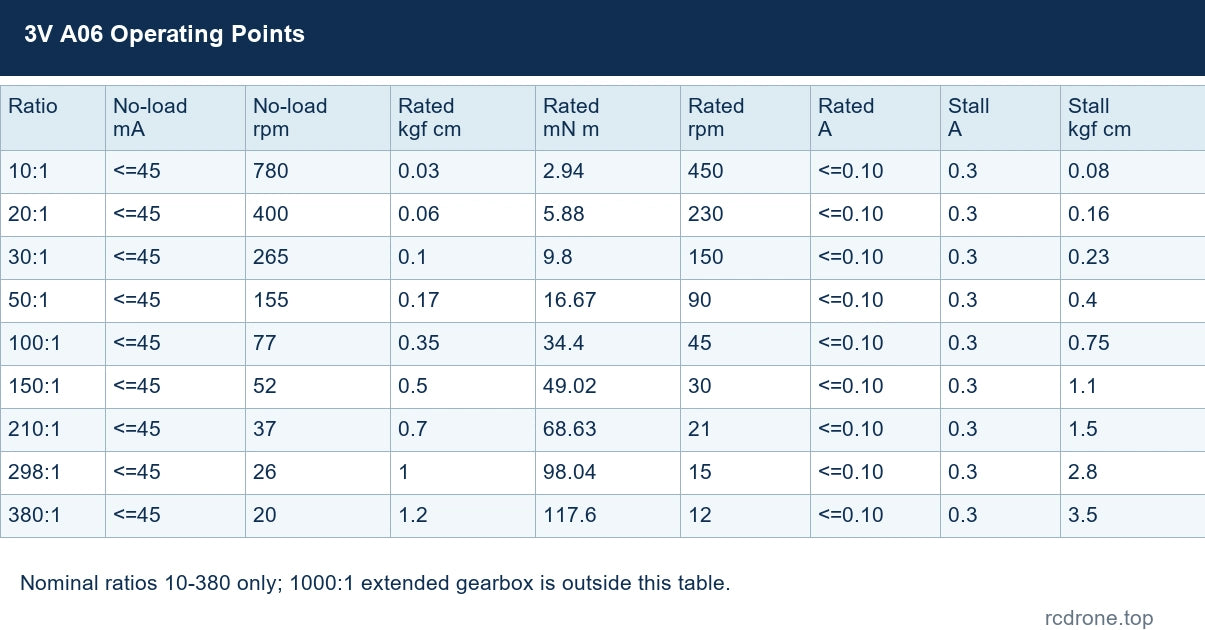
아래 값은 명명된 전압/권선 및 명목 비율 10-380에만 적용됩니다. 무부하, 정격 및 정지 조건은 구별됩니다. 정지 상태에서 지속적으로 작동하지 마십시오. 확장된 1000:1 구성은 여기에서 작동 지점 테이블이 없습니다.
12V A12
최대 전력 참조: 0.9 W.
| 비율 | 무부하 mA | 무부하 rpm | 정격 kgf cm | 정격 mN m | 정격 rpm | 정격 A | 정지 A | 정지 kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 2200 | 0.1 | 9.8 | 1000 | <=0.22 | 0.4 | 0.15 |
| 20:1 | <=60 | 1100 | 0.15 | 14.7 | 500 | <=0.22 | 0.4 | 0.28 |
| 30:1 | <=60 | 730 | 0.2 | 19.6 | 380 | <=0.22 | 0.4 | 0.4 |
| 50:1 | <=60 | 440 | 0.4 | 39.2 | 230 | <=0.22 | 0.4 | 0.65 |
| 100:1 | <=60 | 220 | 0.8 | 78.4 | 130 | <=0.22 | 0.4 | 1.3 |
| 150:1 | <=60 | 145 | 1.2 | 117.6 | 85 | <=0.22 | 0.4 | 1.9 |
| 210:1 | <=60 | 105 | 1.6 | 156.9 | 60 | <=0.22 | 0.4 | 2.5 |
| 298:1 | <=60 | 73 | 2.3 | 225.5 | 42 | <=0.22 | 0.4 | 3 |
| 380:1 | <=60 | 58 | 3.0 | 294.1 | 34 | <=0.22 | 0.4 | 4 |
6V A12
최대 전력 참조: 0.2 W.
| 비율 | 무부하 mA | 무부하 rpm | 정격 kgf cm | 정격 mN m | 정격 rpm | 정격 A | 정지 A | 정지 kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 1000 | 0.05 | 4.9 | 700 | <=0.1 | 0.2 | 0.07 |
| 20:1 | <=45 | 500 | 0.09 | 8.8 | 350 | <=0.1 | 0.2 | 0.12 |
| 30:1 | <=45 | 330 | 0.12 | 시 kgf cm | 200 | <=0.1 | 0.2 | 0.2 |
| 50:1 | <=45 | 200 | 0.2 | 19.6 | 120 | <=0.1 | 0.2 | 0.32 |
| 100:1 | <=45 | 100 | 0.4 | 39.2 | 65 | <=0.1 | 0.2 | 0.7 |
| 150:1 | <=45 | 65 | 0.6 | 58.8 | 45 | <=0.1 | 0.2 | 0.9 |
| 210:1 | <=45 | 47 | 0.8 | 78.45 | 30 | <=0.1 | 0.2 | 1.2 |
| 298:1 | <=45 | 33 | 1.15 | 112.75 | 20 | <=0.1 | 0.2 | 1.5 |
| 380:1 | <=45 | 26 | 1.5 | 147 | 17 | <=0.1 | 0.2 | 2 |
6V A06
최대 전력 참조: 0.45 W.
| 비율 | 무부하 mA | 무부하 rpm | 정격 kgf cm | 정격 mN m | 정격 rpm | 정격 A | 정지 A | 정지 kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 1550 | 0.07 | 6.8 | 900 | <=0.17 | 0.6 | 0.16 |
| 20:1 | <=60 | 800 | 0.14 | 13.7 | 460 | <=0.17 | 0.6 | 0.3 |
| 30:1 | <=60 | 530 | 0.2 | 19.6 | 300 | <=0.17 | 0.6 | 0.5 |
| 50:1 | <=60 | 310 | 0.35 | 34.3 | 180 | <=0.17 | 0.6 | 0.8 |
| 100:1 | <=60 | 155 | 0.7 | 68.6 | 90 | <=0.17 | 0.6 | 1.5 |
| 150:1 | <=60 | 105 | 1 | 98 | 60 | <=0.17 | 0.6 | 2.2 |
| 210:1 | <=60 | 75 | 1.4 | 137.25 | 42 | <=0.17 | 0.6 | 2.8 |
| 298:1 | <=60 | 52 | 2 | 196.08 | 30 | <=0.17 | 0.6 | 3 |
| 380:1 | <=60 | 41 | 2.5 | 245.1 | 24 | <=0.17 | 0.6 | 4 |
3V A06
최대 전력 참조: 0.1 W.
| 비율 | 무부하 mA | 무부하 rpm | 정격 kgf cm | 정격 mN m | 정격 rpm | 정격 A | 정지 A | 정지 kgf cm |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 780 | 0.03 | 2.94 | 450 | <=0.10 | 0.3 | 0.08 |
| 20:1 | <=45 | 400 | 0.06 | 5.88 | 230 | <=0.10 | 0.3 | 0.16 |
| 30:1 | <=45 | 265 | 0.1 | 9.8 | 150 | <=0.10 | 0.3 | 0.23 |
| 50:1 | <=45 | 155 | 0.17 | 16.67 | 90 | <=0.10 | 0.3 | 0.4 |
| 100:1 | <=45 | 77 | 0.35 | 34.4 | 45 | <=0.10 | 0.3 | 0.75 |
| 150:1 | <=45 | 52 | 0.5 | 49.02 | 30 | <=0.10 | 0.3 | 1.1 |
| 210:1 | <=45 | 37 | 0.7 | 68.63 | 21 | <=0.10 | 0.3 | 1.5 |
| 298:1 | <=45 | 26 | 1 | 98.04 | 15 | <=0.10 | 0.3 | 2.8 |
| 380:1 | <=45 | 20 | 1.2 | 117.6 | 12 | <=0.10 | 0.3 | 3.5 |
12V A12 출력-펄스 참조
| 명목 비율 | 출력 펄스 / 회전 |
|---|---|
| 10:1 | 29.04 |
| 20:1 | 명시되지 않음 |
| 30:1 | 88.41 |
| 50:1 | 153.3 |
| 100:1 | 297.9 |
| 150:1 | 452.87 |
| 210:1 | 629.27 |
| 298:1 | 893.7 |
| 380:1 | 1137.47 |
명목상 20:1 입력은 여기에서 확인된 정확한 출력 펄스 값이 없습니다; 실제 비율을 결정하거나 정밀 위치 지정을 위해 카운팅을 보정하십시오. 펄스 값은 자동으로 쿼드러처 디코더 카운트가 아닙니다.
설치 및 사용
마운트를 가공하기 전에 샤프트 적합성, 홀 패턴 및 케이블 여유를 확인하십시오. 표준 도면은 확장된 1000:1 기어박스의 치수를 설정하지 않습니다. 출력 샤프트를 강제로 조작하거나 과부하 및 지속적인 정지를 피하십시오. 올바른 모터 전압에서 시작하고 부하를 연결하기 전에 회전 방향과 피드백을 확인하십시오. 모터의 진동, 소음 및 온도는 속도, 토크 및 부하에 따라 변경될 수 있습니다.
응용 분야
- 속도 피드백이 필요한 소형 로봇 및 검사 카트 구동 메커니즘.
- 적절한 외부 제어 전자 장치가 있는 균형 차량 개발.
- 위치 피드백이 필요한 컴팩트 홈 로봇 및 카메라 위치 조정 메커니즘.
포함된 내용
- 모터만: 선택된 인코더 기어 모터와 일치하는 6선 케이블 1개.
- 모터 + 장착 브래킷: 선택된 인코더 기어 모터, 일치하는 케이블 및 하나의 흰색 장착 브래킷.
전원 공급 장치, 모터 드라이버, 인코더 카운터, 컨트롤러 및 응용 하드웨어는 포함되어 있지 않습니다.
자주 묻는 질문(FAQ)
이것이 7 PPR GM12N20 버전인가요?
아니요. 이 CHF-GM12-N20 ABHL 버전은 3 PPR 모터 샤프트 기본 해상도와 6극 자기 링을 가지고 있습니다.
인코더를 12V 모터 전원에서 전원 공급할 수 있나요?
아니요. 인코더 VCC는 3.3V 또는 5V DC가 필요하며, 모터 단자는 선택된 권선 전압을 사용합니다.
3 PPR은 기어박스 회전당 세 개의 펄스를 의미하나요?
아니요. 이는 모터 샤프트 해상도입니다. 출력 샤프트 펄스는 실제 기어박스 비율과 카운팅 방법에 따라 다릅니다.
표준 도면이 1000:1을 포함하나요?
아니요. 1000:1 옵션은 확장된 기어박스를 가지고 있습니다. 장착 공간을 별도로 확인하십시오.
비주얼 세부사항