


CHIHAI CHP-36GP-BLDC3650 브러시리스 플래네터리 기어 모터, 12V/24V
CHIHAI CHP-36GP-BLDC3650 브러시리스 플래네터리 기어 모터, 12V/24V
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
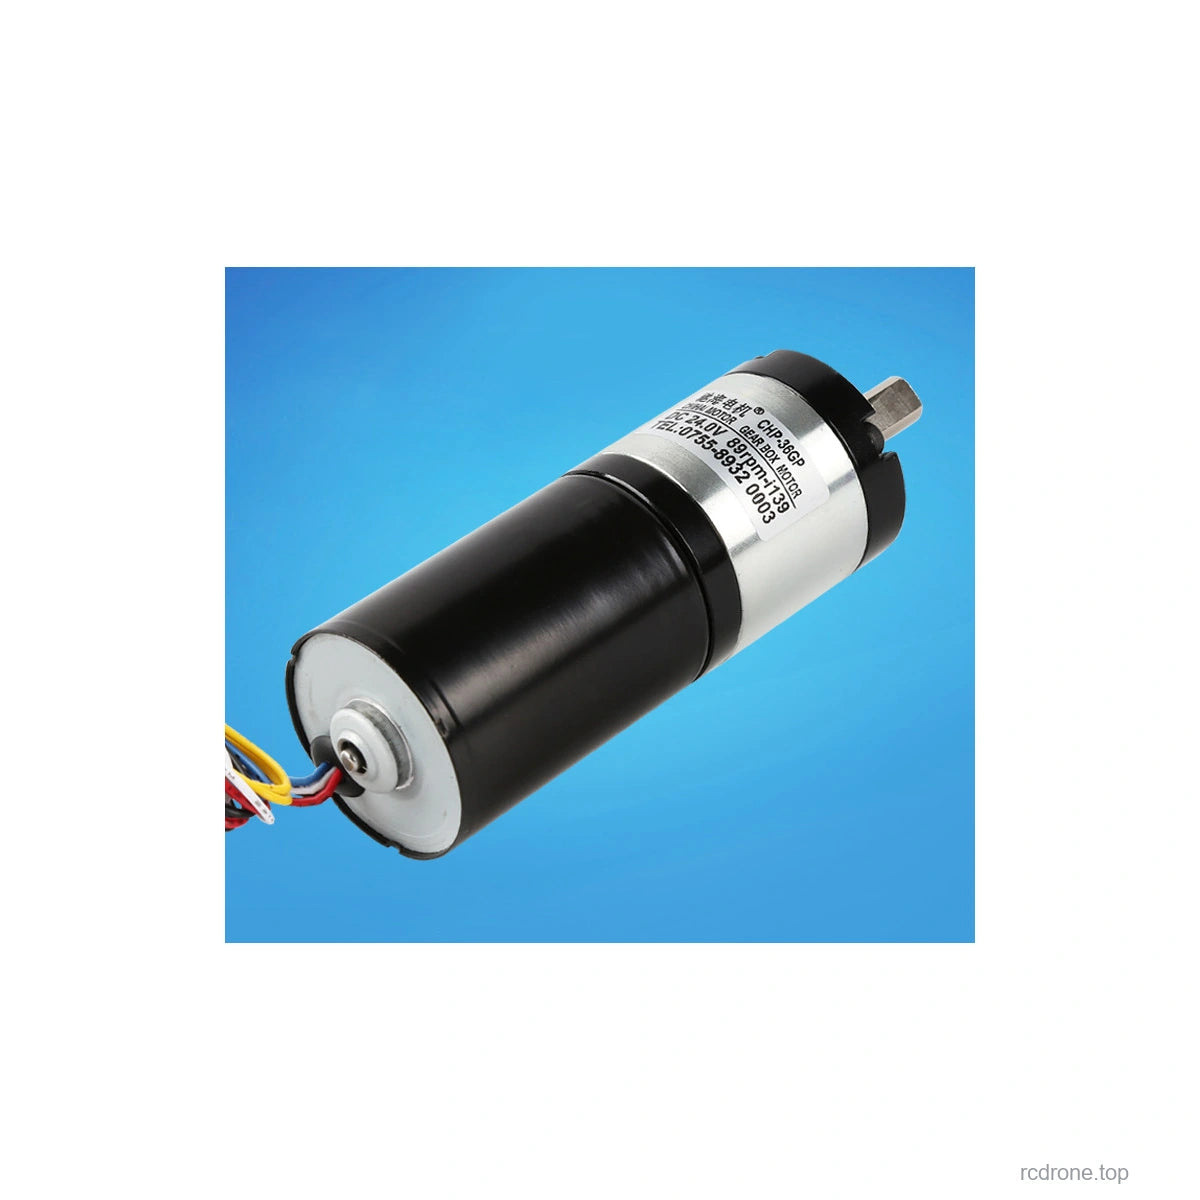
CHIHAI MOTOR CHP-36GP-BLDC3650 은 36mm 브러시리스 DC 기어 모터로, 내장된 홀 드라이버와 함께 전금속 행성 기어박스를 결합한 제품입니다. 12V 또는 24V 모터, 감속비 및 액세서리 패키지를 독립적으로 선택할 수 있습니다. 8mm D형 샤프트는 자동화 및 운동 메커니즘을 위한 컴팩트한 기계 인터페이스를 제공합니다.
구성 가이드
10개의 명목 감속비가 제공됩니다: 3.7:1, 5.2:1, 14:1, 19:1, 27:1, 51:1, 71:1, 100:1, 139:1 및 264:1. 모터만 선택하거나, 모터 + 브래킷, 모터 + 브러시리스 컨트롤러, 또는 모터 + 브러시리스 컨트롤러 + 브래킷을 선택할 수 있습니다. 각 패키지에는 하나의 모터와 명명된 액세서리만 포함됩니다. 전원 공급 장치는 포함되어 있지 않습니다.
특징
- 브러시리스 커뮤테이션을 위한 내부 홀 드라이버, 방향, 속도 제어 및 FG 피드백 리드가 포함되어 있습니다.
- 전금속 행성 변속기 및 볼 베어링 샤프트 지지.
- 8mm D 샤프트; 기어박스 길이는 비율에 따라 다릅니다.
- 옵션 장착 브래킷 및 호환 가능한 브러시리스 속도 제어 보드.
기계적 사양
| 매개변수 | 참조 치수 |
|---|---|
| 기어박스 / 모터 직경 | 36±0.2mm 기어박스; 35.8±0.3mm 모터 |
| 샤프트 | 8mm D 샤프트; 20±0.5mm 돌출, 15±0.1mm 평면 길이, 7mm 평면 간격 (+0/−0.10mm); 샤프트 직경 +0/−0.03mm |
| 전면 위치 보스 | 22mm 직경 (+0/−0.05mm), 2mm 돌출 |
| 모터 섹션 | 50±0.3mm; 후면 보스 3.7mm 돌출, 13mm 직경 |
| 장착 구멍 | 4×M3, 5mm 깊이, 28mm 피치 원에 있음 |
| 기어박스 L | 5.2:1:26.5mm; 14/19:1:34.5mm; 27/51/100:1:42.5mm; 139/264:1:50.5mm; L 허용오차 ±0.3mm.가공 전에 3.7:1 및 71:1 길이를 확인하십시오. |
| 리드 길이 | 250mm |
| 모터 순 중량 | 약 445g; 비율에 따라 다름 |
성능
24V 성능
최대 전력 참조: 30W; 정격 전류 ≤2.6A.
| 비율 | 무부하 rpm | 정격 rpm | 토크 kgf·cm | 토크 N·m |
|---|---|---|---|---|
| 5.2:1 | 1535 | 700 | 3.0 | 0.29 |
| 14:1 | 570 | 260 | 8.0 | 0.78 |
| 19:1 | 420 | 190 | 11.0 | 1.1 |
| 27:1 | 300 | 130 | 16.0 | 1.6 |
| 51:1 | 160 | 80 | 30.0 | 2.9 |
| 100:1 | 80 | 40 | 60 max | 6.0 max |
| 139:1 | 58 | 34 | 60 max | 6.0 max |
| 264:1 | 30 | 15 | 60 max | 6.0 max |
12V 성능
최대 전력 참조: 7W; 정격 전류 ≤1.8A.
| 비율 | 무부하 rpm | 정격 rpm | 토크 kgf·cm | 토크 N·m |
|---|---|---|---|---|
| 5.2:1 | 770 | 360 | 1.5 | 0.15 |
| 14:1 | 290 | 135 | 4.0 | 0.39 |
| 19:1 | 210 | 100 | 5.5 | 0.54 |
| 27:1 | 150 | 70 | 8.0 | 0.78 |
| 51:1 | 80 | 40 | 15.0 | 1.47 |
| 100:1 | 40 | 20 | 30.0 | 2.94 |
| 139:1 | 29 | 16 | 40.0 | 3.92 |
| 264:1 | 15 | 7 | 60 max | 6.0 max |
정격 작동 지점과 최대 허용 기어박스 하중은 별도의 한계입니다. "max"로 표시된 항목은 60kgf·cm(약 6.0N·m)의 최대 허용 기어박스 하중이며, 정격 연속 토크에 대한 약속이 아닙니다. 과부하 및 정지 작동을 피하십시오. 최대 전력 값은 참조용이며, 연속 작동 등급이 아닙니다. 3.7:1 및 71:1의 성능은 여기에서 명시되지 않으며, 인접 비율에서 추론하지 마십시오.
과부하 보호 참조: 3.0A 이상의 지속 전류는 작동을 중단합니다; 과부하를 수정한 후 전원을 분리하고 다시 연결하십시오. 이 보호는 정상 작동 목표가 아닙니다.
배선 및 제어
| 리드 | 기능 및 연결 |
|---|---|
| 빨간색 | 모터 전원 양극; 선택한 12V 또는 24V 전압을 사용하십시오. |
| 검은색 | 전원 음극 및 신호 접지. |
| 흰색 | 방향 제어: 열고 검은색/GND에 연결하여 반대 방향을 선택합니다. 0–5V 입력; 높음≥2V, 낮음≤0.2V. 실제 기어박스에서 출력 샤프트 방향을 확인하십시오. |
| 파란색 | PWM/속도 입력, 0–5V; 아날로그 속도 기준 범위 1.2–3.3V. 속도 조절을 위해 다섯 개의 와이어 배열을 사용하십시오. |
| 노란색 | FG 오픈 컬렉터 속도 피드백 출력, 감속 전 모터 회전당 6 펄스; 사각형 인코더가 아닙니다. |
FG 참조: 5V 풀업 10kΩ; 높은 출력 ≥4V, 낮은 출력 ≤0.6V, 최대 흡수 전류 5mA. 출력 샤프트 회전당 펄스 수는 감속 비율에 따라 다릅니다. 12V 종료 참조는 ±10% 전원 허용 오차를 지정합니다; 이는 24V 전원 허용 오차 사양이 아닙니다.
빨간색/검은색 전원 극성을 절대 반대로 연결하지 마십시오. 모터 전원 전압을 FG, PWM 및 방향 입력으로부터 멀리 유지하십시오. 배선 중에 전원 음극을 FG 또는 속도 리드에 단락하지 마십시오; 잘못된 연결은 내부 드라이버를 손상시킬 수 있습니다. 방향 변경은 흰색 리드를 사용하고, 전원을 반대로 연결하지 마십시오. 방향을 변경하기 전에 정지하십시오. 3선 기본 배열은 전원과 방향을 사용하며, 파란색/노란색은 5선 배열에서 추가 제어 및 피드백을 제공합니다. 제동 기능은 보장되지 않습니다.
응용 프로그램
선택 가능한 감속비를 사용하여 소형 자동화 메커니즘, 검사 장비, 스마트 기계 및 로봇 프로젝트의 속도와 하중을 일치시킵니다. 실제 설치를 위해 연속 하중, 장착, 샤프트 적합성 및 전기 호환성을 확인하십시오. 예시 로봇 및 기계는 포함되지 않습니다.
포함된 항목
선택한 전압 및 비율의 모터 1개; 선택한 패키지에 브래킷이 포함된 경우 브래킷 1개; 컨트롤러가 포함된 경우 브러시리스 속도 제어 보드 1개. 모터 전용에는 브래킷과 컨트롤러가 포함되지 않습니다. 전원 공급 장치 및 응용 장비는 포함되지 않습니다.
시각적 세부사항


