CHIHAI CHP-42GP-775ABHL 플래네터리 DC 기어 모터 (17PPR 홀 인코더 포함)
CHIHAI CHP-42GP-775ABHL 플래네터리 DC 기어 모터 (17PPR 홀 인코더 포함)
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR CHP-42GP-775ABHL은 42 mm 플래너리 DC 기어 모터로, 17PPR AB 홀 인코더, 8 mm D-샤프트 및 별도의 모터 전원과 인코더 연결을 갖추고 있습니다. 12V 또는 24V 작동을 선택할 수 있으며, 감속비와 모터 전용 또는 장착 브래킷 패키지를 선택할 수 있습니다.
특징
- 구성에 따라 1단에서 4단까지의 감속이 가능한 금속 플래너리 기어.
- 구리 모터 권선 및 내장 냉각 팬.
- AB 증분 피드백이 있는 후면 보호 인코더 커버.
- 별도의 PH2.0 4핀 인코더 및 VH3.96 2핀 모터 전원 연결.
사양
| 항목 | 사양 |
|---|---|
| 모델 | CHP-42GP-775ABHL |
| 디자인 | 행성 감속기와 AB 홀 인코더가 있는 영구 자석 브러시 DC 모터 |
| 모터 전압 | 선택된 12V 또는 24V DC |
| 기어박스 | 직경 42 +/-0.2 mm; 비율에 따라 1-4 행성 단계 |
| 모터 섹션 | 길이 66.5 +/-0.3 mm; 직경 43.0 +/-0.3 mm 도면 참조 |
| 후면 인코더 커버 | 후면 확장 참조 16 mm |
| 출력 샤프트 | 직경 8 mm +0/-0.03; 돌출부 22 +/-0.5 mm; 평면 길이 12 mm; 평면 치수 +0/-0.1 |
| 전면 장착 | 4개의 M4 나사산, 5 mm 깊이, 35 mm 피치 서클 |
| 위치 보스 | 지름 26 mm +0/-0.05; 2 mm 연장 기준 |
| M4 최대 사전 조임 토크 | 8 kgf·cm; 장착 나사 한계, 출력 토크 아님 |
| 기어박스 길이 L | 33.5-63.5 mm, 비율에 따라 허용오차 +/-0.5 mm |
| 순중량 기준 | 약 795 g; 비율/구성에 따라 다름 |
| 모터 전원 커넥터 | VH3.96-2PIN 및 일치하는 연결 리드 |
| 인코더 커넥터 | PH2.0-4PIN 연결 리드와 일치 |
인코더 및 배선
| 인코더 매개변수 | 사양 |
|---|---|
| 유형 | AB 증분 자기 홀, 사각파 출력 |
| 기본 펄스 수 | 모터 샤프트에서 17 PPR; 출력 샤프트 펄스는 기어 비율에 따라 조정됨 |
| 전원 | 별도의 조정된 DC3.3V 또는 5V |
| 신호 조정 | 호환 가능한 마이크로컨트롤러 입력을 위한 온보드 풀업 및 형성 저항 |
| 응답 주파수 | 100 kHz 기준 |
| 자기 링 | 34극 / 17극 쌍 |
| 하네스 | 전선 색상 | 기능 |
|---|---|---|
| PH2.0 인코더 하네스 | 빨강 | GND - 인코더 전원 음극 |
| PH2.0 인코더 하네스 | 검정 | C1 - 채널 A 출력 |
| PH2.0 인코더 하네스 | 노랑 | C2 - 채널 B 출력 |
| PH2.0 인코더 하니스 | 녹색 | VCC - 조정된 3.3V/5V 양극 |
| VH3.96 모터 하니스 | 빨간색 | 선택된 12V/24V에서 모터 양극 |
| VH3.96 모터 하니스 | 검은색 | 모터 음극; 모터 전원 극성을 반전하여 회전 방향을 반전시킴 |
빨간색 선은 두 하니스에서 다른 역할을 합니다: 인코더 빨간색은 GND이고, 모터 빨간색은 모터 전원입니다. 인코더 녹색은 VCC입니다. 12V/24V 모터 전원을 3.3V/5V 인코더 공급 및 신호 핀에서 멀리 두십시오. 전원을 적용하기 전에 커넥터 방향과 레이블을 일치시키십시오. 17PPR은 모터 샤프트 기본 해상도입니다; 출력 샤프트 펄스 참조를 위해 실제 기어 비율로 곱하고 디코더 엣지 카운팅 방법에 대해 별도로 고려하십시오.
비율, 단계 및 기어박스 길이
| 참조 비율 | 행성 단계 | 기어박스 L mm |
|---|---|---|
| 3.7:1 | 1 | 33.5 |
| 5:1 | 1 | 33.5 |
| 13:1 | 2 | 43.5 |
| 18:1 | 2 | 43.5 |
| 25:1 | 2 | 43.5 |
| 49:1 | 3 | 53.5 |
| 67:1 | 3 | 53.5 |
| 92:1 | 3 | 53.5 |
| 125:1 | 3 | 53.5 |
| 181:1 | 4 | 63.5 |
| 246:1 | 4 | 63.5 |
| 336:1 | 4 | 63.5 |
| 458:1 | 4 | 63.5 |
| 625:1 | 4 | 63.5 |
18:1, 125:1, 181:1 및 458:1 열은 선택 가능한 조합이 아닌 가족 참조입니다. 기어박스 길이는 출력 프로젝션, 모터 섹션 및 후면 인코더 커버를 제외합니다.
모터 성능
선택한 전압 및 비율에 대한 표를 적용하십시오. 무부하, 정격 및 정지 조건은 별개입니다. kgf·cm 및 N·m 값은 독립적으로 반올림된 참조입니다.과부하 및 지속적인 정지를 피하십시오; 토크는 하중 등급이 아닙니다.
12V
최대 전력 참조 35 W; 무부하 전류 ≤500 mA; 정지 전류 참조 12 A.
| 비율 | 무부하 rpm | 정격 kgf·cm | 정격 N·m | 정격 rpm | 정격 전류 A 최대 |
|---|---|---|---|---|---|
| 3.7:1 | 1100 | 5.5 | 0.53 | 550 | 6 |
| 5:1 | 820 | 7.5 | 0.73 | 410 | 6 |
| 13:1 | 315 | 20 | 2 | 150 | 6 |
| 18:1 | 228 | 20 | 2 | 140 | 4.5 |
| 25:1 | 165 | 20 | 2 | 110 | 4 |
| 49:1 | 83 | 30 | 3 | 60 | 3.5 |
| 67:1 | 60 | 30 | 3 | 50 | 2.8 |
| 92:1 | 45 | 40 | 4 | 37 | 2.5 |
| 125:1 | 32 | 40 | 4 | 27 | 2 |
| 181:1 | 22 | 50 | 5 | 19 | 2 |
| 246:1 | 16.5 | 70 | 7 | 15 | 2 |
| 336:1 | 12 | 70 | 7 | 11 | 2 |
| 458:1 | 9 | 70 | 7 | 8 | 2 |
| 625:1 | 6.5 | 70 | 7 | 5.8 | 1.5 |
24V
최대 전력 참조 150 W; 무부하 전류 ≤700 mA; 정지 전류 참조 24.5 A.
| 비율 | 무부하 rpm | 정격 kgf·cm | 정격 N·m | 정격 rpm | 정격 전류 A 최대 |
|---|---|---|---|---|---|
| 3.7:1 | 2200 | 11 | 1.2 | 1100 | 13 |
| 5:1 | 1640 | 15 | 1.3 | 820 | 13 |
| 13:1 | 630 | 30 | 3 | 300 | 13 |
| 18:1 | 450 | 30 | 3 | 300 | 10 |
| 25:1 | 330 | 30 | 3 | 250 | 9 |
| 49:1 | 165 | 40 | 4 | 130 | 7 |
| 67:1 | 120 | 50 | 5 | 105 | 6 |
| 92:1 | 90 | 60 | 6 | 80 | 5 |
| 125:1 | 64 | 60 | 6 | 55 | 4 |
| 181:1 | 44 | 70 | 7 | 40 | 4 |
| 246:1 | 33 | 90 | 9 | 30 | 4 |
| 336:1 | 24 | 90 | 9 | 22 | 4 |
| 458:1 | 18 | 90 | 9 | 16 | 4 |
| 625:1 | 13 | 90 | 9 | 12 | 3 |
전원 및 설치
선택한 12V 또는 24V 모터에 맞는 DC 전원을 사용하고 실제 작동 및 시작 부하를 감당할 수 있어야 합니다.A10A-호환 공급은 최소 선택 기준으로, 모든 구성이나 정지에 충분하지 않습니다: 24V 테이블은 13A 정격 전류와 24.5A 정지 전류에 도달합니다. 배터리 작동을 위해 적절한 전력 정격 배터리를 사용하십시오; 25C는 방전 속도 기준으로, 사용 가능한 전류는 배터리 용량에 따라 다릅니다. 적절한 보호 및 배선을 제공하십시오.
8 mm D-축과 35 mm 장착 패턴을 올바르게 맞추십시오. 네 개의 M4 나사는 5 mm 깊이를 가지며, 8 kgf·cm의 사전 조임 토크를 초과하지 마십시오. 이 나사 조임 한계는 모터 출력 토크와 별개입니다. 의도된 제어 시스템을 위해 적절한 외부 모터 드라이버와 디코더를 사용하십시오; 인코더만으로는 완전한 폐쇄 루프 컨트롤러를 제공하지 않습니다.
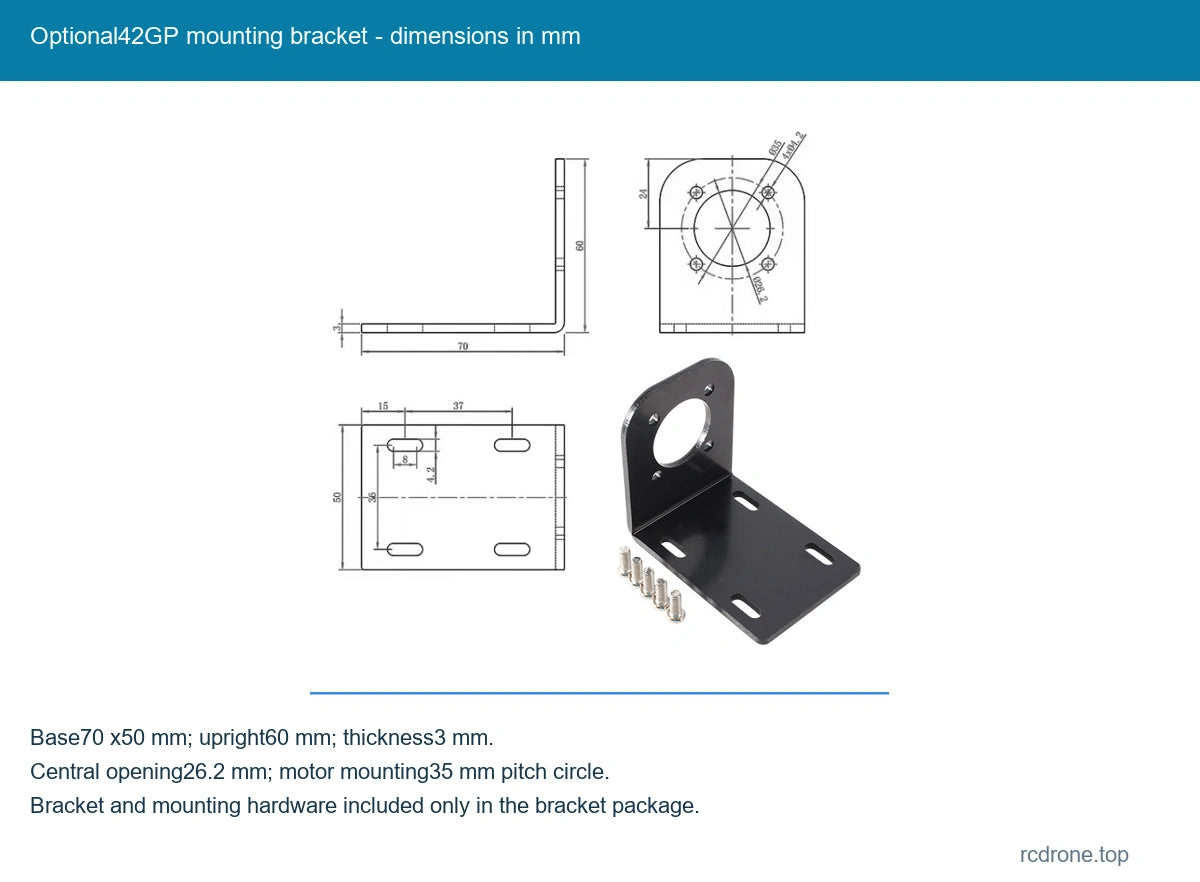
선택적 브래킷 치수
브래킷 기준은 70 x 50 mm 베이스, 60 mm 수직 및 3 mm 재료 두께를 가지고 있습니다. 중앙 개구부는 26.2 mm이며, 35 mm 피치 원에 장착 구멍이 있습니다. 제작 전에 전체 도면을 확인하십시오.
응용 프로그램
높은 감속 및 점진적 회전 피드백이 필요한 일치하는 로봇 구동 메커니즘 및 전원 위치 조립에 적합합니다. 출력 샤프트를 강제로 구동하지 않고 작동 지점을 선택하고 기계적으로 하중을 지지하십시오.
포함된 항목
선택된 CHP-42GP-775ABHL 인코더 모터, 일치하는 인코더 리드 및 모터 전원 리드가 포함되어 있습니다. 브래킷 패키지에는 설명된 42GP 브래킷 및 장착 하드웨어가 추가로 포함됩니다. 전원 공급 장치, 모터 드라이버, 펄스 디코더, 컨트롤러, 바퀴 또는 완전한 로봇은 포함되지 않습니다.
자주 묻는 질문
encoderVCC가 24V 모터 전원을 사용할 수 있나요?
아니요. encoderVCC는 12V/24V 모터 전원과 분리된 3.3V 또는 5V의 조정된 전압이 필요합니다.
17PPR이 기어박스 출력 해상도인가요?
아니요. 그것은 모터 샤프트의 기본 펄스 수입니다. 출력 참조는 감속 비율 및 디코더 카운팅 방법에 따라 다릅니다.
두 개의 빨간색 와이어가 모두 양극인가요?
아니요.인코더-하니스 빨간색은 GND입니다; 모터-전원-하니스 빨간색은 양극입니다. 하니스별 배선 표를 따르십시오.
시각적 세부정보