
CHIHAI CHR-GM37-550 브러시드 DC 기어 모터 및 휠 키트, 6V/12V/24V
CHIHAI CHR-GM37-550 브러시드 DC 기어 모터 및 휠 키트, 6V/12V/24V
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
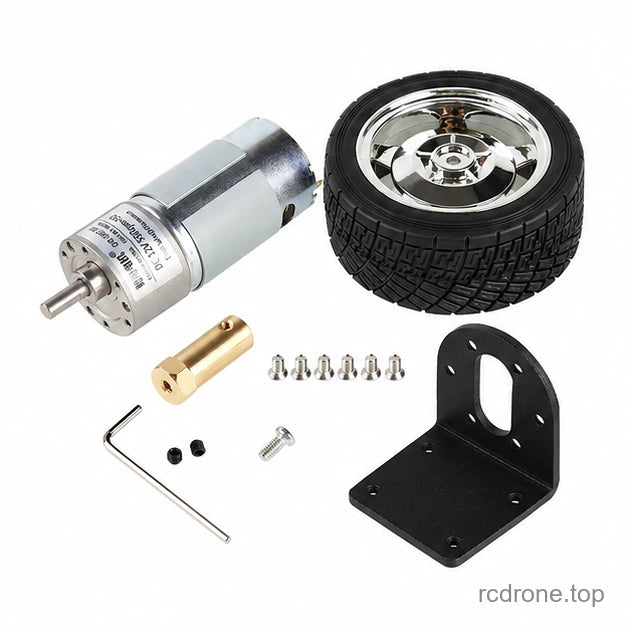
CHIHAI CHR-GM37-550 DC 기어 모터 및 휠 키트는 37mm 금속 기어박스, 탄소 브러시 모터 및 모바일 로봇 및 소형 차량 프로젝트를 위한 장착 부품을 결합합니다. 휠 패키지, 감속비 및 전압/전력 버전을 별도로 선택하십시오. 각 키트는 하나의 구동 휠 조립체를 제공하며, 완전한 차량은 아닙니다.
특징
- 금속 감속 기어와 6mm D형 출력 샤프트.
- 네 가지 휠 패키지: 컴팩트 메카넘, 대형 클라이밍 타이어, 파란색 스터드 타이어 또는 은색 도로 타이어.
- 휠 속도와 하중을 균형 있게 조절할 수 있는 아홉 가지 감속비.
- 두 단자 브러시 DC 작동; 극성을 변경하면 방향이 바뀝니다.
- 기계적 통합을 위한 장착 브래킷 및 패스너가 포함되어 있습니다.
구성 가이드
6V 10W, 12V 21W, 12V 40W 및 24V 80W 옵션 중에서 선택하십시오.24V 옵션은 85W 성능 표 참조를 사용합니다; 80W와 85W는 두 개의 선택 가능한 변형을 나타내지 않습니다. 18.8:1 옵션은 성능 및 길이 표의 명목 18:1 열에 해당합니다. 비율은 선택 가능한 옵션으로 유지됩니다.
60 mm 메카넘 휠은 핸드 롤러를 가지고 있습니다. 4륜 전방향 섀시는 적절한 좌/우 휠 배열과 독립적인 모터 제어가 필요합니다; 하나의 키트는 4개의 휠이나 완전한 전방향 움직임을 제공하지 않습니다.
사양
| 매개변수 | 값 |
|---|---|
| 모터 모델 | CHR-GM37-550, 영구 자석 브러시 DC 기어 모터 |
| 기어박스 직경 | 37 mm; 모터 본체 직경 35.8 mm |
| 샤프트 | 6 mm D-샤프트; 21 mm 돌출, 12 mm 평면 길이, 5.4 mm 평면 |
| 모터 본체 길이 | 57 mm; 기어박스 길이는 비율에 따라 다름 |
| 전면 장착 | 6 x M3 나사산 장착 구멍 |
| 대략적인 모터 질량 | 300 g; 구성에 따라 다름; 바퀴, 브래킷 및 포장 제외 |
| 전기 연결 | 두 개의 모터 단자; 회전 방향을 바꾸려면 극성을 반전 |
| 피드백 | 홀 인코더 포함되지 않음 |
| 바퀴 크기 (지름 x 너비) | 메카넘 60 x 32 mm; 클라이밍 130 x 60 mm; 파란색 및 은색 타이어 80 x 35 mm |
| 브래킷 | 40 mm 너비 x 47 mm 높이 x 43 mm 바닥 깊이, 3 mm 두께; 바닥 구멍 간격 30 x 24 mm |
| 황동 커플러 | 30 mm 길이, 12 mm 평면 너비, 13.75 mm 코너 간격, M4 나사 구멍; 휠 키트 의존 |
기어박스 길이
| 비율 옵션 | 기어박스 길이 L (mm) |
|---|---|
| 6.3:1 | 19 |
| 10:1 | 19 |
| 18.8:1 | 21.5 |
| 30:1 | 21.5 |
| 50:1 | 24 |
| 90:1 | 24 |
| 150:1 | 26.5 |
| 270:1 | 26.5 |
| 450:1 | 29 |
전압 및 비율에 따른 성능
아래 속도는 기어박스 출력 속도이며, 바퀴 이동 속도가 아닙니다. 정격 출력, 무부하 속도 및 정지 전류는 서로 다른 조건을 설명합니다.
6V 10W
무부하 전류: ≤ 950 mA. 정지 전류: 10 A. 이는 서로 다른 작동 조건입니다; 정지는 작동 모드가 아닙니다.
| 비율 옵션 | 무부하 rpm | 정격 rpm | 정격 kgf·cm | 정격 mN·m | 정격 A 최대 |
|---|---|---|---|---|---|
| 6.3:1 | 1300 | 850 | 1 | 98 | 3.5 |
| 10:1 | 820 | 535 | 1.5 | 147.1 | 3.5 |
| 18.8:1 | 450 | 285 | 2.8 | 274.5 | 3.5 |
| 30:1 | 275 | 180 | 4.5 | 441.2 | 3.5 |
| 50:1 | 165 | 105 | 7.5 | 735.5 | 3.5 |
| 90:1 | 90 | 60 | 13 | 1274.5 | 3.5 |
| 150:1 | 55 | 36 | 21 | 2059 | 3.5 |
| 270:1 | 30 | 20 | 하중 한도* | 하중 한도* | 3.5 |
| 450:1 | 18 | 16 | 하중 한도* | 하중 한도* | 2.5 |
12V 21W
무부하 전류: ≤ 450 mA. 정지 전류: 13 A. 이는 서로 다른 작동 조건이며, 정지는 작동 모드가 아닙니다.
| 비율 옵션 | 무부하 rpm | 정격 rpm | 정격 kgf·cm | 정격 mN·m | 정격 A 최대 |
|---|---|---|---|---|---|
| 6.3:1 | 1200 | 840 | 2 | 196.1 | 3.5 |
| 10:1 | 750 | 525 | 3 | 294.1 | 3.5 |
| 18.8:1 | 415 | 280 | 5.5 | 539.2 | 3.5 |
| 30:1 | 250 | 175 | 9 | 882.3 | 3.5 |
| 50:1 | 150 | 105 | 15 | 1470.6 | 3.5 |
| 90:1 | 83 | 58 | 27 | 2647.1 | 3.5 |
| 150:1 | 50 | 35 | 하중 한도* | 하중 한도* | 3.5 |
| 270:1 | 27 | 21 | 하중 한도* | 하중 한도* | 3.5 |
| 450:1 | 16 | 12 | 하중 한도* | 하중 한도* | 3.5 |
12V 40W
무부하 전류: ≤ 1100 mA. 정지 전류: 20 A. 이는 서로 다른 작동 조건이며, 정지는 작동 모드가 아닙니다.
| 비율 옵션 | 무부하 rpm | 정격 rpm | 정격 kgf·cm | 정격 mN·m | 정격 A 최대 |
|---|---|---|---|---|---|
| 6.3:1 | 2650 | 1700 | 2 | 196.1 | 6 |
| 10:1 | 1650 | 1100 | 3 | 294.1 | 6 |
| 18.8:1 | 875 | 580 | 5.5 | 539.2 | 6 |
| 30:1 | 550 | 360 | 9 | 882.3 | 6 |
| 50:1 | 330 | 215 | 15 | 1470.6 | 6 |
| 90:1 | 180 | 120 | 27 | 2647.1 | 6 |
| 150:1 | 110 | 70 | 하중 한도* | 하중 한도* | 6 |
| 270:1 | 60 | 50 | 하중 한도* | 하중 한도* | 4.5 |
| 450:1 | 36 | 24 | 하중 한도* | 하중 한도* | 3.8 |
24V 80W 옵션 (85W 성능 참조)
무부하 전류: ≤ 650 mA. 정지 전류: 26 A. 이는 서로 다른 작동 조건입니다; 정지는 작동 모드가 아닙니다.
| 비율 옵션 | 무부하 rpm | 정격 rpm | 정격 kgf·cm | 정격 mN·m | 정격 A 최대 |
|---|---|---|---|---|---|
| 6.3:1 | 2400 | 1680 | 4 | 392.2 | 7.5 |
| 10:1 | 1500 | 1050 | 6 | 588 | 7.5 |
| 18.8:1 | 830 | 560 | 11 | 1078 | 7.5 |
| 30:1 | 500 | 350 | 18 | 1765 | 7.5 |
| 50:1 | 300 | 210 | 30 | 2941 | 7.5 |
| 90:1 | 165 | 120 | 하중 한도* | 하중 한도* | 7.5 |
| 150:1 | 100 | 75 | 하중 한도* | 하중 한도* | 7.5 |
| 270:1 | 54 | 45 | 하중 한도* | 하중 한도* | 7.5 |
| 450:1 | 32 | 25 | 하중 한도* | 하중 한도* | 7.5 |
*표시된 대로 최대 허용 기어박스 하중은 35 kgf·cm(약 3.4 N·m)입니다. 이는 기계적 하중 한도이며, 별도의 보장된 정격 토크가 아닙니다. 충격 하중과 지속적인 정지를 피하십시오.
설치 및 전원
선택한 전압 및 시작/하중 전류에 맞는 DC 전원 및 모터 드라이버를 사용하십시오. 고출력 버전은 적절한 정격 전원이 필요합니다. 10 A 전원 추천은 모터가 10 A로 전류 제한된다는 것을 의미하지 않습니다. 정지 전류는 24V 버전에서 26 A에 이를 수 있습니다. 과전압, 과부하 또는 샤프트가 차단된 상태에서 작동하지 마십시오. 안전하게 장착하고 모터에 전원을 공급하기 전에 정렬을 확인하십시오. 모터 소음은 속도와 하중에 따라 달라집니다.
응용 프로그램
이 키트를 사용하여 모바일 로봇, 라인 추적 플랫폼, 실험용 로버 또는 교육용 차량을 위한 휠 구동 장치를 구축하십시오. 필요한 속도와 토크에 따라 비율, 타이어 직경 및 모터 버전을 선택하십시오. 균형 로봇은 추가로 컨트롤러, 센서 및 적절한 제어 시스템이 필요합니다.
포함된 항목
- 선택한 전기 버전과 비율의 CHR-GM37-550 브러시 DC 기어 모터 1개.
- 선택한 휠 1개와 모터 장착 브래킷 1개.
- 패키지에 적합한 장착 나사, 세트 나사 및 육각 키.
- 타이어 패키지를 위한 황동 샤프트 커플러; 메카넘 휠은 휠 허브를 사용합니다.
컨트롤러, 모터 드라이버, 배터리, 섀시 및 인코더는 포함되어 있지 않습니다. 사진은 패키지 유형을 설명하며, 모터 라벨은 샘플 전기 버전을 표시할 수 있습니다.
자주 묻는 질문
이 모터에 홀 인코더가 포함되어 있나요?
아니요. 이것은 인코더가 없는 두 단자 브러시 모터 휠 키트입니다.
하나의 키트에 네 개의 메카넘 휠이 포함되어 있나요?
아니요. 하나의 키트에는 하나의 모터, 하나의 휠 및 장착 부품이 포함되어 있습니다. 네 바퀴 섀시는 적절한 방향의 휠 조립체 네 개가 필요합니다.
모든 버전이 24V에서 작동할 수 있나요?
아니요. 선택한 모터 버전의 정격 전압을 사용하십시오. 6V 및 12V 모터는 범용 6–24V 모터로 취급해서는 안 됩니다.
시각적 세부정보


