


치하이 모터 CHW-GW12T-15BY 기어드 스테퍼 모터
치하이 모터 CHW-GW12T-15BY 기어드 스테퍼 모터
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR GW12T-15BY는 금속 웜 감속 단계를 갖춘 컴팩트 기어드 스테퍼로, 3 mm D-샤프트와 통합된 4선 리드 어셈블리를 포함합니다. 여섯 가지 명목 비율 중 하나를 선택하고, 모터 전용, 버튼 드라이버, 밀폐형 드라이버 또는 플랜지 커플러 패키지를 선택할 수 있습니다. 603:1 선택은 강판 버전입니다. 이 컴팩트 전기 모터 는 순차적인 양극 스테퍼 자극이 필요합니다.
특징
- 비율에 따라 출력 증가가 있는 18° 입력 모터 스텝.
- 금속 기어 트레인과 컴팩트 웜 감속 레이아웃.
- 2.5 mm D-플랫 및 8 mm 돌출 기준을 가진 3 mm 샤프트.
- 표준 및 603 강판 치수 분리.
- 버튼 작동 드라이버, 밀폐형 드라이버 또는 플랜지 커플러 선택 가능.
사양
| 사양 | 값 / 범위 |
|---|---|
| 가족 | CHIHAI MOTOR GW12T-15BY 기어드 2상 스테퍼 |
| 구성 | 웜 단계 및 통합 리드 어셈블리가 있는 금속 감속 기어 |
| 선택된 명목 비율 | 42:1, 118:1, 236:1, 302:1, 603:1 강판 버전, 1030:1 |
| 입력 모터 스텝 | 스텝당 18° |
| 출력 샤프트 | 3 mm D-샤프트; 2.5 mm 평면, 표준 공차 +0/−0.1 mm; 8.0±0.3 mm 돌출; 7.5 mm 평면 길이 기준 |
| 샤프트 직경 공차 | 3 mm(+0/−0.03) 도면 기준 |
| 표준 조립 도면 | 28.7 mm 바디 길이;12 mm 프레임 너비;18 mm 프레임 높이;10 mm 프레임 깊이 기준;15 mm 모터 직경 |
| 표준 전면 인터페이스 | 두 개의 1.4 mm 전면 홀;8.50 mm 간격;4 mm 수직 기준;4 mm 샤프트 레지스터;0.7 mm 어깨 |
| 표준 후면/모터 기준 | 1.8/4.0 mm 오프셋;10.7 mm 모터 높이;5 mm 후면 레지스터;1 mm 후면 돌출 |
| 603 강판 도면 | 2.5 mm 샤프트-플랫 허용오차 +0/−0.05 mm;29.8±0.3 mm 조립 길이;12 mm 너비(+0/−0.1);18 mm 높이(+0/−0.1);10±0.1 mm 프레임 깊이 기준 |
| 603 강판 장착 | 세 개의 1.4 mm 홀 기준;8.5/11/2.5(+0/−0.05) mm 홀 패턴 기준;0.6 mm 어깨 |
| 표준 모터 무게 | 약 18 g의 통합 리드 어셈블리; 별도로 증명된 603 강판 무게 없음 |
| 리드/커넥터 | 165±10 mm; UL1571 AWG30 도면 참조; 1.25 mm 4포지션 커넥터, 51021-0400 하우징 참조 |
| 전기 입력-모터 테스트 | 5V DC, 6219 드라이버 참조; 위상당 160 mA |
| 위상 저항/인덕턴스 | 30 Ω±7% per phase;9.5 mH per phase |
| 자극 | 두 개의 위상, 두 위상 켜짐, 양극 구동 |
| 입력-모터 토크 참조 | 풀아웃>4 gf·cm at 500pps; 유지>16 gf·cm at 0pps; 이는 기어박스 감속 전의 수치입니다. |
| 펄스 참조 | 응답>1200pps; 자가 시작>900pps |
| 코일 절연/테스트 | 클래스 E 코일; 1초 절연 테스트를 위한 100VAC; 500VDC 절연 저항에서 50 MΩ |
| 작동 온도 | 0–55°C 기준 |
| 기어박스 성능 테스트 범위 | 5V6219 기준, 150 mA/위상 별도 기재; 5–12V 구동 가이드 |
| 리드 마킹 범위 | 105° 와이어 마킹 기준은 완전 모터 작동 온도를 설정하지 않습니다. |
비율 선택 및 출력 참조
다음 표는 설명된 5V/6219 테스트 조건에서의 기어박스 출력 참조입니다.150mA 위상 전류 참조는 이 표에 별도로 명시된 테스트 값이며, 160mA 입력 모터 전기 참조도 별도로 명시된 테스트 값입니다. 유지 토크는 0pps에 참조되며, 풀아웃 토크는 500pps에, 속도는 1000pps에 참조됩니다.
| 선택된 명목 비율 | 정확한 비율 | 출력 단계(°) | 1000pps에서의 속도(rpm) | 유지 토크(kgf·cm) | 풀아웃 토크(kgf·cm) | 출력 방향 | 프레임 참조 |
|---|---|---|---|---|---|---|---|
| 42:1 | 42.00:1 | 0.429 | 71 | 0.25 | 0.12 | 입력과 동일 | 표준 참조 |
| 118:1 | 118.07:1 | 0.1528 | 25 | 0.5 | 0.3 | 입력과 동일 | 표준 참조 |
| 236:1 | 236.13:1 | 0.0762 | 12.7 | 1.0 | 0.7 | 입력과 동일 | 표준 참조 |
| 302:1 | 301.73:1 | 0.0597 | 10 | 1.4 | 0.9 | 입력과 동일 | 표준 참조 |
| 603:1 | 603.45:1 | 0.0298 | 5 | 최대3.0 | 1.8 | 입력과 동일 | 강판 버전 |
| 1030:1 | 1030.40:1 | 0.0177 | 2.9 | 최대3.0 | 3.0 | 반대 입력 | 표준 참조 |
603:1 및 1030:1에 대한 3.0 kgf·cm 유지 값은 최소 토크 보장이 아닌 최대 허용 한계입니다. gf·cm의 입력 모터 토크 값은 kgf·cm의 기어박스 출력 값과 혼동되어서는 안 됩니다. 출력 단계 수치는 명목 참조 값이며 위치 정확성을 설정하지 않습니다.
추가 비율 패밀리 참조
선택된 표에 있는 여섯 가지 비율만 제공됩니다. 다음의 더 넓은 패밀리 차트는 기계적 참조를 위해 유지되며 다른 선택 가능한 구성을 추가하지 않습니다.
| 패밀리 명목 비율 | 정확한 비율 | 입력 모터에 대한 출력 |
|---|---|---|
| 21:1 | 21.00:1 | 입력과 동일 |
| 42:1 | 42.00:1 | 입력과 동일 |
| 79:1 | 78.71:1 | 입력과 동일 |
| 118:1 | 118.07:1 | 입력과 동일 |
| 236:1 | 236.13:1 | 입력과 동일 |
| 302:1 | 301.73:1 | 입력과 동일 |
| 390:1 | 389.62:1 | 입력과 동일 |
| 520:1 | 519.49:1 | 입력과 동일 |
| 603:1 | 603.45:1 | 입력과 동일 |
| 700:1 | 700.98:1 | 입력과 동일 |
| 780:1 | 779.24:1 | 입력과 동일 |
| 1030:1 | 1030.40:1 | 반대 입력 |
버전 적합 및 배선
표준 패키지 사진은 참조용으로 공유됩니다. The603:1 옵션은 특히 강판 버전이며 별도의 29.8 mm 도면을 사용합니다; 표준 도면은 show28. 7 mm. 적합성을 확인할 때 해당 프레임, 장착 구멍 및 어깨 참조를 분리하여 유지하십시오.
커넥터 핀 순서는 1 갈색 A−, 2 검정 A+, 3 흰색 B− 및 4 빨간색 B+입니다. 갈색/검정은 A 상을 형성하고; 흰색/빨간색은 B 상을 형성합니다. 아래의 자극 순서는 배선 도면과 같이 플랜지 측에서 보입니다. 1030:1 버전의 경우 기어박스 출력은 입력 모터와 반대 방향으로 회전하며; 나열된 다른 비율은 동일한 상대 방향으로 회전합니다.
| 핀 | 선 색상 | 상태 |
|---|---|---|
| 1 | 갈색 | A− |
| 2 | 검정 | A+ |
| 3 | 흰색 | B− |
| 4 | 빨간색 | B+ |
| 코일 | 단계1 | 단계2 | 단계3 | 단계4 |
|---|---|---|---|---|
| 갈색 A− | — | 켜짐 | 켜짐 | — |
| 검정 A+ | 켜짐 | — | — | 켜짐 |
| 흰색 B− | — | — | 켜짐 | 켜짐 |
| 빨간색 B+ | 켜짐 | 켜짐 | — | — |
드라이버 및 열 참조
다음은 30Ω 권선에 대한 별도의 전압/전류 구동 가이드입니다.모든 보드와 현재 설정이 서로 교환 가능하다는 진술이 아닙니다. 모터는 호환 가능한 드라이버로부터 순차적인 자극을 필요로 합니다.
| 테스트 전압 | 권장 구동 속도(pps) | 제안된 구동 전류(A) |
|---|---|---|
| 12.0V | 1000 | ≤0.25 |
| 7.40V | 1000 | ≤0.15 |
| 6.00V | 1000 | ≤0.10 |
| 5.00V | 1000 | ≤0.08 |
| 3.70V | 700 | ≤0.07 |
적용 전압 = 역 EMF + 권선 전류×저항.연장된 작동 중에는 온도를 모니터링하고 필요할 때 냉각 일시 중지 또는 보조 냉각을 사용하십시오. 정지되거나 과부하된 작동을 피하십시오.
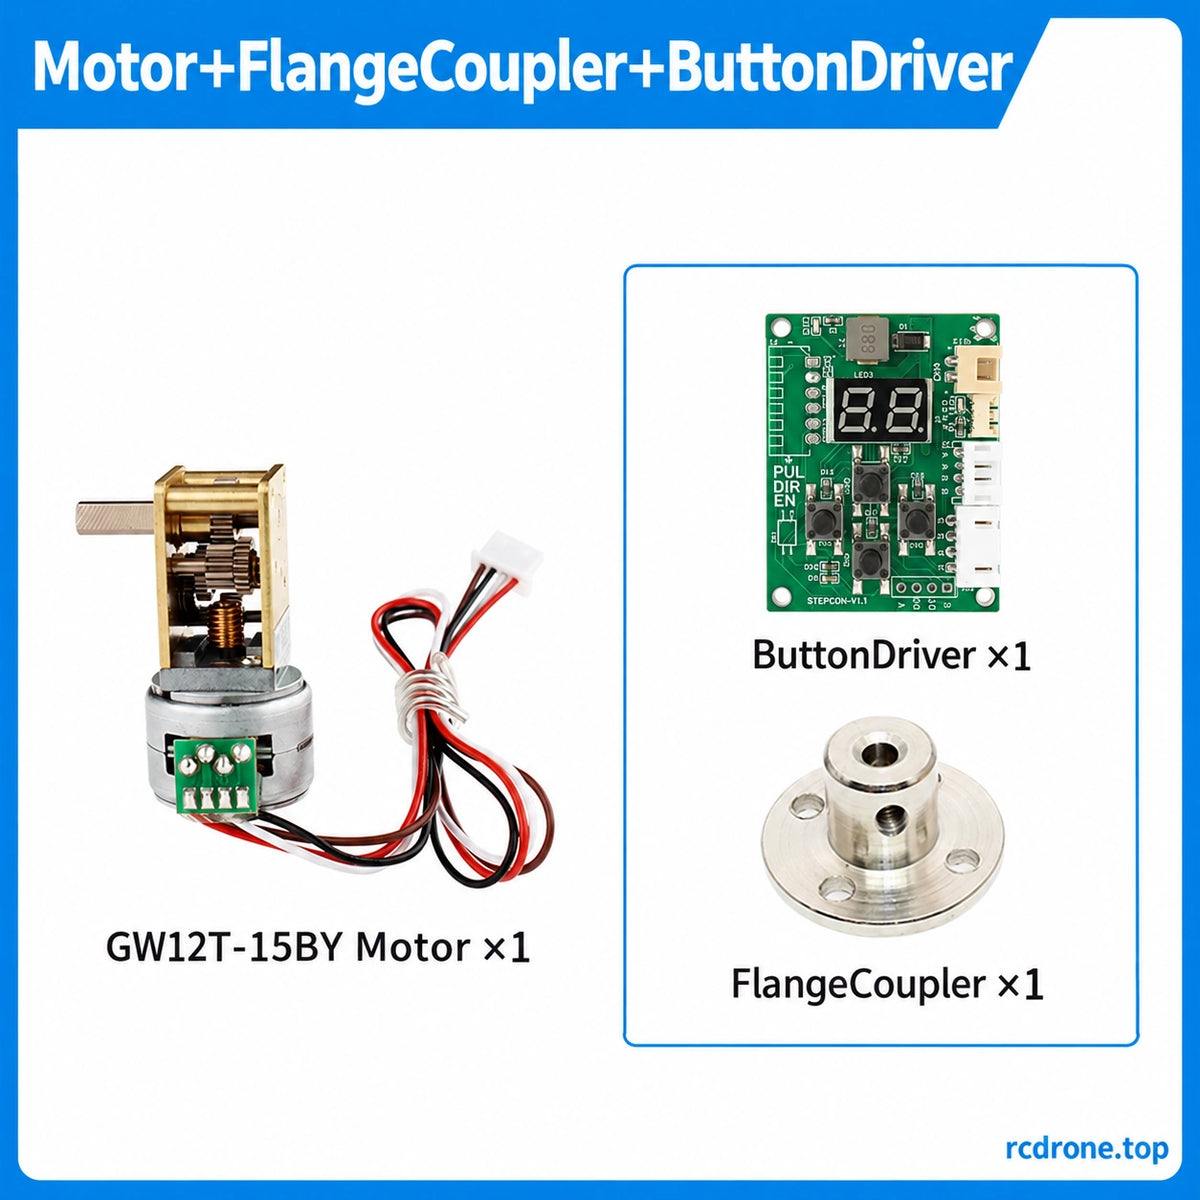
선택된 버튼 드라이버 및 밀폐 드라이버 패키지에는 그림에 있는 보드 버전이 포함되어 있습니다. 실제 인터페이스, 전원 및 전류 설정을 확인하십시오. 별도의 이전 테스트 드라이버 설명서에는 내부 점퍼 6–18V 및 외부 점퍼 4–6V가 표시되어 있으며, 6–12V가 권장됩니다. 해당 점퍼 지침은 이전에 설명된 보드에만 적용됩니다. 선택된 버튼/밀폐 보드로 전송되어서는 안 됩니다.
응용 프로그램
호환 가능한 소형 로봇, 조절 가능한 가구, 미니어처 팔로우 포커스 메커니즘, 팬-틸트 유닛 및 선택된 비율, 하중, 드라이버 및 장착이 적합한 자동 사진 촬영 메커니즘. 웜 기어링은 역구동에 저항할 수 있지만, 고정 동작은 실제 비율 및 하중에 따라 달라집니다.
포함된 항목
| 선택된 패키지 | 내용물 |
|---|---|
| 모터만 | 리드/커넥터 조립이 포함된 1개의 모터 |
| 모터 + 버튼 드라이버 | 1개의 모터와 1개의 사진에 있는 버튼 작동 드라이버 |
| 모터 + 밀폐형 버튼 드라이버 | 1개의 모터와 1개의 사진에 있는 밀폐형 버튼 작동 드라이버 |
| 모터 + 플랜지 커플러 | 1개의 모터와 1개의 플랜지 커플러 조립 |
| 모터 + 플랜지 커플러 + 버튼 드라이버 | 1개의 모터, 1개의 플랜지 커플러 및 1개의 버튼 작동 드라이버 |
실제 프레임은 선택된 비율을 따릅니다: 603:1은 강판 버전입니다.전원 공급 장치, 호스트 컨트롤러 및 응용 장비는 포함되어 있지 않습니다. 모터 전용 선택에는 드라이버나 커플러가 포함되어 있지 않습니다.
자주 묻는 질문
어떤 옵션이 강판 프레임을 사용합니까?
603:1 선택입니다. 별도의 도면에는 29.8 mm 조립 길이 기준이 표시되어 있으며, 표준 도면에는w28. 7 mm가 표시됩니다.
1030:1 출력이 입력 모터와 같은 방향으로 회전합니까?
아니요. 입력 모터와 반대 방향으로 회전합니다. 나열된 다른 비율 참조는 동일한 상대 방향을 보여줍니다.
3.0 kgf·cm가 최소 유지 토크 보장입니까?
아니요. 603:1 및 1030:1의 경우 최대 허용 유지 한계입니다.
네 개의 리드를 DC 전원에 직접 연결할 수 있습니까?
호환 가능한 2상 양극 스테퍼 드라이버와 표시된 상 쌍을 사용하십시오. 순차적 자극이 회전을 제어합니다.
이전 테스트 보드 점퍼 범위가 포함된 보드에 적용됩니까?
아니요.실제 선택된 버튼 또는 인클로즈드 보드의 등급 및 인터페이스를 일치시킵니다.
시각적 세부사항


