CHIHAI GF5560-180ABHL 웜 DC 기어 모터 (11 PPR 홀 인코더 포함)
CHIHAI GF5560-180ABHL 웜 DC 기어 모터 (11 PPR 홀 인코더 포함)
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR CHF-GF 5560-180ABHL은 웜 감속 장치와 통합된 두 채널 홀 인코더가 있는 컴팩트한 DC 기어 모터입니다. 메커니즘에 맞는 전압/권선 및 실제 감속/출력 면 조합을 선택하십시오. 선택 가능한 모든 구성에는 인코더가 장착된 모터와 사진에 있는 일치하는 리드가 포함됩니다.
특징
- 가공된 기어와 구리 권선 모터가 있는 웜 및 기어 감속.
- 선택된 평면 또는 축 R면 배치의 8 mm D형 출력 샤프트.
- 상대 속도 및 회전 측정을 위한 11 PPR 모터 샤프트 홀 피드백.
- PH 2.0 6핀 인터페이스를 통한 별도의 모터 전원 및 홀 공급 연결.
사양
| 브랜드 / 모델 | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| 구성 | AB 자기 홀 인코더가 있는 브러시 DC 웜 기어 감속 모터 |
| 선택 가능한 권선 / 전원 | 6 V 고토크, 12 V 고토크, 24 V 24150# 또는 12 V 24150# 선택 가능 |
| 선택 가능한 감속비 | 26.9: 1, 53.8: 1, 161: 1, 322: 1 평면; 700: 1 및 1400: 1 축 방향 R-면; 재고는 권선에 따라 다름 |
| 출력 샤프트 | 8 mm 직경 +0/−0.03; 7 mm D-플랫 +0/−0.10; 21 ±0.5 mm 돌출 |
| 샤프트 플랫 길이 | 15 mm +0/−0.2; 1.0 mm 어깨 및 12.0 mm 드로잉 기능 |
| 평면 윤곽 | 55 ×60 mm 드로잉 참조; 19 mm 기어박스 깊이 |
| 평면 장착 | 네 개의 3.5 mm 관통 홀; 8.5/3.5/12.5 mm 모서리 참조; 샤프트 중심 22.2/16.6 mm 참조 |
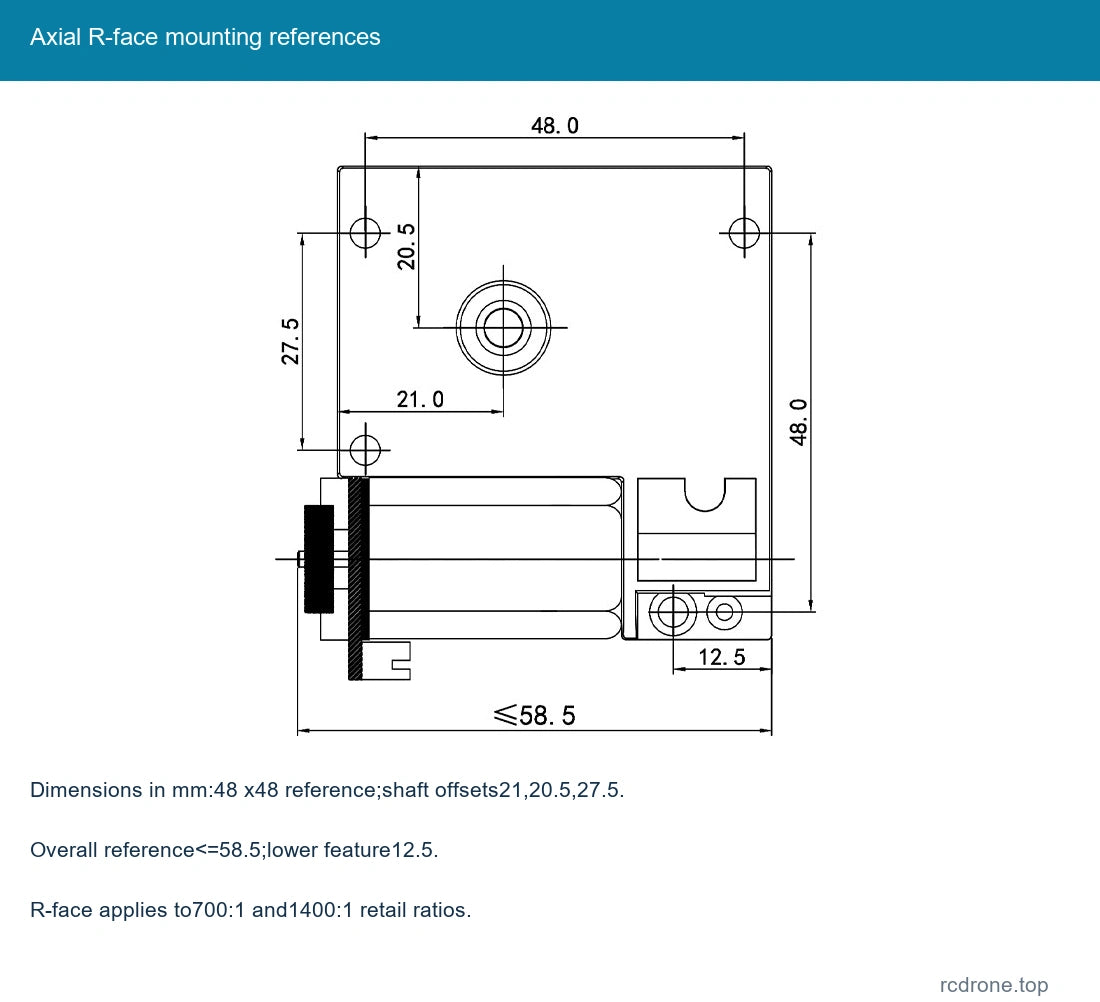
| R-면 장착 도면 | 48 ×48 mm 참조; 샤프트 중심 21/20.5/27.5 mm; 12.5 mm 하부 기능; 전체≤58.5 mm 참조 |
| 인코더 후면 세부사항 | 20.4 mm 직경 참조, EVA 절연 패드, PH 2.0 6핀 커넥터 |
| 참조 순중량 | 약 210 g; 비율 및 권선에 따라 다름; 배송 중량은 별도 |
| 기어 모듈 / 감속 단계 | 0.5–0.8 모듈 참조, 4단 기어박스 패밀리 참조 |
| 허용 정격 하중 한계 | 최대 기계 한계 25 kgf·cm; 모든 변형의 정격 토크는 아님 |
| 순간 토크 한계 | 최대 기계 한계 40 kgf·cm; 연속 작동 토크는 아님 |
| 홀 인코더 | 모터 샤프트에서 11 PPR, AB 쿼드러처 피드백; 3.3 V 또는 5.0 V 별도 전원 |
| 출력 펄스 참조 | 컨트롤러의 엣지 카운팅 배수기 전에 실제 감속 비율의 11배 |
권선 및 성능 참조
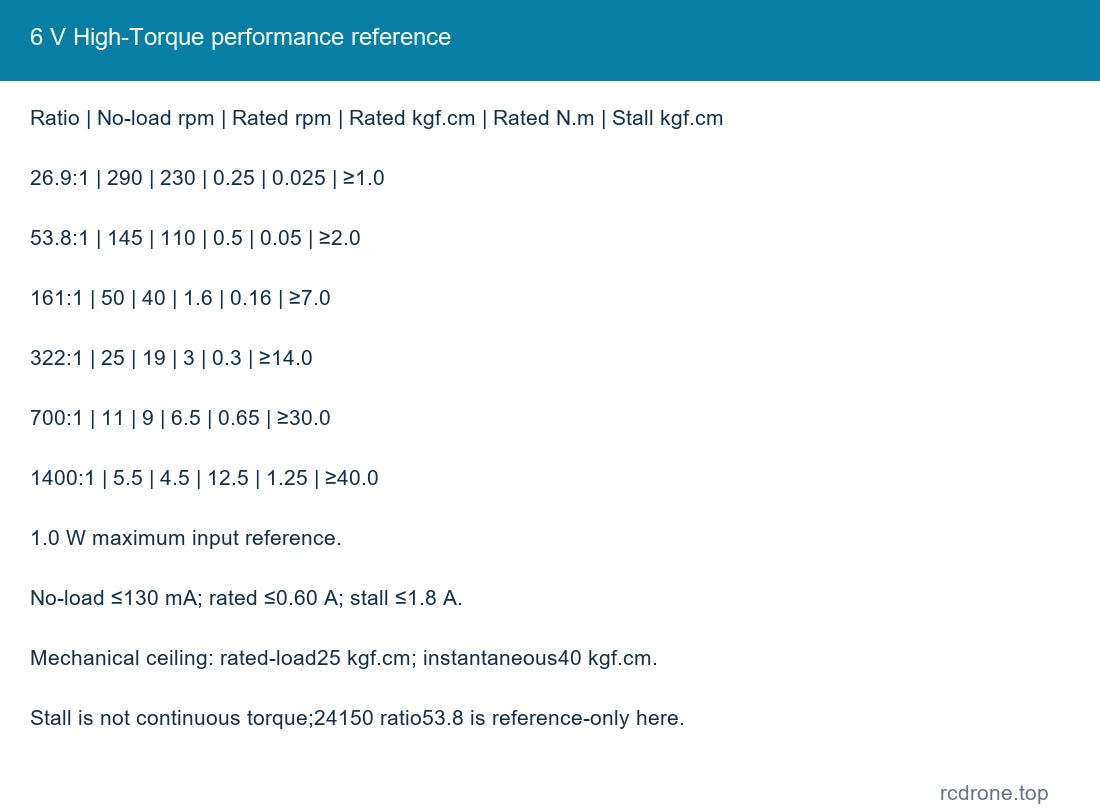
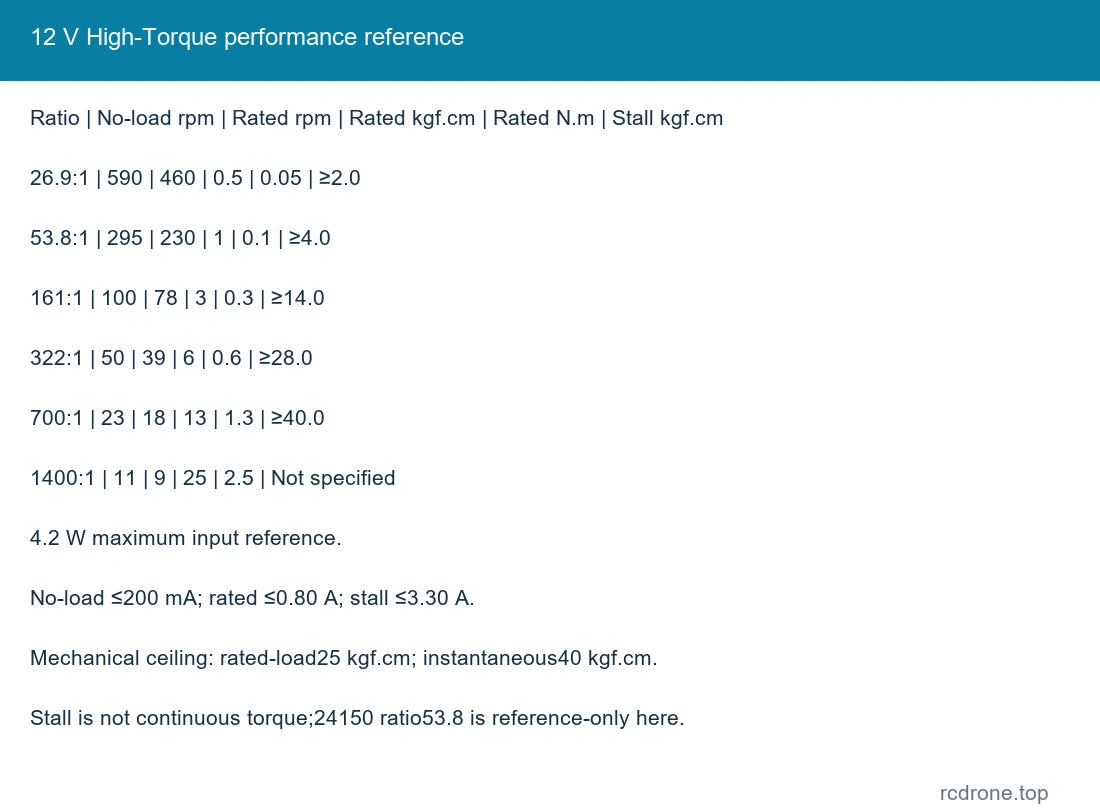
다음 표는 각 권선 및 전압을 별도로 유지합니다. 정격 하중 토크는 작동 참조이며, 정지 수치는 연속 토크 정격이 아닙니다.정지 상태를 피하고 기어박스의 25 kgf·cm 정격 하중 및 40 kgf·cm 순간 기계 한도 내에서 유지하십시오. 전력 수치는 명시된 입력/참조 범위를 유지하며 기계 출력 전력을 설정하지 않습니다.
6 V 고토크
최대 입력 참조 1.0 W. 무부하 전류 ≤130 mA; 정격 전류 ≤0.60 A; 정지 전류 ≤1.8 A.
| 비율 | 무부하 rpm | 정격 하중 rpm | 정격 kgf·cm | 정격 N·m | 정지 kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V 고토크
최대 입력 참조 4.2 W. 무부하 전류 ≤200 mA; 정격 전류 ≤0.80 A; 정지 전류 ≤3.30 A.
| 비율 | 무부하 rpm | 정격 부하 rpm | 정격 kgf·cm | 정격 N·m | 정지 kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | 명시되지 않음 |
24 V 24150 권선
최대 전력 참조 3.0 W; 15000 rpm 모터 입력 참조. 무부하 전류 ≤150 mA; 정격 전류 ≤0.550 A; 정지 전류 ≤2.3 A.
| 비율 | 무부하 rpm | 정격 부하 rpm | 정격 kgf·cm | 정격 N·m | 정지 kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 권선
최대 전력 참조 1.0 W; 7500 rpm 모터 입력 참조. 무부하 전류 ≤120 mA; 정격 전류 ≤0.350 A; 정지 전류 ≤1.25 A.
| 비율 | 무부하 rpm | 정격 부하 rpm | 정격 kgf·cm | 정격 N·m | 정지 kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
24150 테이블에는 가족 참조로 53.8: 1이 포함되어 있습니다; 해당 권선/비율은 여기에서 재고가 있는 소매 선택이 없습니다. 26.9: 1 비율은 두 개의 고토크 권선에 대해서만 선택할 수 있습니다. 다른 가족 비율인 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 및 1088.81은 참조/맞춤 가족 크기로, 선택 가능한 소매 조합으로 추가되지 않았습니다.
인코더 연결
| 핀 | 신호 | 기능 |
|---|---|---|
| 1 | M 1 | 모터 DC 전원 양극 |
| 2 | GND | 홀 접지 |
| 3 | C 2 / B | 홀 채널 B 출력 |
| 4 | C 1 / A | 홀 채널 A 출력 |
| 5 | VCC | 홀 3.3 V 또는 5 V 전원 |
| 6 | M 2 | 모터 DC 전원 음극 |
핀 1과 핀 6은 치수 도면에 표시된 커넥터 방향을 나타냅니다.실제 커넥터와 실크 스크린을 연결하기 전에 일치시킵니다. Hall VCC 또는 A/B 신호 핀에 6/12/24 V 모터 전원을 절대 적용하지 마십시오. Hall 전원은 3.3 V 또는 5 V이며 수신 논리 수준과 일치해야 합니다.
11 PPR은 기본 모터 샤프트 펄스 기준입니다; 기어박스 출력 펄스 기준은 감속 비율에 따라 조정됩니다. 컨트롤러 x 1/x 2/x 4 엣지 카운팅 모드는 카운트된 엣지를 변경하며, 기본 자기 극 기준은 변경되지 않습니다. 증분 피드백은 전원 켜기 후 절대 위치를 제공하지 않습니다.
사진은 12 V, 322:1로 표시된 예제를 보여줍니다. 공급, 비율 및 출력 면은 선택한 옵션을 따릅니다.
기계적 적합성 및 작동
장착 구멍을 찾을 때 선택한 평면 또는 R-면 도면을 사용하십시오. 조립 전에 나사 길이, 샤프트/허브 적합성 및 인코더 간격을 확인하십시오. 선택한 권선에 대한 전류 용량 및 보호를 제공하십시오; 정지 전류는 정상 작동 전류보다 상당히 높습니다. 소음과 온도는 하중과 속도에 따라 달라집니다.과부하, 정지 및 하중 하에서의 급격한 반전을 피하십시오; 기어와 인코더 주변의 이물질을 제거하십시오.
응용 프로그램
속도 및 상대 회전 피드백이 필요한 기어 회전을 요구하는 컴팩트 자동화, 위치 결정 메커니즘 및 로봇 구동 프로젝트. 응용 프로그램에 맞는 실제 토크, 속도, 장착 레이아웃 및 컨트롤러 인터페이스를 선택하십시오.
포함된 항목
선택된 인코더 장착 CHF-GF 5560-180ABHL 모터와 사진에 있는 일치하는 6선 커넥터 리드. 전원 공급 장치, 모터 컨트롤러, 외부 카운터, 브래킷, 완전한 로봇 및 추가 느슨한 기어는 포함되지 않습니다. 내부 구조 사진은 하나의 모터 내부 구성 요소를 보여줍니다.
자주 묻는 질문
모든 옵션에 인코더가 포함되어 있습니까?
예. 모든 유지된 옵션은 ABHL 인코더 버전입니다; 일반 GF 5560-180 모터는 다른 구성입니다.
홀 보드가 모터 전압을 사용할 수 있습니까?
아니요. 홀 회로에 3으로 별도로 전원을 공급하십시오.3 V 또는 5 V.
모든 비율에서 출력 면을 선택할 수 있나요?
아니요. 실제 옵션은 평면 면과 26.9/53.8/161/322 비율을 쌍으로 하고 R-면과 700/1400 비율을 쌍으로 합니다.
정지 토크 수치를 지속 토크로 사용할 수 있나요?
아니요. 선택한 권선의 정격 하중 참조와 기어박스 기계적 한계를 사용하세요.
시각적 세부사항