CHIHAI GM16-030ABHL DC 기어 모터, 7 PPR 홀 인코더 포함, 6V/12V
CHIHAI GM16-030ABHL DC 기어 모터, 7 PPR 홀 인코더 포함, 6V/12V
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR GM 16-030ABHL 은 콤팩트 DC 기어 모터 로 금속 감속 기어박스와 AB 홀 피드백이 있습니다. 전압, 실제 감속 비율 및 모터 전용 또는 브래킷 패키지를 선택하십시오. 두 패키지 모두 인코더가 장착된 모터와 사진에 있는 일치하는 6선 리드를 포함합니다.
특징
- 금속 감속 기어와 구리 감은 브러시 모터.
- 일치하는 허브를 위한 3 mm D형 출력 샤프트.
- 모터 샤프트에서 두 채널 7 PPR 자기 홀 피드백.
- 모터 전원 및 홀 공급 연결 분리; 선택적 L형 브래킷.
사양
| 브랜드 / 모델 | CHIHAI MOTOR / GM 16-030ABHL; 세부 테이블은 CHR-GM 16-030PA ABHL도 식별합니다. |
| 모터 구조 | 금속 기어 감속기와 두 채널 자기 홀 인코더가 있는 브러시 DC 모터 |
| 선택 가능한 전원 공급 | 6 V 또는 12 V 권선; 9 V 테이블은 별도의 가족 참조로 재고 옵션이 아닙니다. |
| 비율 | 10: 1, 20: 1, 35: 1, 63: 1, 86: 1, 115: 1, 150: 1, 250: 1, 360: 1 |
| 출력 샤프트 | 3 mm D-샤프트, 평면 간격 2.5 mm, 돌출부 10±0.3 mm |
| 도면 참조 | 36.0 mm 모터/기어박스 본체; 18.6 mm 캔; 11±0.2 mm 기어박스; 15.5±0.2 mm 끝 참조 |
| 장착 | 두 개의 M 2×0.4개의 나사 구멍; 12 mm 기준 간격; 9 mm 기준 오프셋 |
| 후면 인코더 외형 | 21.0 mm 기준; ZH 1.5 6핀 커넥터 |
| 순 중량 기준 | 약 28 g, 비율 의존; 배송 중량은 별도 |
| 기계적 하중 한계 | 3.0 kgf·cm /0.3 N·m 최대 기어박스 하중 기준; 일반적인 정격 토크 아님 |
| 홀 인코더 | 모터 샤프트에서 7 PPR; 14극/7극 쌍; AB 정사각파 출력 |
| 홀 회로 | 3.3 V 또는 5 V 별도 공급; 온보드 풀업/신호 형성 저항기 |
| 커넥터 / 주파수 | ZH 1.5-6PIN과 일치하는 리드; 100 kHz 응답 참조 |
| 출력 펄스 참조 | 수신기 엣지 카운팅 배수기 이전의 7×감소 비율 |
권선 및 성능 참조
권선과 일치하는 표를 사용하십시오. 정격 토크는 g·cm를 사용하고; 정지 토크는 kg·cm를 사용합니다. 3.0 kgf·cm 기어박스 한계는 기계적 한계이며, 모든 비율의 정격 토크가 아닙니다. 전력 수치는 모든 하중 지점에 대한 기계적 출력 전력을 암시하기보다는 최대/참조 범위를 유지합니다.
12 V
최대 전력 참조 1.5 W; 18000 rpm 모터 권선. 무부하 전류≤65 mA; 정격 전류≤0.16 A; 정지 전류≤0.75 A.
| 비율 | 무부하 rpm | 정격 g·cm | 정격 rpm | 정지 kg·cm / 천장 | 출력 펄스 기준 |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 기어박스 한계; 개별적으로 지정된 정지 없음 | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 기어박스 한계; 개별적으로 지정된 정지 없음 | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 기어박스 한계; 개별적으로 지정된 정지 없음 | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 기어박스 천장; 정지 상태는 개별적으로 지정되지 않음 | 2520 |
6 V
최대 전력 기준 0.7 W; 9000 rpm 모터 권선. 무부하 전류≤50 mA; 정격 전류≤0.10 A; 정지 전류≤0.38 A.
| 비율 | 무부하 rpm | 정격 g·cm | 정격 rpm | 정지 kg·cm / 천장 | 출력 펄스 기준 |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0.20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0.45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 기어박스 한계; 정지 개별 지정되지 않음 | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 기어박스 천장; 정지 개별적으로 지정되지 않음 | 1750 |
| 360: 1 | 25 | 1800 | 22 | 3.0 기어박스 천장; 정지 개별적으로 지정되지 않음 | 2520 |
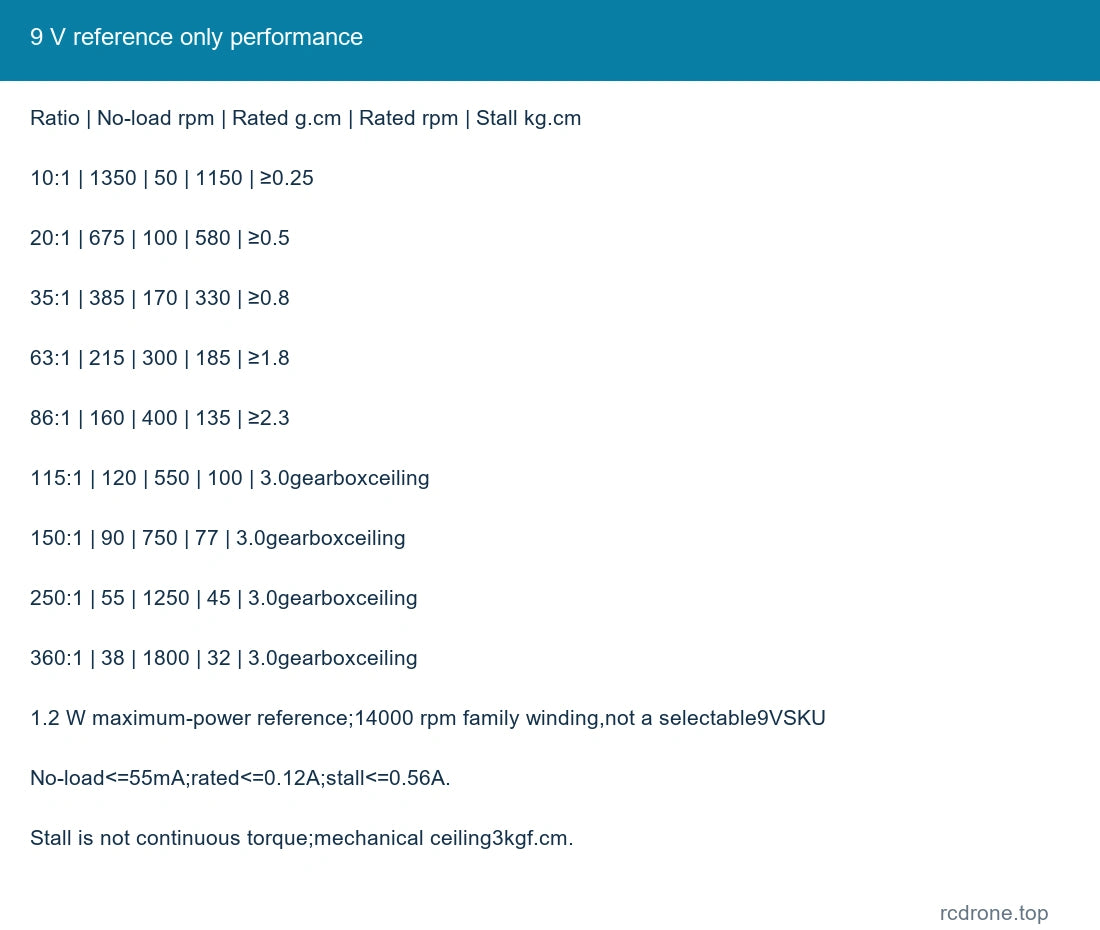
9 V 참조 전용
1.2 W 최대 전력 참조; 14000 rpm 패밀리 권선, 선택 가능한 9VSKU 아님. 무부하 전류≤55 mA; 정격 전류≤0.12 A; 정지 전류≤0.56 A.
| 비율 | 무부하 rpm | 정격 g·cm | 정격 rpm | 정지 kg·cm / 천장 | 출력 펄스 참조 |
|---|---|---|---|---|---|
| 10: 1 | 1350 | 50 | 1150 | ≥0.25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 기어박스 천장; 정지 개별적으로 지정되지 않음 | 805 |
| 150: 1 | 90 | 750 | 77 | 3.0 기어박스 천장; 정지 개별적으로 지정되지 않음 | 1050 |
| 250: 1 | 55 | 1250 | 45 | 3.0 기어박스 천장; 정지 개별적으로 지정되지 않음 | 1750 |
| 360: 1 | 38 | 1800 | 32 | 3.0 기어박스 천장; 정지 개별적으로 지정되지 않음 | 2520 |
인코더 연결
| 핀 | 신호 | 기능 |
|---|---|---|
| 1 | M 2 | 모터 음극 |
| 2 | VCC | 홀 공급 양극 3.3/5V |
| 3 | B / C 2 | 홀 위상B 출력 |
| 4 | A / C 1 | 홀 위상A 출력 |
| 5 | GND | 홀 접지 |
| 6 | M 1 | 모터 양극 |
핀 번호는 기계 도면에서 보존된 커넥터 방향을 따릅니다. 연결 전에 실제 커넥터 마킹을 확인하십시오. 6 V 또는 12 V 모터 전원을 홀 VCC 또는 A/B 신호에 연결하지 마십시오. 홀 회로에 3.3 V 또는 5 V를 공급하고 호환 가능한 입력 논리를 사용하십시오. 증분 피드백은 상대 이동을 측정하며 시작 시 절대 위치를 제공하지 않습니다.
기본 모터 샤프트 기준은 7 PPR이며, 출력 샤프트 기준은 7×비율입니다.수신기 x 1/x 2/x 4 엣지 카운팅은 보고된 카운트를 변경할 수 있습니다. 방향을 위해 모터 리드를 반전시키되 홀 전원 극성을 올바르게 유지하십시오.
설치 및 작동
조립 전에 샤프트/허브 맞춤, 장착 나사 깊이, 브래킷 간격 및 인코더 보드 공간을 확인하십시오. L-브래킷은 명명된 패키지에만 포함되어 있습니다. 적절한 기동 전류 용량을 가진 드라이버와 전원을 선택하고 과전류 보호를 제공하십시오. 장기간 정지, 샤프트 충격, 과부하 및 하중 하에서의 급격한 반전을 피하십시오.
응용 분야
콤팩트 로봇 드라이브, 소형 자동화 메커니즘 및 속도 또는 상대 회전 측정 프로젝트. 선택한 비율, 속도, 토크, 장착 및 피드백 인터페이스를 메커니즘에 맞추십시오.
포함된 내용
선택된 홀 인코더 기어 모터와 일치하는 6선 리드 1개. 브래킷 패키지에는 추가로 사진에 있는 브래킷과 일치하는 하드웨어가 포함되어 있습니다.컨트롤러, 전원 공급 장치, 바퀴, 완전한 로봇 및 추가 느슨한 내부 기어는 포함되어 있지 않습니다.
자주 묻는 질문
모든 옵션에 Hall 피드백이 포함되나요?
네. 두 패키지 모두 ABHL 인코더가 장착된 모터를 사용합니다.
모터 전원 공급 장치에서 Hall VCC를 공급할 수 있나요?
아니요. Hall VCC는 별도의 3.3 V 또는 5 V 전원이 필요합니다.
9 V는 선택할 수 있나요?
아니요. 9 V 성능 표는 가족 참조용일 뿐이며, 실제 소매 권선은 6 V 및 12 V입니다.
모든 비율이 3 kgf·cm 정격 토크를 제공하나요?
아니요. 정격 g·cm 값을 사용하세요; 3 kgf·cm는 기어박스의 기계적 한계입니다.
비주얼 세부사항