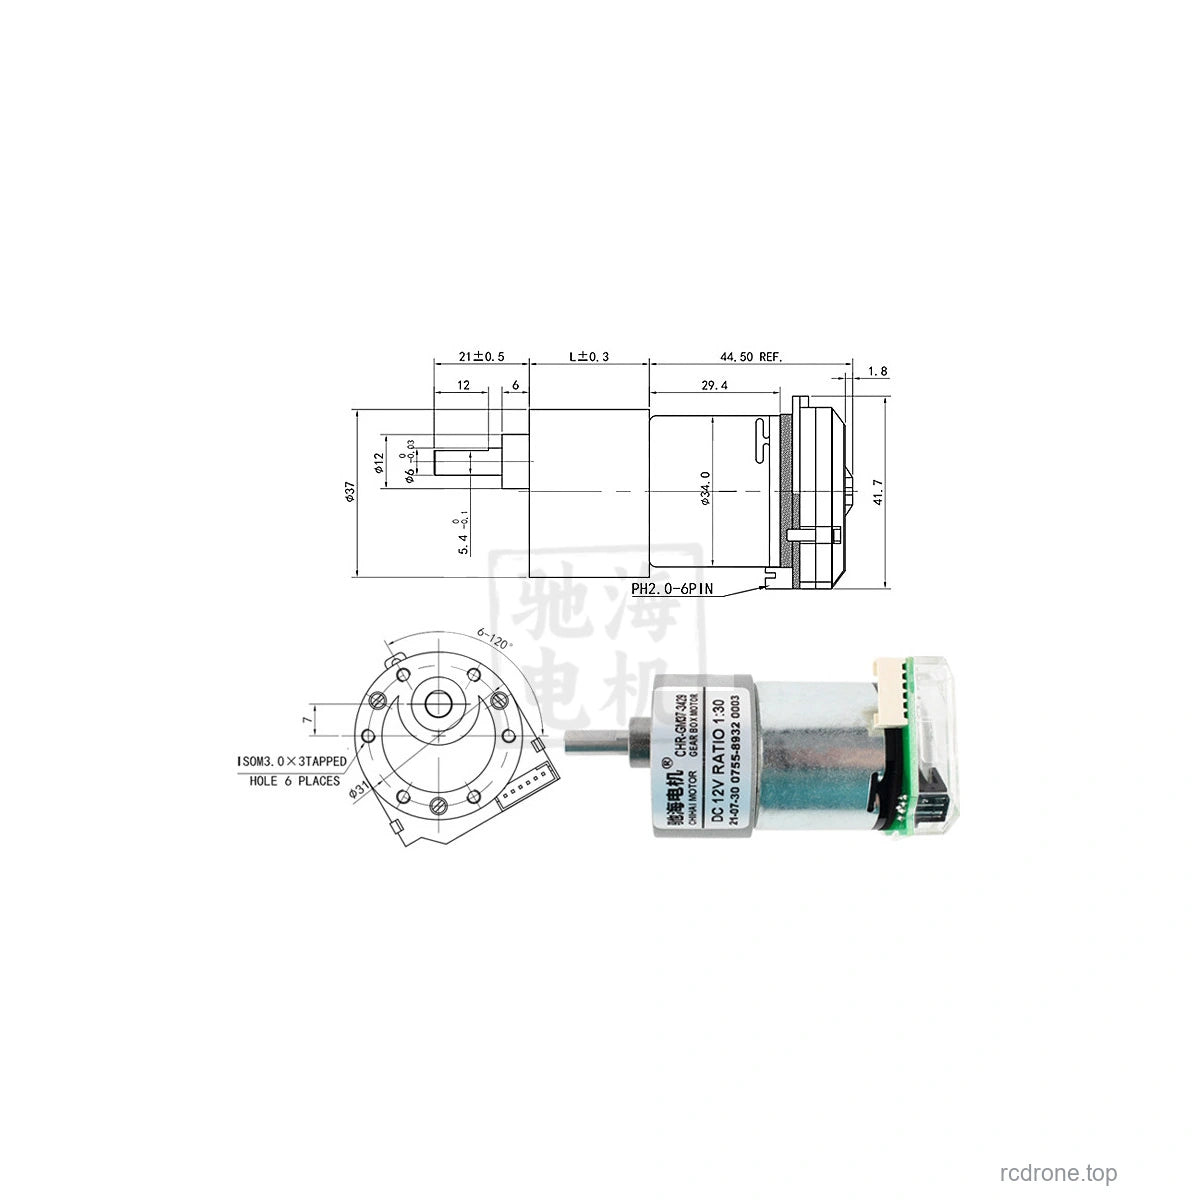
CHIHAI CHR-GM37-3429 광학 인코더 DC 기어 모터, 12V / 24V
CHIHAI CHR-GM37-3429 광학 인코더 DC 기어 모터, 12V / 24V
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR CHR-GM37-3429 DC 기어 모터는 37 mm 금속 감속 기어박스와 AB 증분 광학 인코더를 결합합니다. 실제 사용 가능한 조합에서 패키지, 12 V 또는 24 V 모터 권선 및 출력 속도/비율을 독립적으로 선택하십시오.
특징
- 모든 금속 감속 기어, 구리 권선 및 가역 DC 작동.
- 21 mm 돌출부와 12 mm 평면 길이를 가진 6 mm D형 출력 샤프트.
- 속도 및 위치 피드백을 위한 이중 채널 광학 인코더.
- 다섯 가지 패키지 수준: 모터, 브래킷, 플랜지 커플러, 65 mm 휠 키트 또는 80 mm 휠 키트.
포함된 내용
| 패키지 | 내용물 |
|---|---|
| 광학 인코더 모터 | 광학 인코더와 연결 리드가 있는 기어드 모터 1개 |
| 모터 및 브래킷 | 모터 조립체 및 장착 브래킷 |
| 모터 브래킷 및 플랜지 커플러 | 모터 조립체, 브래킷 및 플랜지 커플링 |
| 65 mm 또는 80 mm 휠 키트 | 모터 조립체, 브래킷, 육각형 커플링, 선택한 직경의 휠 및 사진에 있는 장착 하드웨어 |
휠 키트는 육각형 커플링을 사용하며, 별도의 플랜지 커플링은 대체되지 않습니다. 휠 색상과 트레드는 독립적으로 선택할 수 있는 옵션이 아닙니다. 패키지당 모터 1개가 포함되어 있으며, 비교 이미지는 다중 모터 세트를 나타내지 않습니다. 컨트롤러와 전원 공급 장치는 포함되어 있지 않습니다.
모터 사양
12 V 및 24 V는 별도로 선택된 권선입니다. 각 선택된 전압에서의 정격 무부하 속도는 동일하며, 12 V 권선을 24 V로 전원 공급하지 마십시오. 가족 참조 최대 출력 전력은 11 W입니다. 기어박스 최대 허용 하중은 30 kgf·cm(약 3.0 N·m)이며, 정지 작동은 연속 정격이 아닙니다.
| 선택된 비율 / 정확한 참조 비율 | 무부하 rpm, 12 또는 24 V | 정격 토크 kgf·cm | 정격 rpm | 기어박스 길이 mm |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| 전기 참조 | 12 V 권선 | 24 V 권선 |
|---|---|---|
| 무부하 전류 | ≤300 mA | ≤150 mA |
| 정격 전류, 비율6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | 모든 비율에 대해 ≤1.8 A |
| 정지 전류 | ≤7.0 A | ≤4.5 A |
| 정지 토크, 비율6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| 더 높은 비율 | 30 kgf·cm 기어박스 하중 한계를 관찰하십시오. 계산된 정지 수치보다 이를 초과하지 않도록 하십시오. | |
참조 질량은 모터 조립체에 대해 약 200 g이며 기어박스 비율에 따라 달라집니다. 치수와 질량은 모든 패키지에서 동일하지 않습니다.
광학 인코더 및 배선
별도의 DC3.3 V 또는 5.0 V 인코더 전원을 사용하십시오. 인코더는 448 CPR 기준 마킹과 25–60 kHz 응답 주파수 참조를 가진 AB 2상 증분 광학 설계로, 0–85°C에서 작동합니다. 기어박스 회전당 출력 카운트는 선택한 비율 및 디코딩 규칙에 따라 다르며, 위치를 측정으로 사용하기 전에 카운팅 구현을 보정하십시오.
| 선 색상 | 신호 |
|---|---|
| 빨강 | 인코더 B 출력 |
| 검정 | 인코더 A 출력 |
| 초록 | 인코더 GND |
| 파랑 | 인코더 VCC, 3.3/5.0 V |
| 노랑 | 모터 양극 |
| 흰색 | 모터 음극 |
인코더 커넥터는 PH2.0-6PIN입니다; 연결 리드는 Dupont 또는 XH2.54 스타일 커넥터로 끝날 수 있습니다. 연결 전에 실제 핀 레이블을 확인하십시오; 위의 선 색상은 설명된 광학 조립에 적용됩니다. 모터 12/24 V 전원을 인코더 VCC에 연결하거나 인코더 VCC/GND를 반대로 연결하거나 5 V를 초과하지 마십시오.마이크로컨트롤러를 사용하여 STM32와 같은 적합한 하드웨어 쿼드라처 인코더 입력을 사용하십시오. 이 구성 지침에서는 Arduino/8051 디코딩을 지원하지 않습니다.
6 V 시리즈 참조
다음의 저전압 시리즈 표는 참조용이며 선택 가능한 12/24 V 옵션에 6 V 권선을 추가하지 않습니다. 참조 최대 출력은 2.6 W, 무부하 전류 ≤ 200 mA, 정격 전류 ≤ 1.4 A 및 정지 전류 ≤ 3.5 A입니다.
| 비율 | 6 V에서의 무부하 rpm | 정격 kgf·cm | 정격 rpm |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
At6 V, stall-torque references for ratios6.3/10/18.8/30/50/90 are≥1.2/2.0/3.7/6.0/10/18 kgf·cm; for higher ratios observe the30 kgf·cm gearbox limit.
응용 프로그램 및 설치
적절하게 설계된 자가 균형 차량, 추적 로봇, 소형 이동 플랫폼, 스마트 가전 제품, 로봇 메커니즘, 팬/틸트 메커니즘 및 전기 모델 조립체에 적합합니다. 조립 전에 샤프트, 장착 패턴, 휠 커플링 및 토크 요구 사항을 일치시킵니다. 재배선 전에 전원을 차단하고, 연속 정지, 과부하 및 지지되지 않는 방사 하중을 피하십시오.
자주 묻는 질문
이것은 홀 인코더 모터인가요?
이 선택 가능한 패키지는 AB 증분 광학 인코더를 사용합니다. 위의 광학 인코더 공급 및 배선 표를 사용하십시오.
비율 목록에 1이 표시되고 참조 표에 6.3:1이 표시되는 이유는 무엇인가요?w6
짧은 선택은 명목 비율 레이블을 사용하며, 성능 표는 이 두 항목에 대해 더 정확한 6.3:1 및 18.8:1 참조를 유지합니다.시각적 세부사항