CHIHAI MOTOR GW12T-050 DC 웜 기어 모터, 홀 인코더 옵션
CHIHAI MOTOR GW12T-050 DC 웜 기어 모터, 홀 인코더 옵션
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR CHF-GW12T-050 컴팩트 DC 기어 모터 는 6V 또는 12V 권선 선택과 여섯 가지 감속비를 갖춘 직각 금속 웜 기어박스를 결합합니다. 동일 측면 또는 반대 측면 모터 단자가 있는 AB 홀 인코더 버전 또는 인코더 보드가 없는 후축 모터를 선택하십시오.
특징
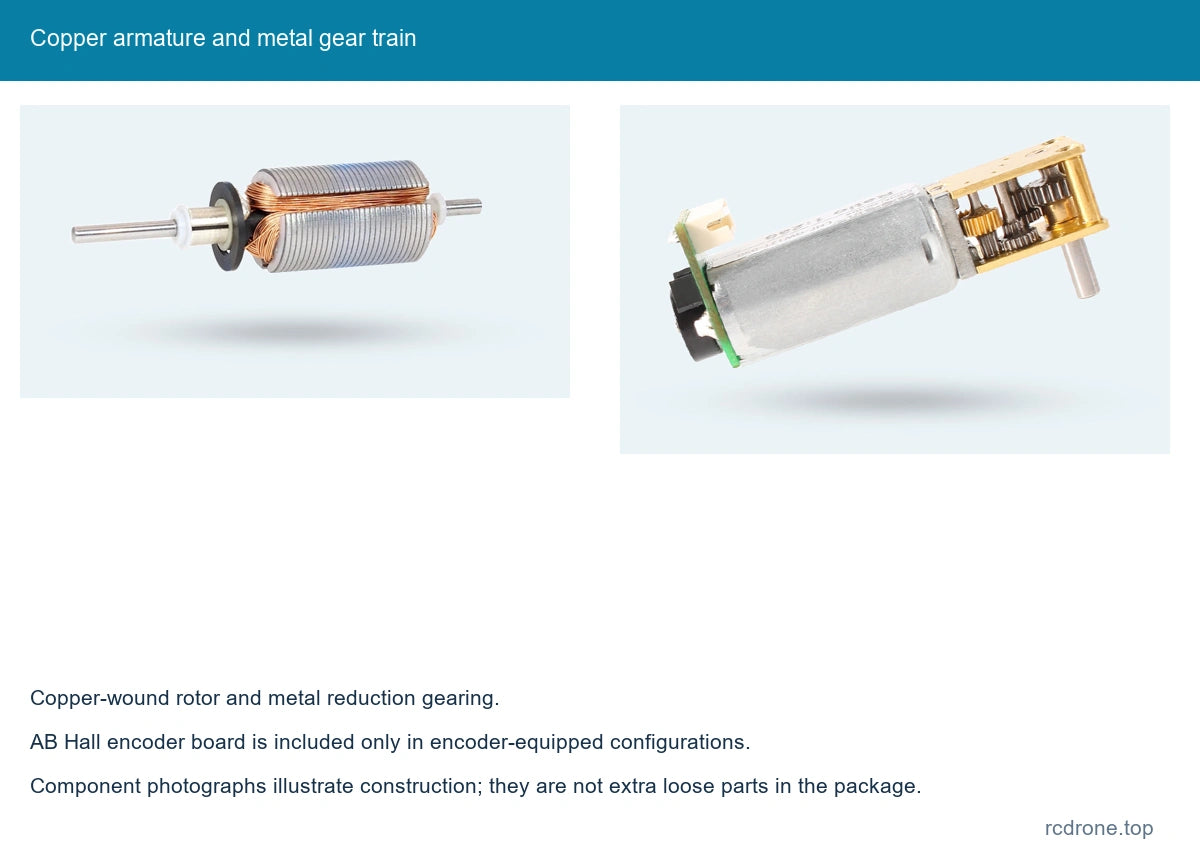
- 컴팩트 금속 감속 기어와 구리 권선 모터 아마추어.
- 속도 및 토크 선택을 위한 42:1에서 1030:1까지의 여섯 가지 출력 비율.
- 인코더 장착 구성은 방향 및 회전 감지를 위한 2상 A/B 피드백을 제공합니다.
- 3 mm D형 출력 샤프트와 컴팩트 장착 기하학.
- 인코더 장착 모터 옵션과 함께 표시된 여섯 핀 리드.
사양
| 브랜드 / 모델 | CHIHAI MOTOR / CHF-GW12T-050ABHL 인코더 계열; 후축 모터 옵션도 제공됨 |
|---|---|
| 모터 전원 | 6V 또는 12V DC 권선 선택; 인코더 전원은 별도 |
| 기어 트레인 | 금속 웜 및 감속 기어; 42, 236, 302, 603 및 1030 비율에 명시된 강판 구조; 118 하우징 재료는 선택기에서 명시되지 않음 |
| 감속 비율 | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| 출력 샤프트 | 3 mm 직경 (+0 / −0.03); 2.5 mm D-플랫 (+0 / −0.05); 8.0 ±0.3 mm 돌출 |
| 참조 치수 | 전체 참조 50.0 mm; 모터 참조 32.0 mm; 18.0 ×12.0 mm 기어-플레이트 참조 |
| 도면 세부사항 | 4.0 mm 샤프트-끝 오프셋; 8.50 mm 장착-홀 간격; 2 ×1.4 mm 홀; 1.8 mm 가장자리 오프셋; 0.5 mm 칼라 기능; 7.5 mm 어깨 (+0.03 / 0) |
| 참조 섹션 | 10.0 mm 플레이트 간격; 11.8 mm 외부 높이; 15.5 mm 대각선 참조; 18.5 mm 인코더-보드 너비 |
| 참조 모터 질량 | 약 25 g; 비율 및 구성은 실제 질량에 영향을 미침 |
| 인코더 유형 | AB 듀얼-채널 증분 자기 홀 인코더, 인코더 장착 옵션에만 해당 |
| 인코더 전원 | 3.3V DC 또는 5.0V DC |
| 인코더 커넥터 | ZH1.5-6PIN, 그림에 표시된 인코더 옵션과 함께 제공되는 매칭 리드 |
| 인코더 신호 | A/B 사각파 신호; 온보드 풀업 / 신호 형성 저항; 호환 가능한 MCU 입력 레벨에 연결 |
| 인코더 기본 펄스 | 모터 샤프트에서 7 PPR; 출력 샤프트 펄스 기준 = 7 × 감속 비율 |
| 인코더 자기 링 | 14극 / 7극 쌍 |
| 인코더 응답 주파수 | 100 kHz |
| 배치 선택 | 출력 샤프트에 대한 모터 단자의 같은 쪽 또는 반대쪽 배치, 그림과 같이; 명령된 회전 방향이 아님 |
| 후면 샤프트 옵션 | 후면 샤프트가 있는 모터와 인코더 장착 옵션에 표시된 홀 인코더 보드가 없는 모터 |
구성에 따른 속도 및 토크
선택한 권선 및 감속 비율에 대한 표를 사용하십시오.전력 참조는 설명된 11사이즈 입력 모터에 적용됩니다: 12V에서 0.55 W 및 6V에서 0.15 W. 속도, 전류 및 토크는 서로 다른 작동량입니다; 무부하 속도는 정격 부하 속도가 아닙니다.
12V 성능
| 비율 | 무부하 rpm | 정격 rpm | 정격 kgf·cm | 정격 N·m | 정지 토크 참조, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118:1 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236:1 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | 명시되지 않음 |
| 603:1 | 27 | 20 | 1.6 | 0.16 | 명시되지 않음 |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | 명시되지 않음 |
무부하 전류 ≤85 mA; 정격 전류 ≤0.23 A; 정지 전류 ≤1.0 A.
6V 성능
| 비율 | 무부하 rpm | 정격 rpm | 정격 kgf·cm | 정격 N·m | 정지 토크 기준, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | 명시되지 않음 |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | 명시되지 않음 |
무부하 전류 ≤65 mA; 정격 전류 ≤0.18 A; 정지 전류 ≤0.6 A.
출력 하중을 3 kgf·cm 이하로 유지하고 정지 작동을 피하십시오. 정지 참조는 연속 작동 정격을 설정하지 않습니다. 별도의 정지 토크 수치가 없는 비율은 동일한 3 kgf·cm 기계적 하중 한계를 사용합니다. 이 한계는 약속된 정지 토크가 아닙니다.
인코더 배선
배선 색상은 이 모터의 6선 리드를 따르며, 빨간색 M− 및 흰색 M+를 포함합니다. 일반적인 빨간색 양극 배선을 가정하지 마십시오. 모터 전원은 3.3V/5V 홀 공급과 분리하십시오.
| 전선 | 마킹 | 기능 |
|---|---|---|
| 빨간색 | M− | 모터 전원 음극 |
| 검은색 | VCC | 인코더 전원, 3.3V 또는 5.0V |
| 노란색 | C2 / B | 인코더 위상 B |
| 초록색 | C1 / A | 인코더 위상 A |
| 파란색 | GND | 인코더 접지 |
| 흰색 | M+ | 모터 전원 양극 |
인코더는 모터 회전당 7개의 기본 펄스를 가지고 있습니다. 출력 샤프트 펄스 참조는 선택한 기어박스 비율에 7을 곱한 값입니다; 엣지 카운팅 규칙은 컨트롤러에 따라 다릅니다. 연결 전에 논리 수준 호환성을 확인하십시오.
구성 가이드
방향 선택은 모터 단자 배열이 출력 샤프트에 대해 어떻게 배치되는지를 비교 사진에서 설명합니다; 이는 고정된 시계 방향 또는 반시계 방향 명령을 선택하지 않습니다. 후방 샤프트 옵션은 홀 인코더 보드가 없는 모터입니다. 강판 비율은 개별적으로 레이블이 붙어 있으며; 118:1 옵션은 판재 재료를 지정하지 않습니다. 강철/구리 비교는 추가 재료 선택기가 아닌 가족 참조입니다.
응용 프로그램
- 인코더 옵션이 선택된 경우 바퀴 제어를 위한 회전 피드백을 사용하는 소형 모바일 로봇.
- 기어 동작이 필요한 컴팩트 추적 메커니즘 및 카메라 위치 조정 조립체.
- 모터의 토크, 속도 및 듀티 사이클에 맞춘 소형 종이 처리 및 취미 자동화 메커니즘.
포함된 내용
선택된 기어 모터 1개. 인코더가 장착된 선택 사항에는 사진의 홀 인코더 보드와 일치하는 6선 리드가 포함됩니다. 후면 샤프트 버전에는 인코더 보드가 없으며, 인코더 리드가 포함되어 있지 않습니다. 드라이버, 컨트롤러, 전원 공급 장치, 바퀴 및 완전한 로봇 또는 메커니즘은 포함되지 않습니다. 비교 사진은 대안을 보여주며, 두 개의 모터 패키지가 아닙니다.
자주 묻는 질문
후면 샤프트 옵션에 인코더가 포함되어 있습니까?
아니요. A/B 홀 피드백을 위해 인코더가 장착된 동일 측면 또는 반대 측면 단자 옵션을 선택하십시오.
홀 보드를 12V에서 직접 전원 공급할 수 있습니까?
아니요. 인코더는 별도의 3.3V 또는 5.0V 전원을 사용하며, 모터 권선은 선택된 6V 또는 12V 전원을 사용합니다.
7 PPR은 기어박스 출력에서 측정됩니까?
아니요. 이는 기본 모터 샤프트 펄스 참조입니다.출력 샤프트 참조에 대한 감축 비율로 곱한 다음, 컨트롤러의 카운팅 규칙을 고려하십시오.
방향 옵션이 모터 회전 방향을 선택합니까?
아니요. 그들은 출력 샤프트에 대한 단자 배열을 식별합니다.
시각적 세부사항