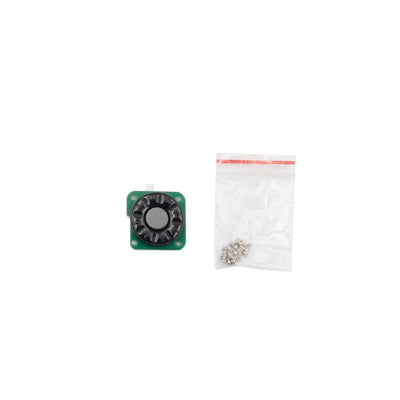
CHIHAI 마그네틱 홀 모터 인코더 보드 및 매칭 자석, 3–17 PPR
CHIHAI 마그네틱 홀 모터 인코더 보드 및 매칭 자석, 3–17 PPR
CHIHAI MOTOR
수령 가능 여부를 로드할 수 없습니다.


개요
CHIHAI MOTOR 자기 홀 인코더 는 일치하는 모터 설치에 대한 증분 2채널 샤프트 피드백을 추가합니다. 아래의 실제 구성에서 모터 패밀리, PPR, 커넥터 및 리드 배열을 선택하십시오. 각 선택은 일치하는 자석이 있는 인코더 액세서리이며, 모터는 포함되지 않습니다.
특징
- 회전 및 방향 피드백을 위한 두 개의 쿼드라처 채널을 통한 자기 감지.
- 선택한 모터 패밀리에 맞는 다극 자석 및 보드 레이아웃.
- 일러스트가 포함된 풀업/형성 저항이 있는 3.3 V 또는 5 V 홀 전원.
- PH2.0, XH2.54 및 ZH1.5 커넥터 배열, 추가 패키지 특정 리드.
사양
| 제품 | 일치하는 다극 자석이 있는 점진적 자기 홀 인코더 보드; 모터는 포함되지 않음 |
| 브랜드 | CHIHAI MOTOR |
| 홀 전원 | 3.3 V DC 또는 5.0 V DC; 모터 전원과 분리 |
| 출력 | 두 채널 쿼드라처 정사각형 파형 피드백; A/B 또는 C1/C2 레이블은 보드에 따라 다름 |
| 해상도 | 선택된 3, 7, 11, 13 또는 17 PPR; 기본 모터 샤프트 펄스, 하네스 와이어 수 아님 |
| 자석 극 | 3/7/11/13/17 PPR에 대해 각각 6/14/22/26/34 교차 N/S 극 |
| 카운팅 | 컨트롤러 엣지 카운팅 모드에서 카운트된 엣지 변경; 기어박스 출력 참조는 감속비에 따라 다름 |
| 풀업 | 설명된 보드는 풀업/형성 저항기를 가지고 있음; 논리 수준 및 컨트롤러 입력을 일치시킴 |
| 370 참조 전용 | 25 mm 보드 윤곽; 리드를 제외한 약 2 g 보드+자석; 100 kHz 응답 및 −40에서 +120 °C 홀 장치 참조, 모든 패키지에 대한 등급 아님 |
구성 가이드
| 모터 적합 패밀리 | PPR | 커넥터 | 리드 포함 | 배치 | 자석 외부 Ø mm | 자석 보어 Ø mm |
|---|---|---|---|---|---|---|
| 370 | 11 | PH2.0 | 600 mm 리드 | 표준 배열 | 13.5 | 2 |
| 370 | 13 | PH2.0 | 600 mm 리드 | 표준 배열 | 13.5 | 2 |
| 370 | 11 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| 370 | 13 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| 260/280 | 11 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| 260/280 | 13 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| 520 | 11 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| 520 | 13 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| 520 | 11 | XH2.54 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| 520 | 13 | XH2.54 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| F130/F150/F180 | 11 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| F130/F150/F180 | 13 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 13.5 | 2 |
| F130/F150/F180 | 11 | PH2.0 | 600 mm 리드 | 표준 배열 | 13.5 | 2 |
| F130/F150/F180 | 13 | PH2.0 | 600 mm 리드 | 표준 배열 | 13.5 | 2 |
| N20 | 7 | ZH1.5 | 별도의 리드 없음 | 표준 배열 | 9.2 | 1 |
| N20 | 3 | ZH1.5 | 100 mm 리드 | 표준 배열 | 9.4 | 1 |
| N20 | 7 | ZH1.5 | 별도의 리드 없음 | 측면 솔더 배열 | 9.2 | 1 |
| N20 | 7 | ZH1.5 | 40 mm 리드 | 측면 솔더 배열 | 9.2 | 1 |
| 030 | 7 | ZH1.5 | 별도의 리드 없음 | 표준 배열 | 9.2 | 1.5 |
| 050 | 7 | ZH1.5 | 별도의 리드 없음 | 표준 배열 | 9.2 | 1.5 |
| 360/380/390 | 17 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 18 | 2.3 |
| 775 | 17 | PH2.0 | 별도의 리드 없음 | 표준 배열 | 18 | 5 |
| 545/555 | 17 | XH2.54 | 별도의 리드 없음 | 표준 배열 | 18 | 3.17 |
자석 보어는 언더사이즈 핏 참조로 식별됩니다; 정확한 보어 공차는 명시되어 있지 않습니다. 조립 전에 실제 샤프트, 보드 장착 패턴, 자석 간격 및 커넥터를 확인하십시오. 패밀리 이름은 해당 번호의 모든 모터 베어링에 대해 보편적인 핏을 설정하지 않습니다. 775 옵션은 4핀 신호 커넥터와 별도의 2핀 모터 단자를 사용합니다; 이는 6핀 신호 보드가 아닙니다.
연결 가이드
다음 시퀀스는 설명된 단자 순서를 식별하며, 보편적인 플러그 핀 번호 표준이 아닙니다. 실제 보드 방향과 실크 스크린 레이블을 일치시키십시오. A/B 및 C1/C2는 두 개의 피드백 채널입니다; 수신 컨트롤러에서 방향 및 카운팅 규칙을 확인하십시오.
| 구성 | 일러스트 신호 / 단자 참조 |
|---|---|
| 370 리드 포함 | M1 초록; VCC 파랑; B 흰색; A 노랑; GND 검정; M2 빨강 |
| 370 리드 없음 | M1 / GND / B / A / VCC / M2 |
| 260/280 및 360/380/390 | M1 / GND / A / B / VCC / M2 |
| 520 | M1 / GND / B / A / VCC / M2 |
| F130/F150/F180 | M1 / GND / C2 / C1 / VCC / M2 |
| N20 7 PPR | M2 / VCC / C2 / C1 / GND / M1 |
| N20 3 PPR 리드 | M2 초록; VCC 파랑; C2 흰색; C1 노랑; GND 검정; M1 빨강 |
| N20 측면 납땜 40 mm 리드 | M2 빨강; VCC 검정; B 노랑; A 초록; GND 파랑; M1 흰색 |
| 030 / 050 | M2 / VCC / B / A / GND / M1 |
| 775 | PH2.0 4핀 신호: GND / C1 / C2 / VCC; VH3.96 2핀 모터 전원 분리 |
| 545/555 | M1 / GND / A / B / VCC / M2 |
모터 전원 전압을 Hall VCC 또는 신호 출력에 적용하지 마십시오. 선택한 3.3 V 또는 5 V Hall 전원과 호환되는 논리 인터페이스를 사용하십시오. M1/M2는 모터 연결이며, 인코더 논리 전원이 아닙니다. 360/380/390, 775 및 545/555 고출력 설치 참조의 경우, 적절한 곳에 모터 전원을 모터 납땜 단자에 직접 연결하고, 작은 플러그를 통해 고전류를 라우팅하지 마십시오. 실제 커넥터 및 도체 전류 용량을 확인하십시오; 보편적인 모터 전류 등급은 지정되어 있지 않습니다.
해상도 및 설치
PPR은 기본 인코더/모터 샤프트 참조를 나타냅니다. 기어박스 출력 펄스 참조를 위해 실제 기어박스 감속 비율을 곱하고, x1/x2/x4 엣지 카운팅을 별도로 고려하십시오.증분 인코더는 전원이 켜진 후 절대 샤프트 위치를 제공하지 않습니다.
제공된 자석을 일치하는 샤프트의 중앙에 위치시키고 접촉 없이 홀 센서와 정렬하십시오. 작동 전에 장착 간격, 자석 적합성 및 안정적인 신호를 확인하십시오. 보드를 단락 및 기계적 손상으로부터 보호하십시오. 모터 컨트롤러, 카운터, 기어박스 및 장착 메커니즘은 별도로 제공됩니다.
응용 프로그램
호환 가능한 모터 제어, 소형 로봇, 균형 플랫폼 및 자동화 프로젝트에서 속도 피드백, 상대 회전 수 카운팅 및 방향 감지.
포함된 내용
선택된 홀 인코더 보드 1개와 일치하는 자석 디스크 1개. 별도의 리드는 명시적으로 언급된 구성에서만 포함됩니다; 370 및 F130 리드 참조는 600 mm, N20 3 PPR 리드는 100 mm, 명명된 N20 측면 솔더 리드는 40 mm입니다. 다른 커넥터 버전은 약속된 느슨한 케이블 없이 보드 장착 커넥터를 보여줍니다.모터, 전원 공급 장치, 컨트롤러 또는 완전한 기계는 포함되어 있지 않습니다.
자주 묻는 질문
“11 PPR”은 열 개의 전선 케이블을 의미하나요?
아니요. 이는 회전당 펄스 참조이며, 전선 수가 아닙니다.
Hall VCC를 내 모터 전원에 연결할 수 있나요?
Hall 회로에는 3.3 V 또는 5 V를 사용하세요. 모터 전압과 인코더 로직 전압은 별개입니다.
모든 구성에 케이블이 포함되나요?
아니요. 필요한 리드와 길이를 명시적으로 언급하는 구성을 선택하세요.
절대 샤프트 위치를 보고하나요?
아니요. 이는 증분 쿼드러처 피드백을 제공하며, 절대 위치는 별도의 참조 전략이 필요합니다.
시각적 세부사항