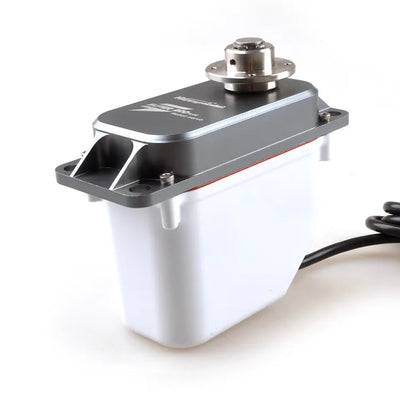
DSpower DS-R047 PWM 서보 모터, 7.4–8.4V, 280° 회전, 소형 로봇용
DSpower DS-R047 PWM 서보 모터, 7.4–8.4V, 280° 회전, 소형 로봇용
DSpower
정가
$35.00 USD
정가
판매 가격
$35.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
DSpower DS-R047은 휴머노이드 로봇, 로봇 팔 및 데스크탑 로봇을 포함한 컴팩트 로봇 메커니즘을 위한 PWM 서보 모터 입니다. 7.4–8.4 V DC에서 작동하며 500–2500 µs 펄스 폭 범위로 280° ±10°의 작동 이동을 제공합니다. 7.4 V에서 지정된 성능은 최소 1.8 kgf·cm의 정지 토크와 0.05초/60° 이하의 무부하 속도를 포함합니다.
특징
- 사출 성형 기어 세트를 갖춘 컴팩트 플라스틱 바디 구성.
- 명시된 클러치 토크: 1.2 kgf·cm; 클러치 구조는 외부 충격에 저항하도록 설계되었으며 과부하로 인한 기계적 손상을 줄이는 데 도움을 주기 위한 것입니다.
- 지정된 출력 샤프트: Ø4.85 mm × 40T.
- 제품 소재는 낮은 작동 소음, 높은 정밀도, 부드러운 작동, 유연한 취급 및 긴 서비스 수명을 설명합니다.
- 추가로 명시된 기능에는 방열 및 방진 특성, 치아 스위핑 감소, 수명을 연장하기 위한 비용 절감 계획이 포함됩니다.
- 클러치 수명은 1세대 DS-S006L에 비해 상당히 연장된 것으로 명시되어 있습니다.
사양
| 매개변수 | 값 |
|---|---|
| 작동 전압 | 7.4–8.4 V DC |
| 정적 전류 | ≤20 mA |
| 정지 전류 | ≤1.5 A at 7.4 V |
| 정지 토크 | ≥1.8 kgf·cm at 7.4 V |
| 명시된 잠금 토크 | 1.8 kgf·cm |
| 명시된 클러치 토크 | 1.2 kgf·cm |
| 회전 방향 | CCW (500–2500 µs) |
| 무부하 속도 | ≤0.05 초/60° at 7.4 V |
| 펄스 폭 범위 | 500–2500 µs |
| 작동 이동 각도 | 280° ±10° |
| L&R 각 편차 | ≤7° |
| 무게 | 11 ±0.5 g |
| 통신 인터페이스 | PWM |
| 출력 샤프트 | Ø4.85 mm × 40T |
| 백래시 | ≤1.5° |
응용 프로그램
- 휴머노이드 로봇 및 AI 동반 인형: 관절 메커니즘을 위한 컴팩트 서보 작동.
- 로봇 팔 및 데스크탑 로봇: PWM 제어 및 280° ±10° 이동 지원 관절 운동 개발 및 컴팩트 구조 설계.
- 외골격, 사족 로봇, AGV 차량 및 ARU 로봇: 명시된 전압, 토크, 이동 및 전류 한계가 설계에 적합한 로봇 메커니즘 및 서보 모터 연구 개발 프로젝트에 적합합니다.
기술 문서
DS R047 1 DSpower 서보 모터 — 제품 문서 (PDF)
ds r047b 1 6 DSpower 서보 모터 — 3D 모델 (STP)
시각적 세부사항
특징 및 디자인