EYOU PH17 로봇 관절 모터, 80mm 내장형 로터 토크 모터, 51/101 비율
EYOU PH17 로봇 관절 모터, 80mm 내장형 로터 토크 모터, 51/101 비율
EYOU
정가
$873.00 USD
정가
판매 가격
$873.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
이 EYOU PH17 로봇 조인트 모터 는 로봇 관절용 내부 회전 토크 모터 로, 원통형 80 mm 하우징, 14 mm 관통 구멍, 이중 자기 인코더 및 선택 가능한 51 또는 101 기어 비율을 갖추고 있습니다.
브레이크가 있는 PH17B 버전 또는 브레이크가 없는 PH17N 버전을 선택한 후, 51 또는 101 기어 비율을 선택하십시오. 51 비율은 60 rpm의 정격 속도와 22 N·m의 정격 토크를 제공하며; 101 비율은 30 rpm과 38 N·m를 제공합니다.
특징
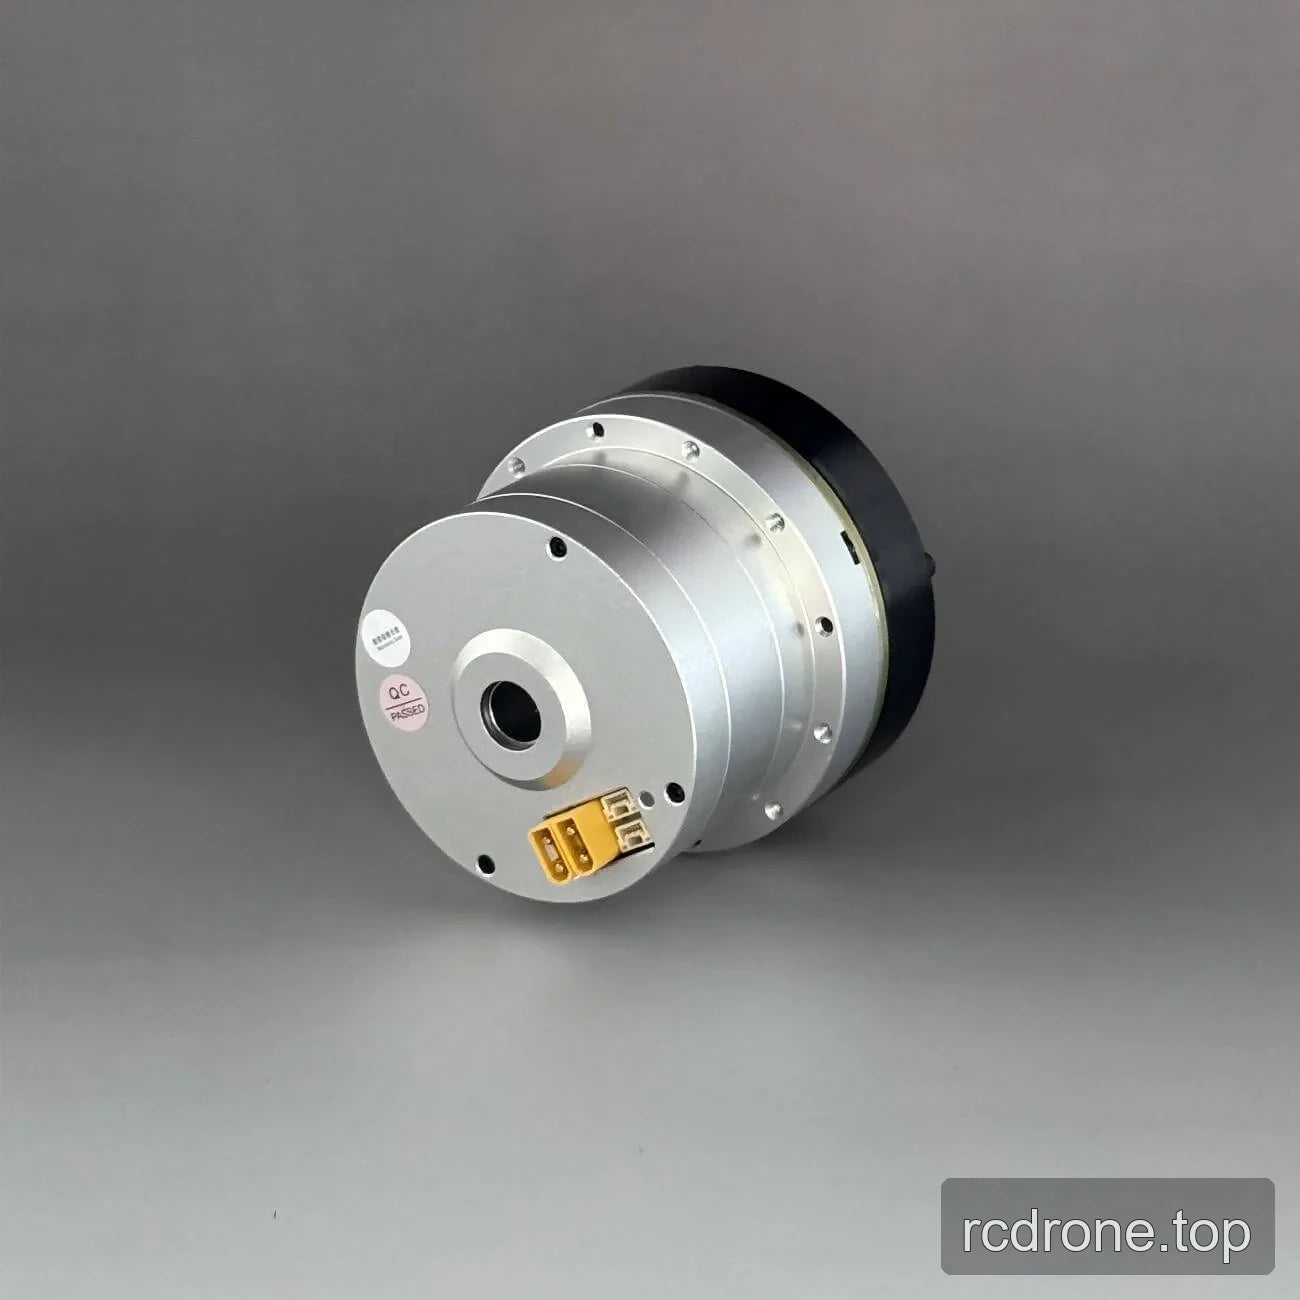
- 원통형 하우징과 원형 출력 플랜지를 갖춘 내부 회전 모터 설계.
- 14 mm 관통 구멍과 80 mm 공칭 직경.
- 19비트 인코더 정확도를 갖춘 이중 자기 인코더.
- 브레이크가 있는 PH17B 버전 또는 브레이크가 없는 PH17N 버전 선택 가능.
- 51 및 101의 선택 가능한 기어 비율.
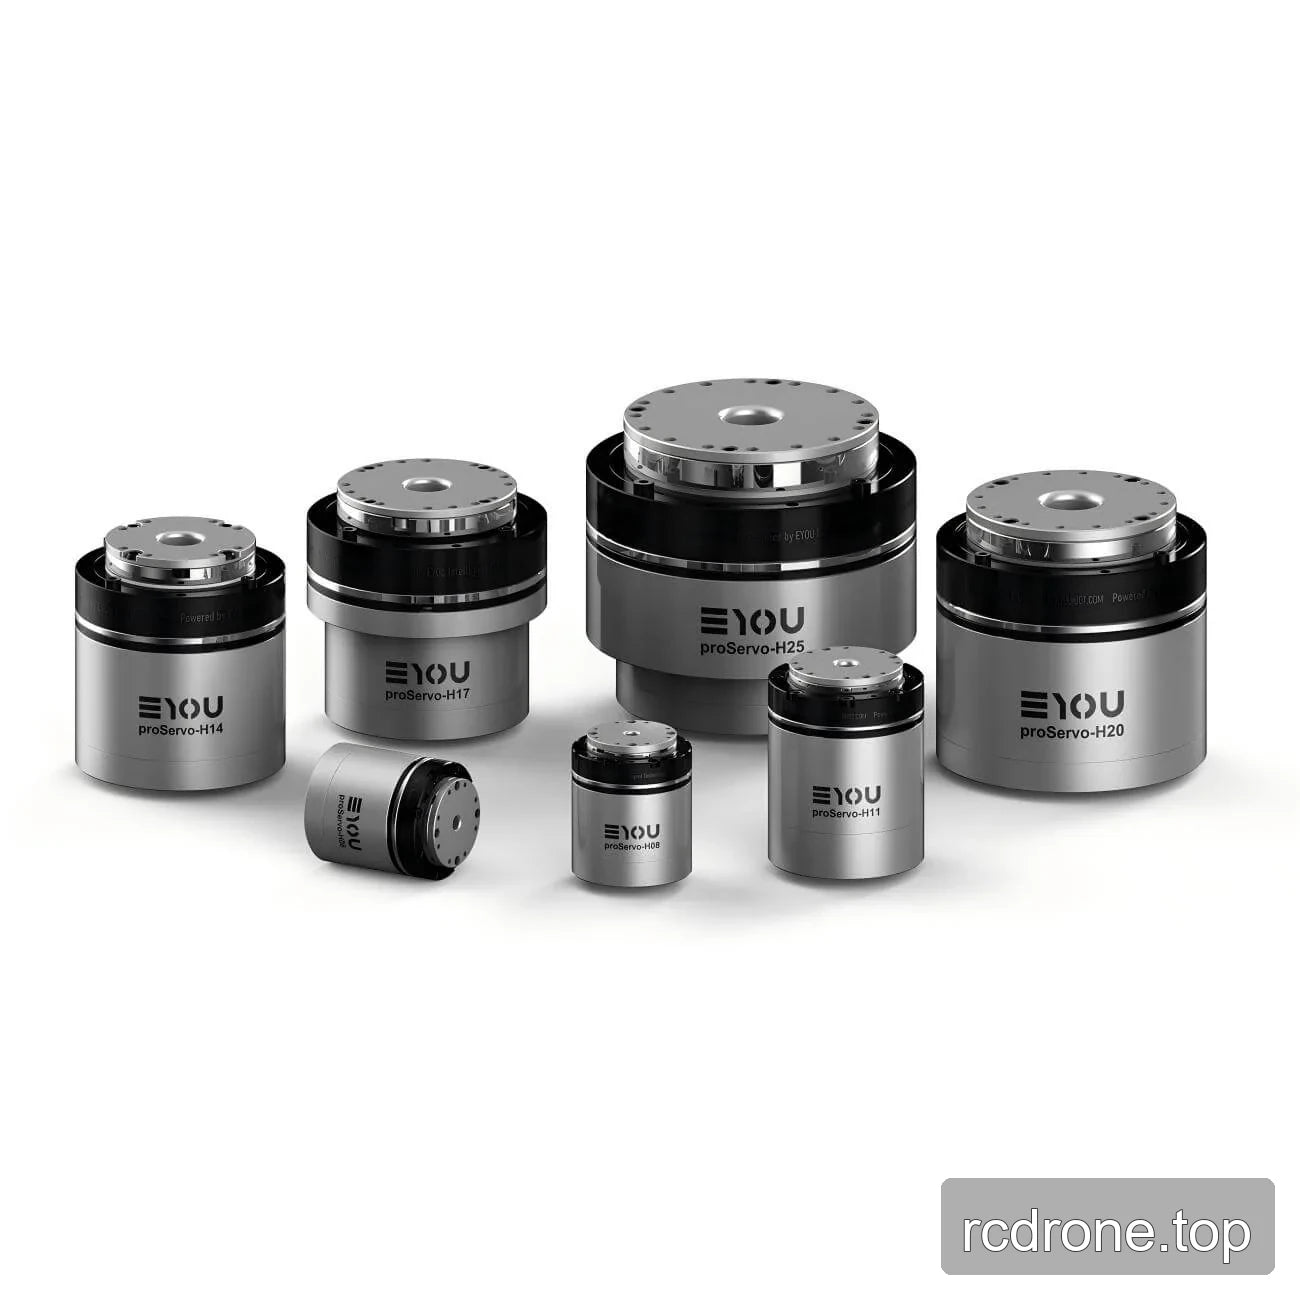
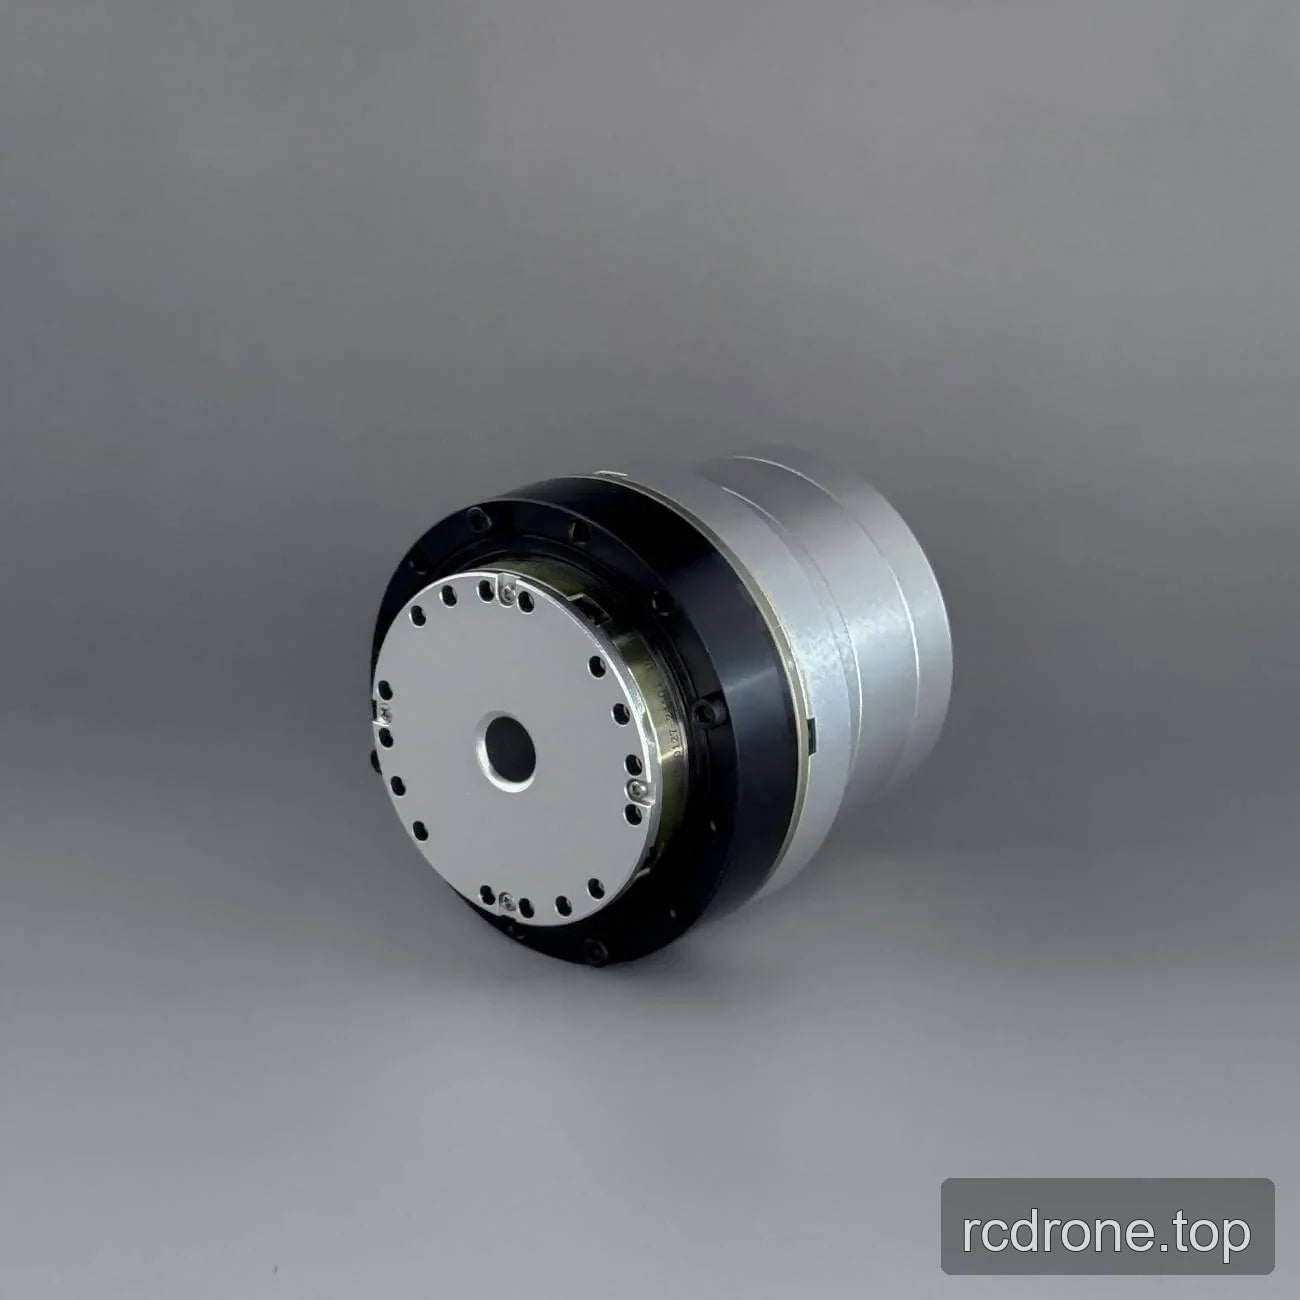
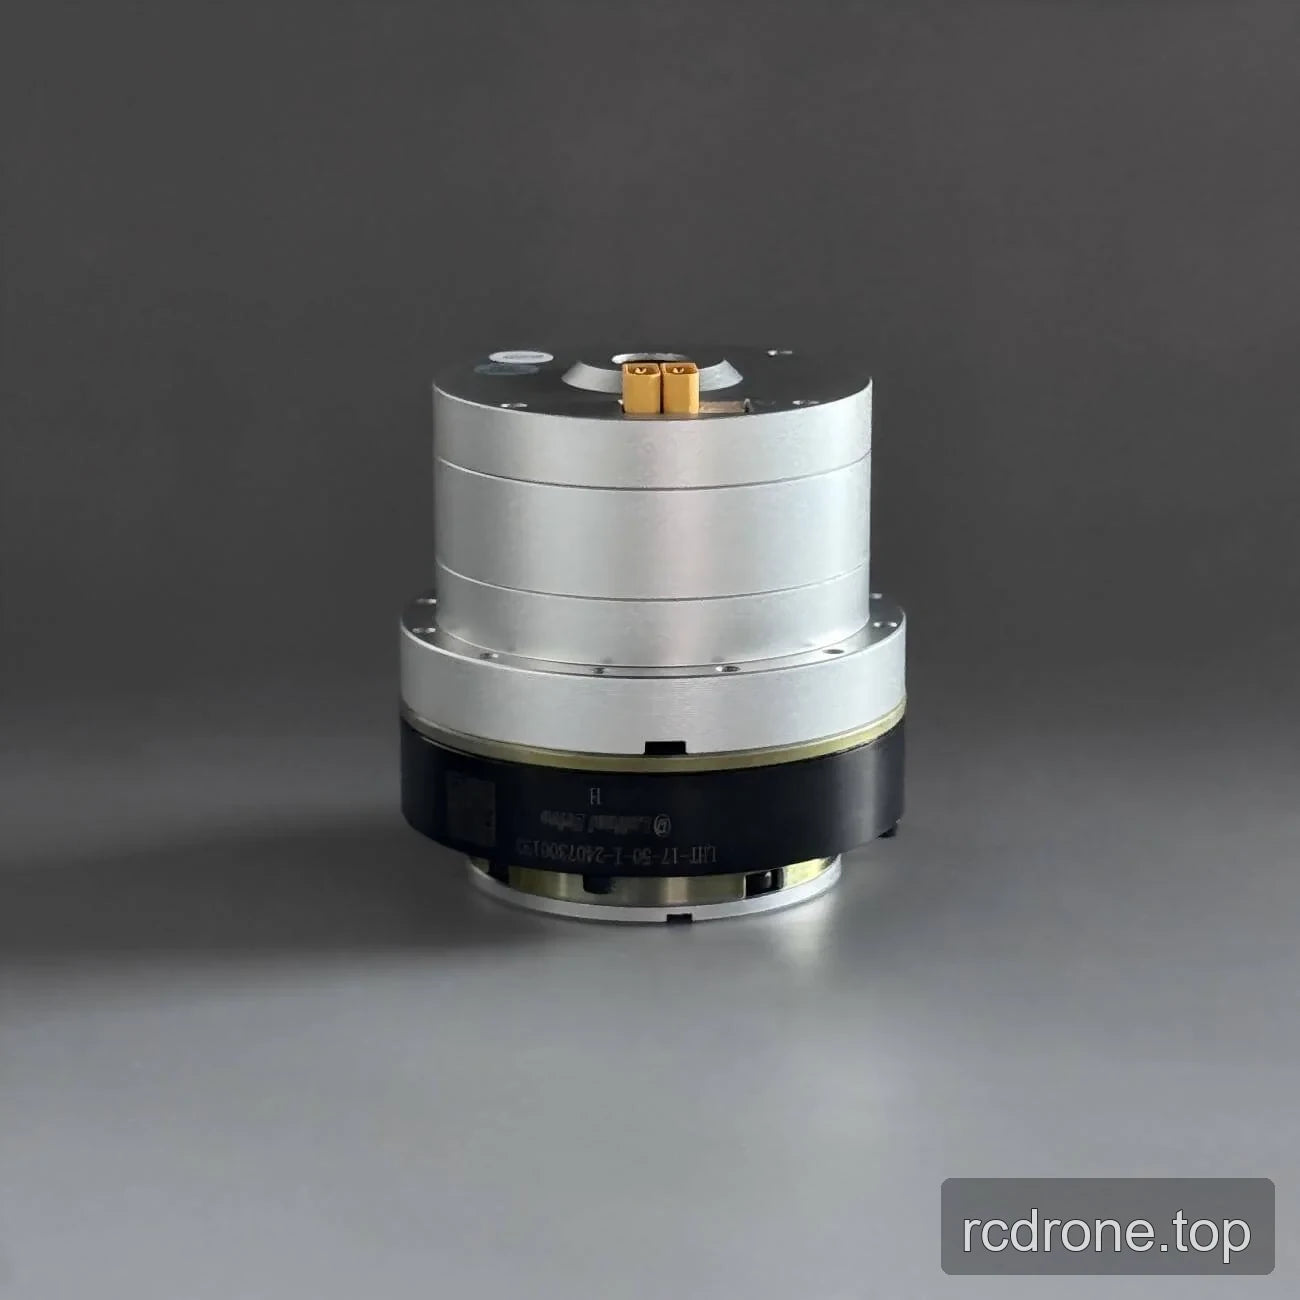
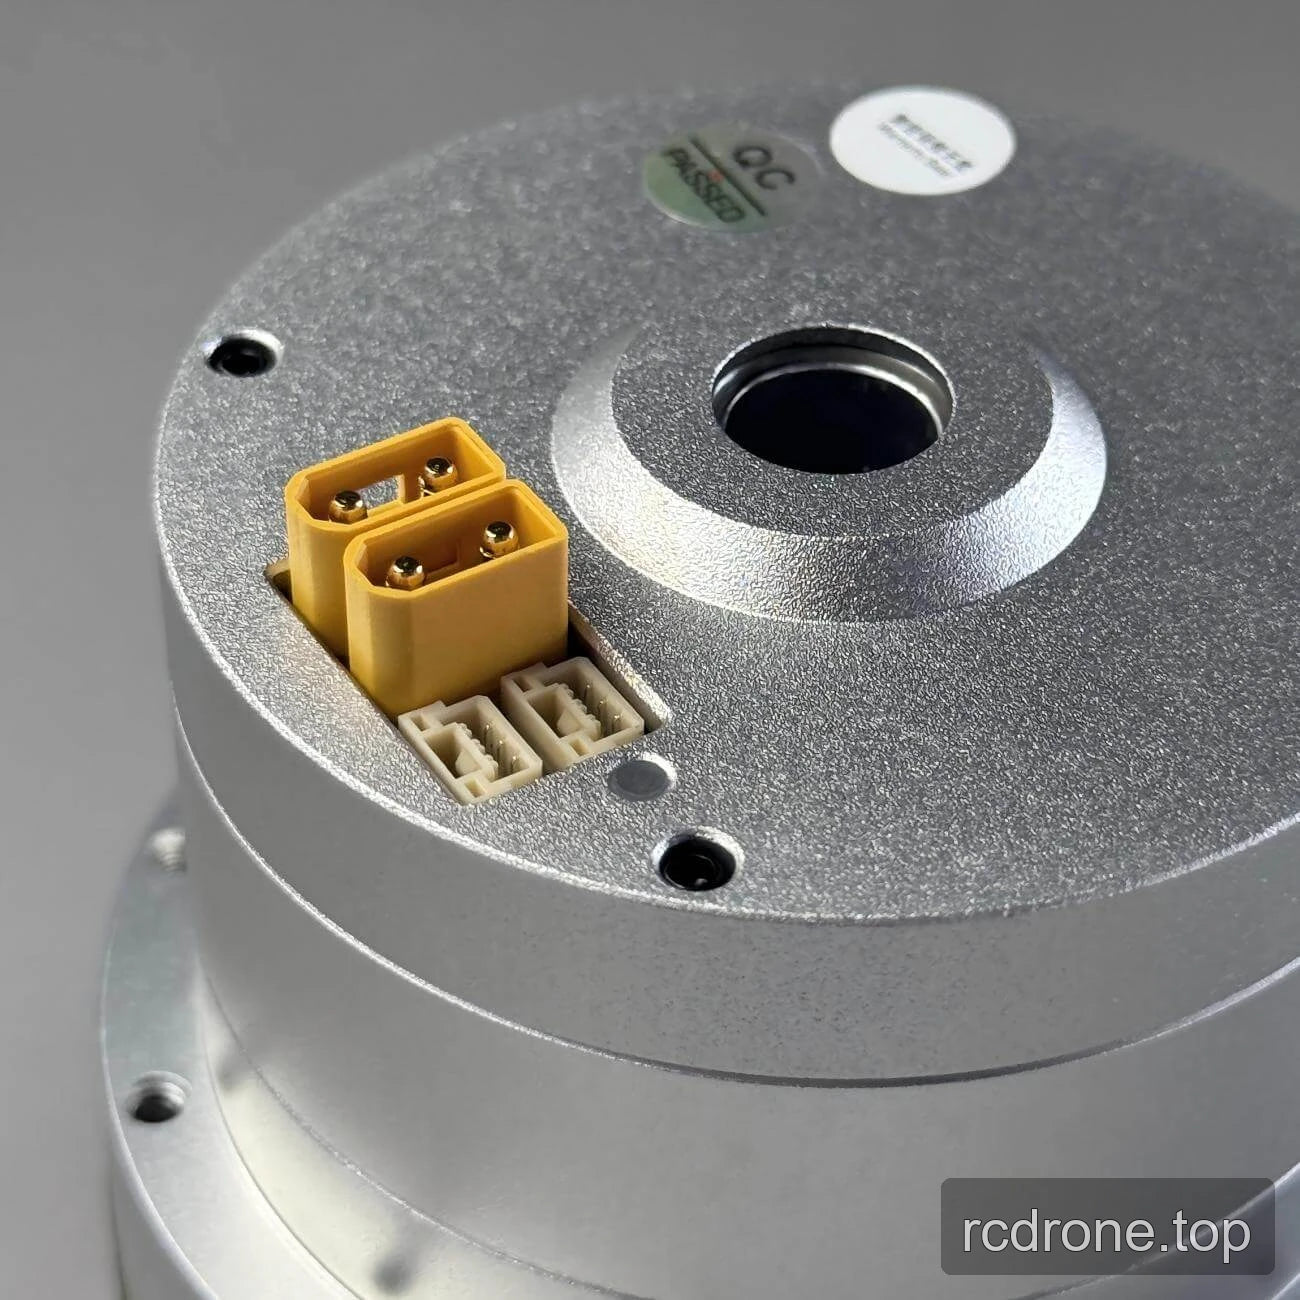
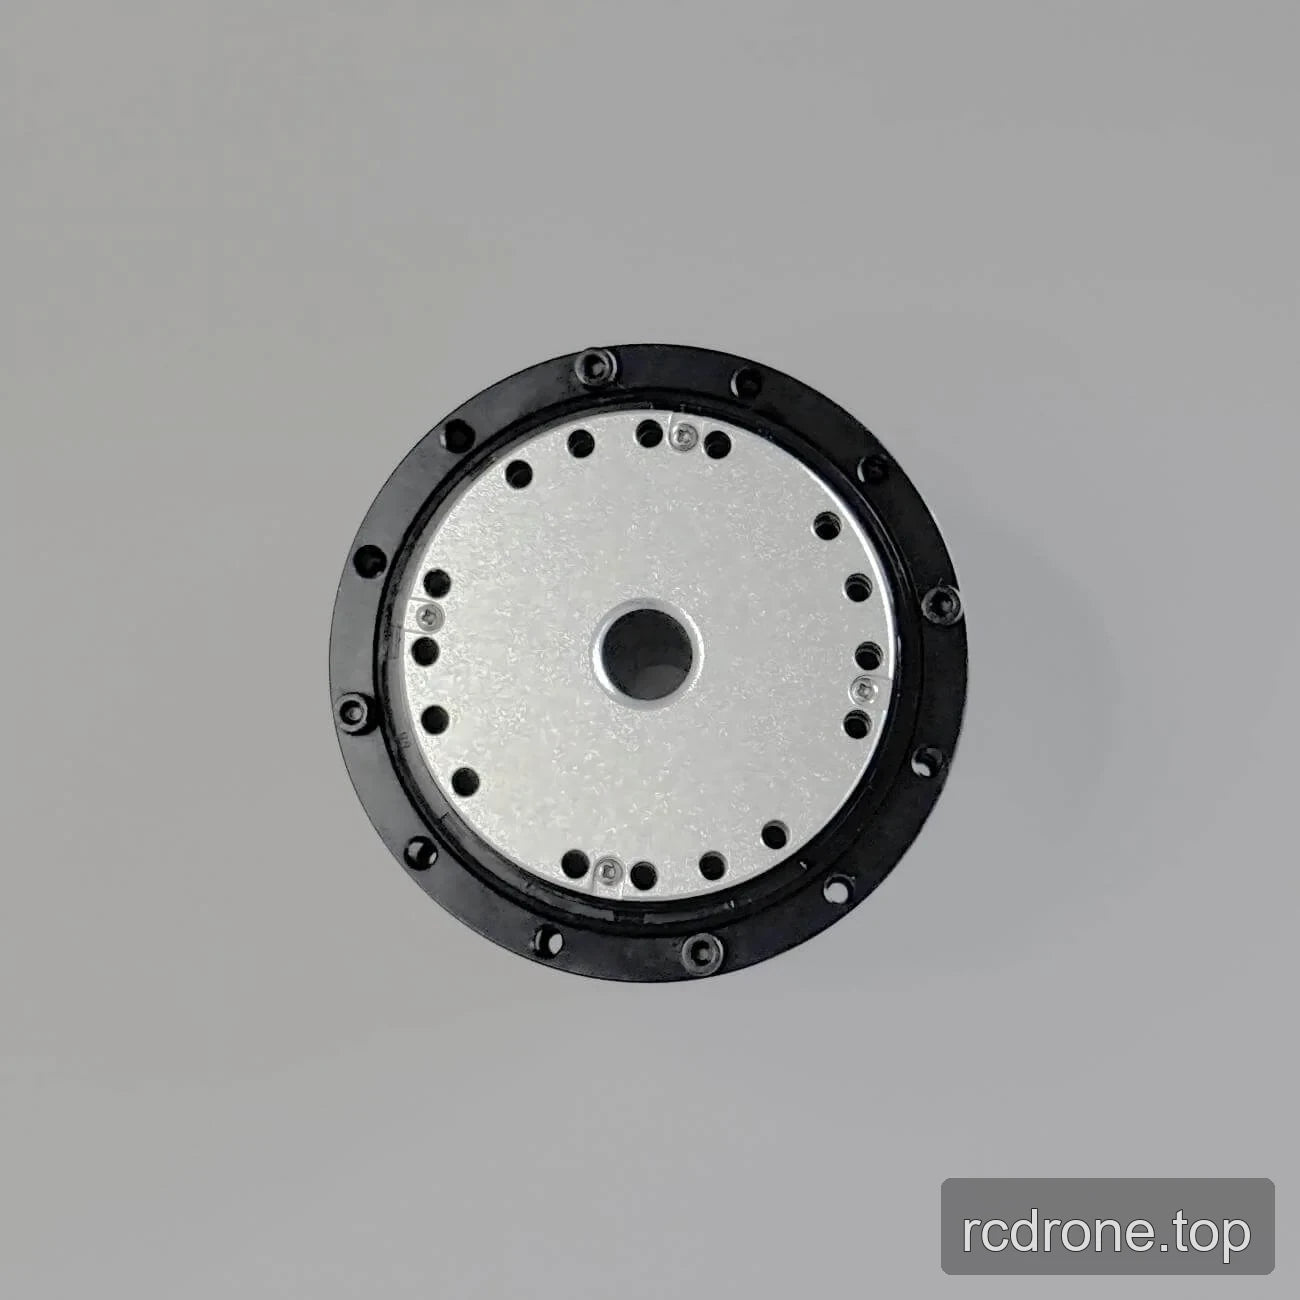
- 제품 보기에는 원형 장착 플랜지, 방사형 구멍 패턴 및 여러 전기 커넥터 하우징이 포함됩니다.
사양
| 매개변수 | PH17, 기어비 51 | PH17, 기어비 101 |
|---|---|---|
| 모델 | PH17 | PH17 |
| 모터 유형 | 내부 로터 토크 모터 | 내부 로터 토크 모터 |
| 직경 | 80 mm | 80 mm |
| 관통 구멍 ID | 14 mm | 14 mm |
| 무게 | 브레이크 포함 1,350 g / 브레이크 미포함 1,223 g | 브레이크 포함 1,350 g / 브레이크 미포함 1,223 g |
| 백래시 | 15 아크초 | 15 아크초 |
| 소음 | <70 dB | <70 dB |
| 온도 범위 | -20 ~ 80 °C | -20 ~ 80 °C |
| 작동 전압 | 24 ~ 48 V | 24 ~ 48 V |
| 정격 전력 | 200 W | 200 W |
| 기어비 | 51 | 101 |
| 정격 속도 | 60 rpm | 30 rpm |
| 정격 토크 | 22 N·m | 38 N·m |
| 최대 토크 | 52 N·m | 66 N·m |
| 인코더 정확도 | 19 비트 | 19 비트 |
| 인코더 유형 | 듀얼 마그네틱 인코더 | 듀얼 마그네틱 인코더 |
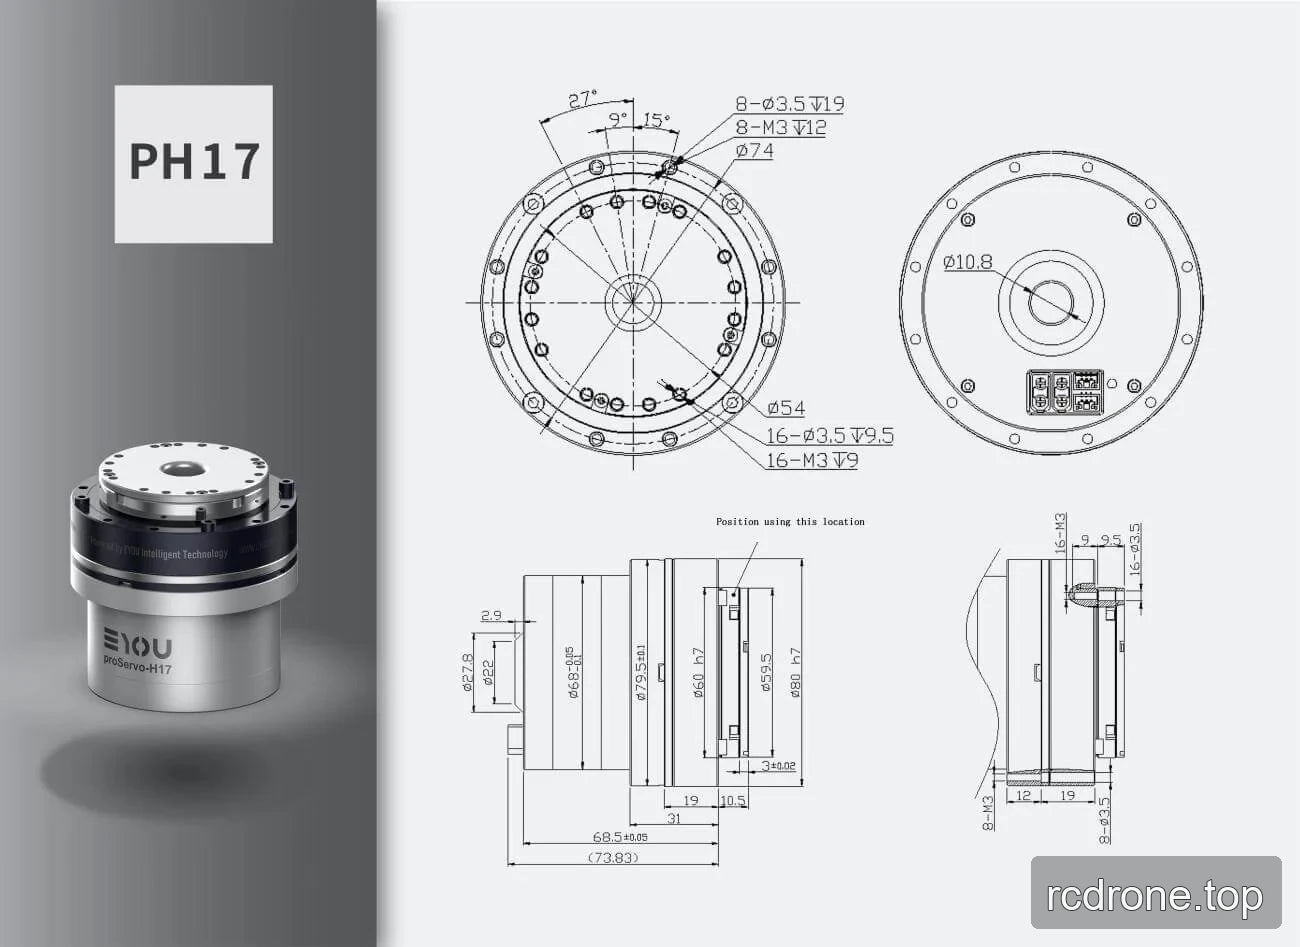
PH17 도면 치수 및 장착 세부정보
| 도면 특징 | 지원 세부정보 |
|---|---|
| 전면 장착 패턴 | 8개 구멍, 3.5 mm 직경, 19 mm 깊이; 8개의 M3 나사 구멍, 12 mm 깊이 |
| 앞쪽 원형 치수 | Ø74 mm 및 Ø54 mm |
| 두 번째 장착 패턴 | 16개의 구멍, 3.5 mm 직경, 9.5 mm 깊이; 16개의 M3 나사 구멍, 9 mm 깊이 |
| 측면 프로파일 직경 | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 공차), Ø79.5 mm (±0.1 공차), Ø60 h7, Ø58.5 mm, 및 Ø80 h7 |
| 측면 프로파일 축 방향 치수 | 2.9 mm; 68.5 mm (±0.05 공차); 73.83 mm 기준 치수; 31 mm; 19 mm; 10.5 mm; 및 3 mm (±0.02 공차) |
| 후면 장착 세부 사항 | 16개의 M3 나사 구멍, 9 mm 치수, 및 16개의 구멍 3.5 mm 직경; 8개의 M3 나사 구멍 및 8개의 구멍 3.5 mm 직경 |
| 후면 축 방향 치수 | 12 mm 및 19 mm |
응용 분야
- 휴머노이드 로봇
- 로봇 팔
- 외골격
- 사족 로봇
- AGV 차량
- ARU 로봇
시각적 세부사항
제품 보기
인터페이스 및 연결
치수 및 구조