EYOU PH25 내부 로터 토크 모터, 81/121 기어비, 브레이크 또는 비브레이크 옵션
EYOU PH25 내부 로터 토크 모터, 81/121 기어비, 브레이크 또는 비브레이크 옵션
EYOU
정가
$1,015.00 USD
정가
판매 가격
$1,015.00 USD
단가
당
세금이 포함되어 있습니다.
해운 결제 시 계산됩니다.
수령 가능 여부를 로드할 수 없습니다.


개요
EYOU PH25는 내부 로터 토크 모터 로, PH25B(브레이크 포함) 또는 PH25N(브레이크 없음) 버전과 81 또는 121 기어 비율 선택이 가능합니다.
특징
- 직경 110 mm, 관통 구멍 ID 18 mm.
- 19비트 인코더 정확도를 가진 이중 자기 인코더.
- 24–48 V 작동 전압 범위 및 500 W 정격 전력.
- 백래시: 15 아크초; 소음: <70 dB; 온도 범위: −20에서 80 °C.
사양
| 매개변수 | 사양 |
|---|---|
| 모델 | PH25 |
| 모터 유형 | 내부 로터 토크 모터 |
| 직경 | 110 mm |
| 관통 구멍 ID | 18 mm |
| 무게 (브레이크 포함 / 브레이크 미포함) | 3098 / 2927 g |
| 백래시 | 15 아크초 |
| 소음 | <70 dB |
| 온도 범위 | −20 ~ 80 °C |
| 작동 전압 | 24–48 V |
| 정격 전력 | 500 W |
| 인코더 정확도 | 19비트 |
| 인코더 유형 | 듀얼 마그네틱 인코더 |
기어 비율 성능
| 매개변수 | 기어 비율 81 | 기어 비율 121 |
|---|---|---|
| 정격 속도 | 38 rpm | 25 rpm |
| 정격 토크 | 96 N·m | 144 N·m |
| 최대 토크 | 206 N·m | 220 N·m |
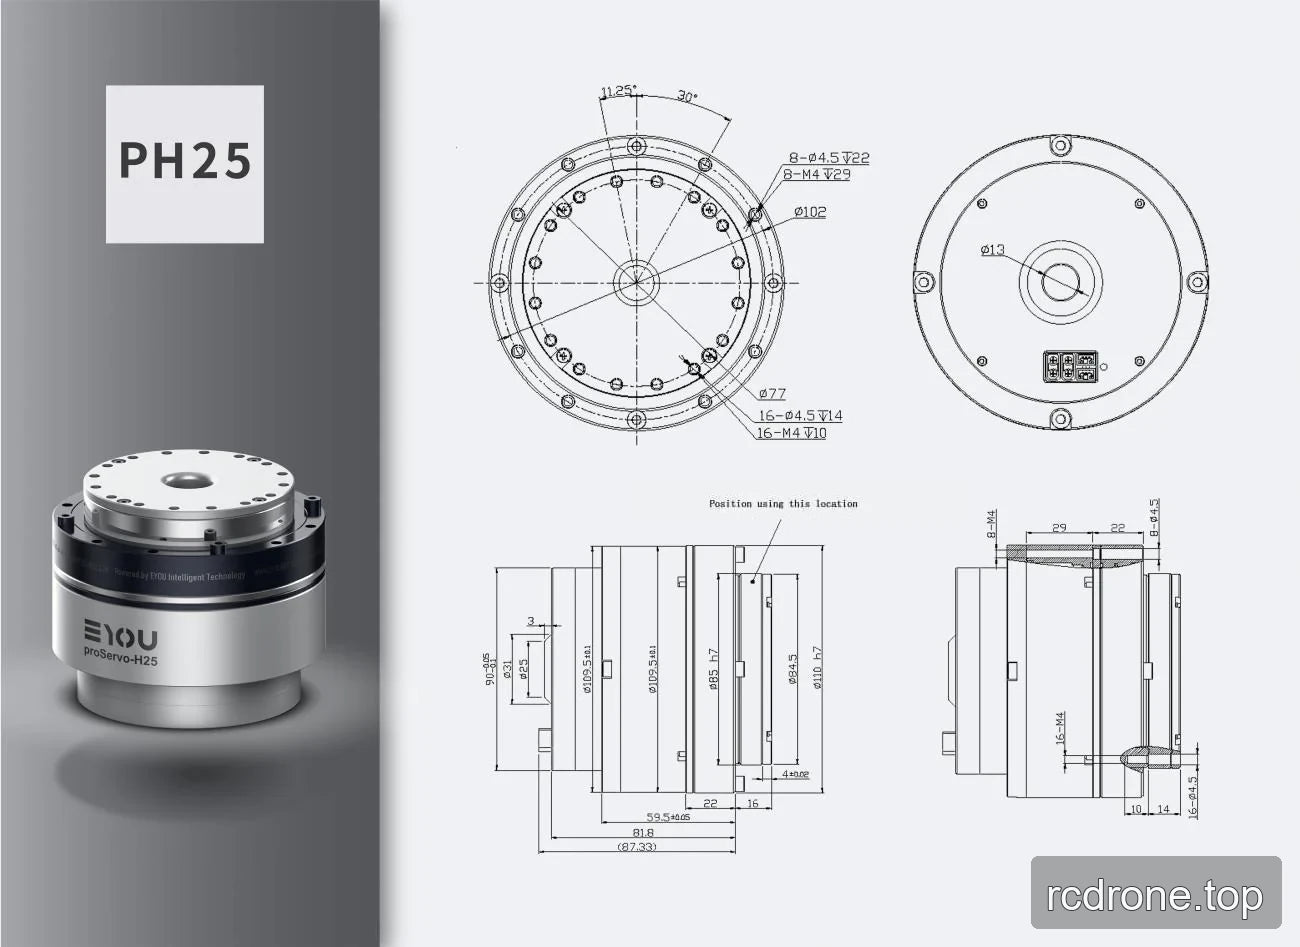
설치 도면 주석
| 도면 특징 | 주석으로 표시됨 |
|---|---|
| 직경 | Ø102; Ø77; 전면 중앙 구멍 Ø13 |
| 장착 구멍 | 16 × Ø4.5, 깊이 14 |
| 나사산 구멍 | 16 × M4, 깊이 10; 8 × M4, 깊이 9 |
| 각도 배치 | 11.25° 및 30° |
| 길이 치수 | 59.5 ±0.05; 22; 16; 81.8; 기준 (87.33) |
| 측면 세부 너비 | 29; 22 |
| 위치 지정 노트 | “이 위치를 사용하여 배치하십시오." |
응용 프로그램
- 휴머노이드 로봇
- 로봇 팔
- 엑소스켈레톤
- 사족 로봇
- AGV 차량
- ARU 로봇
다운로드
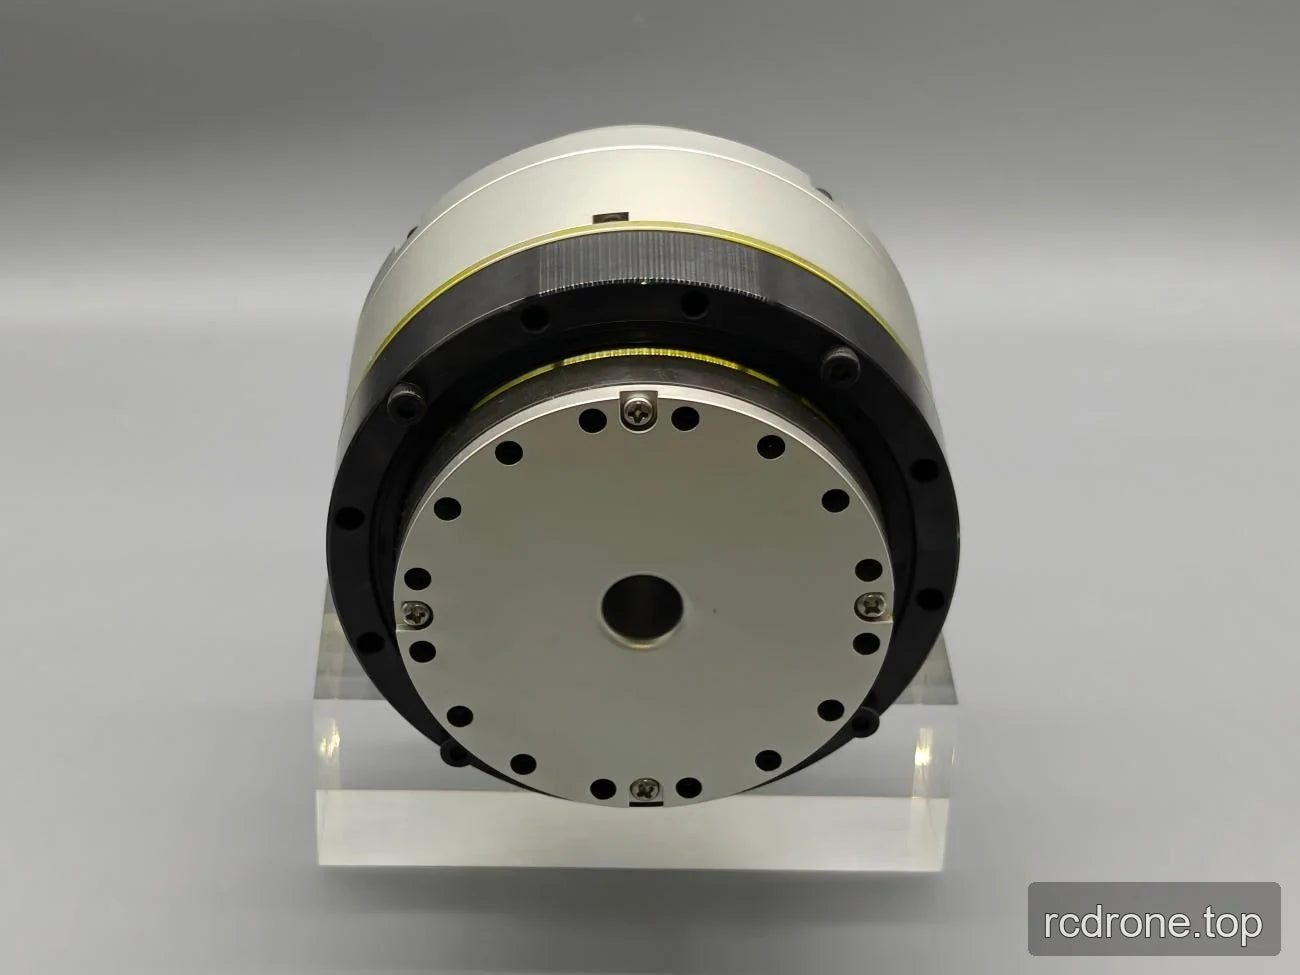
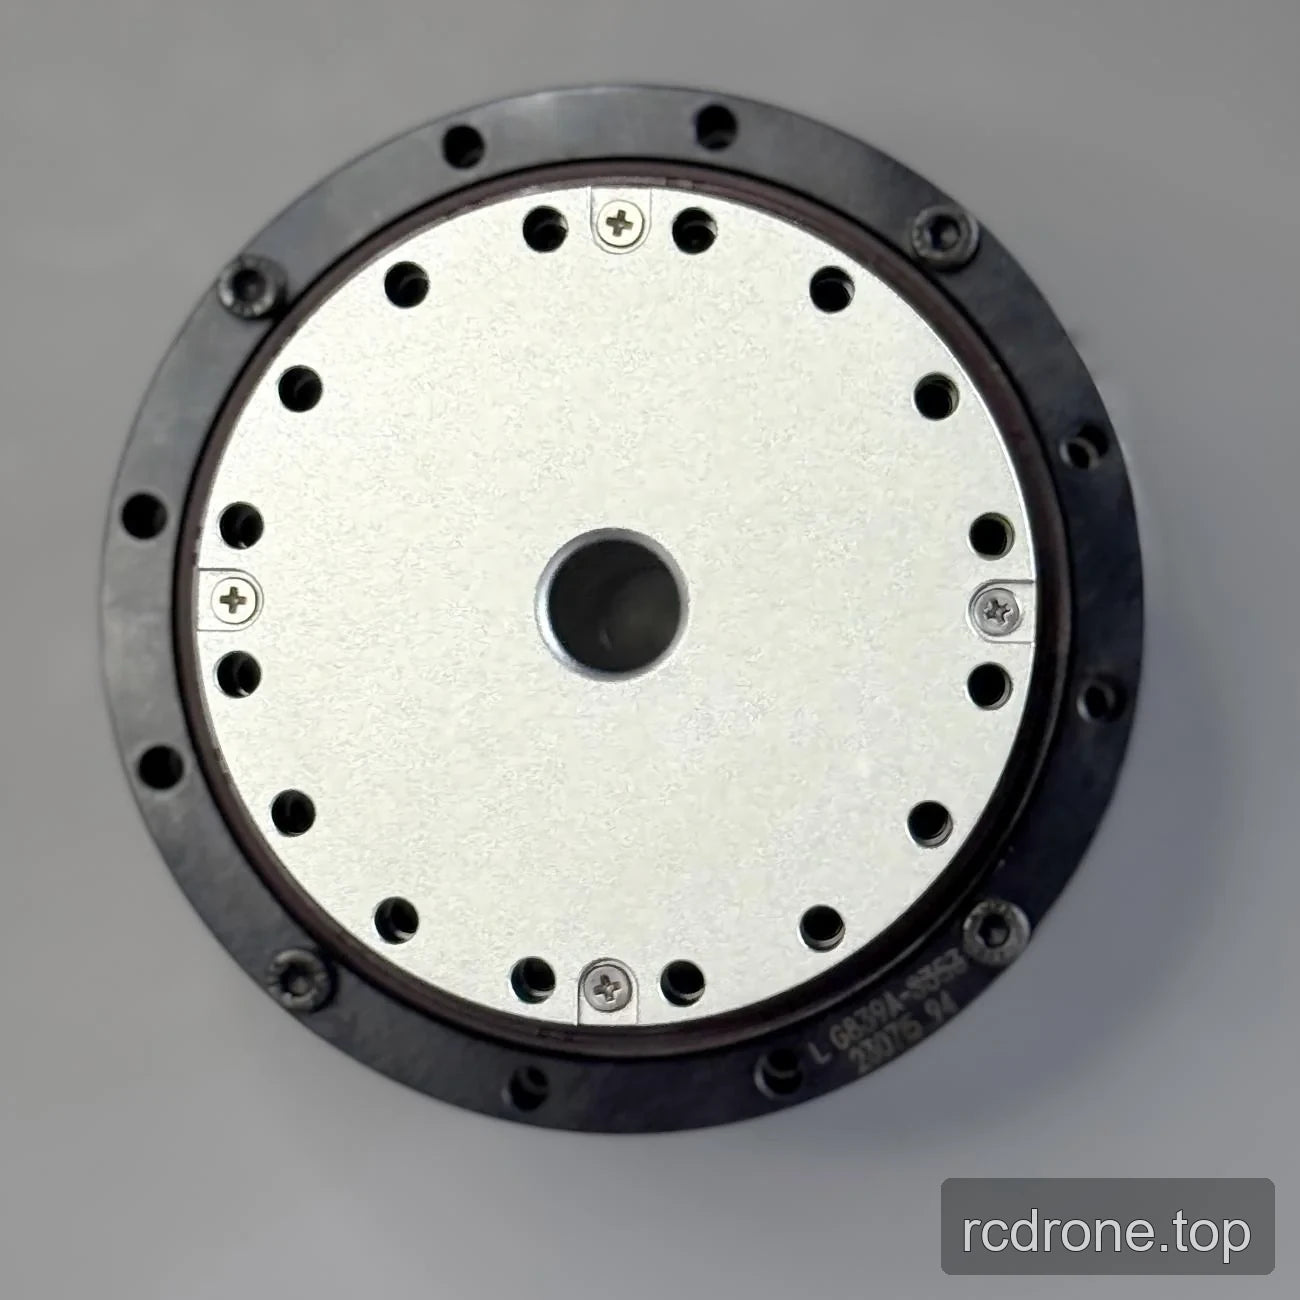
시각적 세부사항
추가 제품 세부사항
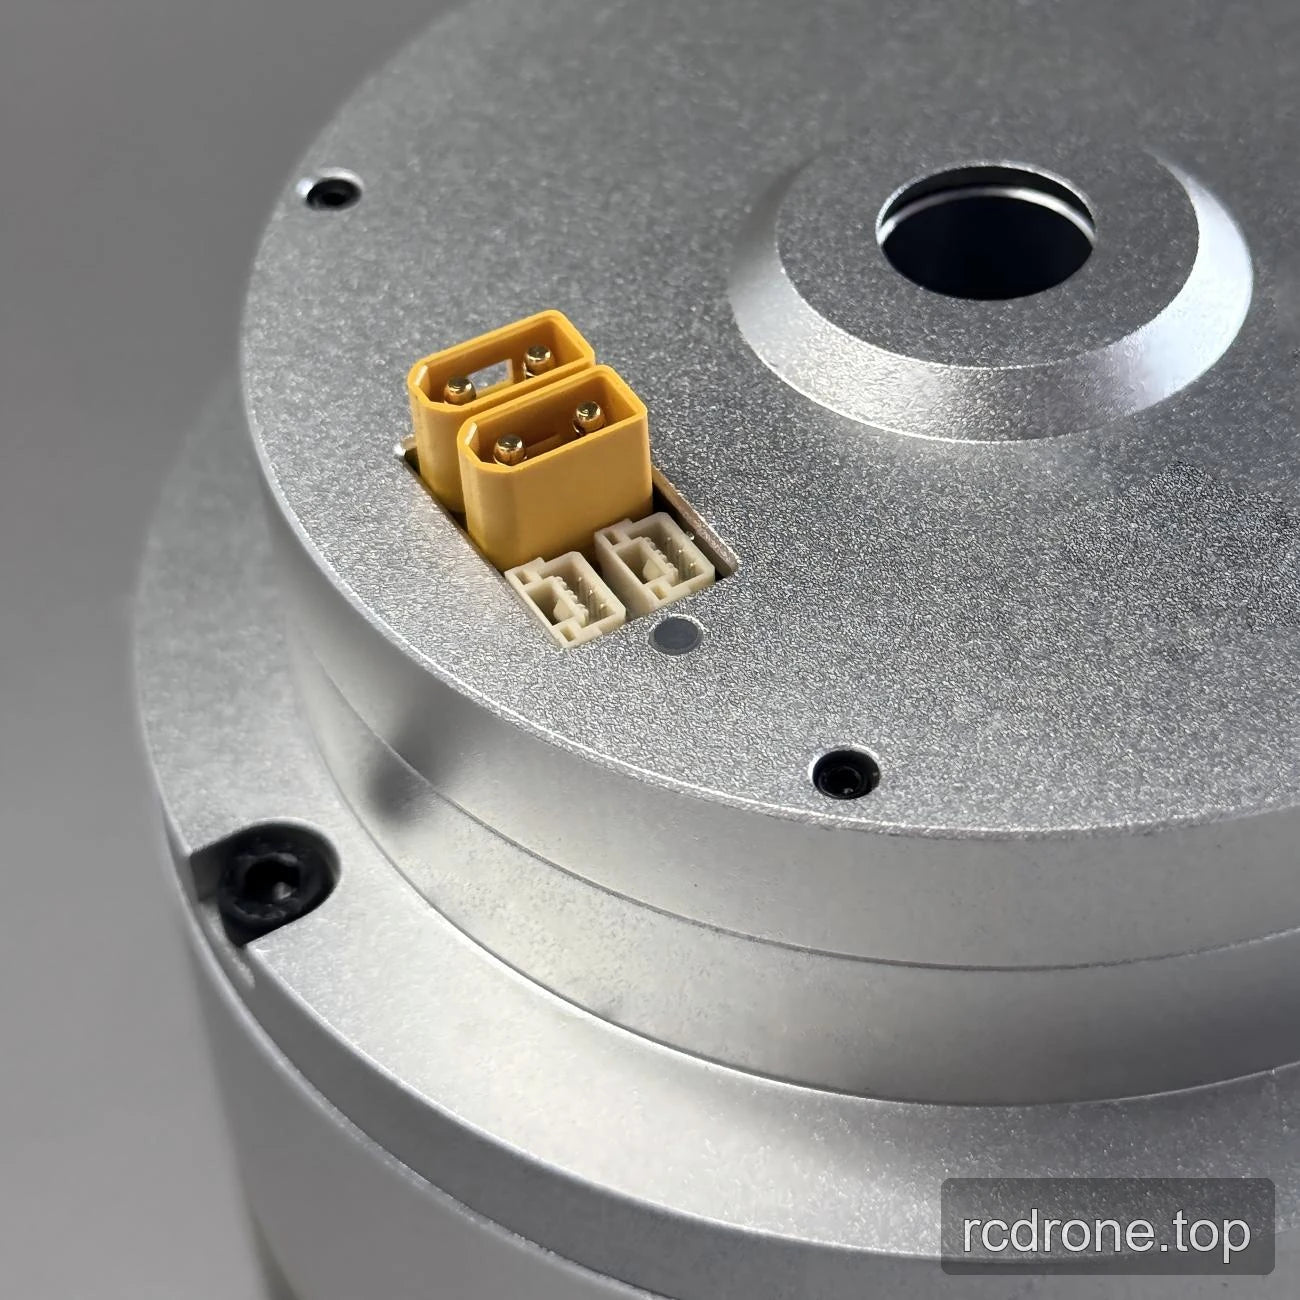
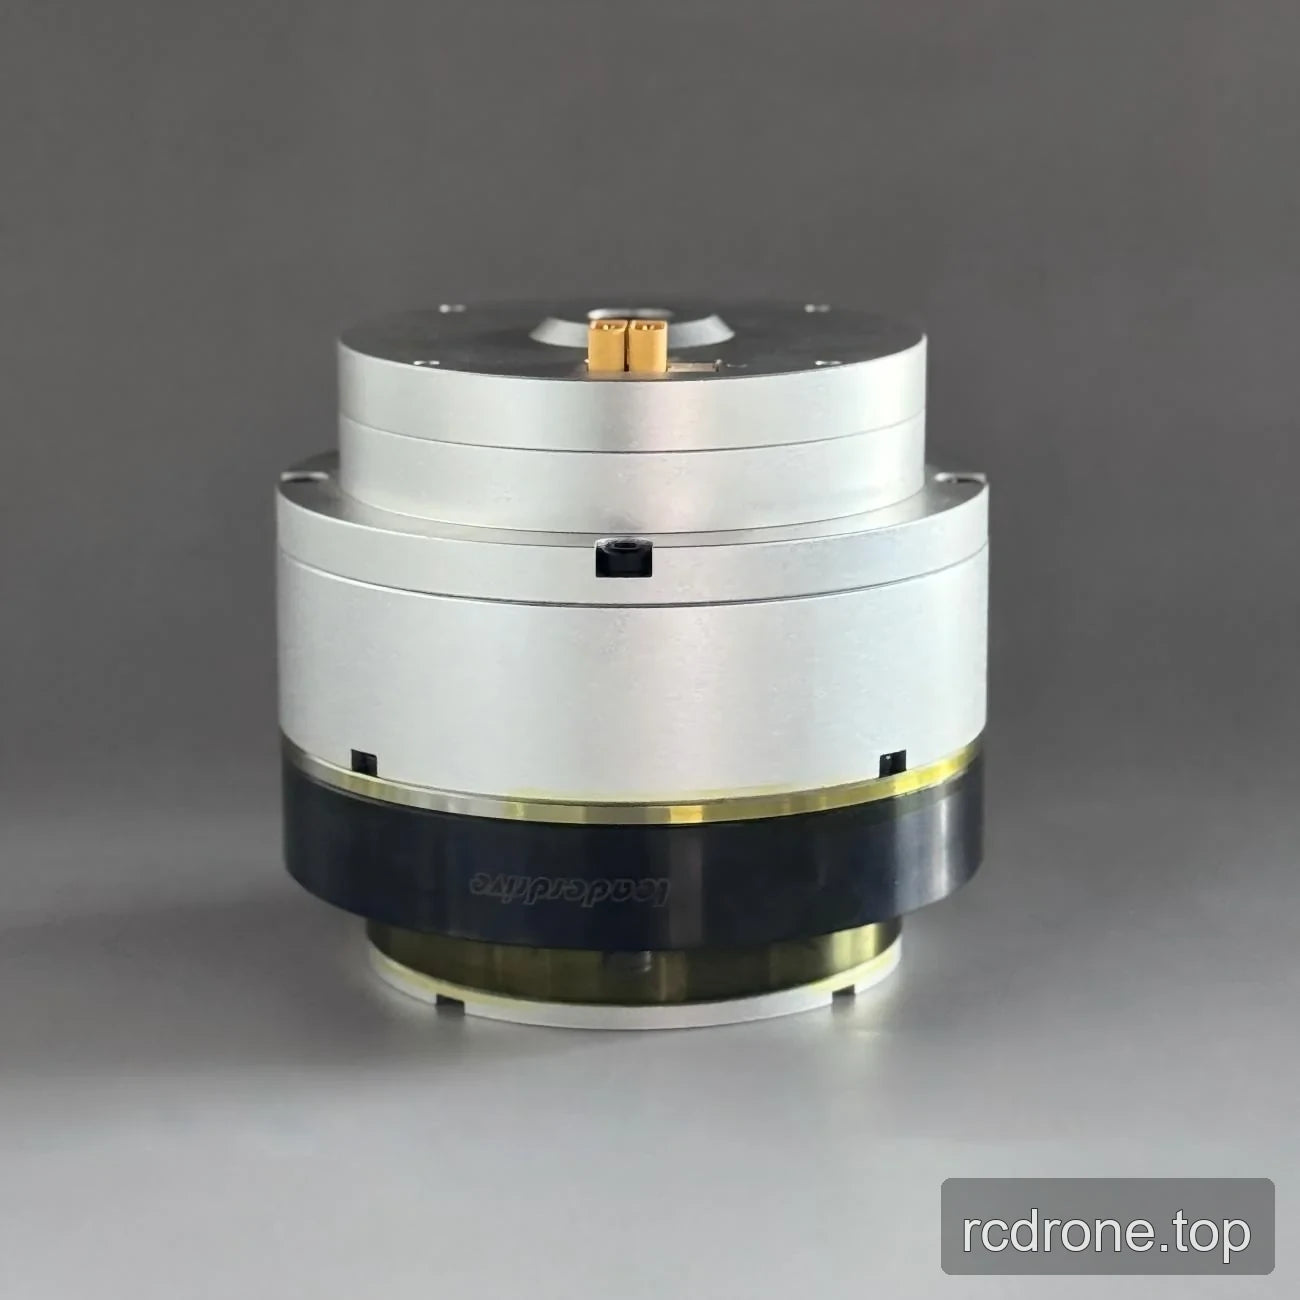
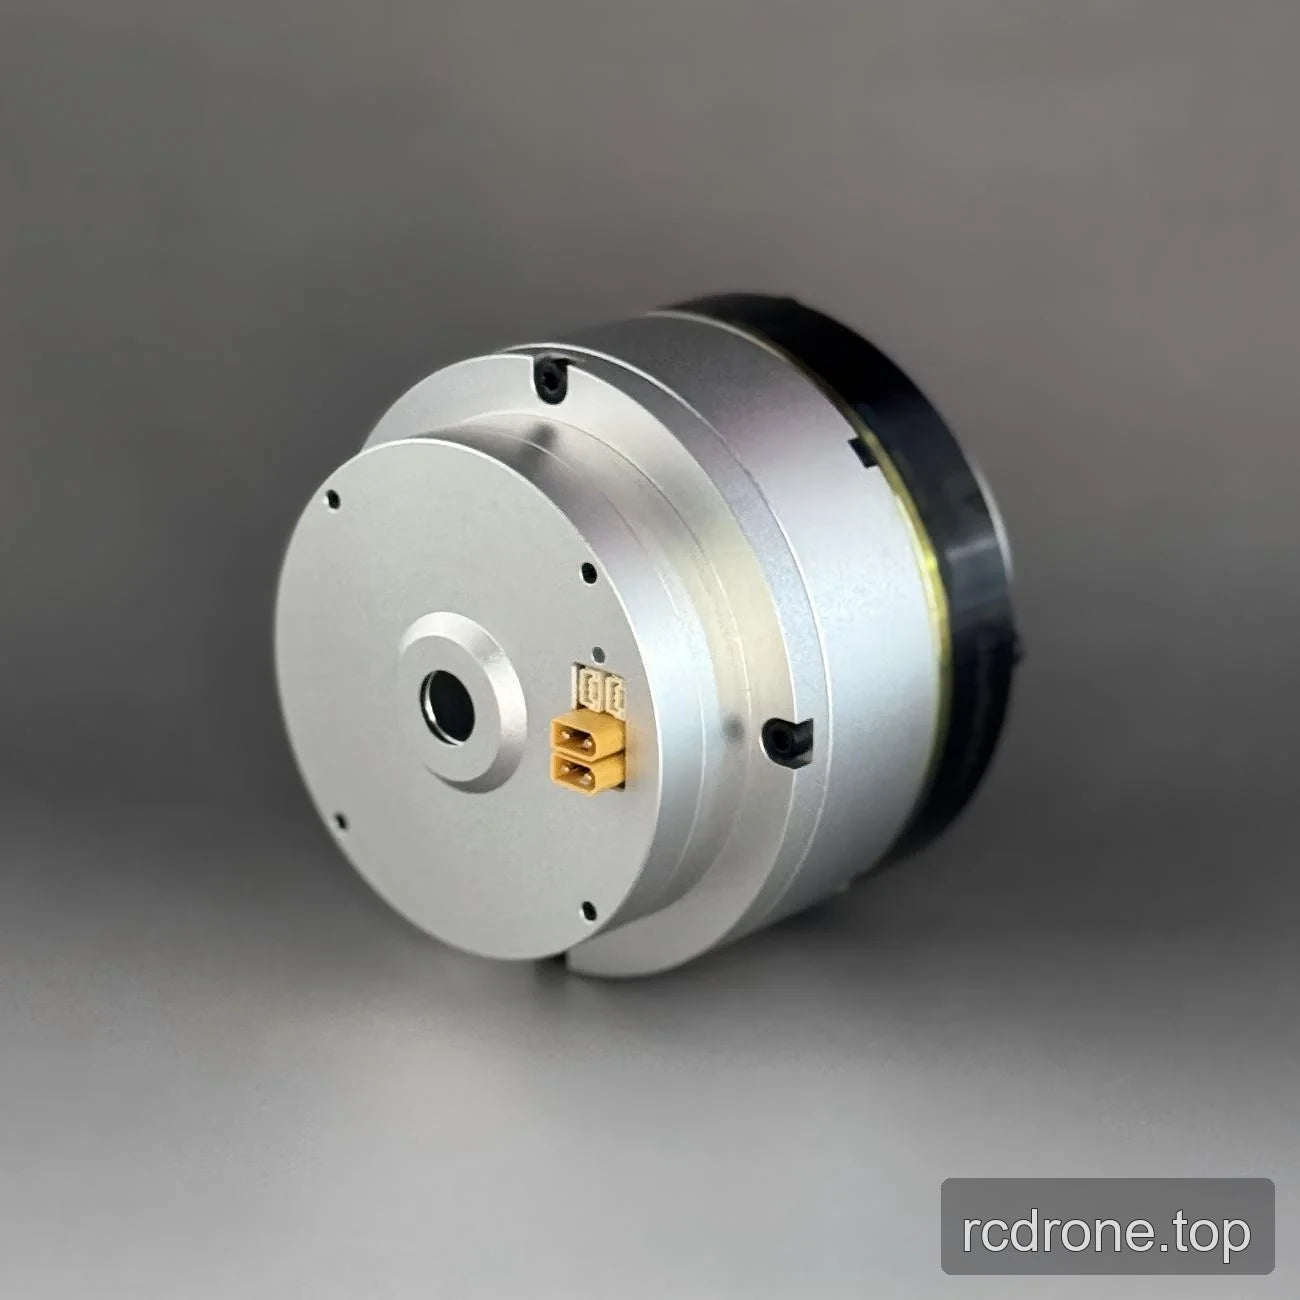
인터페이스 및 연결
제품 보기

치수 및 구조